
场景挑战
- 枝叶遮挡:果实可能被枝叶部分遮挡,传统分割方法难以恢复完整轮廓。
- 点云质量:边缘模糊、噪声或点云密度不足,会降低目标三维形态的可用性。
- 端侧处理:采摘任务需要在设备侧完成感知与算法处理,减少对远端计算资源的依赖。
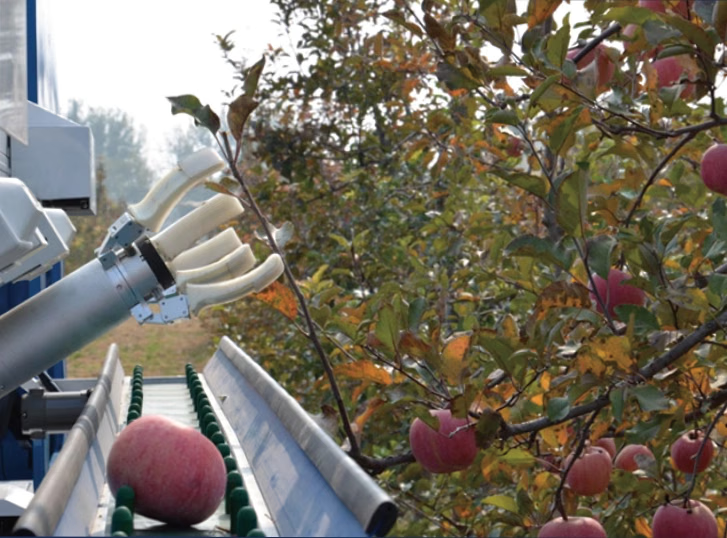
果园环境中的视觉感知挑战
方案组成
抗遮挡语义分割
北京农林科学院智能装备技术研究中心的算法通过多尺度特征融合和上下文信息处理,辅助恢复被枝叶部分遮挡的苹果轮廓。RGB-D 三维感知
M4 Pro 提供 RGB 图像与点云数据,用于获取果实的三维形态与纹理信息,为目标识别和采摘规划提供输入。端侧算法运行
M4 Pro 支持在嵌入式平台上运行算法,以便在现场完成数据处理并响应采摘流程。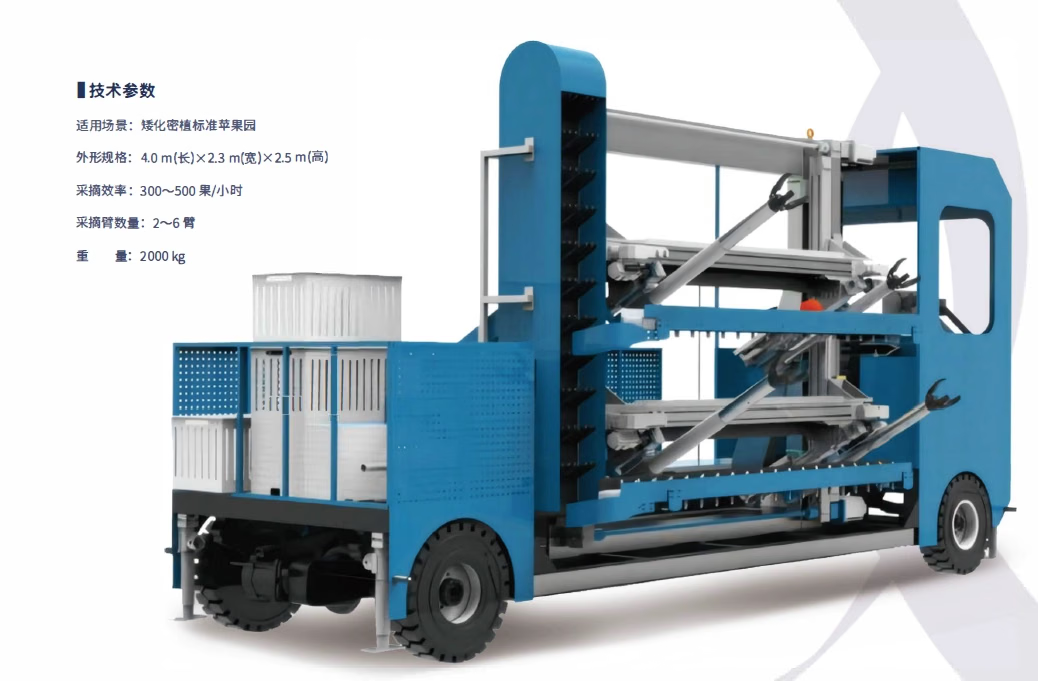
果园多臂采摘机器人
应用示例
北京农林科学院智能装备技术研究中心开发的“采—收—运”一体式多臂采摘机器人集成了 MRDVS M4 Pro RGB-D 相机。在昌平区标准矮化密植果园的示例中,机器人通过视觉感知辅助完成苹果识别、定位和采摘流程。实际识别效果受果实品种、遮挡程度、光照、相机安装方式和算法配置影响。部署前应在目标果园完成数据采集与验证。