Documentation IndexFetch the complete documentation index at: /llms.txtUse this file to discover all available pages before exploring further.
Fetch the complete documentation index at: /llms.txt
Use this file to discover all available pages before exploring further.
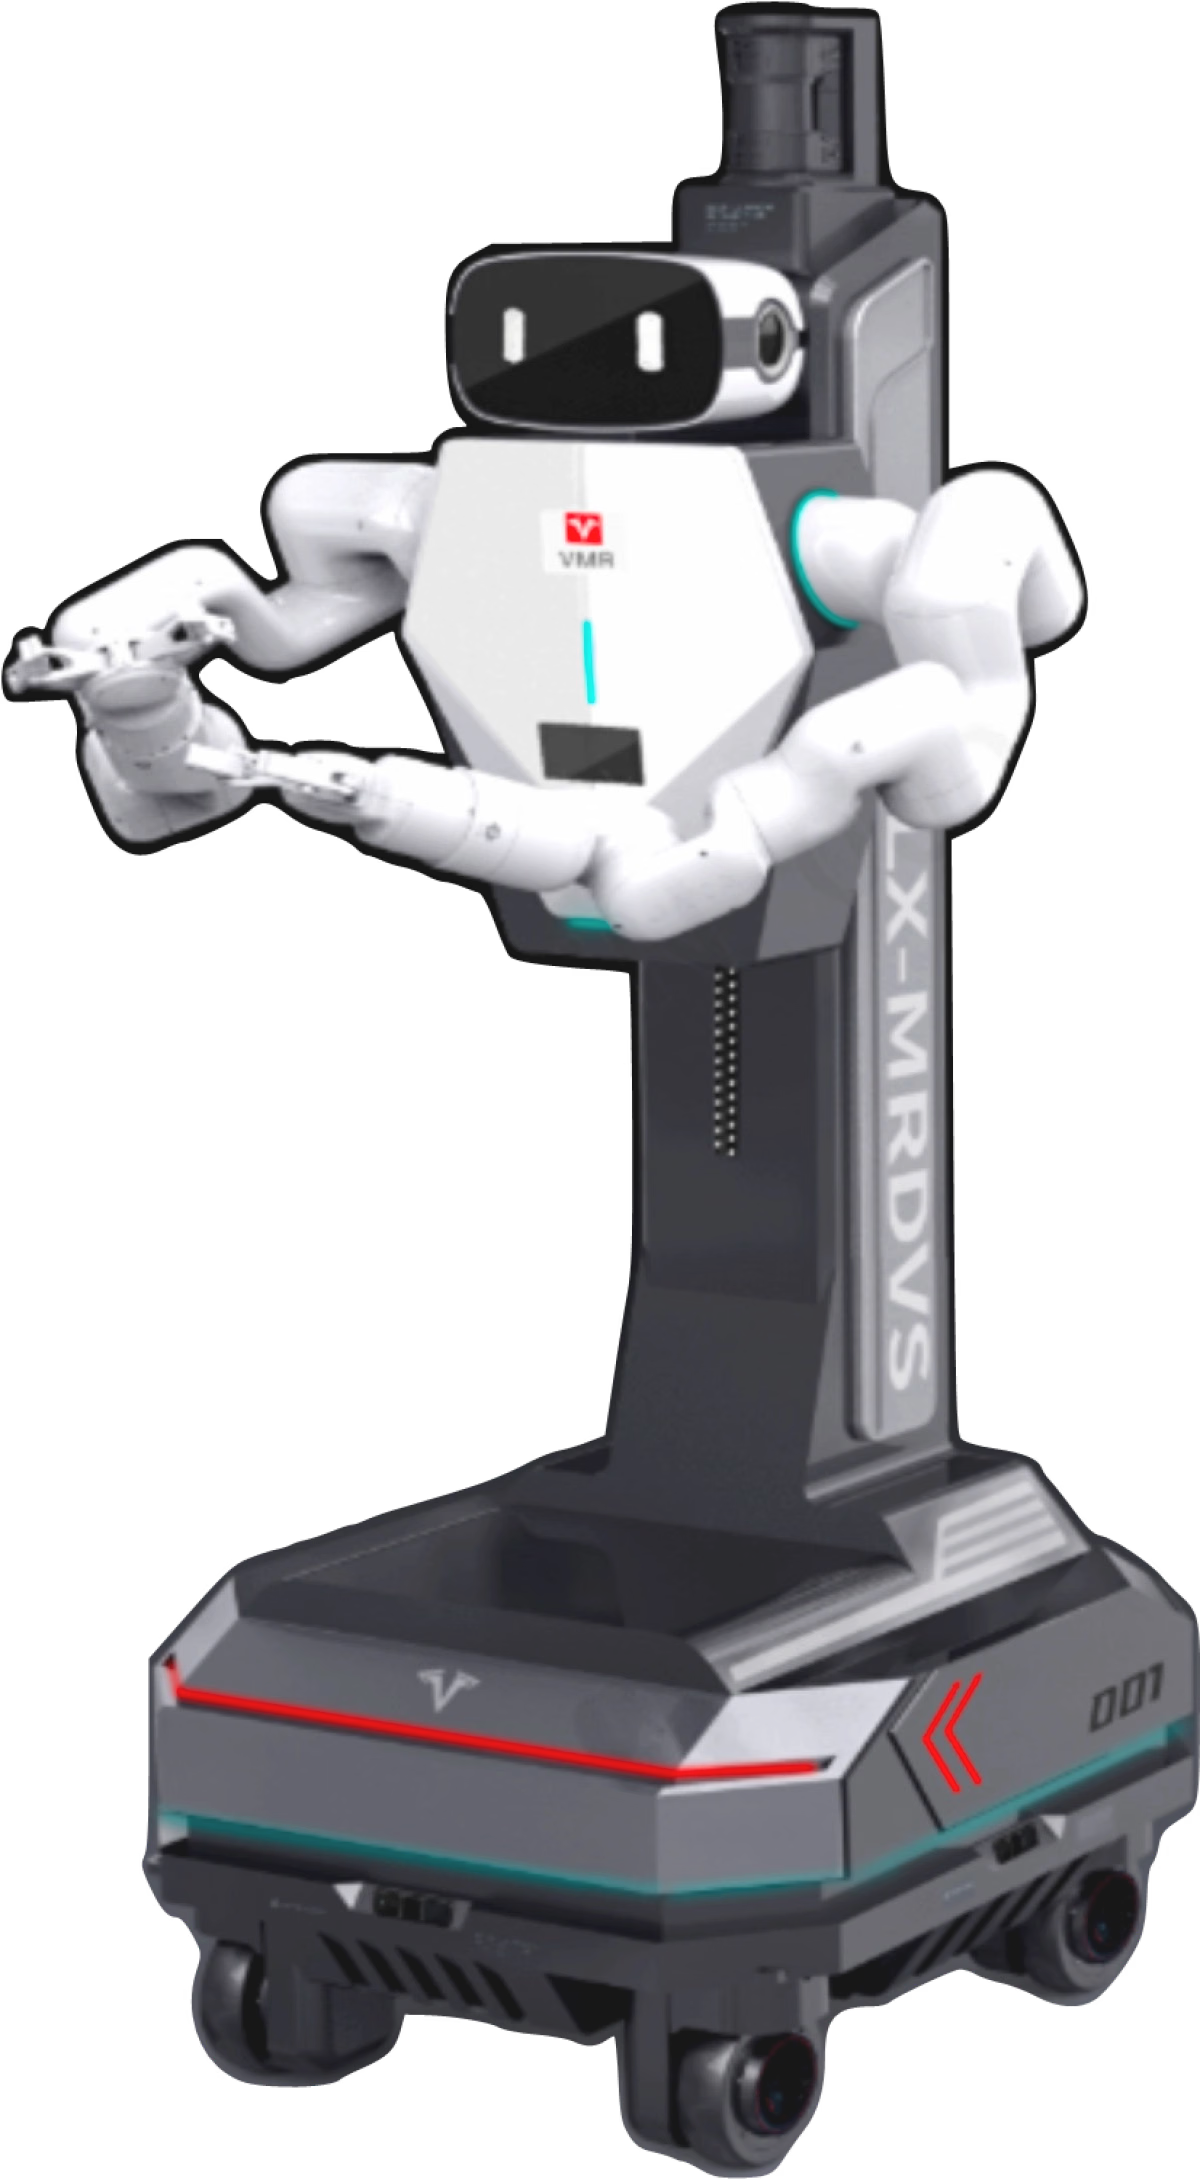
MRDVS S3 RGB-D ToF 相机在威宝轮式人形机器人近地障碍物感知中的应用案例。
此页面对您有帮助吗?