
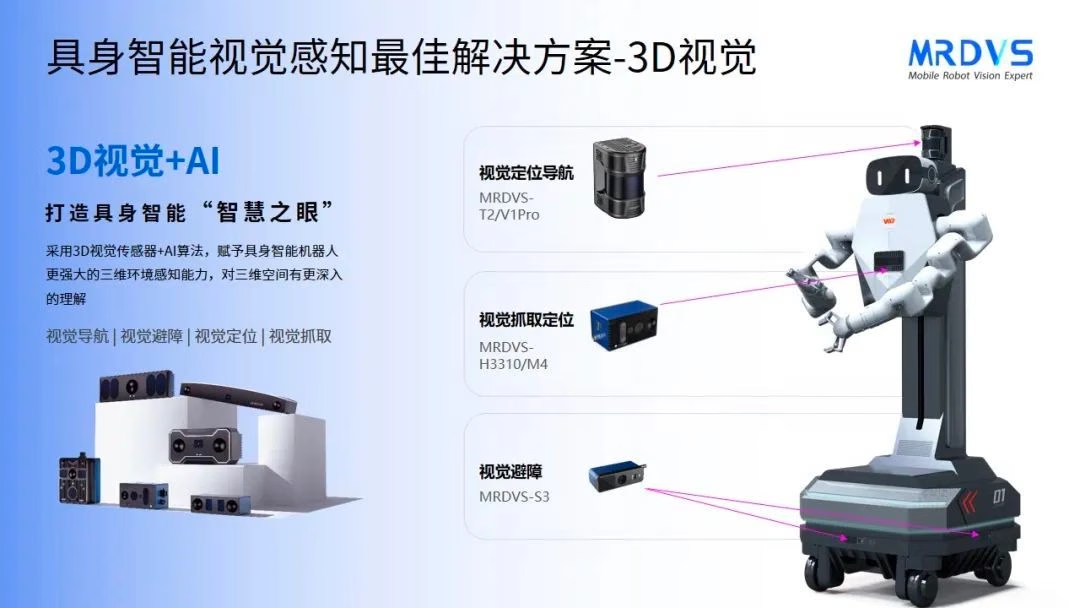
Dẫn đường bằng SLAM trực quan
Robot sử dụng camera SLAM trực quan T Series để lập bản đồ và định vị trong quá trình lập kế hoạch đường đi và dẫn đường.- Lập bản đồ và định vị: Thu nhận các đặc trưng môi trường trong khi hoạt động để xây dựng bản đồ và ước tính pose của robot.
- Thích ứng với cảnh động: Cung cấp dữ liệu môi trường cho việc lập kế hoạch đường đi khi người, thiết bị và lối đi thay đổi.
- Nhận biết tầm xa: Tài liệu gốc của dự án liệt kê phạm vi nhận biết
30 m. Hãy xác nhận phạm vi sử dụng được dựa trên cách lắp đặt, đặc trưng cảnh và xác nhận tại hiện trường.
Nhận biết chướng ngại vật RGB-D
Trong không gian làm việc dùng chung với người và thiết bị, robot sử dụng cảm biến RGB-D S Series để thu nhận dữ liệu 3D và dữ liệu kết cấu của môi trường.- Nhận biết chướng ngại vật: Sử dụng dữ liệu độ sâu và RGB để phát hiện vị trí, loại và thuộc tính của chướng ngại vật.
- Đầu vào cho việc tránh chướng ngại vật: Cung cấp kết quả nhận biết cho các chính sách cấp cao hơn để đi vòng, giảm tốc hoặc dừng.
- Triển khai nhiều robot: Xác nhận vị trí camera, các trường nhìn chồng lấn và nhiễu tại hiện trường.
Nhận biết gắp vật 3D
Robot sử dụng camera ánh sáng cấu trúc H Series để thu nhận đám mây điểm nhằm ước tính hình dạng và pose của vật thể trong quá trình gắp.- Định vị 3D: Ước tính vị trí và pose cần thiết cho việc gắp.
- Vật thể phức tạp: Hỗ trợ nhận biết 3D các vật thể không đều hoặc xếp chồng.
- Điều kiện ánh sáng: Hiệu suất thực tế phụ thuộc vào vật liệu, độ phản xạ bề mặt, ánh sáng môi trường và cách lắp đặt camera.
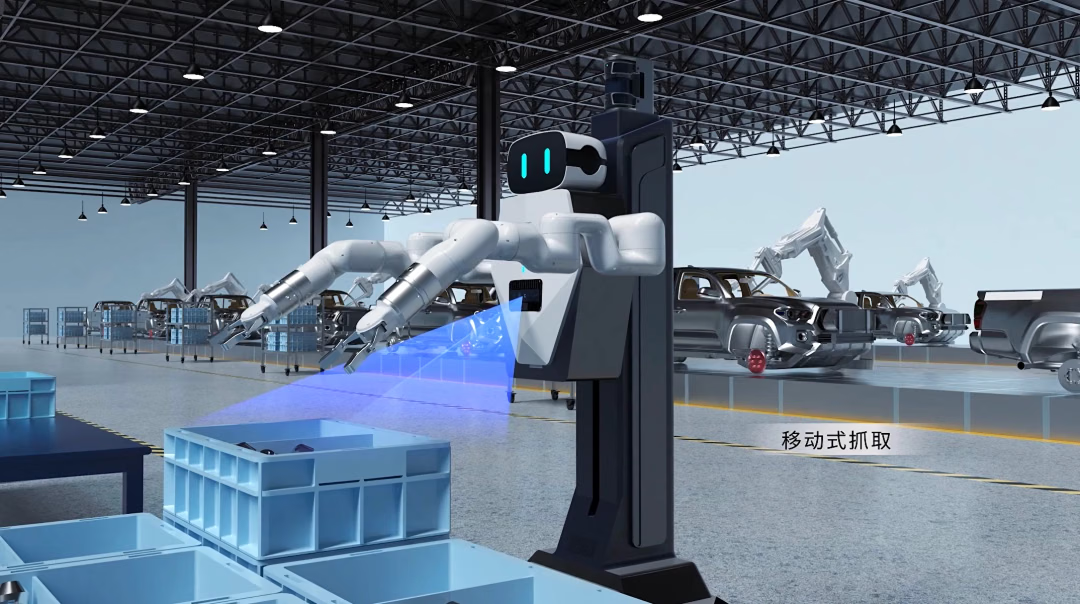
Trang này mô tả vai trò nhận biết trong nghiên cứu điển hình. Điều khiển chuyển động, lập kế hoạch tác vụ, an toàn chức năng và nghiệm thu cấp hệ thống của toàn bộ robot do nền tảng robot đảm nhiệm.