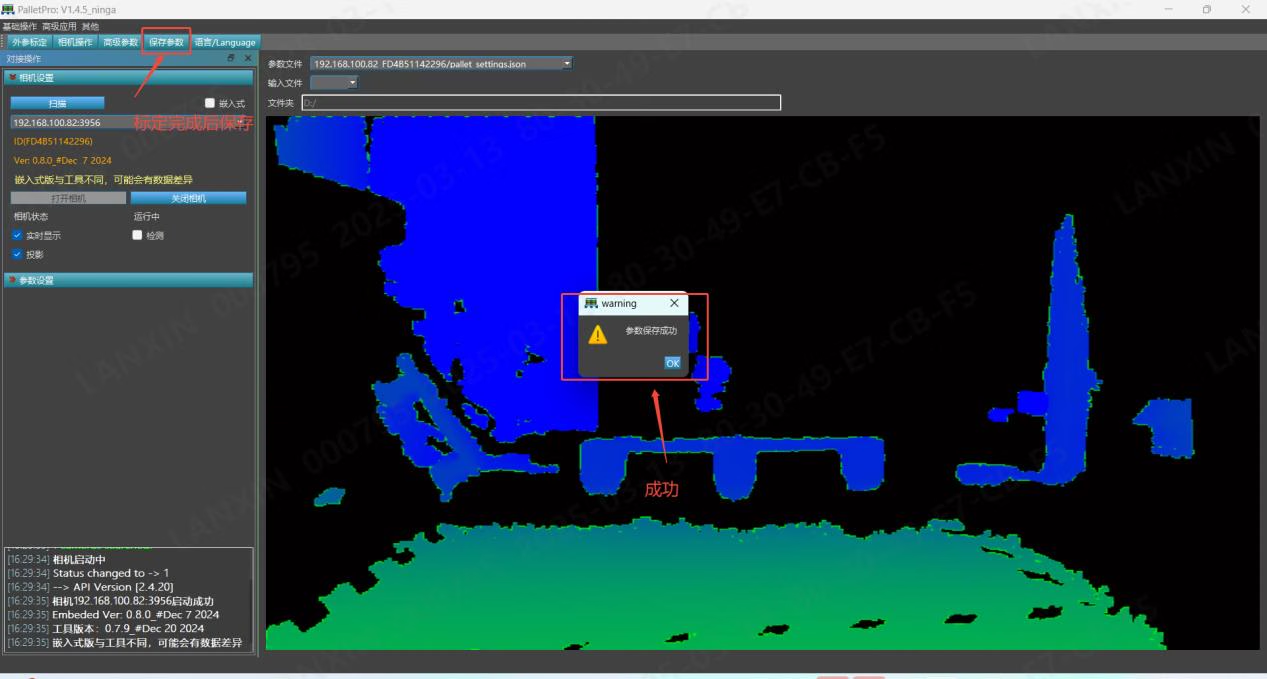
Parameter für die Hindernisvermeidung
Exportieren
1
Einstellungen der Hindernisvermeidung öffnen
Wähle unter Application algorithm den Algorithmus für die Hindernisvermeidung aus und konfiguriere die Bereiche und extrinsischen Parameter der Hindernisvermeidung.
2
Parameter senden
Wähle unter Obstacle avoidance settings die Option Send parameters.
3
Datei suchen
Öffne den Ordner
params im Verzeichnis der Hostanwendung und anschließend das Verzeichnis der Kamera-ID. Die Datei avoidance enthält die gespeicherten Parameter.D:\\Program Files\\Lanxin-MRDVS\\Tools\\params
Importieren
Wähle unter Obstacle avoidance settings die Option Load configuration from file und die exportierte Datei aus. Sende die Konfiguration und prüfe anschließend den Bereich in der Punktwolkenansicht sowie den Ausgabestatus.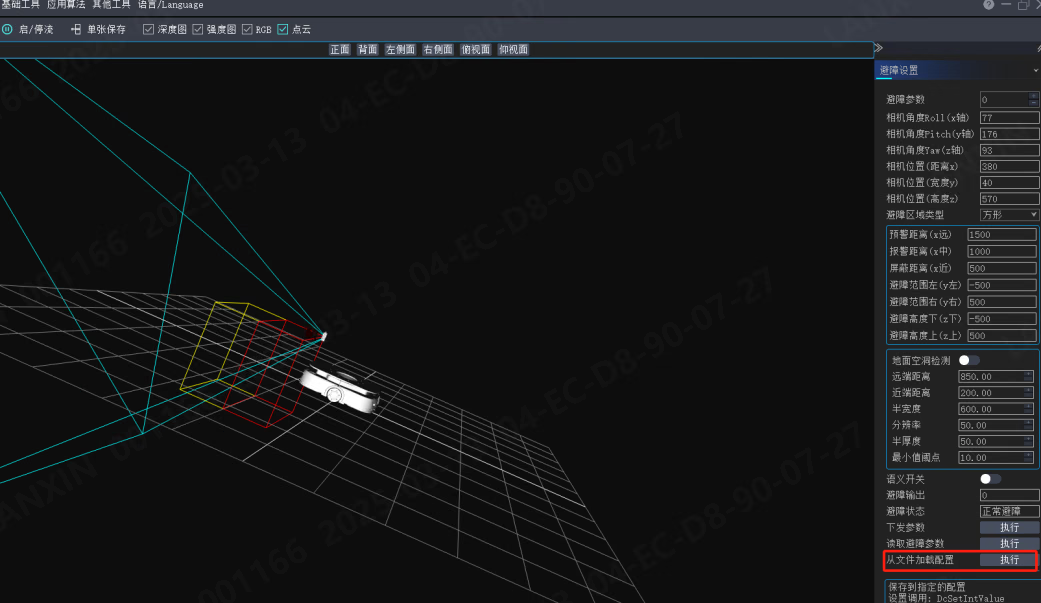
Bildgebungs- und Filterparameter
Exportieren
- Konfiguriere die Bildgebungs- und Filterparameter unter Basic tools.
- Stoppe den Kamerastream. Während des Streamings kann eine Konfiguration nicht gespeichert werden.
- Wähle unter Function settings die Option Export configuration to file und erstelle einen eigenen Ordner für die Konfiguration.
Importieren
Wähle unter Function settings die Option Load configuration from file und die exportierte Datei aus. Starte den Stream neu und prüfe Bildqualität und Filterung.PalletPro-Palettenparameter
PalletPro1.4.6 und höher kann Extrinsik der Palettenerkennung im aktiven Algorithmusverzeichnis verwalten.
Importieren
1
Kameraverzeichnis öffnen
Starte PalletPro, wähle Basic operations → Camera operations → Open directory und öffne das aktuell von der Kamera verwendete Algorithmusverzeichnis.
2
Parameterdatei ersetzen
Kopiere die Extrinsik der Palettenerkennung in das Verzeichnis oder ziehe sie dorthin und bestätige den Austausch der gleichnamigen Datei.
3
Erneut kalibrieren
Führe nach dem Import die Extrinsikkalibrierung für das Palettenandocken erneut aus und prüfe die Erkennungsergebnisse.
Exportieren
Öffne nach Abschluss und Speicherung der Kalibrierung über denselben Pfad das aktive Algorithmusverzeichnis und sichere die Parameterdatei der Palettenerkennung.