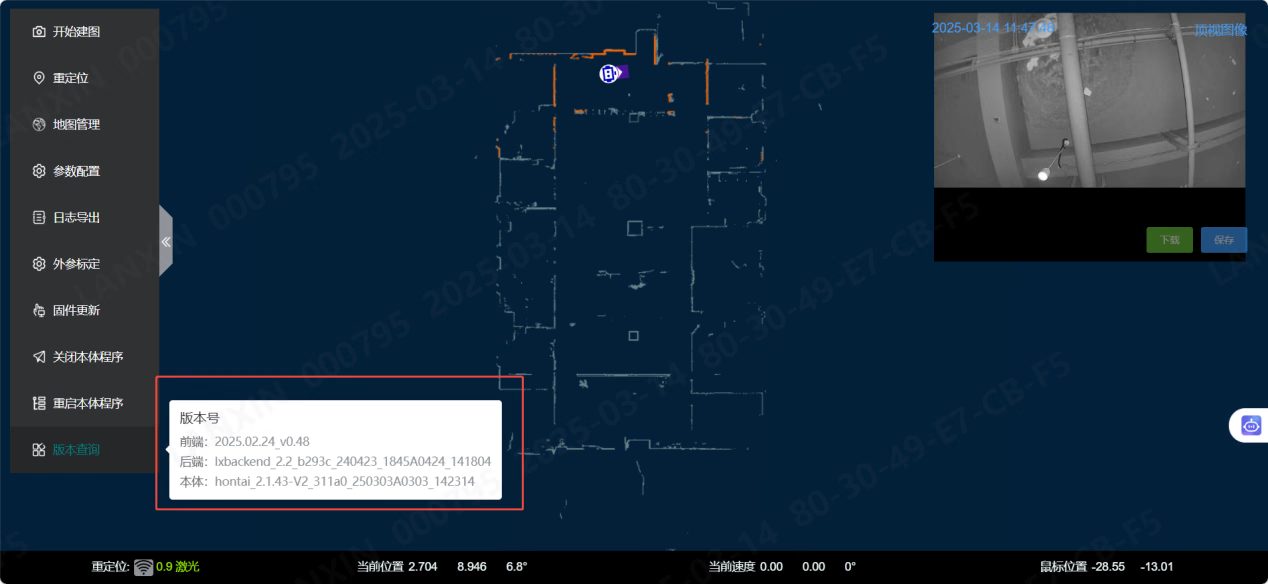
界面概览
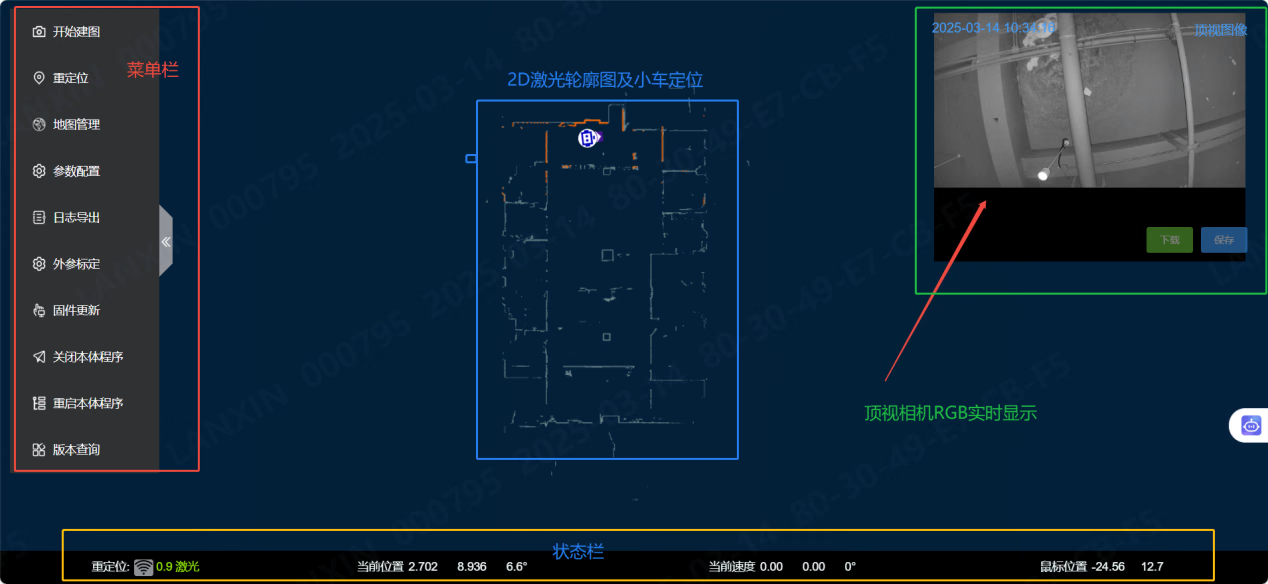
建图
创建地图
1
开始建图
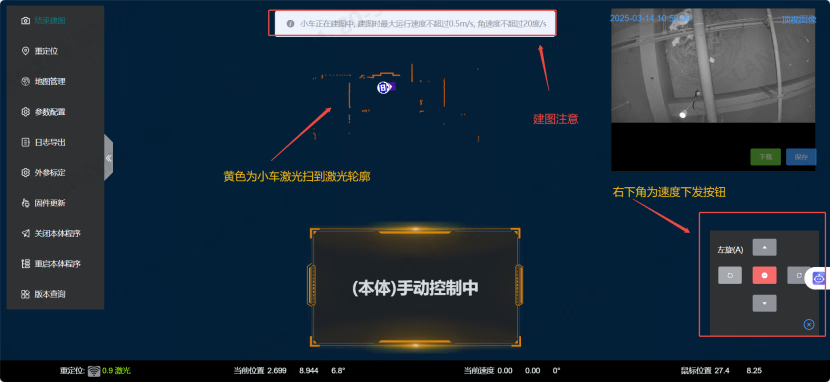
在 Web 界面点击 开始建图。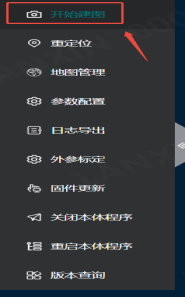
2
输入地图名称
地图名只能包含英文字母、数字和下划线,且必须以英文字母开头。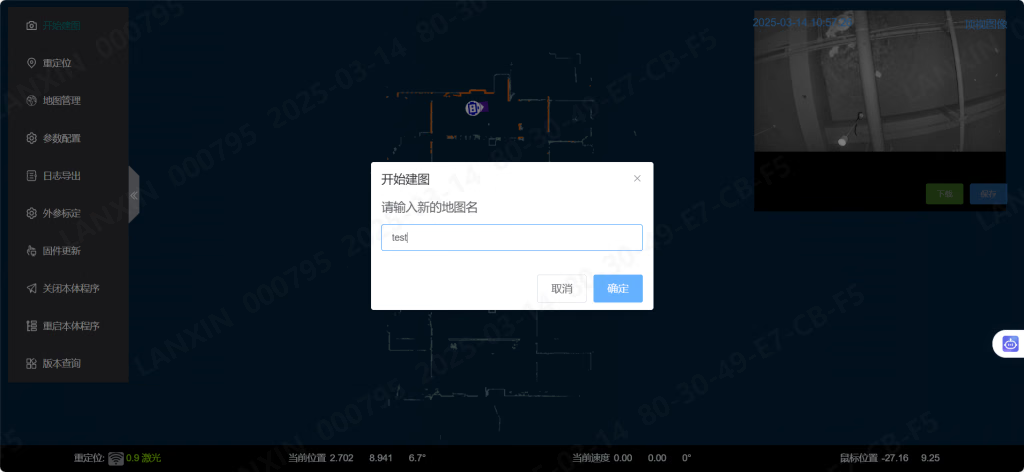
3
采集并结束建图
驾驶 AGV 覆盖目标区域。采集完成后点击 结束建图 并等待处理完成;处理时间与采集区域大小相关。
4
确认地图
建图成功后,在 地图管理 中确认新地图已出现。
增量建图
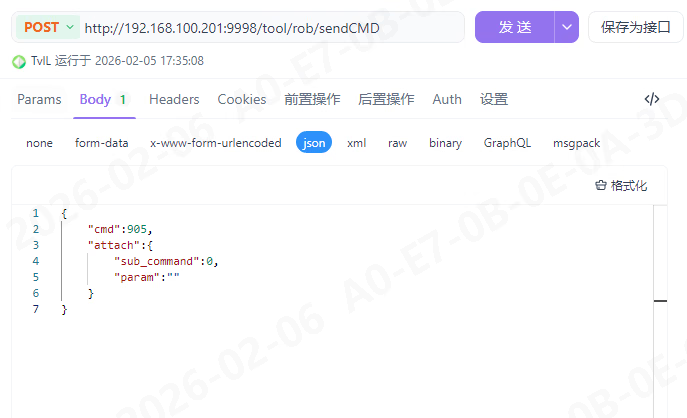
增量建图用于在已有地图上补充新区域。开始前,完成重定位并切换到需要补录的地图。增量建图通过手动 HTTP 请求下发。接口地址为 http://192.168.100.201:9998/tool/rob/sendCMD。
- 开始增量建图
- 结束增量建图
地图管理
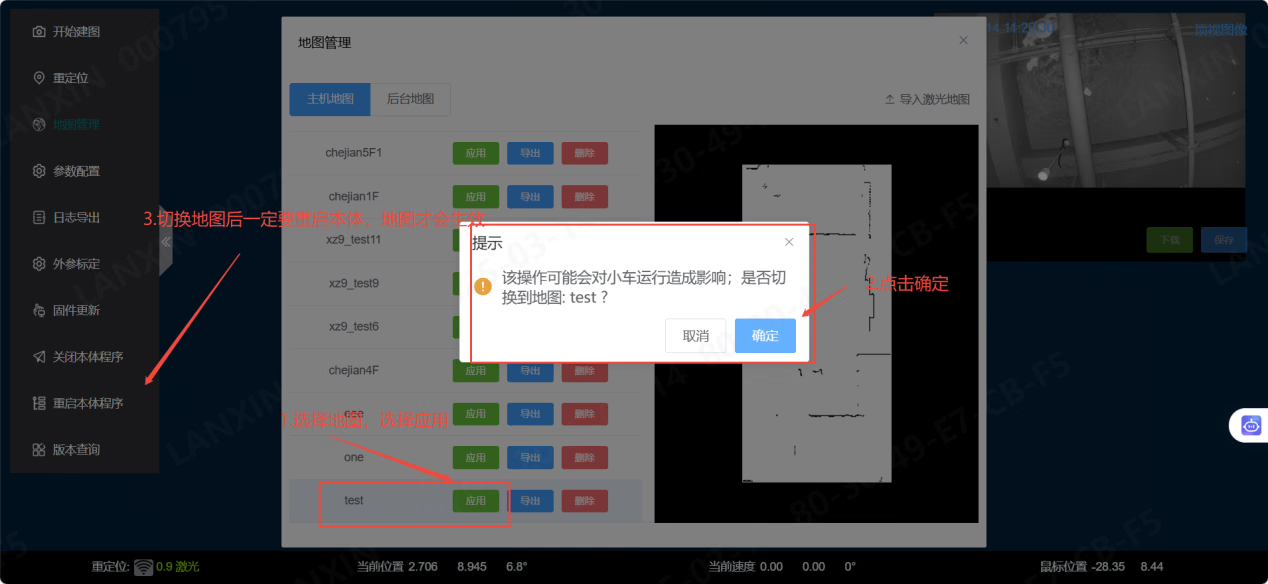
在 地图管理 中查看、应用或删除地图。多区域运行时,使用该页面切换当前地图。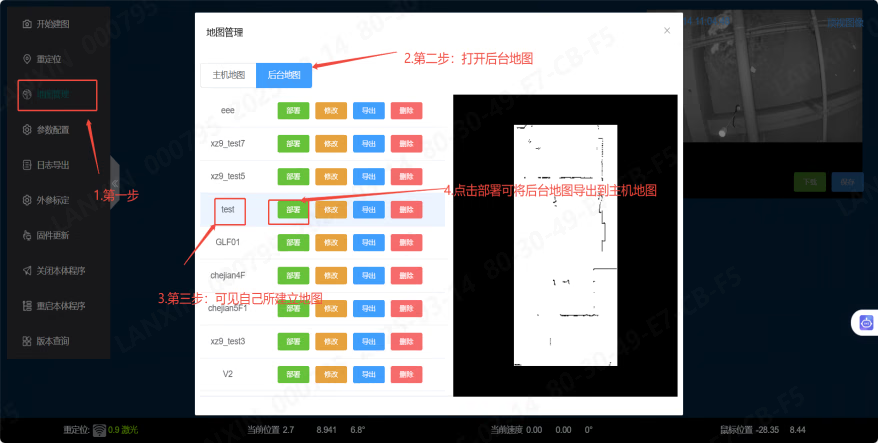
重定位
手动重定位
点击 重定位 后,在地图视图中拖拽并提供车辆的大致位姿,使激光点云与轮廓图匹配。重定位成功后,定位超时 异常消失。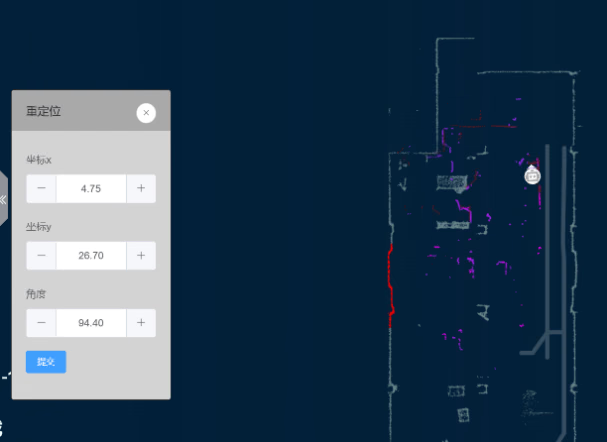
AprilTag 重定位
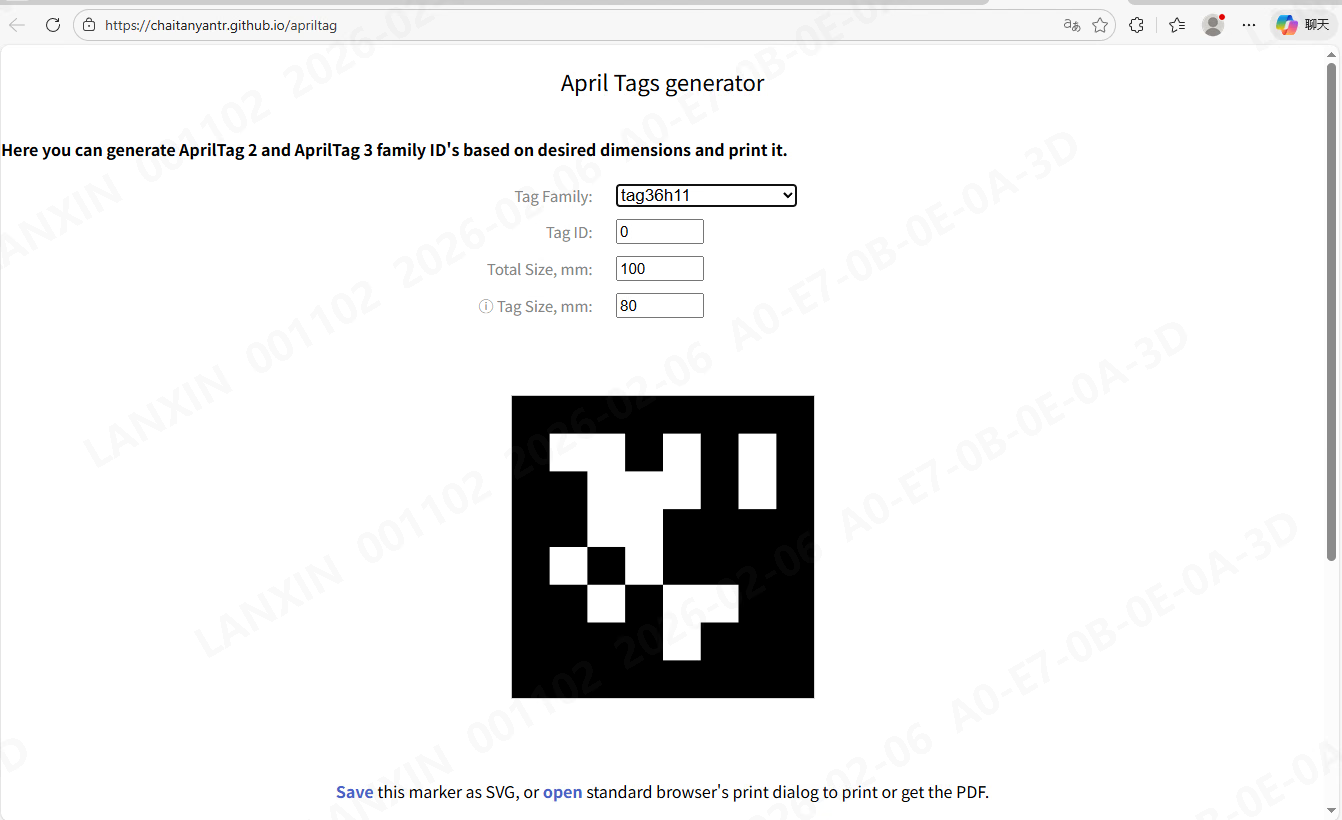
建图时可在指定位置布置 AprilTag。设备视野内出现完整标签时,系统会识别其地图和位姿,并自动切换地图后重定位。- 标签生成工具:https://chaitanyantr.github.io/apriltag
- 同一设备的可见区域内,Tag ID 不得重复。
- Tag family 使用界面示例中的固定配置。
参数和日志
配置定位参数
在参数页面查看或设置底盘定位参数,以及传感器标定值中的激光和相机外参。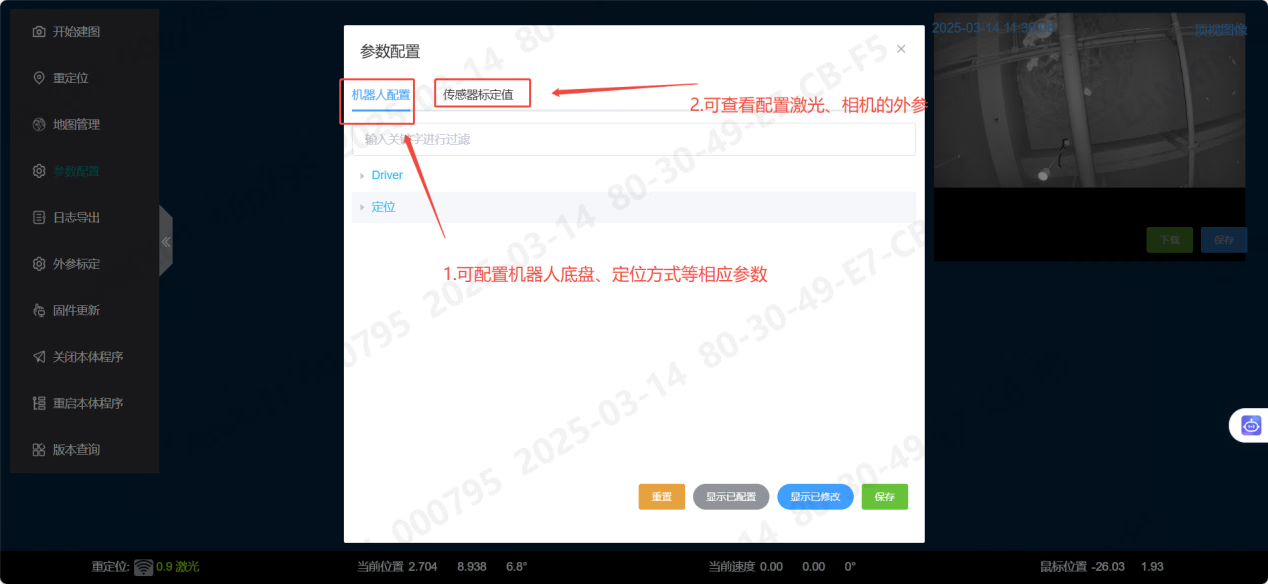
导出日志
按时间范围和模块类型筛选日志,选中结果后导出。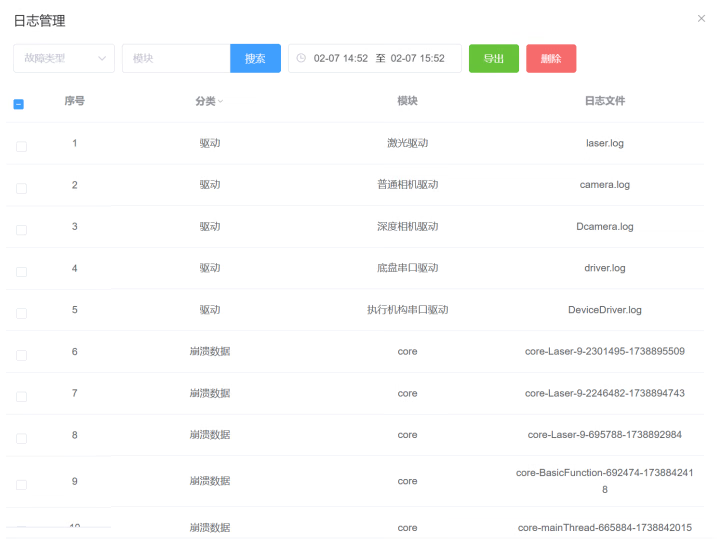
维护操作
更新固件
将本地固件包导入更新页面,可更新底盘、执行机构或相机固件。还原包记录上一次升级前的版本,可用于回退。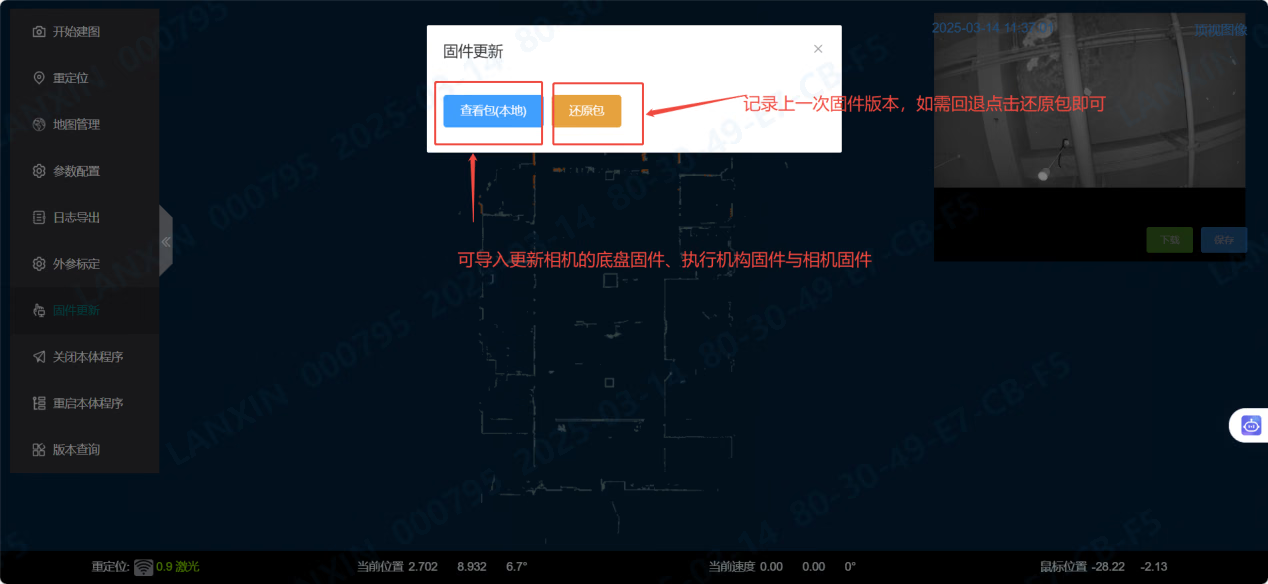

关闭或重启本体程序
在本体功能页面执行关闭或重启。使用 LxCameraViewer 连接相机前,先关闭本体程序;否则相机可能被车辆占用,无法建立通信。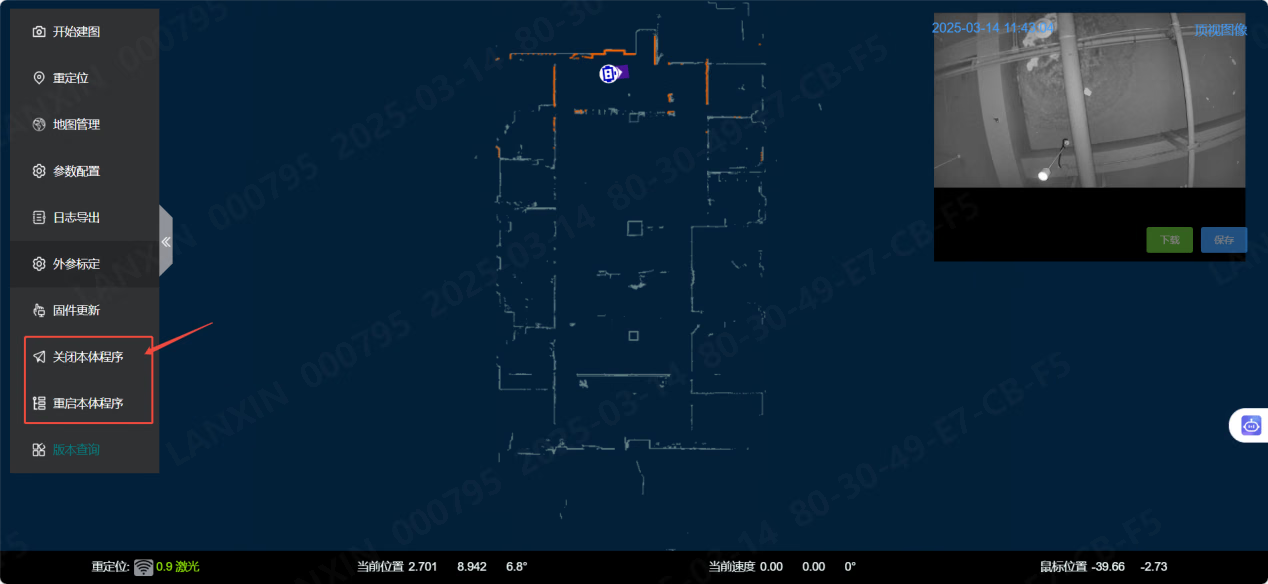
查询版本
在版本查询页面查看本体前端和后端版本。