
概述
V2 定位模块中的定位程序通过 UDP 与上位机 ROS SDK 通信。模块内置 Web 前端,可用于执行建图、定位和参数配置;ROS SDK 可调用建图、重定位和地图下载等相同能力。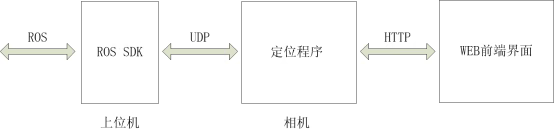
默认 Web 前端地址为
192.168.100.201:9998。相机与 ROS SDK 的目标 IP 和端口必须分别配置,并保持一致。准备环境
安装 Qt5 的 Core 和 Network 组件,以及libzip 依赖。以下为 Ubuntu 的 Qt5 安装示例:
libzip,然后在 /V2-ROS-SDK-service 目录(与 src 同级)编译:
配置并启动节点
1
检查 ROS SDK 配置
打开 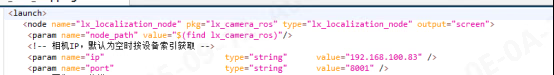
/V2-ROS-SDK-service/src/lx_camera_ros/launch/mapping.launch。相机默认 IP 为 192.168.100.201;如修改相机 IP,须在此文件中同步更新。端口填写 8001。2
检查网络与模块参数
确认相机与上位机接入同一交换机并处于同一网段。在 Web 前端中打开 参数配置,将 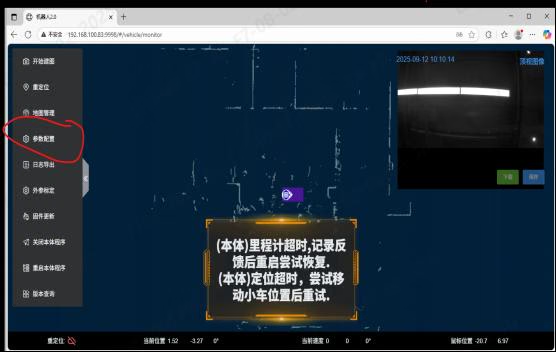
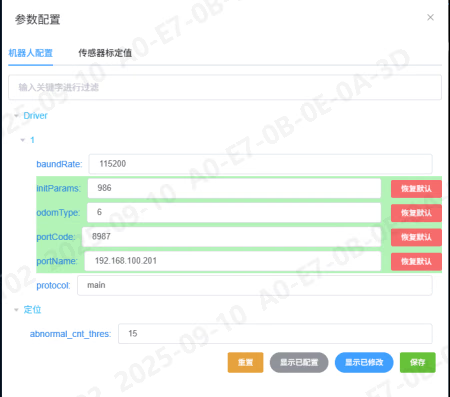
portCode 设为 8987,将 portName 设为运行 ROS SDK 的上位机网卡 IP。3
启动 ROS 节点
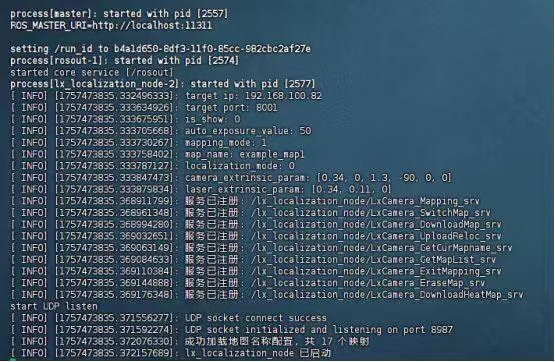
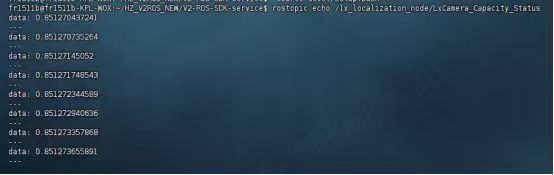
验证通信
在新的终端中进入/V2-ROS-SDK-service 并加载环境:

建图与定位
相机上电后等待约 30 秒,待本体程序启动完成后再启动数据转发节点。1
开始建图
true 后,移动载体采集地图。
2
结束建图
true,确认建图完成。
3
切换至新地图
4
发送重定位位姿
orientation.x、orientation.y、orientation.z 和 orientation.w 为姿态四元数,须按 ROS 消息格式填写。5
订阅实时定位结果
排查问题
ROS 程序无法编译
ROS 程序无法编译
检查 Qt5 和
libzip 是否已完整安装,再重新执行 catkin_make。ROS SDK 发送消息后无响应
ROS SDK 发送消息后无响应
确认相机与上位机处于同一网段,且可通过相机上位机软件访问相机。随后核对相机端与 ROS SDK 端的配置。
无法发送 ROS 调试消息
无法发送 ROS 调试消息
ROS 消息格式严格。请保留示例中的字段结构,仅修改需要测试的值。