Hintergrund der Lagerautomatisierung
Große Lager verwenden Roboter zum Sortieren, Transportieren und Kommissionieren. Öffentliche Informationen zu Amazon Robotics zeigen, dass Robotersysteme typischerweise Wahrnehmung, Fahrzeugsteuerung, Einsatzplanung und Sicherheitsmechanismen für den Standort kombinieren. Für einen fahrerlosen Gabelstapler ist eine stabile Erkennung von Palette und Pose ein wichtiger Eingang.Technische Herausforderungen der Palettenerkennung
Ein fahrerloser Gabelstapler benötigt die Palettenpose relativ zum Fahrzeug, um seine Andockbahn anzupassen. In der Praxis variieren seitlicher Versatz, Ausrichtung, Struktur und Reflexionsvermögen der Oberfläche. Umgebungslicht und Verdeckungen können ebenfalls die Qualität der Sensordaten beeinflussen.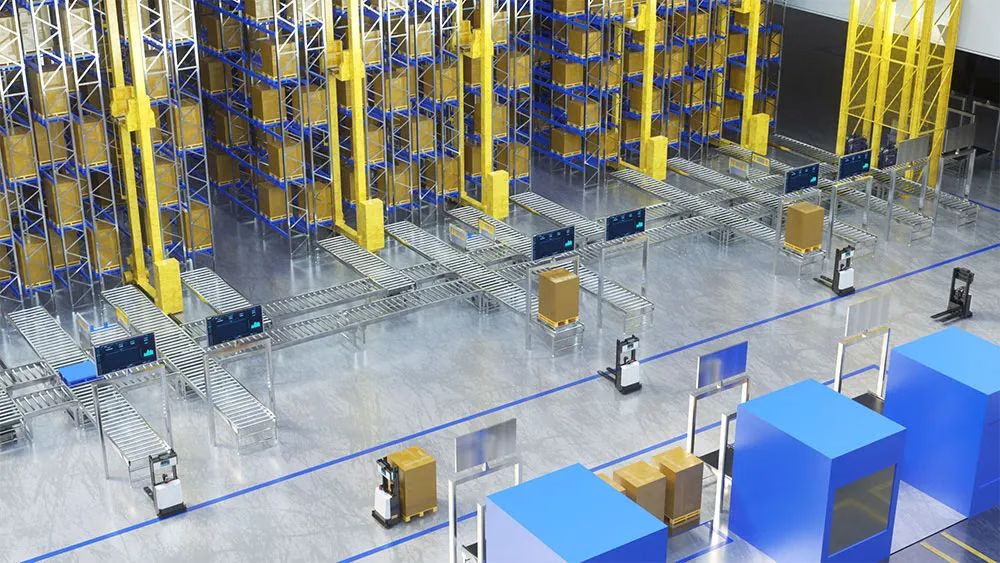
Erkennungsansatz
PalletPro extrahiert Merkmale der Punktwolke, etwa Palettenfüße und Querträger, aus 3D ToF-Tiefendaten und gibt anschließend die vom Fahrzeug zum Andocken verwendete Pose aus. Etiketten und 2D-LiDAR können in bestimmten Umgebungen funktionieren; die Eignung hängt jedoch von Palettenstruktur, Installation und Standortbedingungen ab.Palettenerkennungssystem PalletPro
PalletPro kombiniert eine 3D-Kamera mit Palettenerkennungsalgorithmen und stellt dem Fahrzeugsteuerungssystem Position und Ausrichtung der Palette bereit.- Integrierte Verarbeitung und Ausgabe: Der Algorithmus verarbeitet Tiefendaten auf der Kamera und gibt Erkennungsergebnisse mit 10 FPS aus.
- Bereitstellung und Andocken: Die Kamera kann zwischen den Gabeln des Gabelstaplers installiert werden. Eine automatische Kalibrierung stellt die Koordinatenbeziehung zwischen Kamera, Fahrzeug und Palette her. Standardpaletten mit zwei und vier Füßen sowie gestapelte Paletten können am Standort bewertet werden; palettenlose oder ungewöhnliche Paletten erfordern eine Projektbewertung.
- Integration: Das System stellt Erkennungsergebnisse in Echtzeit bereit. Konfigurieren Sie Schnittstelle, Fahrzeuginstallation und Andockstrategie entsprechend der Projektdokumentation.
- Anpassung an die Umgebung: Bei starkem Umgebungslicht oder Paletten mit geringem Reflexionsvermögen müssen Kameramodell, Montageabstand, Belichtung und Filterparameter am Standort validiert werden.
Erkennung und Andocken
Eine Kamera der M-Serie kann zwischen den Gabeln des Gabelstaplers installiert werden, um Tiefendaten der Palette zu erfassen und über den Erkennungsalgorithmus die Palettenpose auszugeben. In einem typischen Workflow erfasst das Fahrzeug die Pose zunächst in ungefähr2 m Entfernung von der Palette und korrigiert seine Ausrichtung. Anschließend führt es in ungefähr 1.5 m Entfernung eine präzise Positionierung und seitliche Korrektur aus. Validieren Sie die tatsächlichen Abstände und die Steuerungsstrategie für Fahrzeug, Geschwindigkeit und Standort.
Das Fahrzeugsteuerungssystem kann abhängig vom Aufgabenablauf entweder zweistufiges Andocken oder Echtzeit-Andocken verwenden.
Zweistufiges Andocken
- Positionierung aus der Ferne: Erfassen Sie Erkennungsergebnisse in
1,800–2,800 mmEntfernung von der Palette und korrigieren Sie Ausrichtung und seitlichen Versatz. - Nahbereichsprüfung: Wenn sich die Gabelspitzen ungefähr
200 mmvon der Vorderkante der Palette entfernt befinden, erfassen Sie das Ergebnis erneut und prüfen Sie, ob es die Anforderungen zum Einfahren der Gabeln erfüllt. - Einfahren der Gabeln: Fahren Sie die Gabeln nach der Prüfung in die Palette ein. Wenn die Prüfung fehlschlägt, passen Sie das Fahrzeug an und prüfen Sie erneut.
Echtzeit-Andocken
Erfassen Sie fortlaufend Erkennungsergebnisse, um die Fahrzeugpose anzupassen. Nehmen Sie Feinjustierungen vor und schließen Sie das Einfahren der Gabeln ungefähr200 mm von der Vorderkante der Palette entfernt ab. Das Steuerungssystem sollte Zeitstempel der Daten verwenden, um Latenzen zu behandeln.
Kommunikation
Die Lösung unterstützt Schnittstellen wie TCP, UDP, CAN, RS-485 und API. Prüfen Sie in der relevanten Produkt- und Bereitstellungsdokumentation Verfügbarkeit und Nachrichtenformate. Wechseln Sie entsprechend der Projektkonfiguration zwischen Erkennungs- und Hindernisvermeidungsalgorithmen.Fallstudien
Fall 1: Erkennung von Paletten und Kabeltrommelöffnungen bei einem Glasfaserkommunikationsunternehmen
Projekthintergrund: Unternehmen F setzt für Logistikaufgaben fahrerlose Stapler ein. Das Projekt umfasst die Erkennung und Handhabung von Paletten und Kabeltrommelöffnungen. Lösung: PalletPro stellt Tiefen- und Posedaten der Palette bereit, damit der Fahrzeugcontroller die Pose des Staplers anpassen kann. Die 3D-Vision erkennt außerdem Kabeltrommelöffnungen.Fall 2: Erkennung nicht standardisierter Paletten in der Glasfaserindustrie