
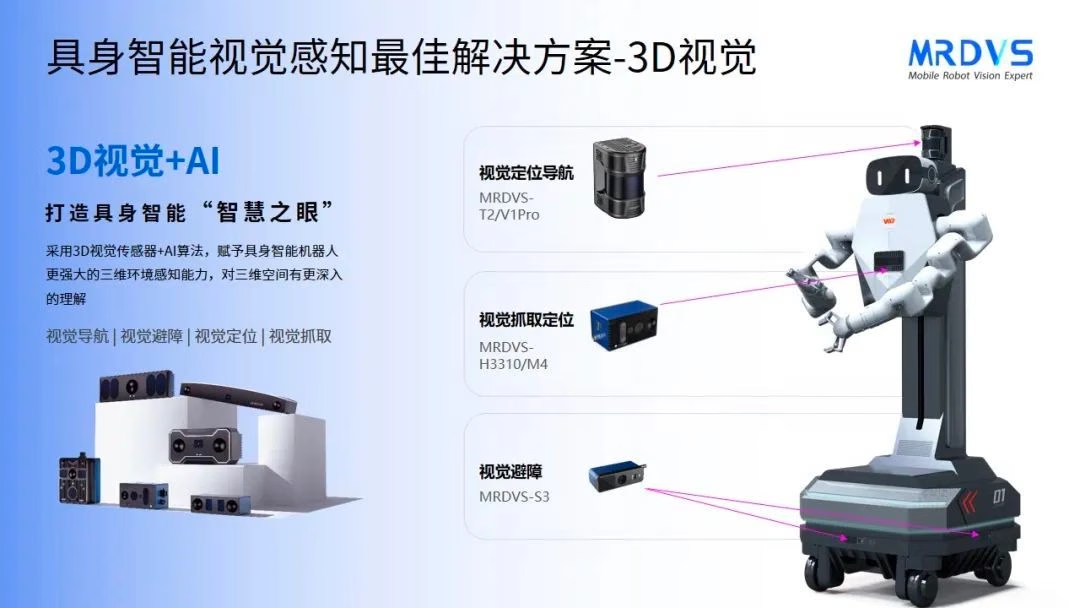
Navegación visual SLAM
El robot utiliza una cámara de SLAM visual T Series para crear mapas y realizar la localización durante la planificación de rutas y la navegación.- Mapeo y localización: Captura características del entorno durante el funcionamiento para crear un mapa y estimar la pose del robot.
- Adaptación a escenas dinámicas: Proporciona datos del entorno para la planificación de rutas a medida que cambian las personas, los equipos y los pasillos.
- Percepción a larga distancia: El material original del proyecto indica un alcance de detección de
30 m. Confirma el alcance utilizable según la instalación, las características de la escena y la validación en el sitio.
Percepción de obstáculos RGB-D
En espacios de trabajo compartidos con personas y equipos, el robot utiliza un sensor RGB-D S Series para capturar datos 3D del entorno y datos de textura.- Reconocimiento de obstáculos: Utiliza los datos de profundidad y RGB para detectar la posición, la categoría y los atributos de los obstáculos.
- Entradas para la evitación: Transfiere los resultados de percepción a las políticas de nivel superior para desviarse, reducir la velocidad o detenerse.
- Implementación con varios robots: Valida la colocación de la cámara, los campos de visión solapados y las interferencias en el sitio.
Percepción 3D para el agarre
El robot utiliza una cámara de luz estructurada H Series para capturar nubes de puntos y estimar la forma y la pose de los objetos durante el agarre.- Localización 3D: Estima la posición y la pose necesarias para el agarre.
- Objetos complejos: Admite la percepción 3D de objetos irregulares o apilados.
- Condiciones de iluminación: El rendimiento real depende del material, la reflectividad de la superficie, la luz ambiental y la instalación de la cámara.
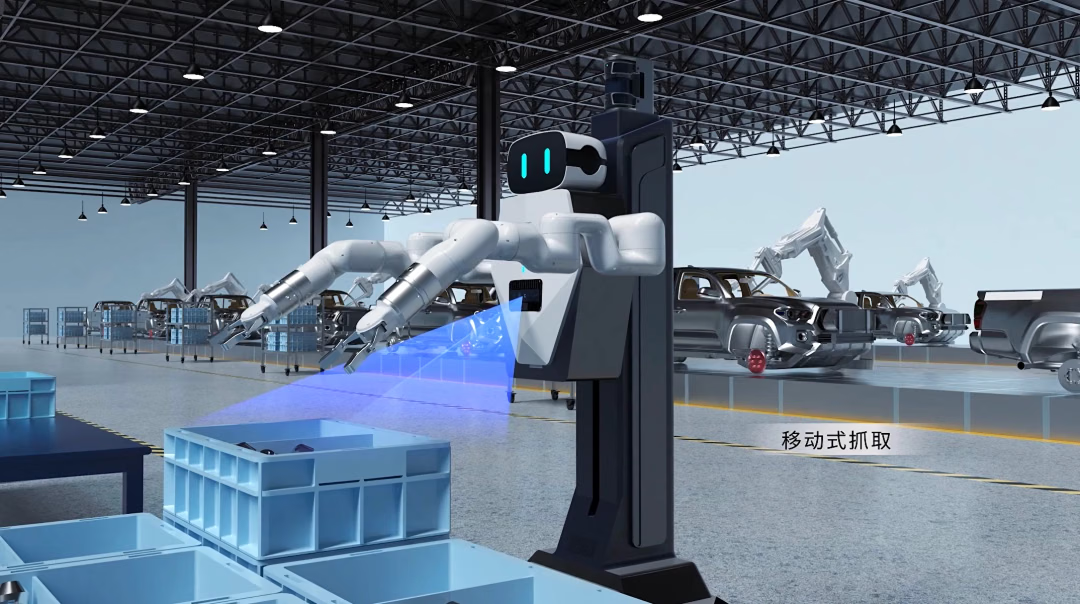
Esta página describe las funciones de percepción del caso. El control de movimiento, la planificación de tareas, la seguridad funcional y la aceptación a nivel de sistema del robot completo corresponden a la plataforma del robot.