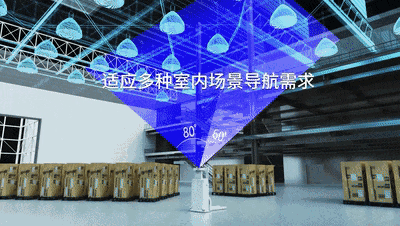
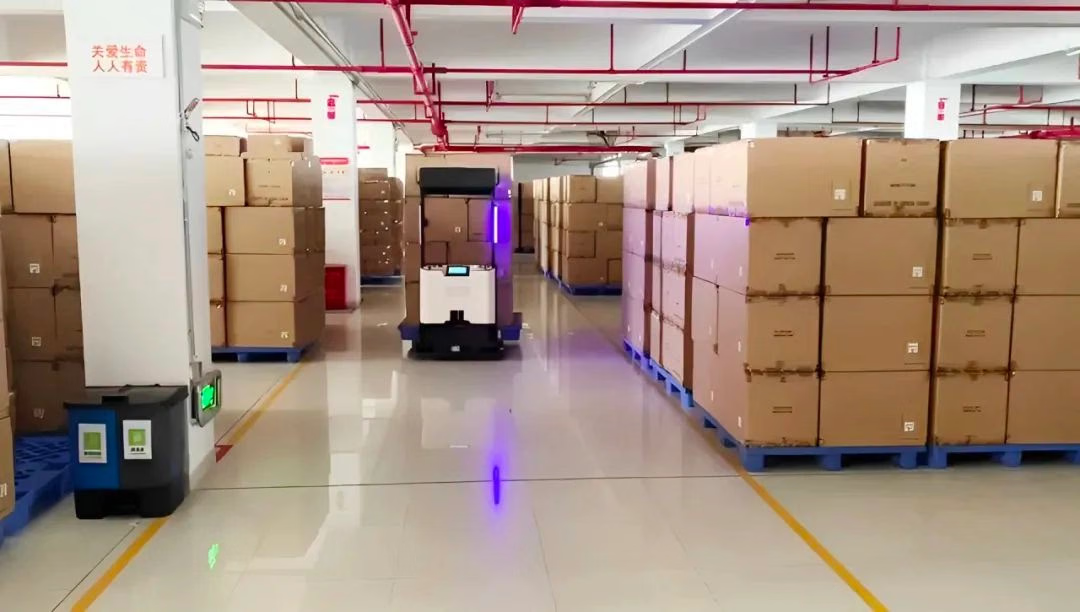
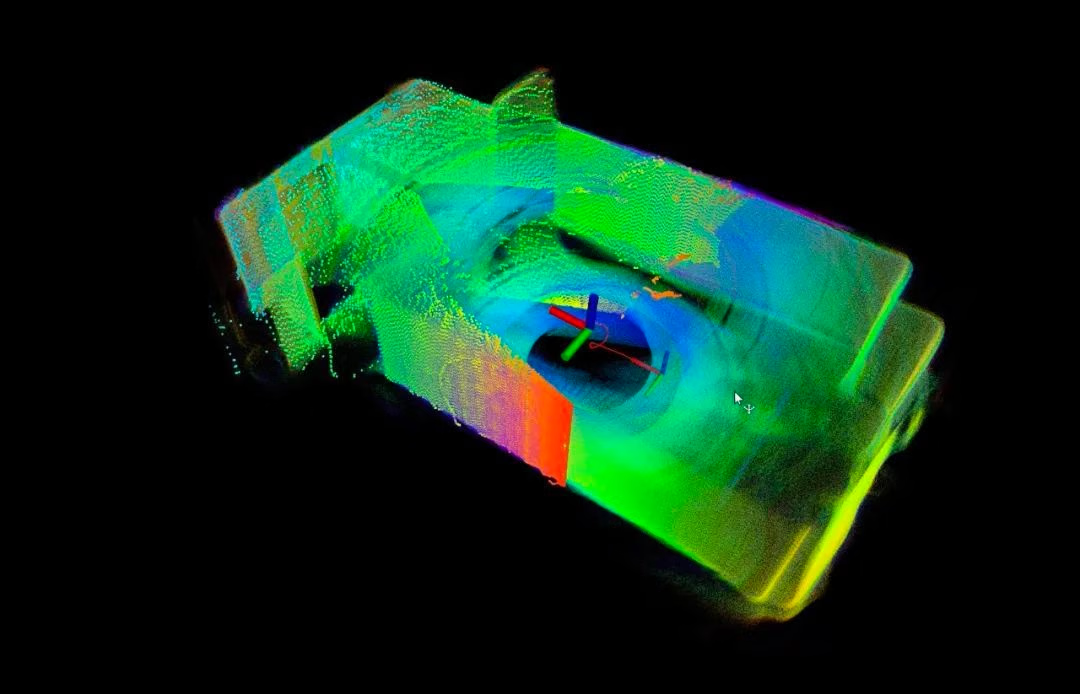
El SLAM (localización y mapeo simultáneos) permite que un robot cree un mapa y estime su pose en un entorno desconocido o cambiante. En la solución de SLAM desde vista superior de MRDVS, una cámara RGB-D se monta en la parte superior del vehículo y utiliza el techo y otras características superiores para la localización.
Características de la solución
En comparación con las soluciones que dependen únicamente de las características del suelo, una cámara orientada hacia arriba puede reducir las oclusiones causadas por la carga del suelo y las personas. Captura datos de profundidad por encima del vehículo y estima la pose del vehículo mientras crea el mapa.
Ejemplos de aplicación
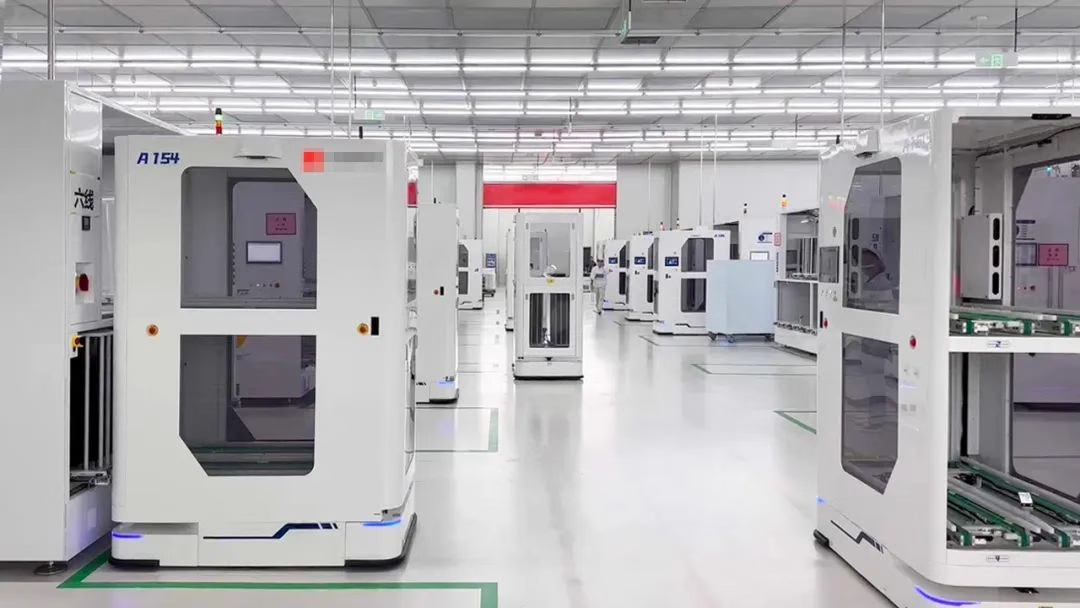
Taller de fabricación fotovoltaica
El equipo de producción y los robots de transporte de este sitio se pusieron en servicio por etapas, por lo que el entorno y el tráfico cambiaban continuamente. El proyecto instaló un módulo SLAM orientado hacia arriba en un robot de transporte integrado para mantener un posicionamiento estable en los puntos de acoplamiento de las máquinas. Los registros del proyecto indican que los dos talleres cubrían unos 80,000 m² y que más de 500 AGV utilizaban el módulo durante el periodo registrado.
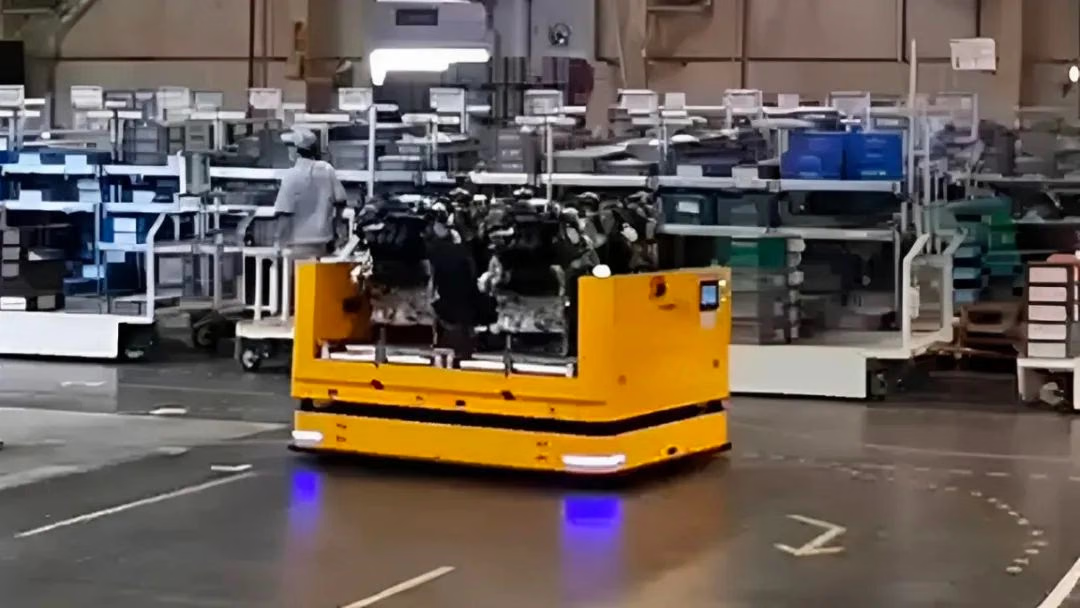
Taller de fabricación de automóviles
Este taller abierto tiene un tráfico que cambia rápidamente debido a los carros de materiales, los componentes y el personal. El sensor de navegación se montó en la parte superior de un AMR de transporte con transportador de rodillos para localizar el transporte de componentes de motor.
Almacén de prendas con apilado en el suelo
El almacén tiene más de 4,000 ubicaciones de almacenamiento con una separación reducida y un inventario que cambia con frecuencia. El módulo de navegación se instaló en la parte superior de una carretilla elevadora AGV para localizar el transporte de palés.
Antes de la implementación, valida la cobertura de las características superiores, la oclusión del campo de visión, las actualizaciones del mapa, la vibración del vehículo y el flujo de relocalización.