Caso práctico: evitación visual de obstáculos 3D para un robot humanoide con ruedas
Caso práctico de una cámara RGB-D ToF S3 de MRDVS para la percepción de obstáculos cercanos al suelo en un robot humanoide con ruedas VersaBot.
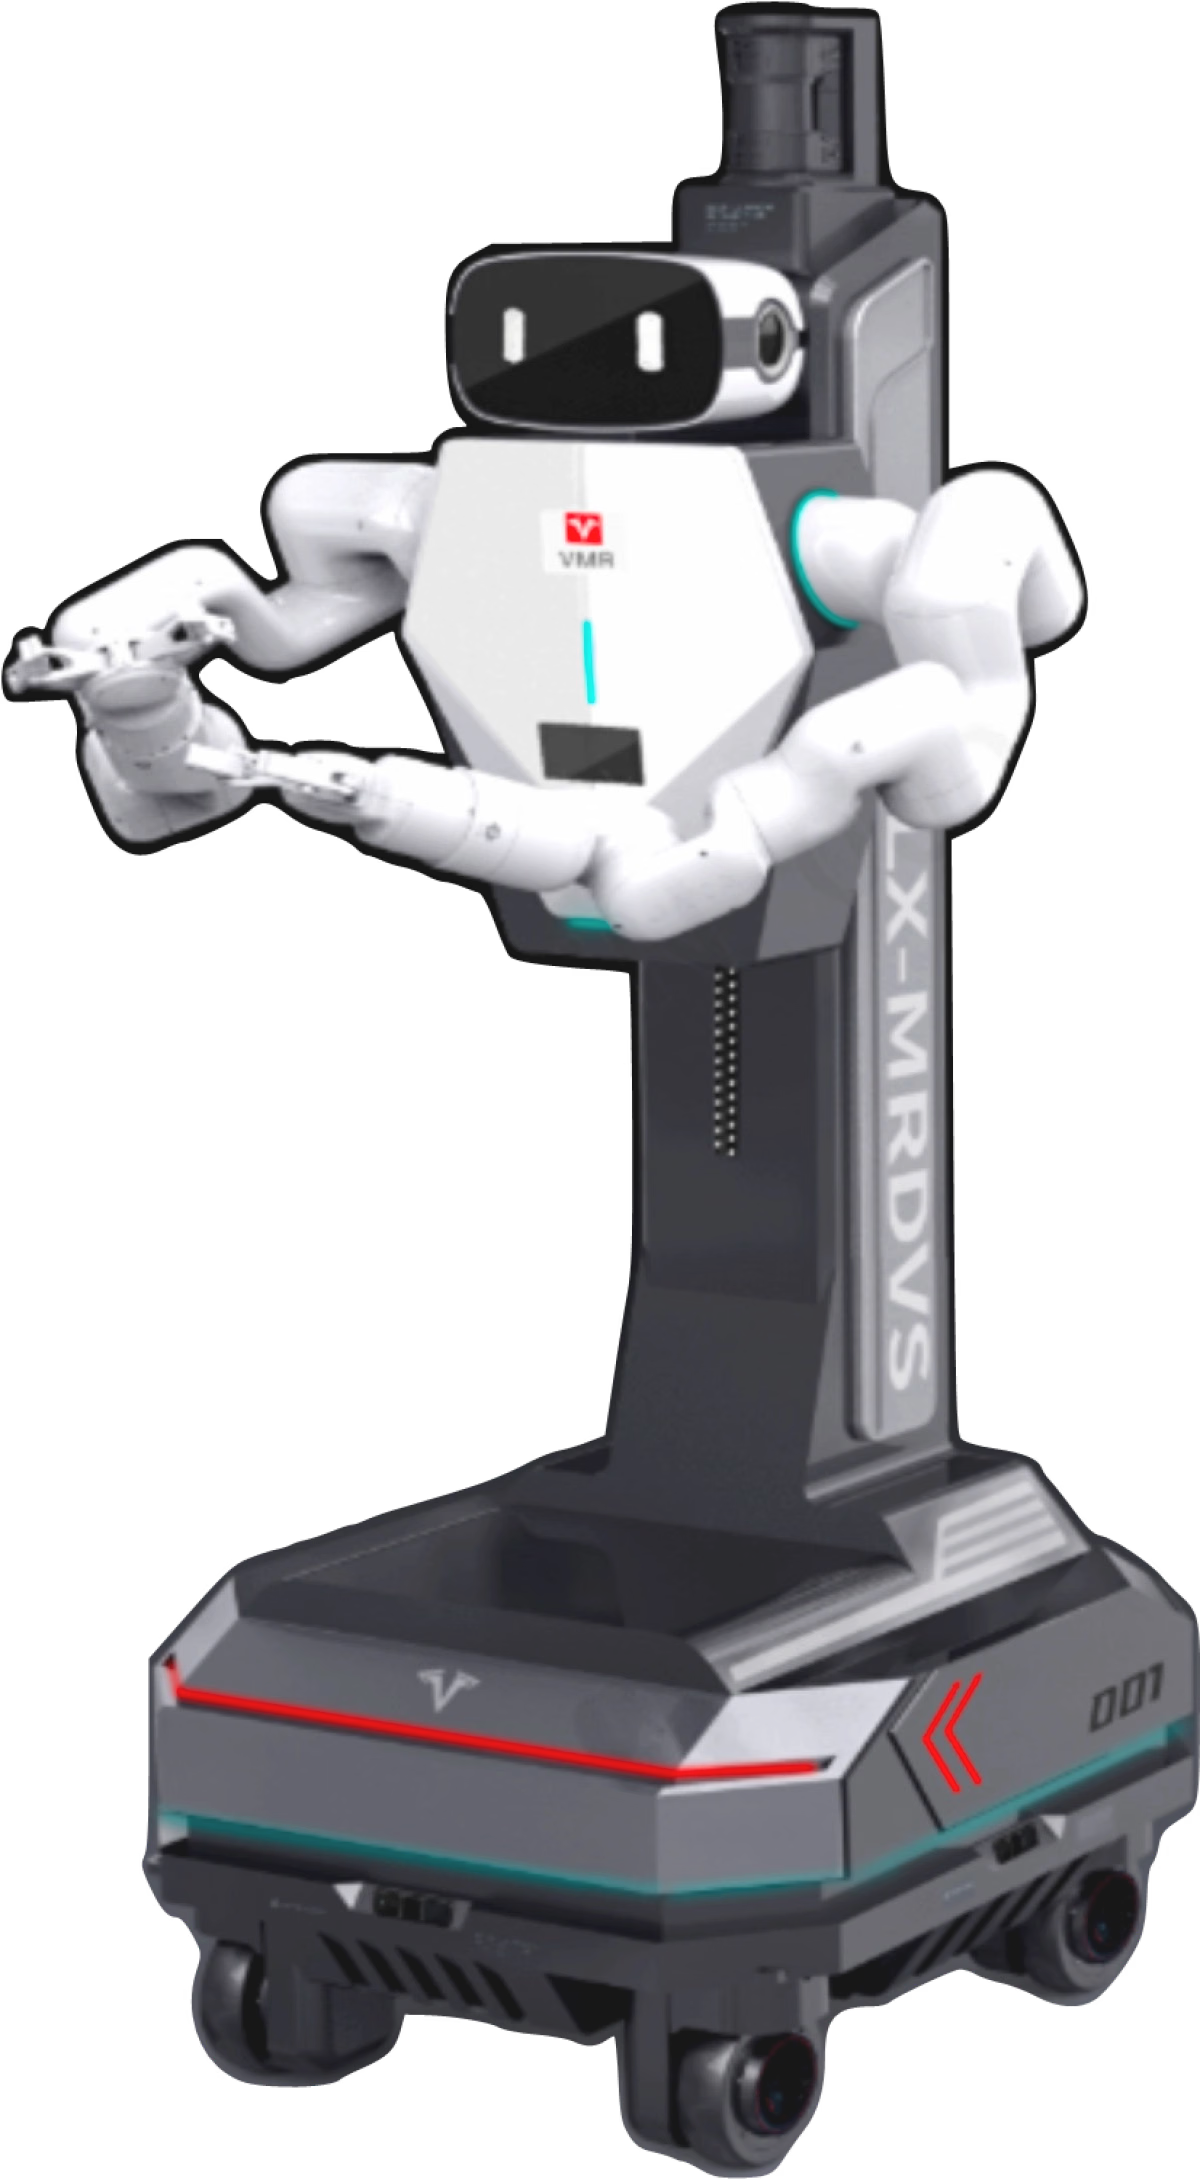
Cuando un robot humanoide con ruedas se desplaza por una fábrica o un almacén, debe cubrir los obstáculos cercanos al suelo y los que lo rodean. VersaBot monta una cámara RGB-D ToF S3 de MRDVS en la parte inferior del robot para capturar datos del entorno cercano a su trayectoria.
La S3 captura imágenes RGB y datos de profundidad simultáneamente, proporcionando información de distancia, color y textura. Montar la cámara a baja altura en el robot incorpora los obstáculos cercanos al suelo al campo de visión y proporciona datos de percepción 3D a la política de evitación de nivel superior.
Cobertura cercana al suelo: Detecta obstáculos pequeños y objetos situados en el borde de la trayectoria.
Entornos dinámicos: Utiliza datos de percepción para identificar personas, carros y otros objetos móviles durante el funcionamiento.
Adaptación al sitio: El campo de visión, la velocidad del vehículo, el material de los obstáculos, la iluminación y la vibración del chasis afectan al rendimiento real.
La cámara 3D es una parte de la cadena de percepción. Configura y valida las políticas de evitación y seguridad a nivel del vehículo teniendo en cuenta la velocidad de funcionamiento, la capacidad de frenado, los puntos ciegos y una evaluación de riesgos en el sitio.
¿Esta página le ayudó?
{"docsConfig":{"theme":"mint","$schema":"https://mintlify.com/docs.json","name":"MRDVS","description":"迈尔微视产品、开发集成、行业解决方案与客户支持文档。","colors":{"primary":"#1248B8","light":"#43A5E5","dark":"#217DB5"},"logo":{"light":"https://mintcdn.com/mrdvs/gEte5Lm3vPtLdk_a/logo/logo.svg?fit=max\u0026auto=format\u0026n=gEte5Lm3vPtLdk_a\u0026q=85\u0026s=1d0001033c0b1f686e1d5e4c6576c469","dark":"https://mintcdn.com/mrdvs/gEte5Lm3vPtLdk_a/logo/logo.svg?fit=max\u0026auto=format\u0026n=gEte5Lm3vPtLdk_a\u0026q=85\u0026s=1d0001033c0b1f686e1d5e4c6576c469"},"favicon":{"light":"https://mintcdn.com/mrdvs/JvNnjyd3Kf1Xtjg2/images/favicon.png?fit=max\u0026auto=format\u0026n=JvNnjyd3Kf1Xtjg2\u0026q=85\u0026s=32919de7e789d7ed8f560b485c05bd4a","dark":"https://mintcdn.com/mrdvs/JvNnjyd3Kf1Xtjg2/images/favicon.png?fit=max\u0026auto=format\u0026n=JvNnjyd3Kf1Xtjg2\u0026q=85\u0026s=32919de7e789d7ed8f560b485c05bd4a"},"appearance":{"default":"light","strict":true},"navbar":{"links":[{"icon":{"style":"brands","name":"github"},"href":"https://github.com/Lanxin-MRDVS","label":"GitHub"},{"icon":"/images/favicon.png","href":"https://www.mrdvs.cn/","label":"MRDVS"}],"primary":{"type":"button","label":"联系我们","href":"https://work.weixin.qq.com/ca/cawcde978188b336f1"}},"footer":{"socials":{"github":"https://github.com/Lanxin-MRDVS/CameraSDK","linkedin":"https://www.linkedin.com/company/mrdvs","youtube":"https://www.youtube.com/@MRDVS-2024","website":"https://www.mrdvs.cn/"},"links":[{"header":"产品","items":[{"label":"S 系列3D相机","href":"https://www.mrdvs.cn/product/3d-obstacle-avoidance-cameras-s-series"},{"label":"M 系列3D相机","href":"https://www.mrdvs.cn/product/m-series"},{"label":"V 系列导航模组","href":"https://www.mrdvs.cn/product/v-series"}]},{"header":"解决方案","items":[{"label":"移动机器人视觉","href":"https://www.mrdvs.cn/solutions/solutions-industrial-mobile-robot"},{"label":"仓储物流自动化","href":"https://www.mrdvs.cn/solutions/solutions-warehouse-visual-perception"},{"label":"无人机视觉感知","href":"https://www.mrdvs.cn/solutions/solutions-drones"}]},{"header":"联系我们","items":[{"label":"关于 MRDVS","href":"/about"},{"label":"售前咨询","href":"https://work.weixin.qq.com/ca/cawcde978188b336f1"},{"label":"电话:400-025-6680","href":"/contact"},{"label":"[email protected]","href":"mailto:[email protected]"}]}]},"seo":{"metatags":{"canonical":"https://docs.mrdvs.com","google-site-verification":"paNq6FdXn6w3vlYqGqsx4YFtZgIyoE54Ya803O0ilNM","baidu-site-verification":"codeva-aVWshvu4wM","msvalidate.01":"79667988DD5B77655E355B82AFD283E3"}},"icons":{"library":"fontawesome"},"styling":{"eyebrows":"section","latex":false},"integrations":{"clarity":{"projectId":"xmhznno359"},"ga4":{"measurementId":"G-0F8Q5CXHX4"}},"errors":{"404":{"redirect":false}},"contextual":{"options":["copy","view","chatgpt","claude"],"display":"header"},"interaction":{"drilldown":false},"navigation":{"languages":[{"language":"zh-CN","default":true,"footer":{"socials":{"github":"https://github.com/Lanxin-MRDVS/CameraSDK","linkedin":"https://www.linkedin.com/company/mrdvs","youtube":"https://www.youtube.com/@MRDVS-2024","website":"https://www.mrdvs.cn/"},"links":[{"header":"产品","items":[{"label":"S 系列3D相机","href":"https://www.mrdvs.cn/product/3d-obstacle-avoidance-cameras-s-series"},{"label":"M 系列3D相机","href":"https://www.mrdvs.cn/product/m-series"},{"label":"V 系列导航模组","href":"https://www.mrdvs.cn/product/v-series"}]},{"header":"解决方案","items":[{"label":"移动机器人视觉","href":"https://www.mrdvs.cn/solutions/solutions-industrial-mobile-robot"},{"label":"仓储物流自动化","href":"https://www.mrdvs.cn/solutions/solutions-warehouse-visual-perception"},{"label":"无人机视觉感知","href":"https://www.mrdvs.cn/solutions/solutions-drones"}]},{"header":"联系我们","items":[{"label":"关于 MRDVS","href":"/about"},{"label":"售前咨询","href":"https://work.weixin.qq.com/ca/cawcde978188b336f1"},{"label":"电话:400-025-6680","href":"/contact"},{"label":"[email protected]","href":"mailto:[email protected]"},{"label":"浙ICP备2023021387号-2","href":"https://beian.miit.gov.cn/"}]}]},"navbar":{"links":[{"icon":{"style":"brands","name":"github"},"href":"https://github.com/Lanxin-MRDVS","label":"GitHub"},{"icon":"/images/favicon.png","href":"https://www.mrdvs.cn/","label":"MRDVS"}],"primary":{"type":"button","label":"联系我们","href":"https://work.weixin.qq.com/ca/cawcde978188b336f1"}},"href":""},{"language":"en","footer":{"socials":{"github":"https://github.com/Lanxin-MRDVS/CameraSDK","linkedin":"https://www.linkedin.com/company/mrdvs","youtube":"https://www.youtube.com/@MRDVS-2024","website":"https://mrdvs.com/"},"links":[{"header":"Products","items":[{"label":"S Series 3D Cameras","href":"https://mrdvs.com/s-series-obstacle-avoidance-robot-cameras"},{"label":"M Series 3D Cameras","href":"https://mrdvs.com/m-series-time-of-flight-camera"},{"label":"V Series Localization","href":"https://mrdvs.com/v2-pro-rtls-slam-solution"}]},{"header":"Solutions","items":[{"label":"Mobile Robot Vision","href":"https://mrdvs.com/humanoids-quadrupeds-robots"},{"label":"Warehouse \u0026 Logistics","href":"https://mrdvs.com/vision-guided-robotics"},{"label":"Lawn Mower Perception","href":"https://mrdvs.com/solid-state-lidar-vision-fusion"}]},{"header":"Contact Us","items":[{"label":"About MRDVS","href":"/en/about"},{"label":"WhatsApp","href":"https://wa.me/8613370882355"},{"label":"[email protected]","href":"mailto:[email protected]"}]}]},"navbar":{"links":[{"icon":{"style":"brands","name":"github"},"href":"https://github.com/Lanxin-MRDVS","label":"GitHub"},{"icon":"/images/favicon.png","href":"https://mrdvs.com/","label":"MRDVS"}],"primary":{"type":"button","label":"Contact Us","href":"/en/contact"}},"href":"en"},{"language":"ja","footer":{"socials":{"github":"https://github.com/Lanxin-MRDVS/CameraSDK","linkedin":"https://www.linkedin.com/company/mrdvs","youtube":"https://www.youtube.com/@MRDVS-2024","website":"https://mrdvs.com/"},"links":[{"header":"製品","items":[{"label":"Sシリーズ3Dカメラ","href":"https://mrdvs.com/s-series-obstacle-avoidance-robot-cameras"},{"label":"Mシリーズ3Dカメラ","href":"https://mrdvs.com/m-series-time-of-flight-camera"},{"label":"Vシリーズローカライゼーション","href":"https://mrdvs.com/v2-pro-rtls-slam-solution"}]},{"header":"ソリューション","items":[{"label":"モバイルロボットビジョン","href":"https://mrdvs.com/humanoids-quadrupeds-robots"},{"label":"倉庫・物流","href":"https://mrdvs.com/vision-guided-robotics"},{"label":"芝刈り機向け認識","href":"https://mrdvs.com/solid-state-lidar-vision-fusion"}]},{"header":"お問い合わせ","items":[{"label":"MRDVSについて","href":"/ja/about"},{"label":"WhatsApp","href":"https://wa.me/8613370882355"},{"label":"[email protected]","href":"mailto:[email protected]"}]}]},"navbar":{"links":[{"icon":{"style":"brands","name":"github"},"href":"https://github.com/Lanxin-MRDVS","label":"GitHub"},{"icon":"/images/favicon.png","href":"https://mrdvs.com/","label":"MRDVS"}],"primary":{"type":"button","label":"お問い合わせ","href":"/ja/contact"}},"href":"ja"},{"language":"ko","footer":{"socials":{"github":"https://github.com/Lanxin-MRDVS/CameraSDK","linkedin":"https://www.linkedin.com/company/mrdvs","youtube":"https://www.youtube.com/@MRDVS-2024","website":"https://mrdvs.com/"},"links":[{"header":"제품","items":[{"label":"S 시리즈 3D 카메라","href":"https://mrdvs.com/s-series-obstacle-avoidance-robot-cameras"},{"label":"M 시리즈 3D 카메라","href":"https://mrdvs.com/m-series-time-of-flight-camera"},{"label":"V 시리즈 위치 추정","href":"https://mrdvs.com/v2-pro-rtls-slam-solution"}]},{"header":"솔루션","items":[{"label":"이동 로봇 비전","href":"https://mrdvs.com/humanoids-quadrupeds-robots"},{"label":"창고 및 물류","href":"https://mrdvs.com/vision-guided-robotics"},{"label":"잔디깎이 로봇 인식","href":"https://mrdvs.com/solid-state-lidar-vision-fusion"}]},{"header":"문의","items":[{"label":"MRDVS 소개","href":"/ko/about"},{"label":"WhatsApp","href":"https://wa.me/8613370882355"},{"label":"[email protected]","href":"mailto:[email protected]"}]}]},"navbar":{"links":[{"icon":{"style":"brands","name":"github"},"href":"https://github.com/Lanxin-MRDVS","label":"GitHub"},{"icon":"/images/favicon.png","href":"https://mrdvs.com/","label":"MRDVS"}],"primary":{"type":"button","label":"문의하기","href":"/ko/contact"}},"href":"ko"},{"language":"vi","footer":{"socials":{"github":"https://github.com/Lanxin-MRDVS/CameraSDK","linkedin":"https://www.linkedin.com/company/mrdvs","youtube":"https://www.youtube.com/@MRDVS-2024","website":"https://mrdvs.com/"},"links":[{"header":"Sản phẩm","items":[{"label":"Camera 3D dòng S","href":"https://mrdvs.com/s-series-obstacle-avoidance-robot-cameras"},{"label":"Camera 3D dòng M","href":"https://mrdvs.com/m-series-time-of-flight-camera"},{"label":"Định vị dòng V","href":"https://mrdvs.com/v2-pro-rtls-slam-solution"}]},{"header":"Giải pháp","items":[{"label":"Thị giác robot di động","href":"https://mrdvs.com/humanoids-quadrupeds-robots"},{"label":"Kho vận \u0026 logistics","href":"https://mrdvs.com/vision-guided-robotics"},{"label":"Nhận thức cho máy cắt cỏ","href":"https://mrdvs.com/solid-state-lidar-vision-fusion"}]},{"header":"Liên hệ","items":[{"label":"Giới thiệu MRDVS","href":"/vi/about"},{"label":"WhatsApp","href":"https://wa.me/8613370882355"},{"label":"[email protected]","href":"mailto:[email protected]"}]}]},"navbar":{"links":[{"icon":{"style":"brands","name":"github"},"href":"https://github.com/Lanxin-MRDVS","label":"GitHub"},{"icon":"/images/favicon.png","href":"https://mrdvs.com/","label":"MRDVS"}],"primary":{"type":"button","label":"Liên hệ","href":"/vi/contact"}},"href":"vi"},{"language":"de","footer":{"socials":{"github":"https://github.com/Lanxin-MRDVS/CameraSDK","linkedin":"https://www.linkedin.com/company/mrdvs","youtube":"https://www.youtube.com/@MRDVS-2024","website":"https://mrdvs.com/"},"links":[{"header":"Produkte","items":[{"label":"3D-Kameras der S-Serie","href":"https://mrdvs.com/s-series-obstacle-avoidance-robot-cameras"},{"label":"3D-Kameras der M-Serie","href":"https://mrdvs.com/m-series-time-of-flight-camera"},{"label":"Lokalisierung der V-Serie","href":"https://mrdvs.com/v2-pro-rtls-slam-solution"}]},{"header":"Lösungen","items":[{"label":"Robotersicht für mobile Roboter","href":"https://mrdvs.com/humanoids-quadrupeds-robots"},{"label":"Lager und Logistik","href":"https://mrdvs.com/vision-guided-robotics"},{"label":"Wahrnehmung für Rasenmäher","href":"https://mrdvs.com/solid-state-lidar-vision-fusion"}]},{"header":"Kontakt","items":[{"label":"Über MRDVS","href":"/de/about"},{"label":"WhatsApp","href":"https://wa.me/8613370882355"},{"label":"[email protected]","href":"mailto:[email protected]"}]}]},"navbar":{"links":[{"icon":{"style":"brands","name":"github"},"href":"https://github.com/Lanxin-MRDVS","label":"GitHub"},{"icon":"/images/favicon.png","href":"https://mrdvs.com/","label":"MRDVS"}],"primary":{"type":"button","label":"Kontakt","href":"/de/contact"}},"href":"de"},{"language":"it","footer":{"socials":{"github":"https://github.com/Lanxin-MRDVS/CameraSDK","linkedin":"https://www.linkedin.com/company/mrdvs","youtube":"https://www.youtube.com/@MRDVS-2024","website":"https://mrdvs.com/"},"links":[{"header":"Prodotti","items":[{"label":"Telecamere 3D serie S","href":"https://mrdvs.com/s-series-obstacle-avoidance-robot-cameras"},{"label":"Telecamere 3D serie M","href":"https://mrdvs.com/m-series-time-of-flight-camera"},{"label":"Localizzazione serie V","href":"https://mrdvs.com/v2-pro-rtls-slam-solution"}]},{"header":"Soluzioni","items":[{"label":"Visione per robot mobili","href":"https://mrdvs.com/humanoids-quadrupeds-robots"},{"label":"Magazzino e logistica","href":"https://mrdvs.com/vision-guided-robotics"},{"label":"Percezione per rasaerba","href":"https://mrdvs.com/solid-state-lidar-vision-fusion"}]},{"header":"Contatti","items":[{"label":"Informazioni su MRDVS","href":"/it/about"},{"label":"WhatsApp","href":"https://wa.me/8613370882355"},{"label":"[email protected]","href":"mailto:[email protected]"}]}]},"navbar":{"links":[{"icon":{"style":"brands","name":"github"},"href":"https://github.com/Lanxin-MRDVS","label":"GitHub"},{"icon":"/images/favicon.png","href":"https://mrdvs.com/","label":"MRDVS"}],"primary":{"type":"button","label":"Contatti","href":"/it/contact"}},"href":"it"},{"language":"es","footer":{"socials":{"github":"https://github.com/Lanxin-MRDVS/CameraSDK","linkedin":"https://www.linkedin.com/company/mrdvs","youtube":"https://www.youtube.com/@MRDVS-2024","website":"https://mrdvs.com/"},"links":[{"header":"Productos","items":[{"label":"Cámaras 3D de la serie S","href":"https://mrdvs.com/s-series-obstacle-avoidance-robot-cameras"},{"label":"Cámaras 3D de la serie M","href":"https://mrdvs.com/m-series-time-of-flight-camera"},{"label":"Localización de la serie V","href":"https://mrdvs.com/v2-pro-rtls-slam-solution"}]},{"header":"Soluciones","items":[{"label":"Visión para robots móviles","href":"https://mrdvs.com/humanoids-quadrupeds-robots"},{"label":"Almacén y logística","href":"https://mrdvs.com/vision-guided-robotics"},{"label":"Percepción para cortacéspedes","href":"https://mrdvs.com/solid-state-lidar-vision-fusion"}]},{"header":"Contacto","items":[{"label":"Acerca de MRDVS","href":"/es/about"},{"label":"WhatsApp","href":"https://wa.me/8613370882355"},{"label":"[email protected]","href":"mailto:[email protected]"}]}]},"navbar":{"links":[{"icon":{"style":"brands","name":"github"},"href":"https://github.com/Lanxin-MRDVS","label":"GitHub"},{"icon":"/images/favicon.png","href":"https://mrdvs.com/","label":"MRDVS"}],"primary":{"type":"button","label":"Contacto","href":"/es/contact"}},"href":"es"},{"language":"ru","footer":{"socials":{"github":"https://github.com/Lanxin-MRDVS/CameraSDK","linkedin":"https://www.linkedin.com/company/mrdvs","youtube":"https://www.youtube.com/@MRDVS-2024","website":"https://mrdvs.com/"},"links":[{"header":"Продукты","items":[{"label":"3D-камеры серии S","href":"https://mrdvs.com/s-series-obstacle-avoidance-robot-cameras"},{"label":"3D-камеры серии M","href":"https://mrdvs.com/m-series-time-of-flight-camera"},{"label":"Локализация серии V","href":"https://mrdvs.com/v2-pro-rtls-slam-solution"}]},{"header":"Решения","items":[{"label":"Зрение мобильных роботов","href":"https://mrdvs.com/humanoids-quadrupeds-robots"},{"label":"Склад и логистика","href":"https://mrdvs.com/vision-guided-robotics"},{"label":"Восприятие для газонокосилок","href":"https://mrdvs.com/solid-state-lidar-vision-fusion"}]},{"header":"Связаться с нами","items":[{"label":"О MRDVS","href":"/ru/about"},{"label":"WhatsApp","href":"https://wa.me/8613370882355"},{"label":"[email protected]","href":"mailto:[email protected]"}]}]},"navbar":{"links":[{"icon":{"style":"brands","name":"github"},"href":"https://github.com/Lanxin-MRDVS","label":"GitHub"},{"icon":"/images/favicon.png","href":"https://mrdvs.com/","label":"MRDVS"}],"primary":{"type":"button","label":"Связаться с нами","href":"/ru/contact"}},"href":"ru"}]}},"deployment":{"deploymentMetadataValue":{"subdomain":"mrdvs","hasAudioNarration":false,"actualSubdomain":"mrdvs","customDomains":["docs.mrdvs.com"],"gitSource":{"type":"github","owner":"lanxin-mrdvs","repo":"mintlify_docs","deployBranch":"main","contentDirectory":"","isPrivate":true,"mountPath":"","label":""},"chroma":{"collectionId":"ac0a5eca-ccf5-4877-b375-714079183569","liveDeploymentHistoryId":"6adb039170fea1df2fc69394","schemaVersion":"v3","latestBuiltDeploymentHistoryId":"6adb039170fea1df2fc69394"},"feedback":{"issues":false,"thumbs":true,"edits":false,"agentFeedback":true},"entitlements":{},"buildId":"6adb039170fea1df2fc69394","clientVersion":"0.0.3965","searchFilterCounts":[{"language":"zh-CN","tag":"工业解决方案","count":22},{"language":"de","tag":"Industrielle Lösungen","count":22},{"language":"en","tag":"Industrial solutions","count":22},{"language":"es","tag":"Soluciones industriales","count":22},{"language":"it","tag":"Soluzioni industriali","count":22},{"language":"ja","tag":"産業向けソリューション","count":22},{"language":"ko","tag":"산업 솔루션","count":22},{"language":"ru","tag":"Промышленные решения","count":22},{"language":"vi","tag":"Giải pháp công nghiệp","count":22},{"language":"zh-CN","tag":"开发者中心","count":13},{"language":"zh-CN","tag":"解决方案与案例","count":13},{"language":"de","tag":"Entwickler","count":13},{"language":"de","tag":"Lösungen und Praxisbeispiele","count":13},{"language":"en","tag":"Developers","count":13},{"language":"en","tag":"Solutions and case studies","count":13},{"language":"es","tag":"Desarrolladores","count":13},{"language":"es","tag":"Soluciones y casos de uso","count":13},{"language":"it","tag":"Sviluppatori","count":13},{"language":"it","tag":"Soluzioni e casi applicativi","count":13},{"language":"ja","tag":"開発者向け","count":13},{"language":"ja","tag":"ソリューション・導入事例","count":13},{"language":"ko","tag":"개발자 센터","count":13},{"language":"ko","tag":"솔루션 및 적용 사례","count":13},{"language":"ru","tag":"Разработчикам","count":13},{"language":"ru","tag":"Решения и примеры внедрения","count":13},{"language":"vi","tag":"Nhà phát triển","count":13},{"language":"vi","tag":"Giải pháp và dự án thực tế","count":13},{"language":"zh-CN","tag":"支持与下载","count":11},{"language":"de","tag":"Support und Downloads","count":11},{"language":"en","tag":"Support and downloads","count":11},{"language":"es","tag":"Soporte y descargas","count":11},{"language":"it","tag":"Supporto e download","count":11},{"language":"ja","tag":"サポート・ダウンロード","count":11},{"language":"ko","tag":"지원 및 다운로드","count":11},{"language":"ru","tag":"Поддержка и загрузки","count":11},{"language":"vi","tag":"Hỗ trợ và tải xuống","count":11},{"language":"zh-CN","tag":"视觉硬件产品","count":10},{"language":"de","tag":"Vision-Hardware","count":10},{"language":"en","tag":"Vision hardware","count":10},{"language":"es","tag":"Hardware de visión","count":10},{"language":"it","tag":"Hardware di visione","count":10},{"language":"ja","tag":"ビジョンハードウェア","count":10},{"language":"ko","tag":"비전 하드웨어","count":10},{"language":"ru","tag":"Оборудование машинного зрения","count":10},{"language":"vi","tag":"Phần cứng thị giác","count":10},{"language":"zh-CN","tag":"智能仓储与搬运","count":8},{"language":"de","tag":"Lagerautomatisierung und Materialtransport","count":8},{"language":"en","tag":"Warehouse automation and handling","count":8},{"language":"es","tag":"Automatización de almacenes y manipulación","count":8},{"language":"it","tag":"Automazione di magazzino e movimentazione","count":8},{"language":"ja","tag":"倉庫自動化・搬送","count":8},{"language":"ko","tag":"창고 자동화 및 물류 이송","count":8},{"language":"ru","tag":"Автоматизация складов и перемещение грузов","count":8},{"language":"vi","tag":"Tự động hóa kho và vận chuyển hàng","count":8},{"language":"zh-CN","tag":"仓储物流","count":6},{"language":"de","tag":"Lager und Logistik","count":6},{"language":"en","tag":"Warehouse and logistics","count":6},{"language":"es","tag":"Almacén y logística","count":6},{"language":"it","tag":"Magazzino e logistica","count":6},{"language":"ja","tag":"倉庫・物流","count":6},{"language":"ko","tag":"창고 및 물류","count":6},{"language":"ru","tag":"Склад и логистика","count":6},{"language":"vi","tag":"Kho vận","count":6},{"language":"zh-CN","tag":"概览","count":5},{"language":"zh-CN","tag":"S 系列环境感知 3D 相机","count":5},{"language":"zh-CN","tag":"下载中心","count":5},{"language":"de","tag":"Überblick","count":5},{"language":"de","tag":"S-Serie – 3D-Kameras zur Umfelderfassung","count":5},{"language":"de","tag":"Downloads","count":5},{"language":"en","tag":"Overview","count":5},{"language":"en","tag":"S Series 3D perception cameras","count":5},{"language":"en","tag":"Downloads","count":5},{"language":"es","tag":"Descripción general","count":5},{"language":"es","tag":"Serie S – cámaras 3D de percepción del entorno","count":5},{"language":"es","tag":"Descargas","count":5},{"language":"it","tag":"Panoramica","count":5},{"language":"it","tag":"Serie S – telecamere 3D per la percezione ambientale","count":5},{"language":"it","tag":"Download","count":5},{"language":"ja","tag":"概要","count":5},{"language":"ja","tag":"Sシリーズ 環境認識3Dカメラ","count":5},{"language":"ja","tag":"ダウンロード","count":5},{"language":"ko","tag":"개요","count":5},{"language":"ko","tag":"S 시리즈 환경 인식 3D 카메라","count":5},{"language":"ko","tag":"다운로드","count":5},{"language":"ru","tag":"Обзор","count":5},{"language":"ru","tag":"Серия S — 3D-камеры восприятия среды","count":5},{"language":"ru","tag":"Загрузки","count":5},{"language":"vi","tag":"Tổng quan","count":5},{"language":"vi","tag":"Camera 3D nhận biết môi trường dòng S","count":5},{"language":"vi","tag":"Tải xuống","count":5}]},"assistantConfig":{"enableAskAiButton":false,"enableStarterQuestions":false,"enableContextualStarterQuestions":false,"enableAskAiSearchBar":true},"hasChatPermissions":false,"hasWebMcpPermissions":false,"toggles":[{"name":"kill-isr","enabled":true,"variant":{"name":"disabled","enabled":false,"feature_enabled":true},"impressionData":false},{"name":"agent-mintlify-slack","enabled":true,"variant":{"name":"disabled","enabled":false,"feature_enabled":true},"impressionData":false},{"name":"editor-v7-file-tree","enabled":true,"variant":{"name":"disabled","enabled":false,"feature_enabled":true},"impressionData":false},{"name":"agent-integrations-settings","enabled":true,"variant":{"name":"disabled","enabled":false,"feature_enabled":true},"impressionData":false},{"name":"automations-pr-grouping","enabled":true,"variant":{"name":"disabled","enabled":false,"feature_enabled":true},"impressionData":false},{"name":"custom-prefix","enabled":true,"variant":{"name":"disabled","enabled":false,"feature_enabled":true},"impressionData":false},{"name":"analytics-v7","enabled":true,"variant":{"name":"disabled","enabled":false,"feature_enabled":true},"impressionData":false},{"name":"user-flows-analytics","enabled":true,"variant":{"name":"disabled","enabled":false,"feature_enabled":true},"impressionData":false},{"name":"no-publish-flow","enabled":true,"variant":{"name":"disabled","enabled":false,"feature_enabled":true},"impressionData":false},{"name":"workos-onboarding","enabled":true,"variant":{"name":"disabled","enabled":false,"feature_enabled":true},"impressionData":false},{"name":"llms-txt-v2","enabled":true,"variant":{"name":"disabled","enabled":false,"feature_enabled":true},"impressionData":false},{"name":"pause-universal-search-reconcile","enabled":true,"variant":{"name":"disabled","enabled":false,"feature_enabled":true},"impressionData":false},{"name":"snapshot-serving-live","enabled":true,"variant":{"name":"disabled","enabled":false,"feature_enabled":true},"impressionData":false},{"name":"stripTemperatureMiddleware","enabled":true,"variant":{"name":"disabled","enabled":false,"feature_enabled":true},"impressionData":false},{"name":"per-site-search-delta","enabled":true,"variant":{"name":"disabled","enabled":false,"feature_enabled":true},"impressionData":false},{"name":"support-platform-pylon-zendesk","enabled":true,"variant":{"name":"disabled","enabled":false,"feature_enabled":true},"impressionData":false},{"name":"snapshot-serving","enabled":true,"variant":{"name":"disabled","enabled":false,"feature_enabled":true},"impressionData":false},{"name":"instant-rollback","enabled":true,"variant":{"name":"disabled","enabled":false,"feature_enabled":true},"impressionData":false},{"name":"granular-notifications-server","enabled":true,"variant":{"name":"disabled","enabled":false,"feature_enabled":true},"impressionData":false},{"name":"granular-notifications","enabled":true,"variant":{"name":"disabled","enabled":false,"feature_enabled":true},"impressionData":false},{"name":"editor-private-page-search","enabled":true,"variant":{"name":"disabled","enabled":false,"feature_enabled":true},"impressionData":false},{"name":"automations-fable","enabled":true,"variant":{"name":"disabled","enabled":false,"feature_enabled":true},"impressionData":false},{"name":"fixed-ai-action-pricing","enabled":true,"variant":{"name":"disabled","enabled":false,"feature_enabled":true},"impressionData":false},{"name":"automation-resolve-merge-conflict","enabled":true,"variant":{"name":"disabled","enabled":false,"feature_enabled":true},"impressionData":false},{"name":"scoped-publishing","enabled":true,"variant":{"name":"disabled","enabled":false,"feature_enabled":true},"impressionData":false},{"name":"mintql","enabled":true,"variant":{"name":"disabled","enabled":false,"feature_enabled":true},"impressionData":false},{"name":"page-level-analytics","enabled":true,"variant":{"name":"disabled","enabled":false,"feature_enabled":true},"impressionData":false},{"name":"editor-version-history-v2","enabled":true,"variant":{"name":"disabled","enabled":false,"feature_enabled":true},"impressionData":false},{"name":"editor-nav-generations","enabled":true,"variant":{"name":"disabled","enabled":false,"feature_enabled":true},"impressionData":false},{"name":"billing-page-v2","enabled":true,"variant":{"name":"disabled","enabled":false,"feature_enabled":true},"impressionData":false},{"name":"workspace-projects","enabled":true,"variant":{"name":"disabled","enabled":false,"feature_enabled":true},"impressionData":false},{"name":"assistant-v5","enabled":true,"variant":{"name":"disabled","enabled":false,"feature_enabled":true},"impressionData":false},{"name":"byok-sep-25","enabled":true,"variant":{"name":"disabled","enabled":false,"feature_enabled":true},"impressionData":false},{"name":"fork-pr-previews","enabled":true,"variant":{"name":"disabled","enabled":false,"feature_enabled":true},"impressionData":false},{"name":"revalidation-jwt","enabled":true,"variant":{"name":"disabled","enabled":false,"feature_enabled":true},"impressionData":false},{"name":"vite-origin","enabled":true,"variant":{"name":"disabled","enabled":false,"feature_enabled":true},"impressionData":false},{"name":"editor-agent-model-picker","enabled":true,"variant":{"name":"disabled","enabled":false,"feature_enabled":true},"impressionData":false},{"name":"billing-updated-9-15","enabled":true,"variant":{"name":"disabled","enabled":false,"feature_enabled":true},"impressionData":false},{"name":"hobby-abuse-scan","enabled":true,"variant":{"name":"disabled","enabled":false,"feature_enabled":true},"impressionData":false},{"name":"dashboard-inbox","enabled":true,"variant":{"name":"disabled","enabled":false,"feature_enabled":true},"impressionData":false}],"isAtlas":false,"googleFontsInlined":false},"customCss":[{"filePath":"assets/styles.css","content":"#localization-select-trigger::before{background-color:currentColor;content:\"\";flex:0 0 .875rem;height:.875rem;margin-right:.125rem;-webkit-mask:url(https://d3gk2c5xim1je2.cloudfront.net/fontawesome/v7.2.0/solid/language.svg) center/contain no-repeat;mask:url(https://d3gk2c5xim1je2.cloudfront.net/fontawesome/v7.2.0/solid/language.svg) center/contain no-repeat;width:.875rem}#ask-assistant-code-block-button,#assistant-entry,#assistant-entry-mobile,#chat-assistant-sheet{display:none!important}"},{"filePath":"style.css","content":".nav-tag-pill-text[data-nav-tag]{display:inline-flex;align-items:center;font-size:.8125rem!important;font-weight:500!important;line-height:1.35!important;padding:.125rem .375rem!important;border-radius:.375rem!important;white-space:nowrap}#sidebar .nav-tag-pill,#sidebar [data-nav-tag]{border-width:0!important;border-style:none!important;outline:0!important;box-shadow:none!important}.mrdvs-discontinued,[data-nav-tag=已停产],[data-nav-tag=新品]{color:#b91c1c!important;background-color:#fef2f2!important;border:0!important}.dark .mrdvs-discontinued,.dark [data-nav-tag=已停产]{color:#fca5a5!important;background-color:#450a0a!important}[data-nav-tag=新品]{color:#854d0e!important;background-color:#fef9c3!important}.dark [data-nav-tag=新品]{color:#fde047!important;background-color:#422006!important}.mrdvs-icp-source{display:none!important}.mrdvs-icp{width:100%;grid-column:1/-1;flex-basis:100%;padding:1.25rem 0;text-align:center;font-size:.8125rem;line-height:1.8;color:#525252}.mrdvs-icp a{text-decoration:underline;text-underline-offset:3px}.dark .mrdvs-icp{color:#d4d4d4}[data-nav-tag=Discontinued]{color:#b91c1c!important;background-color:#fef2f2!important;border:0!important}[data-nav-tag=New]{color:#854d0e!important;background-color:#fef9c3!important;border:0!important}[data-nav-tag=生産終了]{color:#b91c1c!important;background-color:#fef2f2!important;border:0!important}[data-nav-tag=新製品],[data-nav-tag=단종]{color:#854d0e!important;background-color:#fef9c3!important;border:0!important}[data-nav-tag=단종]{color:#b91c1c!important;background-color:#fef2f2!important}[data-nav-tag=신제품]{color:#854d0e!important;background-color:#fef9c3!important;border:0!important}[data-nav-tag=\"Ngừng sản xuất\"]{color:#b91c1c!important;background-color:#fef2f2!important;border:0!important}[data-nav-tag=Mới]{color:#854d0e!important;background-color:#fef9c3!important;border:0!important}[data-nav-tag=Abgekündigt]{color:#b91c1c!important;background-color:#fef2f2!important;border:0!important}[data-nav-tag=Neu]{color:#854d0e!important;background-color:#fef9c3!important;border:0!important}[data-nav-tag=\"Fuori produzione\"]{color:#b91c1c!important;background-color:#fef2f2!important;border:0!important}[data-nav-tag=Novità]{color:#854d0e!important;background-color:#fef9c3!important;border:0!important}[data-nav-tag=Descatalogado]{color:#b91c1c!important;background-color:#fef2f2!important;border:0!important}[data-nav-tag=Nuevo]{color:#854d0e!important;background-color:#fef9c3!important;border:0!important}[data-nav-tag=\"Снят с производства\"]{color:#b91c1c!important;background-color:#fef2f2!important;border:0!important}[data-nav-tag=Новинка]{color:#854d0e!important;background-color:#fef9c3!important;border:0!important}html #sidebar-content a[href] .nav-tag-pill-text[data-nav-tag]{border:0 transparent!important;box-shadow:none!important}[data-nav-tag=即将发布]{color:#1d4ed8!important;background-color:#eff6ff!important;border:0!important;white-space:nowrap}.dark [data-nav-tag=即将发布]{color:#93c5fd!important;background-color:#172554!important}.mrdvs-video{width:100%;margin:1.5rem 0}.mrdvs-video-screen{position:relative;width:100%;aspect-ratio:16/9;overflow:hidden;border-radius:.875rem;background:#14141c}.mrdvs-video-screen iframe,.mrdvs-video-start{position:absolute;inset:0;display:block;width:100%;height:100%;border:0}.mrdvs-video-start{padding:0;cursor:pointer;color:#fff;background:#14141c}.mrdvs-video-start img{width:100%;height:100%;margin:0;object-fit:contain;opacity:.85}.mrdvs-video-start:hover img{opacity:1}.mrdvs-video-start:focus-visible{outline:3px solid #60a5fa;outline-offset:-4px}.mrdvs-video-label,.mrdvs-video-play{position:absolute;left:50%;background:rgb(20 20 28/88%)}.mrdvs-video-play{top:50%;display:grid;place-items:center;transform:translate(-50%,-50%);width:64px;height:64px;border-radius:50%;font-size:25px;padding-left:4px}.mrdvs-video-label{bottom:16px;transform:translateX(-50%);padding:4px 12px;border-radius:6px;font-size:14px;white-space:nowrap}.mrdvs-video figcaption{display:flex;justify-content:space-between;gap:.5rem 1rem;flex-wrap:wrap;margin-top:.6rem;font-size:14px;line-height:1.6}.mrdvs-video figcaption a{flex-shrink:0}.mrdvs-legacy-manual td p,.mrdvs-legacy-manual th p{margin:.25rem 0}[data-nav-tag=\"Coming soon\"],[data-nav-tag=\"In arrivo\"],[data-nav-tag=\"Sắp ra mắt\"],[data-nav-tag=\"출시 예정\"],[data-nav-tag=Demnächst],[data-nav-tag=Próximamente],[data-nav-tag=Скоро],[data-nav-tag=近日発売]{color:#1d4ed8!important;background-color:#eff6ff!important;border:0!important;white-space:nowrap}.dark [data-nav-tag=\"Coming soon\"],.dark [data-nav-tag=\"In arrivo\"],.dark [data-nav-tag=\"Sắp ra mắt\"],.dark [data-nav-tag=\"출시 예정\"],.dark [data-nav-tag=Demnächst],.dark [data-nav-tag=Próximamente],.dark [data-nav-tag=Скоро],.dark [data-nav-tag=近日発売]{color:#93c5fd!important;background-color:#172554!important}.mrdvs-youtube{min-height:200px;border:0}.mrdvs-product-family [data-component-part=card-image]{width:100%;height:auto;aspect-ratio:2/1;max-height:180px;object-fit:cover;object-position:center 70%}.mrdvs-product-family [data-component-part=card-content-container]{padding:14px 16px 16px}.mrdvs-product-family [data-component-part=card-content]{font-size:15px;line-height:1.6}.frame[data-name=frame]:has(img):not(:has(video,iframe)){padding:0;background:0 0;margin-top:1.5rem;margin-bottom:1.5rem}.frame[data-name=frame]:has(img):not(:has(video,iframe))>.absolute{display:none}.frame[data-name=frame]:has(img):not(:has(video,iframe)) img{max-width:100%;height:auto}.frame:has(.mrdvs-product-hero){max-width:560px;margin-left:auto;margin-right:auto}.frame .mrdvs-product-hero img{width:auto;max-height:360px;object-fit:contain}.frame:has(.mrdvs-imaging-demo){max-width:520px;margin-left:auto;margin-right:auto}#navbar .navbar-link a{background:0 0;color:#526079;box-shadow:none;border:0;padding:6px 0;border-radius:0}#navbar .navbar-link a:hover{color:#1248b8}#navbar .navbar-link a svg[style*=mask-image]{background-color:currentColor}#navbar .navbar-link a:focus-visible{outline:2px solid #1248b8;outline-offset:3px}#navbar #search-bar-entry{height:40px;border-radius:10px;background:#f8fafc}#navbar #topbar-cta-button a{min-height:36px;padding:7px 14px;color:#334155}#navbar #topbar-cta-button a>span{background:0 0;border:1px solid #d7dee8;border-radius:8px;box-shadow:none}#navbar #topbar-cta-button a .text-white{color:inherit}#navbar #topbar-cta-button a svg{display:none}#navbar #topbar-cta-button a:hover>span{background:#f4f7fb;border-color:#aebbd0}.dark #navbar #topbar-cta-button a,.dark #navbar .navbar-link a{color:#cbd5e1}.dark #navbar #search-bar-entry{background:#18202c}.dark #navbar #topbar-cta-button a>span{border-color:#475569}.dark #navbar #topbar-cta-button a:hover>span{background:#1e293b}@media (min-width:1024px){#navbar div:has(>a>.nav-logo){flex:0 0 auto}#navbar div:has(>#search-bar-entry){flex:1 1 360px;max-width:560px;min-width:120px;margin-left:auto}#navbar div:has(>nav[aria-label=Main]){flex:0 0 auto;margin-left:auto}#navbar nav[aria-label=Main]>ul{gap:20px}#navbar nav[aria-label=Main]>ul>:not([hidden])~:not([hidden]){margin-inline-start:0}#navbar div:has(>.nav-tabs){background:#f4f8ff;border-top:1px solid #eaf2ff;border-bottom:1px solid #e5efff}.dark #navbar div:has(>.nav-tabs){background:#141c2a;border-color:#263347}#content-container>div:has(>#content-area){padding-top:24px}#sidebar-content .pt-10{padding-top:24px}#sidebar-content div:has(>#navigation-items)>.sticky:first-child{height:24px}#content-side-layout{top:calc(var(--mintlify-slot-header-height, calc(4rem + var(--topbar-tabs-height, 0rem))) + var(--banner-height, 0px) + 24px)}}"}],"page":{"pagePath":"es/solutions/mobile-robots/cases/wheeled-humanoid-obstacle-avoidance","slug":"/es/solutions/mobile-robots/cases/wheeled-humanoid-obstacle-avoidance","pageMetadata":{"title":"Caso práctico: evitación visual de obstáculos 3D para un robot humanoide con ruedas","sidebarTitle":"Evitación de obstáculos para robot humanoide con ruedas","description":"Caso práctico de una cámara RGB-D ToF S3 de MRDVS para la percepción de obstáculos cercanos al suelo en un robot humanoide con ruedas VersaBot.","href":"/es/solutions/mobile-robots/cases/wheeled-humanoid-obstacle-avoidance"},"description":{"compiledSource":"\"use strict\";\nconst {jsx: _jsx} = arguments[0];\nconst {useMDXComponents: _provideComponents} = arguments[0];\nfunction _createMdxContent(props) {\n const _components = {\n p: \"p\",\n ..._provideComponents(),\n ...props.components\n };\n return _jsx(_components.p, {\n children: \"Caso práctico de una cámara RGB-D ToF S3 de MRDVS para la percepción de obstáculos cercanos al suelo en un robot humanoide con ruedas VersaBot.\"\n });\n}\nfunction MDXContent(props = {}) {\n const {wrapper: MDXLayout} = {\n ..._provideComponents(),\n ...props.components\n };\n return MDXLayout ? _jsx(MDXLayout, {\n ...props,\n children: _jsx(_createMdxContent, {\n ...props\n })\n }) : _createMdxContent(props);\n}\nreturn {\n default: MDXContent\n};\n","frontmatter":{},"scope":{}},"pageType":"default","mdx":{"mdxSource":{"compiledSource":"\"use strict\";const{Fragment:_Fragment,jsx:_jsx,jsxs:_jsxs}=arguments[0];const{useMDXComponents:_provideComponents}=arguments[0];function _createMdxContent(props){const _components={li:`li`,p:`p`,strong:`strong`,ul:`ul`,..._provideComponents(),...props.components},{Frame,Heading,OptimizedImage,Warning}=_components;if(!Frame)_missingMdxReference(`Frame`,true);if(!Heading)_missingMdxReference(`Heading`,true);if(!OptimizedImage)_missingMdxReference(`OptimizedImage`,true);if(!Warning)_missingMdxReference(`Warning`,true);return _jsxs(_Fragment,{children:[_jsx(_components.p,{children:`Cuando un robot humanoide con ruedas se desplaza por una fábrica o un almacén, debe cubrir los obstáculos cercanos al suelo y los que lo rodean. VersaBot monta una cámara RGB-D ToF S3 de MRDVS en la parte inferior del robot para capturar datos del entorno cercano a su trayectoria.`}),`\n`,_jsx(Frame,{children:_jsx(OptimizedImage,{src:`https://mintcdn.com/mrdvs/TdShDuTINUEOVCXn/images/solutions/mobile-robots-cases-wheeled-humanoid-obstacle-avoidance-case-sharing-wheeled-humanoid-robot-3d-obstacle-avoidance.avif?fit=max\u0026auto=format\u0026n=TdShDuTINUEOVCXn\u0026q=85\u0026s=91742ec9eec5ae4977b89593c8915c65`,alt:`Cámara S3 montada en la parte inferior del robot humanoide con ruedas VersaBot`,\"data-og-width\":`1200`,width:`1200`,\"data-og-height\":`2179`,height:`2179`,\"data-path\":`images/solutions/mobile-robots-cases-wheeled-humanoid-obstacle-avoidance-case-sharing-wheeled-humanoid-robot-3d-obstacle-avoidance.avif`,\"data-optimize\":`true`,\"data-opv\":`3`,srcset:`https://mintcdn.com/mrdvs/TdShDuTINUEOVCXn/images/solutions/mobile-robots-cases-wheeled-humanoid-obstacle-avoidance-case-sharing-wheeled-humanoid-robot-3d-obstacle-avoidance.avif?w=280\u0026fit=max\u0026auto=format\u0026n=TdShDuTINUEOVCXn\u0026q=85\u0026s=b0d6c62cff9c570a4233b351254731db 280w, https://mintcdn.com/mrdvs/TdShDuTINUEOVCXn/images/solutions/mobile-robots-cases-wheeled-humanoid-obstacle-avoidance-case-sharing-wheeled-humanoid-robot-3d-obstacle-avoidance.avif?w=560\u0026fit=max\u0026auto=format\u0026n=TdShDuTINUEOVCXn\u0026q=85\u0026s=e069421ff35a0ab45d8440b3962d4faa 560w, https://mintcdn.com/mrdvs/TdShDuTINUEOVCXn/images/solutions/mobile-robots-cases-wheeled-humanoid-obstacle-avoidance-case-sharing-wheeled-humanoid-robot-3d-obstacle-avoidance.avif?w=840\u0026fit=max\u0026auto=format\u0026n=TdShDuTINUEOVCXn\u0026q=85\u0026s=913d3298e190f22bd077cbf1c1deec8d 840w, https://mintcdn.com/mrdvs/TdShDuTINUEOVCXn/images/solutions/mobile-robots-cases-wheeled-humanoid-obstacle-avoidance-case-sharing-wheeled-humanoid-robot-3d-obstacle-avoidance.avif?w=1100\u0026fit=max\u0026auto=format\u0026n=TdShDuTINUEOVCXn\u0026q=85\u0026s=900231fa017288fcfbcbd180cacfcc85 1100w, https://mintcdn.com/mrdvs/TdShDuTINUEOVCXn/images/solutions/mobile-robots-cases-wheeled-humanoid-obstacle-avoidance-case-sharing-wheeled-humanoid-robot-3d-obstacle-avoidance.avif?w=1650\u0026fit=max\u0026auto=format\u0026n=TdShDuTINUEOVCXn\u0026q=85\u0026s=38e60f4f09e1a2cb0d64ccb1d7990cab 1650w, https://mintcdn.com/mrdvs/TdShDuTINUEOVCXn/images/solutions/mobile-robots-cases-wheeled-humanoid-obstacle-avoidance-case-sharing-wheeled-humanoid-robot-3d-obstacle-avoidance.avif?w=2500\u0026fit=max\u0026auto=format\u0026n=TdShDuTINUEOVCXn\u0026q=85\u0026s=6d222c2030a1e23e3984c9571e62e13b 2500w`})}),`\n`,_jsx(Heading,{level:`2`,id:`diseño-de-percepción`,children:`Diseño de percepción`}),`\n`,_jsx(_components.p,{children:`La S3 captura imágenes RGB y datos de profundidad simultáneamente, proporcionando información de distancia, color y textura. Montar la cámara a baja altura en el robot incorpora los obstáculos cercanos al suelo al campo de visión y proporciona datos de percepción 3D a la política de evitación de nivel superior.`}),`\n`,_jsx(Heading,{level:`2`,id:`consideraciones-de-aplicación`,children:`Consideraciones de aplicación`}),`\n`,_jsxs(_components.ul,{children:[`\n`,_jsxs(_components.li,{children:[_jsx(_components.strong,{children:`Cobertura cercana al suelo:`}),` Detecta obstáculos pequeños y objetos situados en el borde de la trayectoria.`]}),`\n`,_jsxs(_components.li,{children:[_jsx(_components.strong,{children:`Entornos dinámicos:`}),` Utiliza datos de percepción para identificar personas, carros y otros objetos móviles durante el funcionamiento.`]}),`\n`,_jsxs(_components.li,{children:[_jsx(_components.strong,{children:`Adaptación al sitio:`}),` El campo de visión, la velocidad del vehículo, el material de los obstáculos, la iluminación y la vibración del chasis afectan al rendimiento real.`]}),`\n`]}),`\n`,_jsx(Frame,{children:_jsx(`a`,{href:`https://www.youtube.com/@MRDVS-2024`,target:`_blank`,rel:`noopener noreferrer`,children:`MRDVS · YouTube`})}),`\n`,_jsx(Warning,{children:_jsx(_components.p,{children:`La cámara 3D es una parte de la cadena de percepción. Configura y valida las políticas de evitación y seguridad a nivel del vehículo teniendo en cuenta la velocidad de funcionamiento, la capacidad de frenado, los puntos ciegos y una evaluación de riesgos en el sitio.`})})]})}function MDXContent(props={}){const{wrapper:MDXLayout}={..._provideComponents(),...props.components};return MDXLayout?_jsx(MDXLayout,{...props,children:_jsx(_createMdxContent,{...props})}):_createMdxContent(props)}return{default:MDXContent};function _missingMdxReference(id,component){throw new Error(`Expected `+(component?`component`:`object`)+\" `\"+id+\"` to be defined: you likely forgot to import, pass, or provide it.\")}","frontmatter":{},"scope":{"config":{},"pageMetadata":{"title":"Caso práctico: evitación visual de obstáculos 3D para un robot humanoide con ruedas","sidebarTitle":"Evitación de obstáculos para robot humanoide con ruedas","description":"Caso práctico de una cámara RGB-D ToF S3 de MRDVS para la percepción de obstáculos cercanos al suelo en un robot humanoide con ruedas VersaBot.","href":"/es/solutions/mobile-robots/cases/wheeled-humanoid-obstacle-avoidance"}}},"mdxSourceWithNoJs":null},"mdxExtracts":{"tableOfContents":[{"title":"Diseño de percepción","slug":"diseño-de-percepción","depth":2,"children":[]},{"title":"Consideraciones de aplicación","slug":"consideraciones-de-aplicación","depth":2,"children":[]}],"codeExamples":{}},"jsLinks":["/_mintlify/custom/mrdvs/378d39fdec417f5f/external-links.js","/_mintlify/custom/mrdvs/c54e1a04644ca15d/preview-navigation.js","/_mintlify/custom/mrdvs/dd034041c302a149/site-details.js","/_mintlify/custom/mrdvs/a09862a38ab1157d/public-email.js"],"subdomain":"mrdvs","siteName":"MRDVS","title":"Caso práctico: evitación visual de obstáculos 3D para un robot humanoide con ruedas - MRDVS","navMaps":{"firstHrefInVersion":{},"firstHrefInLanguage":{"zh-CN":{"href":"/solutions/mobile-robots/cases/wheeled-humanoid-obstacle-avoidance","matchLevel":1},"en":{"href":"/en/solutions/mobile-robots/cases/wheeled-humanoid-obstacle-avoidance","matchLevel":1},"ja":{"href":"/ja/solutions/mobile-robots/cases/wheeled-humanoid-obstacle-avoidance","matchLevel":1},"ko":{"href":"/ko/solutions/mobile-robots/cases/wheeled-humanoid-obstacle-avoidance","matchLevel":1},"vi":{"href":"/vi/solutions/mobile-robots/cases/wheeled-humanoid-obstacle-avoidance","matchLevel":1},"de":{"href":"/de/solutions/mobile-robots/cases/wheeled-humanoid-obstacle-avoidance","matchLevel":1},"it":{"href":"/it/solutions/mobile-robots/cases/wheeled-humanoid-obstacle-avoidance","matchLevel":1},"es":{"href":"/es/solutions/mobile-robots/cases/wheeled-humanoid-obstacle-avoidance","matchLevel":0},"ru":{"href":"/ru/solutions/mobile-robots/cases/wheeled-humanoid-obstacle-avoidance","matchLevel":1}}},"lastModified":"2026-10-15T03:47:39.381Z","originalFileLocation":"es/solutions/mobile-robots/cases/wheeled-humanoid-obstacle-avoidance.mdx","locale":"es"},"headHtml":"\u003cscript data-mint-head>(function(){var d=document.documentElement,p=\"light\";if(!p){try{p=localStorage.getItem(\"isDarkMode\")}catch(e){}if(p==='true')p='dark';else if(p==='false')p='light';if(p!=='light'\u0026\u0026p!=='dark'\u0026\u0026p!=='system')p=\"light\"}var r=p==='system'?(matchMedia(\"(prefers-color-scheme: dark)\").matches?'dark':'light'):p;d.classList.remove(r==='dark'?'light':'dark');d.classList.add(r);d.setAttribute(\"data-theme-preference\",p)})();\u003c/script>\u003cmeta data-mint-head name=\"description\" content=\"Caso práctico de una cámara RGB-D ToF S3 de MRDVS para la percepción de obstáculos cercanos al suelo en un robot humanoide con ruedas VersaBot.\">\u003cmeta data-mint-head name=\"application-name\" content=\"MRDVS\">\u003cmeta data-mint-head name=\"generator\" content=\"Mintlify\">\u003clink data-mint-head rel=\"icon\" type=\"image/png\" sizes=\"192x192\" href=\"/mintlify-assets/_mintlify/favicons/mrdvs/QwnmvGNekAGjBlQD/_generated/favicon/android-chrome-192x192.png\" media=\"(prefers-color-scheme: light)\">\u003clink data-mint-head rel=\"apple-touch-icon\" type=\"image/png\" sizes=\"180x180\" href=\"/mintlify-assets/_mintlify/favicons/mrdvs/QwnmvGNekAGjBlQD/_generated/favicon/apple-touch-icon.png\">\u003clink data-mint-head rel=\"icon\" type=\"image/png\" sizes=\"16x16\" href=\"/mintlify-assets/_mintlify/favicons/mrdvs/QwnmvGNekAGjBlQD/_generated/favicon/favicon-16x16.png\" media=\"(prefers-color-scheme: light)\">\u003clink data-mint-head rel=\"icon\" type=\"image/png\" sizes=\"32x32\" href=\"/mintlify-assets/_mintlify/favicons/mrdvs/QwnmvGNekAGjBlQD/_generated/favicon/favicon-32x32.png\" media=\"(prefers-color-scheme: light)\">\u003clink data-mint-head rel=\"shortcut icon\" type=\"image/x-icon\" href=\"/mintlify-assets/_mintlify/favicons/mrdvs/QwnmvGNekAGjBlQD/_generated/favicon/favicon.ico\" media=\"(prefers-color-scheme: light)\">\u003clink data-mint-head rel=\"icon\" type=\"image/png\" sizes=\"192x192\" href=\"/mintlify-assets/_mintlify/favicons/mrdvs/QwnmvGNekAGjBlQD/_generated/favicon-dark/android-chrome-192x192.png\" media=\"(prefers-color-scheme: dark)\">\u003clink data-mint-head rel=\"icon\" type=\"image/png\" sizes=\"16x16\" href=\"/mintlify-assets/_mintlify/favicons/mrdvs/QwnmvGNekAGjBlQD/_generated/favicon-dark/favicon-16x16.png\" media=\"(prefers-color-scheme: dark)\">\u003clink data-mint-head rel=\"icon\" type=\"image/png\" sizes=\"32x32\" href=\"/mintlify-assets/_mintlify/favicons/mrdvs/QwnmvGNekAGjBlQD/_generated/favicon-dark/favicon-32x32.png\" media=\"(prefers-color-scheme: dark)\">\u003clink data-mint-head rel=\"shortcut icon\" type=\"image/x-icon\" href=\"/mintlify-assets/_mintlify/favicons/mrdvs/QwnmvGNekAGjBlQD/_generated/favicon-dark/favicon.ico\" media=\"(prefers-color-scheme: dark)\">\u003cmeta data-mint-head property=\"og:title\" content=\"Caso práctico: evitación visual de obstáculos 3D para un robot humanoide con ruedas - MRDVS\">\u003cmeta data-mint-head property=\"og:description\" content=\"Caso práctico de una cámara RGB-D ToF S3 de MRDVS para la percepción de obstáculos cercanos al suelo en un robot humanoide con ruedas VersaBot.\">\u003cmeta data-mint-head property=\"og:site_name\" content=\"MRDVS\">\u003cmeta data-mint-head property=\"og:url\" content=\"https://docs.mrdvs.com/es/solutions/mobile-robots/cases/wheeled-humanoid-obstacle-avoidance\">\u003cmeta data-mint-head property=\"og:type\" content=\"website\">\u003cmeta data-mint-head property=\"og:image\" content=\"https://mrdvs.mintlify.app/_mintlify/api/og/v2?division=Percepci%C3%B3n+y+navegaci%C3%B3n+rob%C3%B3tica\u0026amp;title=Caso+pr%C3%A1ctico%3A+evitaci%C3%B3n+visual+de+obst%C3%A1culos+3D+para+un+robot+humanoide+con+ruedas\u0026amp;description=Caso+pr%C3%A1ctico+de+una+c%C3%A1mara+RGB-D+ToF+S3+de+MRDVS+para+la+percepci%C3%B3n+de+obst%C3%A1culos+cercanos+al+suelo+en+un+robot+humanoide+con+ruedas+VersaBot.\u0026amp;theme=202747420bf96d2e3b4223e2\u0026amp;signature=06348ce6191e2c16e6f737390d1f4217863775d4e17684e6971f36af1f2759a5\">\u003cmeta data-mint-head property=\"og:image:width\" content=\"1200\">\u003cmeta data-mint-head property=\"og:image:height\" content=\"630\">\u003cmeta data-mint-head name=\"twitter:card\" content=\"summary_large_image\">\u003cmeta data-mint-head name=\"twitter:title\" content=\"Caso práctico: evitación visual de obstáculos 3D para un robot humanoide con ruedas - MRDVS\">\u003cmeta data-mint-head name=\"twitter:description\" content=\"Caso práctico de una cámara RGB-D ToF S3 de MRDVS para la percepción de obstáculos cercanos al suelo en un robot humanoide con ruedas VersaBot.\">\u003cmeta data-mint-head name=\"twitter:image\" content=\"https://mrdvs.mintlify.app/_mintlify/api/og/v2?division=Percepci%C3%B3n+y+navegaci%C3%B3n+rob%C3%B3tica\u0026amp;title=Caso+pr%C3%A1ctico%3A+evitaci%C3%B3n+visual+de+obst%C3%A1culos+3D+para+un+robot+humanoide+con+ruedas\u0026amp;description=Caso+pr%C3%A1ctico+de+una+c%C3%A1mara+RGB-D+ToF+S3+de+MRDVS+para+la+percepci%C3%B3n+de+obst%C3%A1culos+cercanos+al+suelo+en+un+robot+humanoide+con+ruedas+VersaBot.\u0026amp;theme=202747420bf96d2e3b4223e2\u0026amp;signature=06348ce6191e2c16e6f737390d1f4217863775d4e17684e6971f36af1f2759a5\">\u003cmeta data-mint-head name=\"twitter:image:width\" content=\"1200\">\u003cmeta data-mint-head name=\"twitter:image:height\" content=\"630\">\u003cmeta data-mint-head name=\"msapplication-config\" content=\"/mintlify-assets/_mintlify/favicons/mrdvs/QwnmvGNekAGjBlQD/_generated/favicon/browserconfig.xml\">\u003cmeta data-mint-head name=\"apple-mobile-web-app-title\" content=\"MRDVS\">\u003cmeta data-mint-head name=\"msapplication-TileColor\" content=\"#1248B8\">\u003cmeta data-mint-head name=\"google-site-verification\" content=\"paNq6FdXn6w3vlYqGqsx4YFtZgIyoE54Ya803O0ilNM\">\u003cmeta data-mint-head name=\"baidu-site-verification\" content=\"codeva-aVWshvu4wM\">\u003cmeta data-mint-head name=\"msvalidate.01\" content=\"79667988DD5B77655E355B82AFD283E3\">\u003clink data-mint-head rel=\"canonical\" href=\"https://docs.mrdvs.com/es/solutions/mobile-robots/cases/wheeled-humanoid-obstacle-avoidance\">\u003clink data-mint-head rel=\"alternate\" type=\"application/xml\" href=\"/sitemap.xml\">\u003clink data-mint-head rel=\"alternate\" type=\"text/markdown\" href=\"/es/solutions/mobile-robots/cases/wheeled-humanoid-obstacle-avoidance.md\">\u003clink data-mint-head rel=\"alternate\" hreflang=\"es\" href=\"https://docs.mrdvs.com/es/solutions/mobile-robots/cases/wheeled-humanoid-obstacle-avoidance\">\u003clink data-mint-head rel=\"alternate\" hreflang=\"zh-CN\" href=\"https://docs.mrdvs.com/solutions/mobile-robots/cases/wheeled-humanoid-obstacle-avoidance\">\u003clink data-mint-head rel=\"alternate\" hreflang=\"en\" href=\"https://docs.mrdvs.com/en/solutions/mobile-robots/cases/wheeled-humanoid-obstacle-avoidance\">\u003clink data-mint-head rel=\"alternate\" hreflang=\"ja\" href=\"https://docs.mrdvs.com/ja/solutions/mobile-robots/cases/wheeled-humanoid-obstacle-avoidance\">\u003clink data-mint-head rel=\"alternate\" hreflang=\"ko\" href=\"https://docs.mrdvs.com/ko/solutions/mobile-robots/cases/wheeled-humanoid-obstacle-avoidance\">\u003clink data-mint-head rel=\"alternate\" hreflang=\"vi\" href=\"https://docs.mrdvs.com/vi/solutions/mobile-robots/cases/wheeled-humanoid-obstacle-avoidance\">\u003clink data-mint-head rel=\"alternate\" hreflang=\"de\" href=\"https://docs.mrdvs.com/de/solutions/mobile-robots/cases/wheeled-humanoid-obstacle-avoidance\">\u003clink data-mint-head rel=\"alternate\" hreflang=\"it\" href=\"https://docs.mrdvs.com/it/solutions/mobile-robots/cases/wheeled-humanoid-obstacle-avoidance\">\u003clink data-mint-head rel=\"alternate\" hreflang=\"ru\" href=\"https://docs.mrdvs.com/ru/solutions/mobile-robots/cases/wheeled-humanoid-obstacle-avoidance\">\u003clink data-mint-head rel=\"alternate\" hreflang=\"x-default\" href=\"https://docs.mrdvs.com/solutions/mobile-robots/cases/wheeled-humanoid-obstacle-avoidance\">\u003cscript data-mint-head type=\"application/ld+json\">{\"@context\":\"https://schema.org\",\"@graph\":[{\"@type\":\"Organization\",\"@id\":\"https://docs.mrdvs.com/#organization\",\"name\":\"MRDVS\",\"url\":\"https://docs.mrdvs.com\",\"logo\":{\"@type\":\"ImageObject\",\"url\":\"https://mintcdn.com/mrdvs/gEte5Lm3vPtLdk_a/logo/logo.svg?fit=max\u0026auto=format\u0026n=gEte5Lm3vPtLdk_a\u0026q=85\u0026s=1d0001033c0b1f686e1d5e4c6576c469\"}},{\"@type\":\"WebSite\",\"@id\":\"https://docs.mrdvs.com#website\",\"name\":\"MRDVS\",\"url\":\"https://docs.mrdvs.com\",\"publisher\":{\"@id\":\"https://docs.mrdvs.com/#organization\"}},{\"@type\":\"WebPage\",\"@id\":\"https://docs.mrdvs.com/es/solutions/mobile-robots/cases/wheeled-humanoid-obstacle-avoidance#webpage\",\"url\":\"https://docs.mrdvs.com/es/solutions/mobile-robots/cases/wheeled-humanoid-obstacle-avoidance\",\"name\":\"Caso práctico: evitación visual de obstáculos 3D para un robot humanoide con ruedas\",\"description\":\"Caso práctico de una cámara RGB-D ToF S3 de MRDVS para la percepción de obstáculos cercanos al suelo en un robot humanoide con ruedas VersaBot.\",\"dateModified\":\"2026-10-15T03:47:39.381Z\",\"isPartOf\":{\"@id\":\"https://docs.mrdvs.com#website\"},\"breadcrumb\":{\"@id\":\"https://docs.mrdvs.com/es/solutions/mobile-robots/cases/wheeled-humanoid-obstacle-avoidance#breadcrumb\"}},{\"@type\":\"BreadcrumbList\",\"@id\":\"https://docs.mrdvs.com/es/solutions/mobile-robots/cases/wheeled-humanoid-obstacle-avoidance#breadcrumb\",\"itemListElement\":[{\"@type\":\"ListItem\",\"position\":1,\"name\":\"Soluciones y casos de uso\",\"item\":\"https://docs.mrdvs.com/es/solutions/warehouse/bin-stacking\"},{\"@type\":\"ListItem\",\"position\":2,\"name\":\"Percepción y navegación robótica\",\"item\":\"https://docs.mrdvs.com/es/solutions/mobile-robots/cases/slam-in-industrial-environments\"},{\"@type\":\"ListItem\",\"position\":3,\"name\":\"Caso práctico: evitación visual de obstáculos 3D para un robot humanoide con ruedas\",\"item\":\"https://docs.mrdvs.com/es/solutions/mobile-robots/cases/wheeled-humanoid-obstacle-avoidance\"}]},{\"@type\":[\"Article\",\"TechArticle\"],\"@id\":\"https://docs.mrdvs.com/es/solutions/mobile-robots/cases/wheeled-humanoid-obstacle-avoidance#article\",\"headline\":\"Caso práctico: evitación visual de obstáculos 3D para un robot humanoide con ruedas\",\"name\":\"Caso práctico: evitación visual de obstáculos 3D para un robot humanoide con ruedas\",\"description\":\"Caso práctico de una cámara RGB-D ToF S3 de MRDVS para la percepción de obstáculos cercanos al suelo en un robot humanoide con ruedas VersaBot.\",\"url\":\"https://docs.mrdvs.com/es/solutions/mobile-robots/cases/wheeled-humanoid-obstacle-avoidance\",\"mainEntityOfPage\":{\"@id\":\"https://docs.mrdvs.com/es/solutions/mobile-robots/cases/wheeled-humanoid-obstacle-avoidance#webpage\"},\"dateModified\":\"2026-10-15T03:47:39.381Z\",\"publisher\":{\"@id\":\"https://docs.mrdvs.com/#organization\"},\"isPartOf\":{\"@id\":\"https://docs.mrdvs.com#website\"}}]}\u003c/script>\u003cscript data-mint-head type=\"application/ld+json\">{\"@context\":\"https://schema.org\",\"@type\":\"WebSite\",\"name\":\"MRDVS\",\"creator\":{\"@type\":\"Organization\",\"name\":\"Mintlify\",\"url\":\"https://mintlify.com\"}}\u003c/script>","siteName":"MRDVS","nav":{"global":null,"languages":[{"language":"zh-CN","default":true,"footer":{"socials":{"github":"https://github.com/Lanxin-MRDVS/CameraSDK","linkedin":"https://www.linkedin.com/company/mrdvs","youtube":"https://www.youtube.com/@MRDVS-2024","website":"https://www.mrdvs.cn/"},"links":[{"header":"产品","items":[{"label":"S 系列3D相机","href":"https://www.mrdvs.cn/product/3d-obstacle-avoidance-cameras-s-series"},{"label":"M 系列3D相机","href":"https://www.mrdvs.cn/product/m-series"},{"label":"V 系列导航模组","href":"https://www.mrdvs.cn/product/v-series"}]},{"header":"解决方案","items":[{"label":"移动机器人视觉","href":"https://www.mrdvs.cn/solutions/solutions-industrial-mobile-robot"},{"label":"仓储物流自动化","href":"https://www.mrdvs.cn/solutions/solutions-warehouse-visual-perception"},{"label":"无人机视觉感知","href":"https://www.mrdvs.cn/solutions/solutions-drones"}]},{"header":"联系我们","items":[{"label":"关于 MRDVS","href":"/about"},{"label":"售前咨询","href":"https://work.weixin.qq.com/ca/cawcde978188b336f1"},{"label":"电话:400-025-6680","href":"/contact"},{"label":"[email protected]","href":"mailto:[email protected]"},{"label":"浙ICP备2023021387号-2","href":"https://beian.miit.gov.cn/"}]}]},"navbar":{"links":[{"icon":{"style":"brands","name":"github"},"href":"https://github.com/Lanxin-MRDVS","label":"GitHub"},{"icon":"/images/favicon.png","href":"https://www.mrdvs.cn/","label":"MRDVS"}],"primary":{"type":"button","label":"联系我们","href":"https://work.weixin.qq.com/ca/cawcde978188b336f1"}},"pages":[{"title":"zh-CN","href":"/solutions/mobile-robots/cases/wheeled-humanoid-obstacle-avoidance"}]},{"language":"en","footer":{"socials":{"github":"https://github.com/Lanxin-MRDVS/CameraSDK","linkedin":"https://www.linkedin.com/company/mrdvs","youtube":"https://www.youtube.com/@MRDVS-2024","website":"https://mrdvs.com/"},"links":[{"header":"Products","items":[{"label":"S Series 3D Cameras","href":"https://mrdvs.com/s-series-obstacle-avoidance-robot-cameras"},{"label":"M Series 3D Cameras","href":"https://mrdvs.com/m-series-time-of-flight-camera"},{"label":"V Series Localization","href":"https://mrdvs.com/v2-pro-rtls-slam-solution"}]},{"header":"Solutions","items":[{"label":"Mobile Robot Vision","href":"https://mrdvs.com/humanoids-quadrupeds-robots"},{"label":"Warehouse \u0026 Logistics","href":"https://mrdvs.com/vision-guided-robotics"},{"label":"Lawn Mower Perception","href":"https://mrdvs.com/solid-state-lidar-vision-fusion"}]},{"header":"Contact Us","items":[{"label":"About MRDVS","href":"/en/about"},{"label":"WhatsApp","href":"https://wa.me/8613370882355"},{"label":"[email protected]","href":"mailto:[email protected]"}]}]},"navbar":{"links":[{"icon":{"style":"brands","name":"github"},"href":"https://github.com/Lanxin-MRDVS","label":"GitHub"},{"icon":"/images/favicon.png","href":"https://mrdvs.com/","label":"MRDVS"}],"primary":{"type":"button","label":"Contact Us","href":"/en/contact"}},"pages":[{"title":"en","href":"/en/solutions/mobile-robots/cases/wheeled-humanoid-obstacle-avoidance"}]},{"language":"ja","footer":{"socials":{"github":"https://github.com/Lanxin-MRDVS/CameraSDK","linkedin":"https://www.linkedin.com/company/mrdvs","youtube":"https://www.youtube.com/@MRDVS-2024","website":"https://mrdvs.com/"},"links":[{"header":"製品","items":[{"label":"Sシリーズ3Dカメラ","href":"https://mrdvs.com/s-series-obstacle-avoidance-robot-cameras"},{"label":"Mシリーズ3Dカメラ","href":"https://mrdvs.com/m-series-time-of-flight-camera"},{"label":"Vシリーズローカライゼーション","href":"https://mrdvs.com/v2-pro-rtls-slam-solution"}]},{"header":"ソリューション","items":[{"label":"モバイルロボットビジョン","href":"https://mrdvs.com/humanoids-quadrupeds-robots"},{"label":"倉庫・物流","href":"https://mrdvs.com/vision-guided-robotics"},{"label":"芝刈り機向け認識","href":"https://mrdvs.com/solid-state-lidar-vision-fusion"}]},{"header":"お問い合わせ","items":[{"label":"MRDVSについて","href":"/ja/about"},{"label":"WhatsApp","href":"https://wa.me/8613370882355"},{"label":"[email protected]","href":"mailto:[email protected]"}]}]},"navbar":{"links":[{"icon":{"style":"brands","name":"github"},"href":"https://github.com/Lanxin-MRDVS","label":"GitHub"},{"icon":"/images/favicon.png","href":"https://mrdvs.com/","label":"MRDVS"}],"primary":{"type":"button","label":"お問い合わせ","href":"/ja/contact"}},"pages":[{"title":"ja","href":"/ja/solutions/mobile-robots/cases/wheeled-humanoid-obstacle-avoidance"}]},{"language":"ko","footer":{"socials":{"github":"https://github.com/Lanxin-MRDVS/CameraSDK","linkedin":"https://www.linkedin.com/company/mrdvs","youtube":"https://www.youtube.com/@MRDVS-2024","website":"https://mrdvs.com/"},"links":[{"header":"제품","items":[{"label":"S 시리즈 3D 카메라","href":"https://mrdvs.com/s-series-obstacle-avoidance-robot-cameras"},{"label":"M 시리즈 3D 카메라","href":"https://mrdvs.com/m-series-time-of-flight-camera"},{"label":"V 시리즈 위치 추정","href":"https://mrdvs.com/v2-pro-rtls-slam-solution"}]},{"header":"솔루션","items":[{"label":"이동 로봇 비전","href":"https://mrdvs.com/humanoids-quadrupeds-robots"},{"label":"창고 및 물류","href":"https://mrdvs.com/vision-guided-robotics"},{"label":"잔디깎이 로봇 인식","href":"https://mrdvs.com/solid-state-lidar-vision-fusion"}]},{"header":"문의","items":[{"label":"MRDVS 소개","href":"/ko/about"},{"label":"WhatsApp","href":"https://wa.me/8613370882355"},{"label":"[email protected]","href":"mailto:[email protected]"}]}]},"navbar":{"links":[{"icon":{"style":"brands","name":"github"},"href":"https://github.com/Lanxin-MRDVS","label":"GitHub"},{"icon":"/images/favicon.png","href":"https://mrdvs.com/","label":"MRDVS"}],"primary":{"type":"button","label":"문의하기","href":"/ko/contact"}},"pages":[{"title":"ko","href":"/ko/solutions/mobile-robots/cases/wheeled-humanoid-obstacle-avoidance"}]},{"language":"vi","footer":{"socials":{"github":"https://github.com/Lanxin-MRDVS/CameraSDK","linkedin":"https://www.linkedin.com/company/mrdvs","youtube":"https://www.youtube.com/@MRDVS-2024","website":"https://mrdvs.com/"},"links":[{"header":"Sản phẩm","items":[{"label":"Camera 3D dòng S","href":"https://mrdvs.com/s-series-obstacle-avoidance-robot-cameras"},{"label":"Camera 3D dòng M","href":"https://mrdvs.com/m-series-time-of-flight-camera"},{"label":"Định vị dòng V","href":"https://mrdvs.com/v2-pro-rtls-slam-solution"}]},{"header":"Giải pháp","items":[{"label":"Thị giác robot di động","href":"https://mrdvs.com/humanoids-quadrupeds-robots"},{"label":"Kho vận \u0026 logistics","href":"https://mrdvs.com/vision-guided-robotics"},{"label":"Nhận thức cho máy cắt cỏ","href":"https://mrdvs.com/solid-state-lidar-vision-fusion"}]},{"header":"Liên hệ","items":[{"label":"Giới thiệu MRDVS","href":"/vi/about"},{"label":"WhatsApp","href":"https://wa.me/8613370882355"},{"label":"[email protected]","href":"mailto:[email protected]"}]}]},"navbar":{"links":[{"icon":{"style":"brands","name":"github"},"href":"https://github.com/Lanxin-MRDVS","label":"GitHub"},{"icon":"/images/favicon.png","href":"https://mrdvs.com/","label":"MRDVS"}],"primary":{"type":"button","label":"Liên hệ","href":"/vi/contact"}},"pages":[{"title":"vi","href":"/vi/solutions/mobile-robots/cases/wheeled-humanoid-obstacle-avoidance"}]},{"language":"de","footer":{"socials":{"github":"https://github.com/Lanxin-MRDVS/CameraSDK","linkedin":"https://www.linkedin.com/company/mrdvs","youtube":"https://www.youtube.com/@MRDVS-2024","website":"https://mrdvs.com/"},"links":[{"header":"Produkte","items":[{"label":"3D-Kameras der S-Serie","href":"https://mrdvs.com/s-series-obstacle-avoidance-robot-cameras"},{"label":"3D-Kameras der M-Serie","href":"https://mrdvs.com/m-series-time-of-flight-camera"},{"label":"Lokalisierung der V-Serie","href":"https://mrdvs.com/v2-pro-rtls-slam-solution"}]},{"header":"Lösungen","items":[{"label":"Robotersicht für mobile Roboter","href":"https://mrdvs.com/humanoids-quadrupeds-robots"},{"label":"Lager und Logistik","href":"https://mrdvs.com/vision-guided-robotics"},{"label":"Wahrnehmung für Rasenmäher","href":"https://mrdvs.com/solid-state-lidar-vision-fusion"}]},{"header":"Kontakt","items":[{"label":"Über MRDVS","href":"/de/about"},{"label":"WhatsApp","href":"https://wa.me/8613370882355"},{"label":"[email protected]","href":"mailto:[email protected]"}]}]},"navbar":{"links":[{"icon":{"style":"brands","name":"github"},"href":"https://github.com/Lanxin-MRDVS","label":"GitHub"},{"icon":"/images/favicon.png","href":"https://mrdvs.com/","label":"MRDVS"}],"primary":{"type":"button","label":"Kontakt","href":"/de/contact"}},"pages":[{"title":"de","href":"/de/solutions/mobile-robots/cases/wheeled-humanoid-obstacle-avoidance"}]},{"language":"it","footer":{"socials":{"github":"https://github.com/Lanxin-MRDVS/CameraSDK","linkedin":"https://www.linkedin.com/company/mrdvs","youtube":"https://www.youtube.com/@MRDVS-2024","website":"https://mrdvs.com/"},"links":[{"header":"Prodotti","items":[{"label":"Telecamere 3D serie S","href":"https://mrdvs.com/s-series-obstacle-avoidance-robot-cameras"},{"label":"Telecamere 3D serie M","href":"https://mrdvs.com/m-series-time-of-flight-camera"},{"label":"Localizzazione serie V","href":"https://mrdvs.com/v2-pro-rtls-slam-solution"}]},{"header":"Soluzioni","items":[{"label":"Visione per robot mobili","href":"https://mrdvs.com/humanoids-quadrupeds-robots"},{"label":"Magazzino e logistica","href":"https://mrdvs.com/vision-guided-robotics"},{"label":"Percezione per rasaerba","href":"https://mrdvs.com/solid-state-lidar-vision-fusion"}]},{"header":"Contatti","items":[{"label":"Informazioni su MRDVS","href":"/it/about"},{"label":"WhatsApp","href":"https://wa.me/8613370882355"},{"label":"[email protected]","href":"mailto:[email protected]"}]}]},"navbar":{"links":[{"icon":{"style":"brands","name":"github"},"href":"https://github.com/Lanxin-MRDVS","label":"GitHub"},{"icon":"/images/favicon.png","href":"https://mrdvs.com/","label":"MRDVS"}],"primary":{"type":"button","label":"Contatti","href":"/it/contact"}},"pages":[{"title":"it","href":"/it/solutions/mobile-robots/cases/wheeled-humanoid-obstacle-avoidance"}]},{"language":"es","footer":{"socials":{"github":"https://github.com/Lanxin-MRDVS/CameraSDK","linkedin":"https://www.linkedin.com/company/mrdvs","youtube":"https://www.youtube.com/@MRDVS-2024","website":"https://mrdvs.com/"},"links":[{"header":"Productos","items":[{"label":"Cámaras 3D de la serie S","href":"https://mrdvs.com/s-series-obstacle-avoidance-robot-cameras"},{"label":"Cámaras 3D de la serie M","href":"https://mrdvs.com/m-series-time-of-flight-camera"},{"label":"Localización de la serie V","href":"https://mrdvs.com/v2-pro-rtls-slam-solution"}]},{"header":"Soluciones","items":[{"label":"Visión para robots móviles","href":"https://mrdvs.com/humanoids-quadrupeds-robots"},{"label":"Almacén y logística","href":"https://mrdvs.com/vision-guided-robotics"},{"label":"Percepción para cortacéspedes","href":"https://mrdvs.com/solid-state-lidar-vision-fusion"}]},{"header":"Contacto","items":[{"label":"Acerca de MRDVS","href":"/es/about"},{"label":"WhatsApp","href":"https://wa.me/8613370882355"},{"label":"[email protected]","href":"mailto:[email protected]"}]}]},"navbar":{"links":[{"icon":{"style":"brands","name":"github"},"href":"https://github.com/Lanxin-MRDVS","label":"GitHub"},{"icon":"/images/favicon.png","href":"https://mrdvs.com/","label":"MRDVS"}],"primary":{"type":"button","label":"Contacto","href":"/es/contact"}},"tabs":[{"tab":"Inicio","pages":[{"title":"Inicio","href":"/es"}]},{"tab":"Hardware de visión","pages":[{"title":"Hardware de visión","href":"/es/products/overview"}]},{"tab":"Soluciones industriales","groups":[{"group":"Descripción general","pages":[{"title":"Soluciones industriales","href":"/es/solutions"}]},{"group":"Almacén y logística","pages":[{"title":"Plataforma de aplicaciones","href":"/es/solutions/aw3"},{"title":"Alineación con palés","href":"/es/solutions/warehouse/pallet-recognition"},{"title":"Supervisión de ubicaciones","href":"/es/solutions/warehouse/bin-location-status"},{"title":"Despaletizado","href":"/es/solutions/warehouse/soft-package-depalletizing"},{"title":"Supervisión de la seguridad de las personas","href":"/es/solutions/mobile-robots/human-safety"},{"title":"Medición de volumen","href":"/es/solutions/warehouse/volume-measurement"}]},{"group":"Robots móviles","pages":[{"title":"Detección de obstáculos 3D","href":"/es/solutions/mobile-robots/3d-obstacle-avoidance"},{"title":"Módulo de localización y navegación V2Pro","href":"/es/solutions/mobile-robots/slam-localization"}]},{"group":"Soluciones y casos de uso","pages":[{"group":"Automatización de almacenes y manipulación","expanded":false,"pages":[{"title":"Apilado de contenedores con carretilla elevadora AGV","href":"/es/solutions/warehouse/bin-stacking"},{"title":"Seguridad del almacenamiento automatizado con visión 3D","sidebarTitle":"Seguridad del almacenamiento automatizado","href":"/es/solutions/warehouse/automated-storage-safety"},{"title":"Caso práctico: despaletizado automatizado de paquetes flexibles en un productor químico","sidebarTitle":"Despaletizado de paquetes flexibles en la industria química","href":"/es/solutions/warehouse/cases/chemical-soft-package-depalletizing"},{"title":"Caso práctico: reconocimiento de palés no estándar para Jushi Group","sidebarTitle":"Reconocimiento de palés no estándar","href":"/es/solutions/warehouse/cases/jushi-nonstandard-pallet-recognition"},{"title":"Caso práctico: reconocimiento del estado de las ubicaciones de almacenamiento en un almacén automatizado","sidebarTitle":"Reconocimiento del estado de las ubicaciones de almacenamiento","href":"/es/solutions/warehouse/cases/bin-location-status"},{"title":"Caso práctico: apilado de contenedores en un centro logístico de automoción","sidebarTitle":"Apilado de contenedores de automoción","href":"/es/solutions/warehouse/cases/automotive-bin-stacking"},{"title":"Caso práctico: una carretilla elevadora no tripulada completa más de 500 tareas al día","sidebarTitle":"Carretilla elevadora no tripulada: más de 500 tareas","href":"/es/solutions/warehouse/cases/unmanned-forklift-500-tasks"},{"title":"Caso práctico: navegación desde vista superior para una carretilla elevadora no tripulada que atiende más de 3,000 ubicaciones","sidebarTitle":"Navegación desde vista superior para más de 3,000 ubicaciones","href":"/es/solutions/warehouse/cases/overhead-navigation-3000-locations"}]},{"group":"Percepción y navegación robótica","expanded":false,"pages":[{"title":"Caso práctico: navegación visual SLAM en entornos industriales","sidebarTitle":"Navegación SLAM industrial","href":"/es/solutions/mobile-robots/cases/slam-in-industrial-environments"},{"title":"Caso práctico: visión 3D para un robot humanoide","sidebarTitle":"Visión 3D de robot humanoide","href":"/es/solutions/mobile-robots/cases/humanoid-robot-3d-vision"},{"title":"Caso práctico: evitación visual de obstáculos 3D para un AMR underride","sidebarTitle":"Evitación de obstáculos para AMR underride","description":"Caso práctico de una cámara RGB-D S Series para la evitación de obstáculos y el acoplamiento a carros en un AMR underride en la planta de producción de Dynabook en China.","href":"/es/solutions/mobile-robots/cases/under-ride-amr-obstacle-avoidance"},{"title":"Caso práctico: evitación visual de obstáculos 3D para un robot humanoide con ruedas","sidebarTitle":"Evitación de obstáculos para robot humanoide con ruedas","href":"/es/solutions/mobile-robots/cases/wheeled-humanoid-obstacle-avoidance"}]},{"group":"Agricultura inteligente","expanded":false,"pages":[{"title":"Cosecha de frutas y hortalizas guiada por visión","sidebarTitle":"Cosecha guiada por visión","description":"Una solución de visión para robots agrícolas que aborda la oclusión del follaje, los cambios de luz diurna y la localización de frutas.","href":"/es/solutions/agriculture/robotic-harvesting"}]}]}]},{"tab":"Desarrolladores","pages":[{"title":"Desarrolladores","href":"/es/developers"}]},{"tab":"Soporte y descargas","pages":[{"title":"Soporte y descargas","href":"/es/resources"}]}]},{"language":"ru","footer":{"socials":{"github":"https://github.com/Lanxin-MRDVS/CameraSDK","linkedin":"https://www.linkedin.com/company/mrdvs","youtube":"https://www.youtube.com/@MRDVS-2024","website":"https://mrdvs.com/"},"links":[{"header":"Продукты","items":[{"label":"3D-камеры серии S","href":"https://mrdvs.com/s-series-obstacle-avoidance-robot-cameras"},{"label":"3D-камеры серии M","href":"https://mrdvs.com/m-series-time-of-flight-camera"},{"label":"Локализация серии V","href":"https://mrdvs.com/v2-pro-rtls-slam-solution"}]},{"header":"Решения","items":[{"label":"Зрение мобильных роботов","href":"https://mrdvs.com/humanoids-quadrupeds-robots"},{"label":"Склад и логистика","href":"https://mrdvs.com/vision-guided-robotics"},{"label":"Восприятие для газонокосилок","href":"https://mrdvs.com/solid-state-lidar-vision-fusion"}]},{"header":"Связаться с нами","items":[{"label":"О MRDVS","href":"/ru/about"},{"label":"WhatsApp","href":"https://wa.me/8613370882355"},{"label":"[email protected]","href":"mailto:[email protected]"}]}]},"navbar":{"links":[{"icon":{"style":"brands","name":"github"},"href":"https://github.com/Lanxin-MRDVS","label":"GitHub"},{"icon":"/images/favicon.png","href":"https://mrdvs.com/","label":"MRDVS"}],"primary":{"type":"button","label":"Связаться с нами","href":"/ru/contact"}},"pages":[{"title":"ru","href":"/ru/solutions/mobile-robots/cases/wheeled-humanoid-obstacle-avoidance"}]}]},"title":"Caso práctico: evitación visual de obstáculos 3D para un robot humanoide con ruedas - MRDVS","buildId":"dpl_849ArpqvBiCczQiT1Y1stNGpbqHT","deploymentId":"dpl_849ArpqvBiCczQiT1Y1stNGpbqHT","dynamics":["07c022d89b","a74be98ba7"],"chunks":["Frame-Cz91mEGH.js","DynamicMarkdown-a8hUKrw6.js","zoom-image-lightbox-CaUwvYH3.js","lightbox-handle-r17bVUz3.js"]}