
개요
이 가이드는 카메라 장치를 통합하는 개발자를 위한 문서입니다. M4, M4 Mega, M4 Pro, V1 Pro, S2, S2 Max 및 H3 시리즈 제품의 Camera SDK API를 설명합니다. SDK는 x86 Windows와 x86 또는 Arm Linux 시스템에서 실행됩니다. Camera SDK는 통합된 장치 액세스 및 매개변수 구성 API를 제공합니다. 깊이, 강도, 포인트 클라우드 및 RGB 데이터를 동기 또는 비동기 방식으로 수집할 수 있습니다. 일부 카메라 모델은 장애물 회피, 도킹 또는 위치 추정 데이터도 제공합니다.예제와 API 설명은 제품과 함께 제공된 SDK 버전을 기준으로 합니다. 사용할 수 있는 매개변수는 제품, 펌웨어 및 SDK 버전에 따라 다를 수 있습니다.
환경 설정
권장 호스트 구성
연결 및 설치
하드웨어 연결
카메라를 외부 24V 전원에 연결하고, 그림 2.1과 같이 네트워크 케이블로 호스트 컴퓨터에 연결합니다. 그림 2.1 카메라 연결도네트워크 구성
- 카메라의 기본 IP 네트워크 세그먼트는 192.168.100.*입니다.
- 호스트 컴퓨터에서 카메라에 연결된 네트워크 포트의 IP 주소를 192.168.100.x 네트워크 세그먼트의 주소로 설정하고 장치와 충돌하지 않는지 확인합니다. 서브넷 마스크는 255.255.255.0이며, 다음 그림과 같습니다.
- 카메라에 연결할 때는 다음 그림과 같이 SDK가 실행되는 호스트에서 카메라 데이터 패킷이 차단되지 않도록 방화벽을 끄는 것이 좋습니다.
- Linux의 네트워크 구성은 Windows와 같습니다. 방화벽 명령은 배포판에 따라 다릅니다. Ubuntu에서는 다음 명령을 실행합니다.
SDK 설치
Windows
설치 패키지를 열고 Lanxin-MRDVS-xxx.exe를 설치합니다. 모든 사용자용으로 설치하려면 관리자 권한으로 설치 패키지를 실행해야 합니다. 다음 그림은 설치 과정을 보여 줍니다.Linux
- 패키지의 압축을 풀고 설치 스크립트를 실행합니다.
/opt/Lanxin-MRDVS에 설치하고 현재 사용자의 환경 변수를 설정합니다. 다른 사용자로 프로그램을 실행하는 경우 해당 사용자로 스크립트를 다시 실행하거나 해당 사용자의 ~/.bashrc에 다음 줄을 추가합니다.
Camera SDK 사용
디렉터리 구조
Camera SDK 디렉터리에는 다음 항목이 포함되어 있습니다.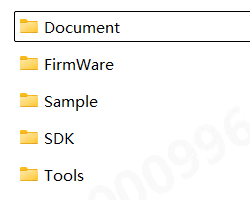
Document에는 SDK 관련 문서가 포함되어 있습니다.FirmWare에는 카메라 펌웨어 업그레이드 패키지가 포함되어 있습니다.Sample에는 다양한 프로그래밍 언어로 Camera SDK를 사용하는 샘플 코드가 포함되어 있습니다.SDK에는 Camera SDK의 헤더 파일과 라이브러리 파일이 포함되어 있습니다.
개발 워크플로
프로젝트 구성
C/C++를 사용한 SDK 통합을 권장합니다. SDK에는 CMake 빌드용CMakeLists.txt 파일이 포함되어 있으며, Sample 폴더에는 여러 언어의 예제가 있습니다. 자세한 내용은 Sample의 예제와 Linux 예제 사용자 가이드를 참조하세요.
동기 호출 흐름
비동기 호출 흐름
호출 요구 사항
매개변수 유형 및 해당 API
- LX_INT 접두사가 붙은 열거형은 DcSetIntValue 또는 DcGetIntValue를 사용하여 INT 유형 매개변수를 설정하거나 가져옵니다.
- LX_FLOAT 접두사가 붙은 열거형은 DcSetFloatValue 또는 DcGetFloatValue를 사용하여 FLOAT 유형 매개변수를 설정하거나 가져옵니다.
- LX_BOOL 접두사가 붙은 열거형은 DcSetBoolValue 또는 DcGetBoolValue를 사용하여 BOOL 유형 매개변수를 설정하거나 가져옵니다.
- LX_STRING 접두사가 붙은 열거형은 DcSetStringValue 또는 DcGetStringValue를 사용하여 문자열 유형 매개변수를 설정하거나 가져옵니다.
- LX_CMD 접두사가 붙은 열거형의 명령을 실행하려면 DcSetCmd를 사용합니다.
- LX_PTR 접두사가 붙은 열거형의 포인터 유형 결과를 가져오려면 DcGetPtrValue를 사용합니다.
API 사전 조건
1. 스트림이 시작되었거나 작업 모드(LX_INT_WORK_MODE)가 상시 동작 모드인 경우 다음 기능을 설정할 수 없습니다.- DcSetRoi
- LX_INT_3D_BINNING_MODE;
- LX_INT_2D_BINNING_MODE;
- LX_BOOL_ENABLE_2D_TO_DEPTH;
- LX_BOOL_ENABLE_MULTI_EXPOSURE_HDR;
- LX_BOOL_ENABLE_MULTI_MACHINE;
- LX_INT_TRIGGER_MODE;
- LX_INT_CALCULATE_UP;
- LX_BOOL_ENABLE_HDR;
- LX_BOOL_ENABLE_TOF_DEPTH_CALIBE;
- LX_BOOL_ENABLE_SYNC_FRAME
- LX_INT_SAVE_PARAMS_GROUP
- LX_INT_TOF_FREQMODE
- LX_BOOL_ENABLE_MULTI_EXPOSURE_HDR ;
- LX_INT_FIRST_EXPOSURE;
- LX_INT_SECOND_EXPOSURE;
- LX_INT_THIRD_EXPOSURE;
- LX_INT_GAIN;
- LX_INT_3D_AUTO_EXPOSURE_LEVEL
- (LX_INT_3D_AUTO_EXPOSURE_MIN)
- LX_INT_2D_MANUAL_EXPOSURE
6. 2D 자동 노출(LX_BOOL_ENABLE_2D_AUTO_EXPOSURE)을 끄면 다음 기능 열거형을 조작할 수 없습니다.
- LX_INT_2D_AUTO_EXPOSURE_LEVEL;
7.특수 필터링 모드에서는 다음 설정을 지정할 수 없습니다.
- LX_INT_FILTER_SMOOTH_LEVEL LX_INT_FILTER_NOISE_LEVEL
- LX_INT_FILTER_TIME_LEVEL
8.2D 왜곡 보정을 켜려면 먼저 RGB-D 정렬을 켜야 합니다.
- LX_BOOL_ENABLE_2D_TO_DEPTH
9.S2 이외의 장치에서 내장 알고리즘을 켤 때는 먼저 ToF 알고리즘을 설정해야 합니다. 알고리즘 매개변수는 내장 알고리즘(LX_INT_ALGORITHM_MODE)이 켜진 경우에만 설정할 수 있습니다.
- (LX_STRING_ALGORITHM_PARAMS)
10.포인트 클라우드 데이터(LX_PTR_XYZ_DATA)를 가져오려면 먼저 깊이 맵을 열어야 합니다.
- (LX_BOOL_ENABLE_3D_DEPTH_STREAM)
데이터 유형
5.1 LX_STATE
기능: SDK 인터페이스 함수의 반환 상태 코드5.2 LX_DATA_TYPE
기능: 데이터 형식입니다. 3D 강도 맵과 깊이 맵은 서로 다른 데이터 형식을 사용합니다. 데이터 포인터를 가져오려면 해당 기능을 사용해야 합니다.5.3 LX_BINNING_MODE
기능: 비닝 모드5.4 LX_STRUCT_LIGHT_CODE_MODE
기능:5.5 LX_ALGORITHM_MODE
기능:5.6 LX_CAMERA_WORK_MODE
기능:5.7 LX_TRIGGER_MODE
기능:5.8 LX_CAMERA_FEATURE
기능: 읽고 쓸 수 있는 다양한 매개변수5.8.1 int 유형 매개변수
5.8.1.1 일반 매개변수
5.8.1.2 3D 이미지 매개변수
5.8.1.4 2D 이미지 매개변수
5.8.1.5 트리거 매개변수
5.8.1.6 필터 매개변수
5.8.2 float 유형 매개변수
5.8.3 bool 유형 매개변수
5.8.4 string 유형 매개변수
5.8.5 명령 유형 매개변수
5.8.6 ptr 유형 매개변수
5.9 LxDeviceInfo
기능: 장치 속성 정보 구조체5.10 LxIntValueInfo
기능: 장치 속성 정보 구조체5.11 LxFloatValueInfo
기능: 장치 속성 정보 구조체5.12 LX_DEVICE_TYPE
기능: 장치 유형5.13 LX_OPEN_MODE
기능: 장치 유형5.14 FrameDataInfo
기능: 이미지 표시 정보 구조체5.15 FrameInfo
기능: 데이터 프레임 정보 구조체API 레퍼런스
API 프로토타입은 SDK 헤더와 제공된 SDK 버전에 정의되어 있습니다. 별도로 명시하지 않는 한
LX_SUCCESS는 호출 성공을 의미합니다.6.1 카메라 검색, 연결 및 종료
6.1.1 DcGetDeviceList
함수 프로토타입: 함수 기능: 지원되는 카메라 목록을 가져옵니다. 함수 매개변수:- [out]devlist 검색된 카메라 목록
- [out]devnum 검색된 카메라 수
6.1.2 DcOpenDevice
함수 프로토타입: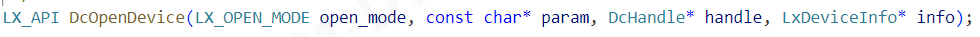
- [in]open_mode 열기 모드. 자세한 내용은 OpenMode를 참조하세요.
- [in]param 열기 방법에 따라 해당 매개변수를 입력합니다.
- [out]handle 연결 성공 후 반환되는 장치 핸들입니다. 이후의 모든 인터페이스 액세스는 이 핸들을 사용합니다.
- [out]info 연결 성공 후 반환되는 카메라 세부 정보
6.1.3 DcCloseDevice
함수 프로토타입: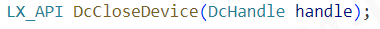
- [in]handle 장치 핸들
6.2 스트리밍 시작 및 종료
6.2.1 DcStartStream
함수 프로토타입:
- [in]handle 장치 핸들
6.2.2 DcStopStream
함수 프로토타입: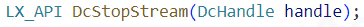
- [in]handle 장치 핸들
6.3 카메라 매개변수 읽기 및 설정
6.3.1 DcSetIntValue
함수 프로토타입: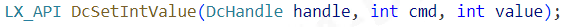
- [in]handle 장치 핸들
- [in]cmd LX_CAMERA_FEATURE 참조
- [in]value 설정할 매개변수 값
6.3.2 DcGetIntValue
함수 프로토타입: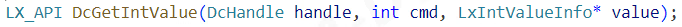
- [in]handle 장치 핸들
- [in]cmd LX_CAMERA_FEATURE 참조
- [out]value 매개변수 구조체, 매개변수의 최댓값과 최솟값, 현재 값 등을 반환
6.3.3 DcSetFloatValue
함수 프로토타입: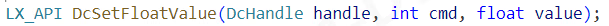
- [in]handle 장치 핸들
- [in]cmd LX_CAMERA_FEATURE 참조
- [in]value 설정할 매개변수 값
6.3.4 DcGetFloatValue
함수 프로토타입: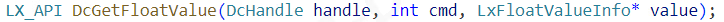
- [in]handle 장치 핸들
- [in]cmd LX_CAMERA_FEATURE 참조
- [out]value 매개변수 구조체, 매개변수의 최댓값과 최솟값, 현재 값 등을 반환
6.3.5 DcSetBoolValue
함수 프로토타입:
- [in]handle 장치 핸들
- [in]cmd LX_CAMERA_FEATURE 참조
- [in]value 설정할 매개변수 값
6.3.6 DcGetBoolValue
함수 프로토타입:
- [in]handle 장치 핸들
- [in]cmd LX_CAMERA_FEATURE 참조
- [out]value 매개변수 반환
6.3.7 DcSetStringValue
함수 프로토타입:
- [in]handle 장치 핸들
- [in]cmd LX_CAMERA_FEATURE 참조
- [in]value 설정할 매개변수 값
6.3.8 DcGetStringValue
함수 프로토타입:
- [in]handle 장치 핸들
- [in]cmd LX_CAMERA_FEATURE 참조
- [out]value 외부 메모리 할당 없이 매개변수 반환
6.3.9 DcGetPtrValue
함수 프로토타입: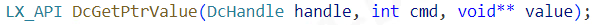
- [in]handle 장치 핸들
- [in]cmd LX_CAMERA_FEATURE 참조
- [out]value 외부 메모리 할당 없이 매개변수 반환
6.3.10 DcSetCmd
함수 프로토타입: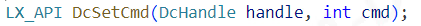
- [in]handle 장치 핸들
- [in]cmd LX_CAMERA_FEATURE 참조
6.4 포인트 클라우드 저장
6.4.1 DcSaveXYZ
함수 프로토타입: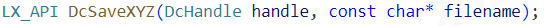
- handle 장치 핸들
- filename 파일 이름. txt, ply 및 pcd 형식을 지원합니다. txt 형식은 이미지 순서대로 모든 데이터를 저장하고, ply와 pcd는 0이 아닌 데이터만 저장합니다.
6.5 특수 제어
6.5.1 DcSpecialControl
함수 프로토타입: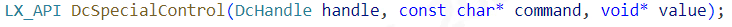
- [in]handle 장치 핸들
- [in]param 작업
- [inout]value 설정할 때는 해당 입력 매개변수이고 가져올 때는 해당 출력 매개변수입니다. 외부 메모리를 할당하지 않습니다.
6.6 ROI 및 매개변수 경로 설정
6.6.1 DcSetRoI
함수 프로토타입:
- [in]handle 장치 핸들
- [in]offsetx 시작점의 가로 오프셋(픽셀)
- [in]offsety 시작점의 세로 오프셋(픽셀)
- [in]widthroi 대상 영역의 너비
- [in]heightroi 대상 영역의 높이
- [in]type 0 - 3D 이미지, 1 - 2D 이미지
6.7 카메라 IP 설정
6.7.1 DcSetCameraIp
함수 프로토타입: 함수 기능: 카메라 IP, 서브넷 마스크 및 게이트웨이를 설정합니다. 함수 매개변수:- [in]handle 장치 핸들
- [in]ip 장치 IP
- [in]netmask 서브넷 마스크(비어 있으면 내부 기본값은 “255.255.0.0”)
- [in]gateway 게이트웨이 IP(비어 있으면 내부 기본값은 IP의 마지막 네트워크 세그먼트를 “1”로 설정한 값)
6.8 로그 정보 및 버전 정보
6.8.1 DcGetApiVersion
함수 프로토타입: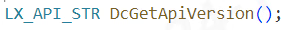
6.8.2 DcSetInfoOutput
함수 프로토타입: 함수 기능: 출력 정보 수준을 설정합니다. 함수 매개변수:- [in]print_level 0: 모든 디버깅 정보 출력, 1: 중요 정보 및 경고 디버깅 정보 출력, 2: 오류 정보만 출력
- [in]enable_screen_print 창에 출력할지 여부
- [in]log_path 로그 파일 저장 경로(로그 파일 이름 제외). 비워 둘 수 있습니다. Windows의 기본값은 현재 사용자 경로이고 Linux의 기본값은 /var/log 경로입니다.
- [in]language 언어(아직 사용되지 않음)
6.8.3 DcLog
함수 프로토타입:
- [in]str 출력할 문자열. ‘\0’으로 종료됩니다.
6.8.4 DcRegisterFrameCallback
함수 프로토타입: 함수 기능: 데이터 프레임 콜백 함수를 등록하고 새 데이터를 수신하면 자동으로 호출합니다. 함수 매개변수:- [in]handle 장치 핸들
- [in]func 프레임 데이터 콜백 함수
- [in]usr_data 사용자 정의 매개변수. 비워 둘 수 있음
6.8.5 DcUnregisterFrameCallback
함수 프로토타입: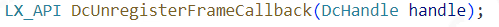
- [in]handle 장치 핸들
6.9 장치 상태 콜백
6.9.1 DcRegisterCameraStatusCallback
함수 프로토타입: 함수 기능: 카메라 상태 콜백 함수를 등록합니다. 카메라 상태가 변경되면 자동으로 호출됩니다. 함수 매개변수:- [in]handle 장치 핸들
- [in]func 프레임 데이터 콜백 함수
- [in]usr_data 사용자 정의 매개변수. 비워 둘 수 있음
6.9.2 DcUnregisterCameraStatusCallback
함수 프로토타입:
- [in]handle 장치 핸들