
개요
V2 로컬라이제이션 모듈은 UDP를 통해 호스트 컴퓨터의 ROS SDK와 통신합니다. 내장 웹 인터페이스는 맵 생성, 로컬라이제이션 및 파라미터 구성을 지원합니다. ROS SDK에서도 맵 생성, 재로컬라이제이션 및 맵 다운로드를 포함한 같은 기능을 사용할 수 있습니다.기본 웹 인터페이스는
192.168.100.201:9998에서 사용할 수 있습니다. 카메라와 ROS SDK 모두에서 대상 IP 주소와 포트를 구성하고 값이 일치하는지 확인하세요.사전 요구 사항
Qt5 Core 및 Network 구성 요소와libzip 종속성을 설치하세요. 다음 예제에서는 Ubuntu를 사용합니다.
libzip을 설치하세요. 그런 다음 src와 같은 수준에 있는 /V2-ROS-SDK-service에서 ROS 패키지를 컴파일합니다.
노드 구성 및 시작
1
ROS SDK 구성 확인
/V2-ROS-SDK-service/src/lx_camera_ros/launch/mapping.launch를 여세요. 기본 카메라 IP 주소는 192.168.100.201이며 카메라 IP를 변경하면 이 파일에서도 업데이트하세요. 포트를 8001로 설정합니다.2
네트워크 및 모듈 파라미터 확인
카메라와 호스트 컴퓨터를 같은 스위치와 네트워크 세그먼트에 연결하세요. 웹 인터페이스에서 Parameter Configuration을 열고
portCode를 8987로 설정한 다음 portName을 ROS SDK를 실행하는 호스트 컴퓨터 네트워크 어댑터의 IP 주소로 설정합니다.3
ROS 노드 시작
통신 확인
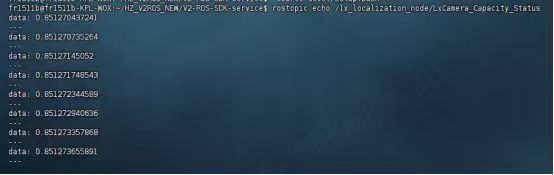
새 터미널을 열고/V2-ROS-SDK-service로 이동한 다음 환경을 로드하세요.

맵 생성 및 로컬라이제이션
데이터 전달 노드를 시작하기 전에 카메라 전원을 켜고 내장 프로그램이 시작될 때까지 약 30초 기다리세요.1
맵 생성 시작
true를 반환하면 플랫폼을 영역 안으로 이동하여 맵을 캡처하세요.
2
맵 생성 중지
true를 반환할 때까지 기다리세요.
3
새 맵으로 전환
4
재로컬라이제이션 포즈 전송
orientation.x, orientation.y, orientation.z, orientation.w는 방향 쿼터니언입니다. ROS 메시지 형식에 맞게 값을 입력하세요.5
실시간 로컬라이제이션 결과 구독
문제 해결
ROS 프로그램을 컴파일할 수 없음
ROS 프로그램을 컴파일할 수 없음
Qt5와
libzip이 모두 설치되었는지 확인한 다음 catkin_make를 다시 실행하세요.메시지를 보낸 후 ROS SDK가 응답하지 않음
메시지를 보낸 후 ROS SDK가 응답하지 않음
카메라와 호스트 컴퓨터가 같은 네트워크 세그먼트에 있고 카메라 호스트 소프트웨어에서 카메라를 열 수 있는지 확인하세요. 그런 다음 카메라 측 및 ROS SDK 구성을 확인합니다.
ROS 디버그 메시지를 보낼 수 없음
ROS 디버그 메시지를 보낼 수 없음
ROS 메시지 형식은 엄격합니다. 예제의 필드 구조를 유지하고 테스트에 필요한 값만 변경하세요.