
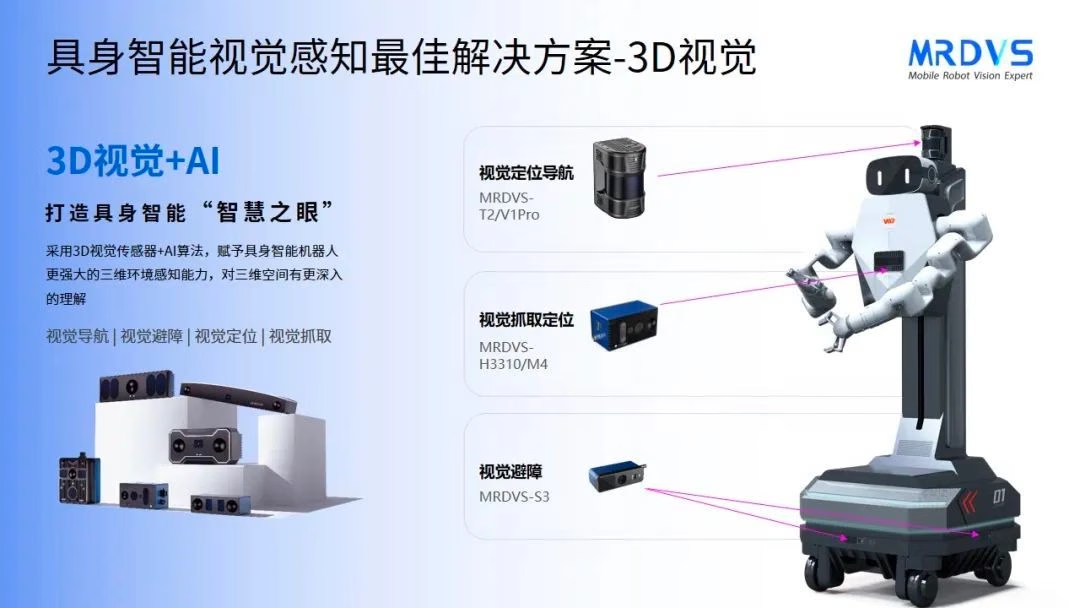
비전 SLAM 내비게이션
로봇은 T Series 비전 SLAM 카메라를 사용해 경로 계획 및 내비게이션 중 지도를 작성하고 위치를 추정합니다.- 지도 작성 및 위치 추정: 운용 중 환경 특징을 포착해 지도를 작성하고 로봇의 자세를 추정합니다.
- 동적 장면 대응: 사람, 장비 및 통로가 변할 때 경로 계획에 필요한 환경 데이터를 제공합니다.
- 장거리 인식: 원본 프로젝트 자료에는
30 m의 감지 거리가 기재되어 있습니다. 실제 사용 가능 거리는 설치 조건, 장면 특징 및 현장 검증을 기준으로 확인하세요.
RGB-D 장애물 인식
사람과 장비가 함께 작업하는 공간에서 로봇은 S Series RGB-D 센서를 사용해 3D 환경 데이터와 질감 데이터를 포착합니다.- 장애물 인식: 깊이와 RGB 데이터를 사용해 장애물의 위치, 분류 및 속성을 감지합니다.
- 회피 입력: 인식 결과를 상위 수준 정책에 전달해 우회, 감속 또는 정지를 수행합니다.
- 다중 로봇 적용: 카메라 배치, 시야 중첩 및 현장 간섭을 검증하세요.
3D 파지 인식
로봇은 H Series 구조광 카메라를 사용해 파지 중 객체의 형상과 자세를 추정하기 위한 포인트 클라우드를 포착합니다.- 3D 위치 추정: 파지에 필요한 위치와 자세를 추정합니다.
- 복잡한 객체: 불규칙하거나 쌓여 있는 객체의 3D 인식을 지원합니다.
- 조명 조건: 실제 성능은 재질, 표면 반사율, 주변 조명 및 카메라 설치 조건에 따라 달라집니다.
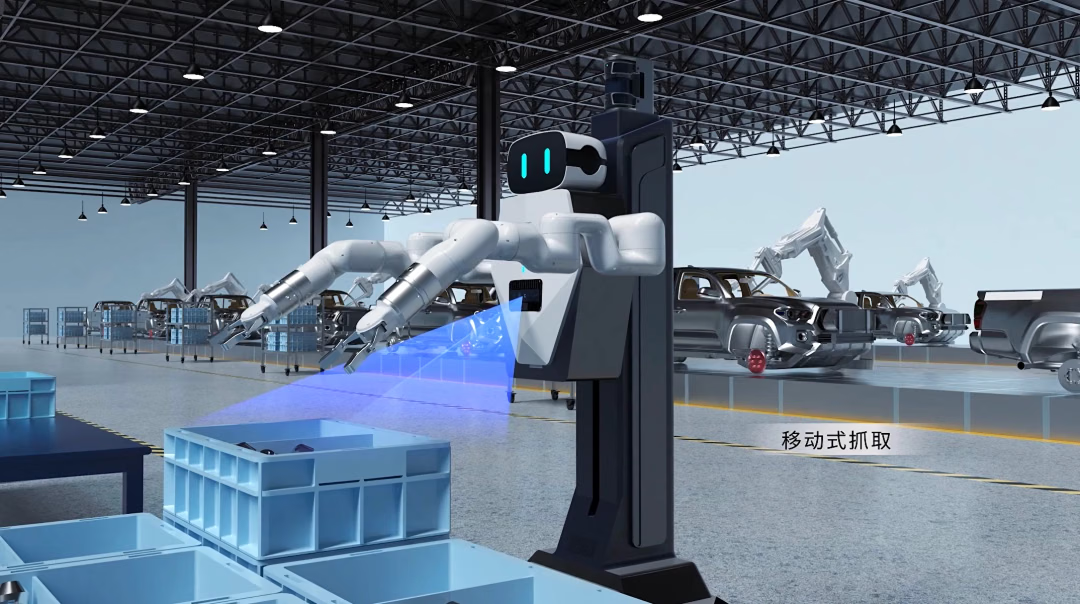
이 페이지는 사례에서의 인식 기능을 설명합니다. 동작 제어, 작업 계획, 기능 안전 및 전체 로봇의 시스템 수준 검수는 로봇 플랫폼에서 담당합니다.