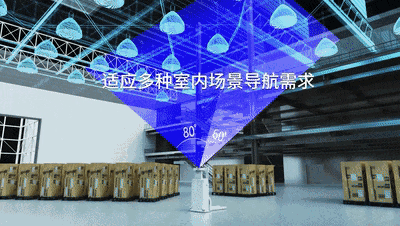
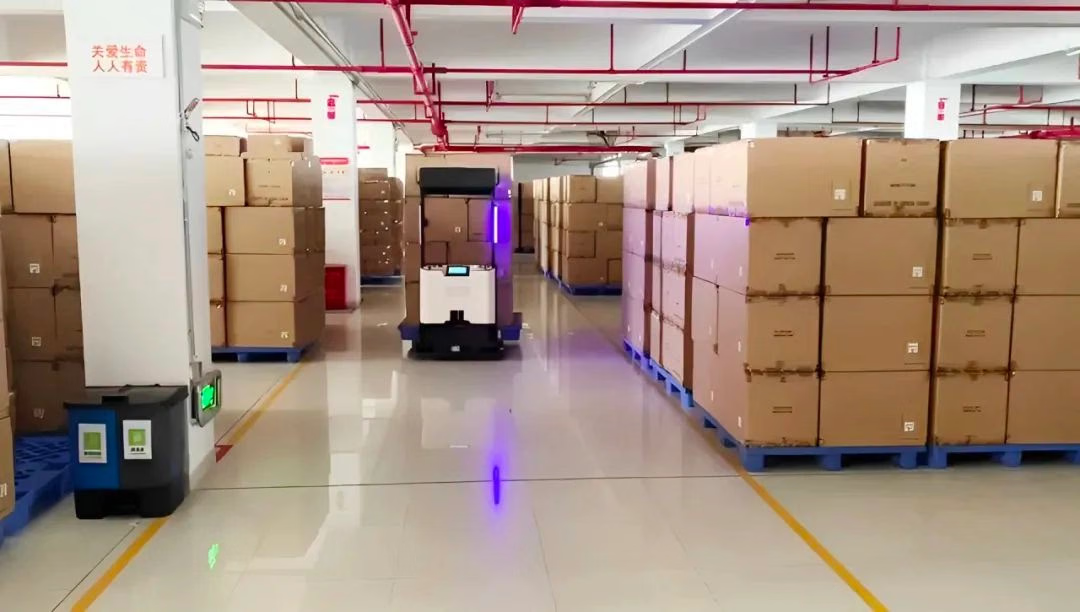
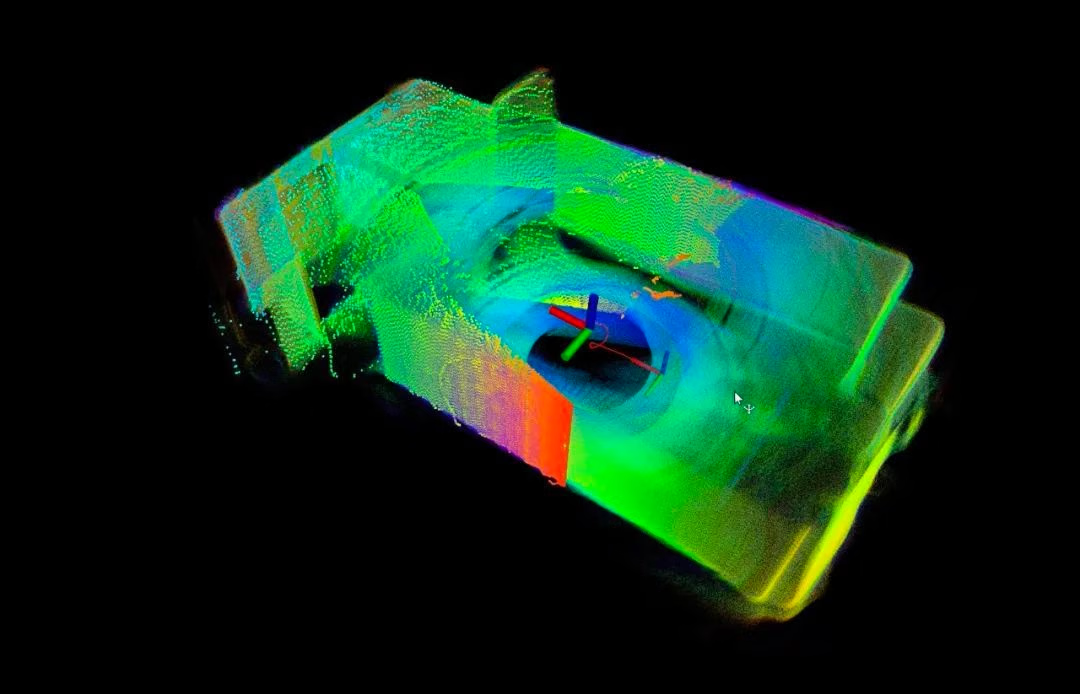
SLAM(동시적 위치 추정 및 지도 작성)은 로봇이 미지 또는 변화하는 환경에서 지도를 작성하고 자신의 자세를 추정하도록 합니다. MRDVS 상부 시점 SLAM 솔루션에서는 RGB-D 카메라를 차량 상단에 장착하고 천장 등 상부 특징을 사용해 위치를 추정합니다.
솔루션 특징
바닥 특징에만 의존하는 솔루션과 비교하면 상부 시점 카메라는 바닥의 화물과 사람으로 인한 가림을 줄일 수 있습니다. 차량 위쪽의 깊이 데이터를 포착하면서 지도를 작성하고 차량 자세를 추정합니다.
적용 사례
태양광 제조 작업장
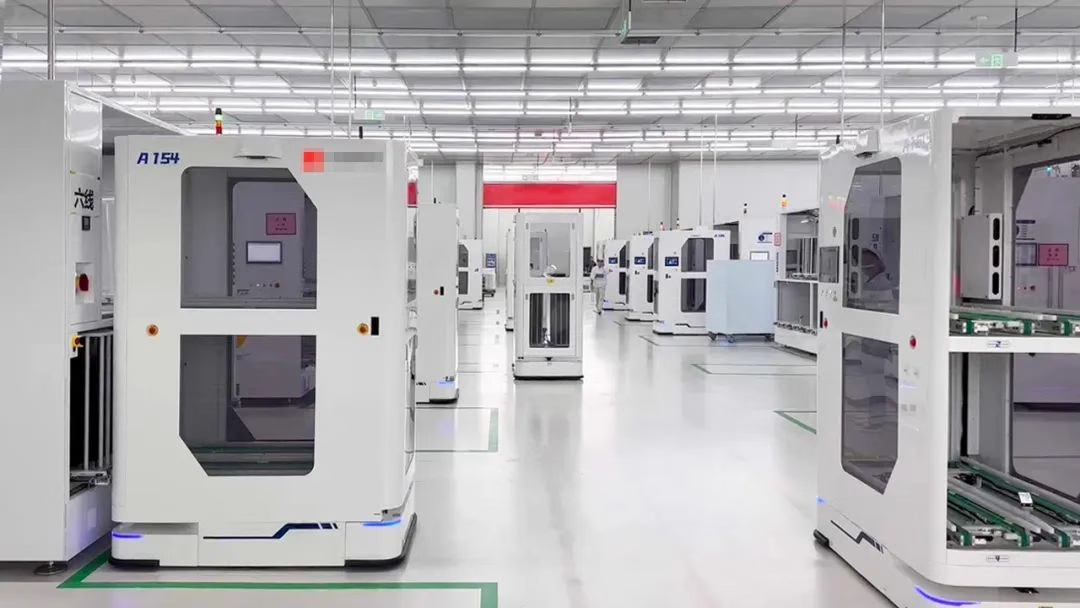
이 현장에서는 생산 장비와 운송 로봇을 단계적으로 도입했기 때문에 환경과 교통 흐름이 계속 변했습니다. 프로젝트에서는 통합 운송 로봇에 상부 시점 SLAM 모듈을 장착해 장비 도킹 지점에서 안정적인 위치 추정을 유지했습니다. 프로젝트 기록에 따르면 두 작업장의 면적은 약 80,000 m²이며, 기록 기간 동안 500대 이상의 AGV가 이 모듈을 사용했습니다.
자동차 제조 작업장
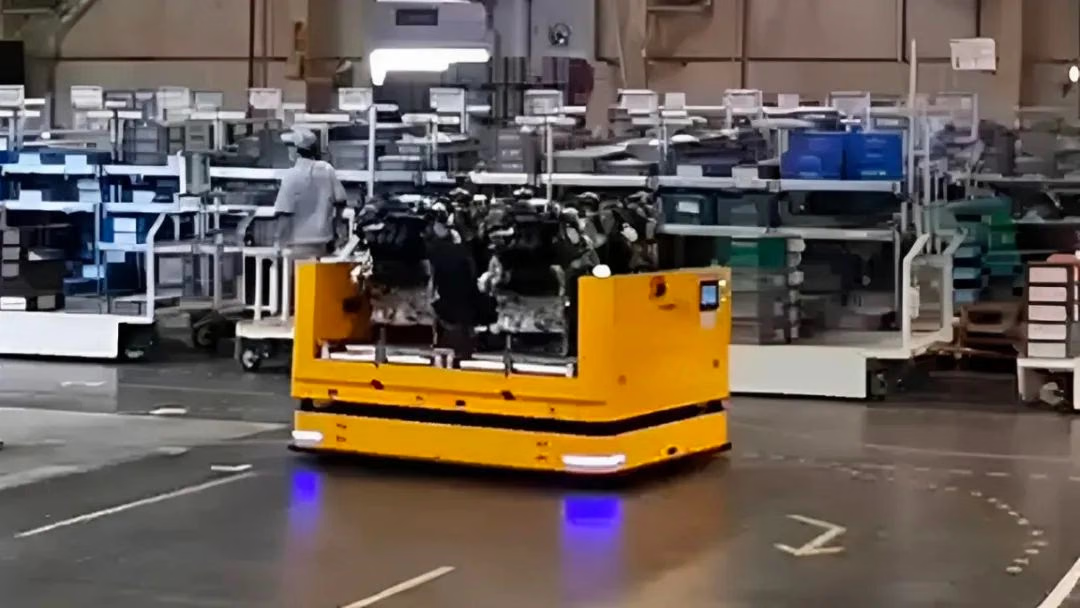
이 개방형 작업장에서는 자재 카트, 부품 및 작업자로 인해 교통 흐름이 빠르게 변합니다. 엔진 부품 운송을 위해 내비게이션 센서를 롤러 컨베이어 운송 AMR 상단에 장착해 위치를 추정했습니다.
바닥 적재 의류 창고
이 창고에는 간격이 좁고 재고가 자주 바뀌는 보관 위치가 4,000개 이상 있습니다. 팔레트 운송 위치 추정을 위해 내비게이션 모듈을 AGV 지게차 상단에 설치했습니다.
배포 전에 상부 특징의 커버리지, 시야 가림, 지도 업데이트, 차량 진동 및 재위치 추정 절차를 검증하세요.