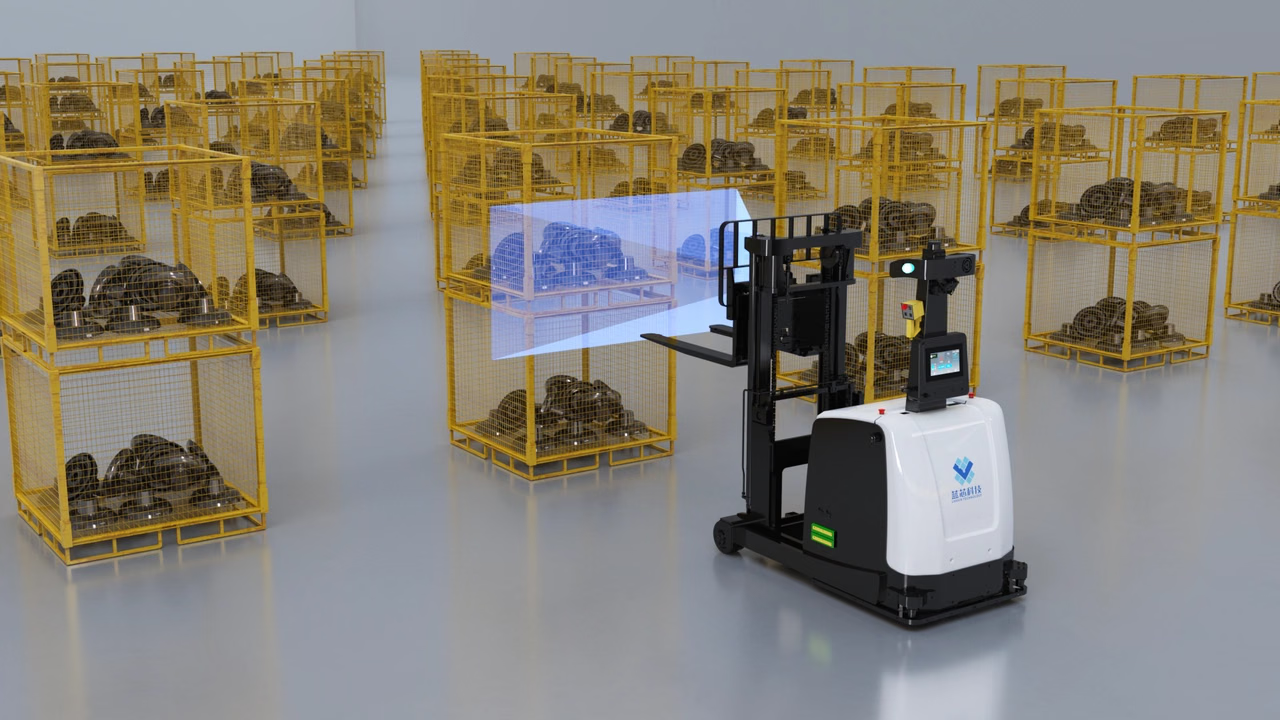
方案概述
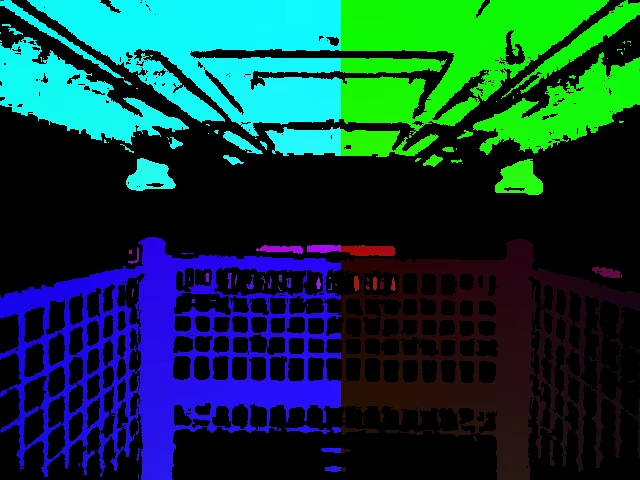
该方案使用安装在智能叉车上的 3D 相机获取叉臂料筐与目标料筐的相对位姿,并将位置和角度偏差提供给叉车控制系统,用于引导取货和堆垛。方案适用于料筐、托盘等需要精确对接的场景。已验证能力
- 定位精度可达 ±5 mm,角度精度最高 0.1°。
- 料筐偏移识别范围为 ±15°。
- 单帧数据处理时间低于 100 ms。
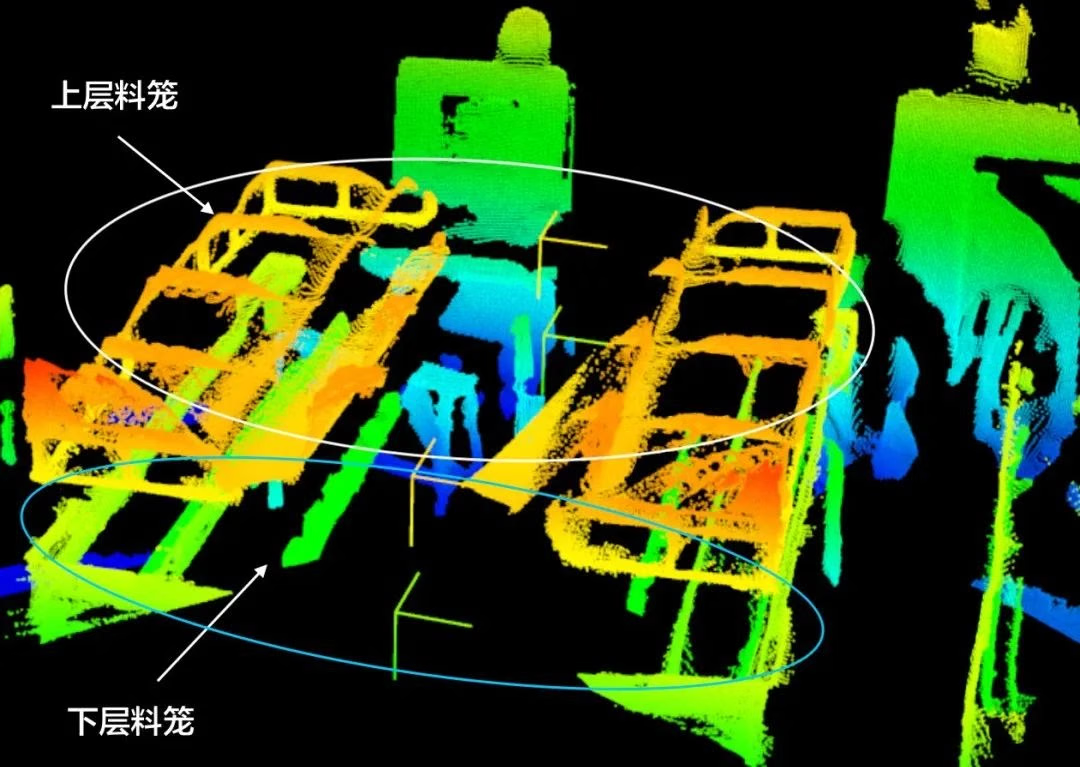
- 支持 1–4 层堆垛及
2 × 2堆叠方式。
安装方案
- 单相机方案
- 双相机方案
相机固定在升降机构上并水平拍摄,负责识别两侧叉臂上的料筐。相机距叉臂下沿 35–55 cm;升降机构到位误差应不超过 1 cm。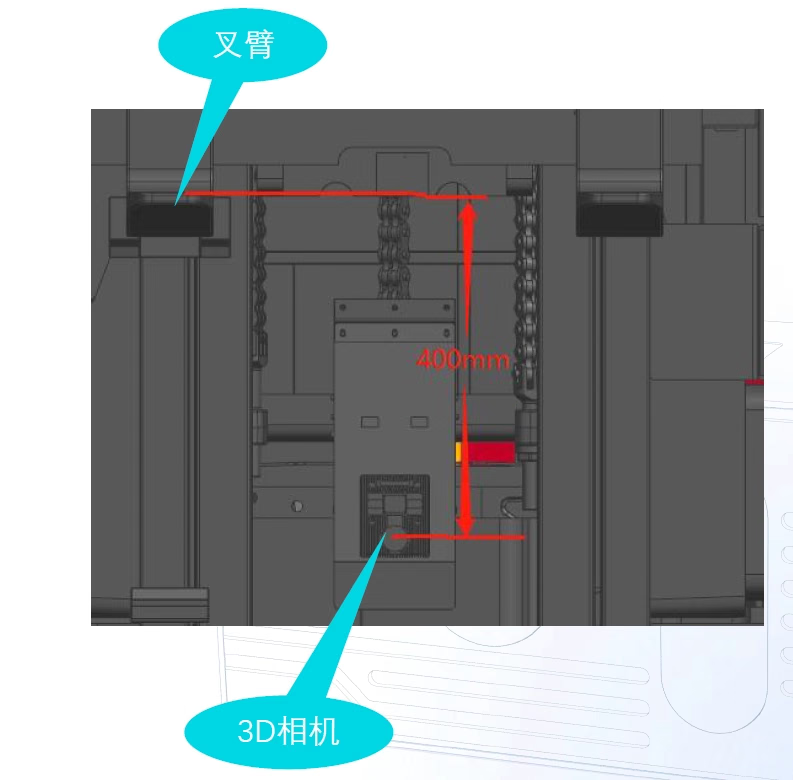
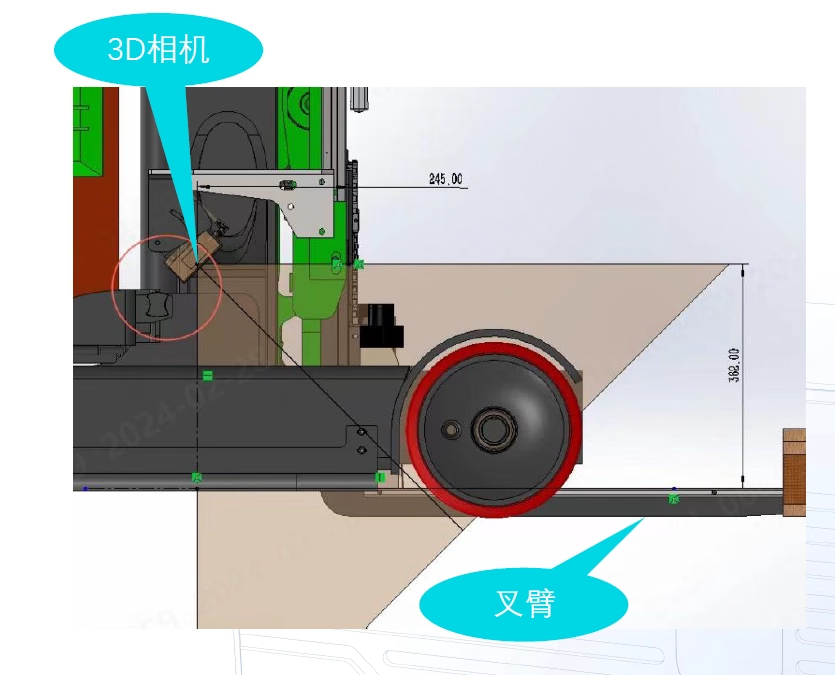
推荐使用 M 系列相机,例如 M4 Pro 或 M4 Mega。具体型号需结合工作距离、视野和料筐尺寸确认。
通信数据
系统采用 TCP/IP 与叉车控制系统通信。控制系统请求料筐的X、Y 坐标和角度 θ;相机返回以下结果。
工作流程
- 取货
- 堆垛