
Algorithmusfirmware und Algorithmus-Hostanwendung werden projektbezogen geliefert. Bestätige vor dem Flashen der Algorithmusfirmware, dass auf der Kamera eine MDS-Firmwareversion läuft. Beschaffe ein Installationspaket, das zu Projekt und Kameramodell passt.
Unterstützter Umfang
Systemkomponenten
Algorithmen und Kameras
Produktinformationen findest du auf der Produktseite der 3D-Kamera S10.
Umgebung der Hostanwendung
Hardware- und Netzwerkbereitstellung
Kamera installieren
Verwende eine starre Halterung, um Bewegungen oder Vibrationen nach der Installation zu verhindern. Für die Personenerkennung wird normalerweise eine horizontale Installation oder eine Installation mit einem Winkel von höchstens 30° verwendet.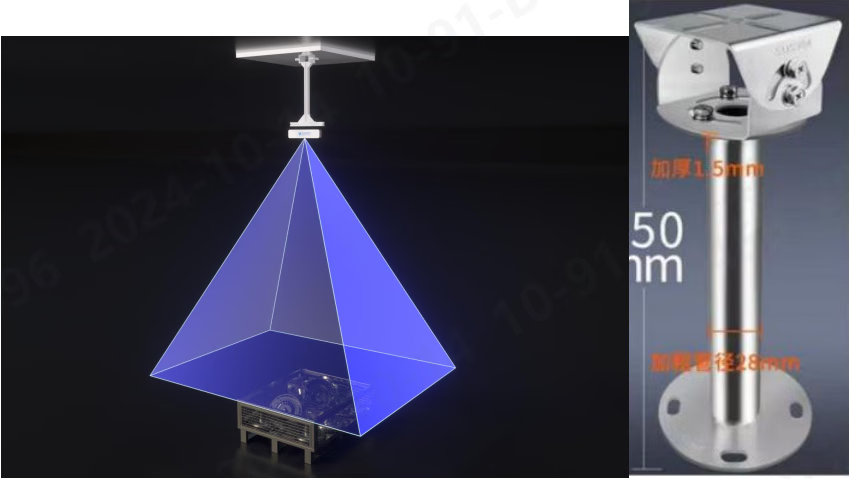
Geräte verbinden
1
Stromversorgung und Netzwerk verbinden
Versorge die Kamera mit einer geregelten 24-V-Gleichstromversorgung. Verwende ein Cat6A- oder Cat7-Kabel, um die Kamera mit einem Gigabit-Switch oder Controller zu verbinden.
2
Mehrere Kameras bereitstellen
Installiere jede Kamera in der im CAD-Plan angegebenen Höhe und Position. Verbinde alle Kameras über einen Gigabit-Switch und prüfe für jede Kamera Stromversorgung und Linkstatus.
3
Testziele vorbereiten
Platziere die zu erkennenden Personen, Paletten oder Güter vor der Kalibrierung der Extrinsik und der Konfiguration der Bereiche im Sichtfeld der Kamera.
Hostnetzwerk konfigurieren
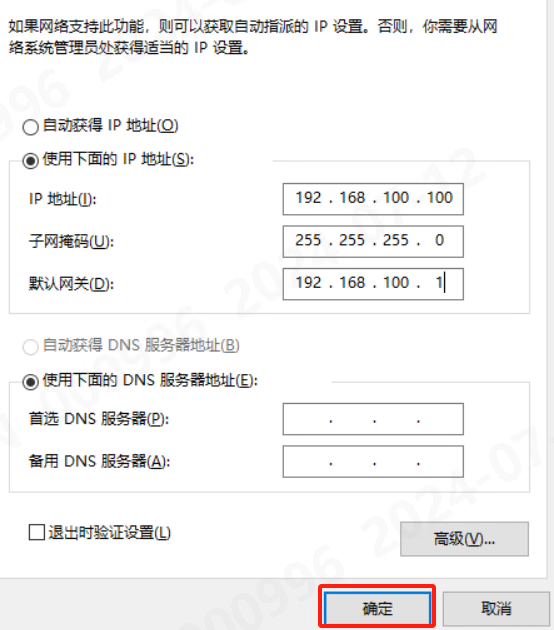
Lege Hostcomputer und Kamera in dasselbe Subnetz. Das ursprüngliche Beispiel verwendet folgenden Plan:1
Adaptereinstellungen öffnen
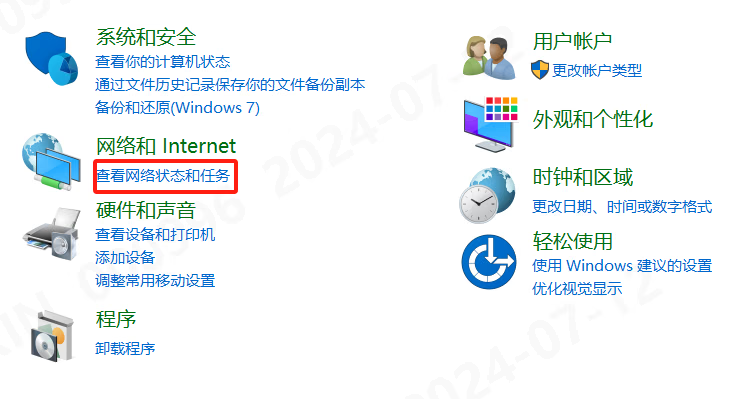
Öffne unter Windows Control Panel → Network and Sharing Center → Change adapter settings und wähle anschließend den mit der Kamera verbundenen Ethernet-Adapter aus.
2
IPv4 konfigurieren
Öffne Internet Protocol Version 4 (TCP/IPv4), wähle Use the following IP address und gib eine freie statische Adresse im Subnetz der Kamera ein.
3
Verbindung bestätigen
Speichere die Einstellungen, bestätige eine Gigabit-Verbindung und verwende die Hostanwendung, um die Kamera zu suchen oder zu öffnen.
Software installieren und aktualisieren
Hostanwendungen installieren
- Beziehe die Kamera-Hostanwendung von der Seite Software-Downloads.
- Installiere die Kamera-Hostanwendung außerhalb des Systemlaufwerks.
- Kopiere die projektbezogen gelieferten Dateien der Algorithmus-Hostanwendung in den Ordner
Toolsunterhalb des Verzeichnisses der Kamera-Hostanwendung. Ersetze gleichnamige Dateien und doppelklicke anschließend auf die ausführbare Datei, um sie zu starten.
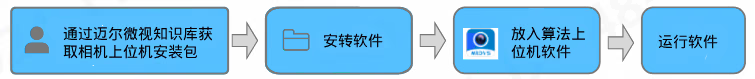
.exe-Datei durch die gelieferte Version.
Algorithmusfirmware aktualisieren
- Kamera-Hostanwendung
- Algorithmus-Hostanwendung
- Starte
LxCameraViewer.exeund öffne die Kamera. - Wähle Basic tools → Function settings → Firmware upgrade.
- Wähle die gelieferte Datei des Erkennungsalgorithmus aus und wähle Run.
Algorithmus-Hostanwendung
Start und Status
StarteLxApplicationViewer.exe. Ein grünes Symbol in der Geräteliste zeigt eine verbundene Kamera an. Wähle ein Gerät aus, um zwischen RGB- und Punktwolkenansicht zu wechseln. Standardbenutzer können Ergebnisse anzeigen; Administratoren können Kamera- und Algorithmusparameter ändern.
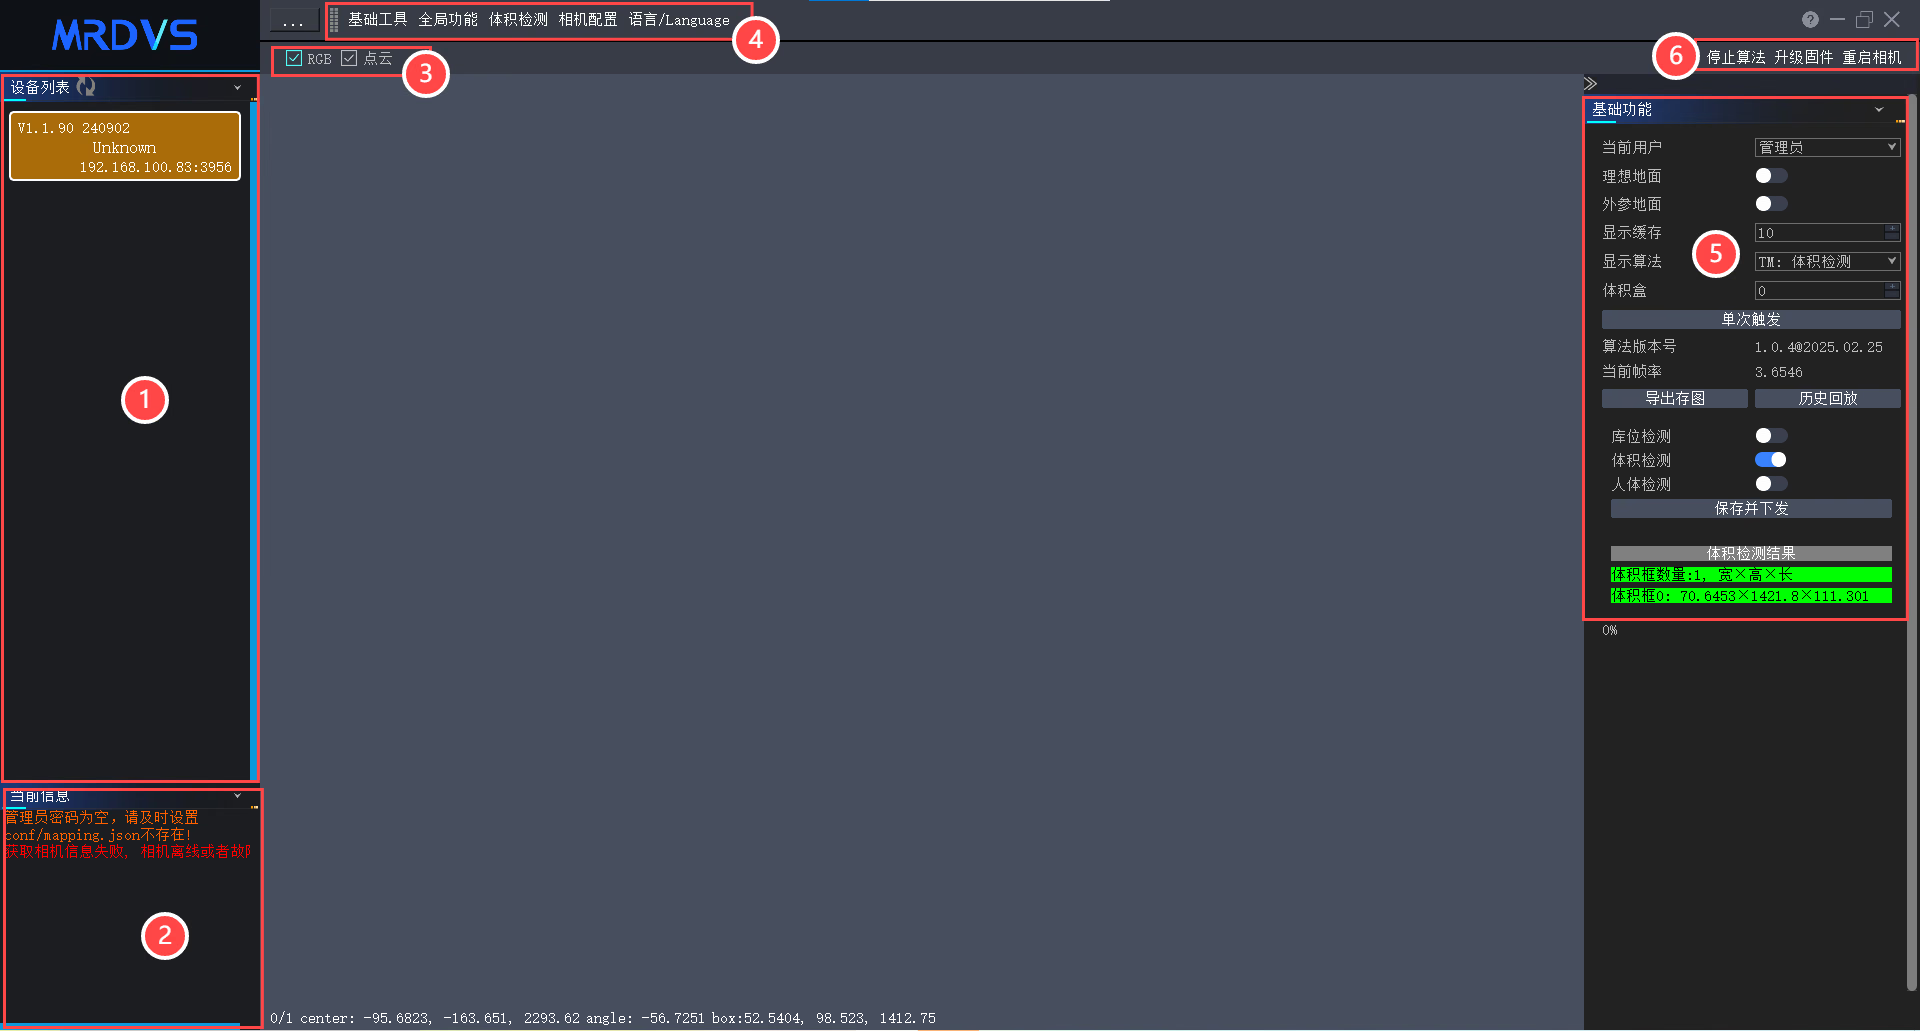
Grundlegende Werkzeuge
Statusleiste und Wiedergabe
Wenn sich der Status ändert, speichert die Software ein RGB-Bild und Punktwolkendaten. Wiedergabedaten werden nicht zwischen Algorithmen geteilt. Die Wiedergabezeit verwendet die interne Uhr der Kamera, nicht die Systemzeit des Hostcomputers.
Wenn der Gerätehintergrund gelb ist oder grün ist, das Bild aber nicht aktualisiert wird, aktiviere die automatische Aktualisierung, um die Bildaufnahme fortzusetzen.
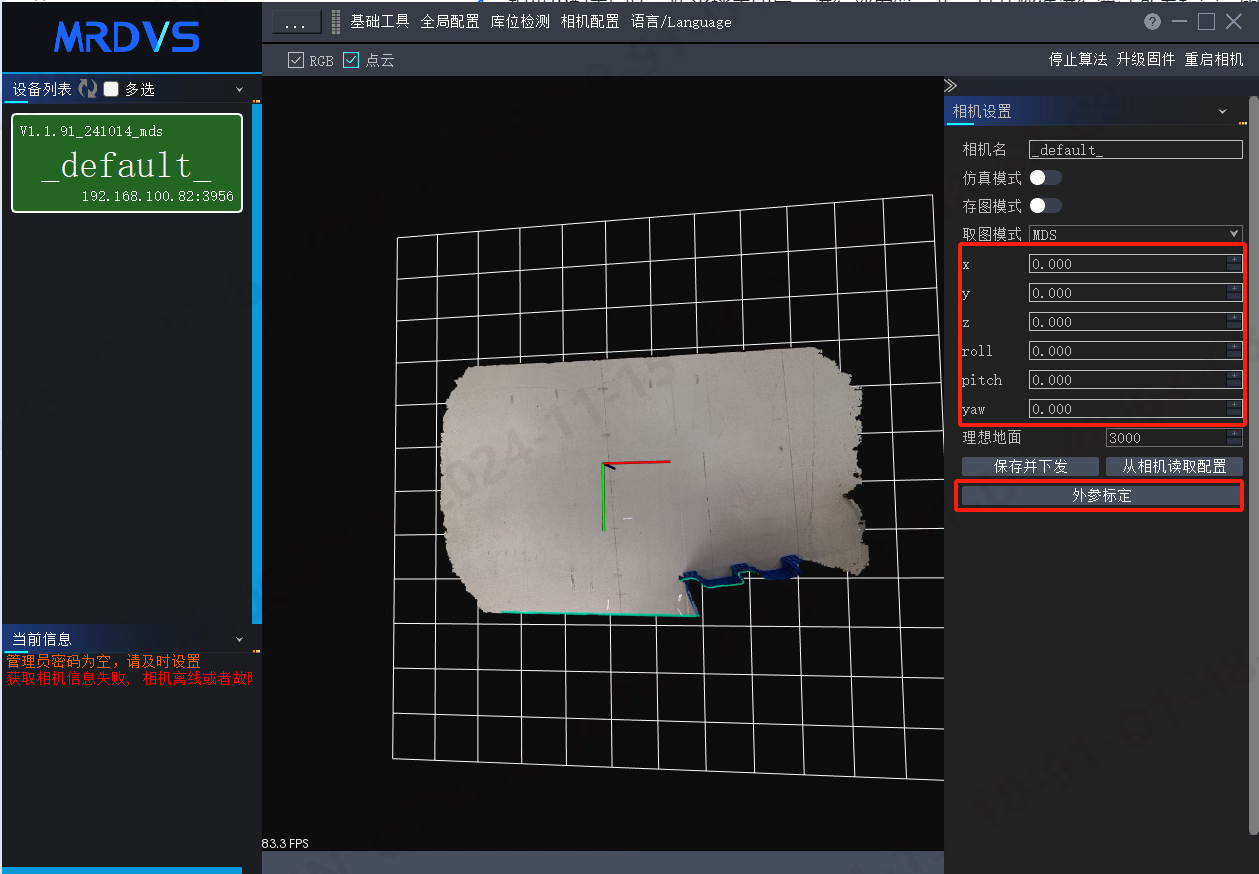
Extrinsikkalibrierung
Kamerakonfiguration
- Vertikale Installation
- Horizontale Installation
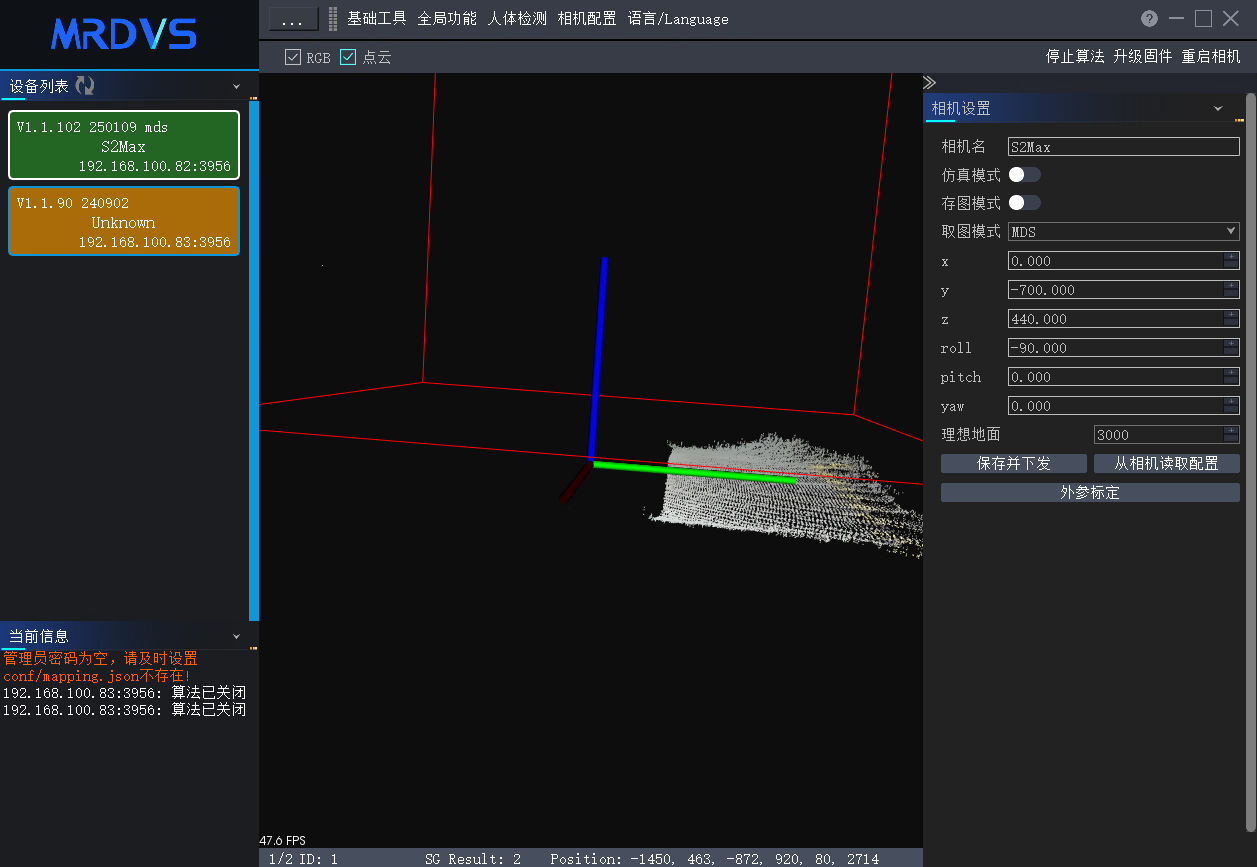
- Öffne Camera configuration. Setze vor der Kalibrierung
x,y,z,roll,pitchundyawauf0und wähle anschließend Save and send. - Wähle Extrinsic calibration. Prüfe nach erfolgreicher Kalibrierung das Ergebnis im Parameterbereich.
Referenz der Algorithmusparameter
Wähle nach jeder Änderung eines Algorithmusparameters Save and send. Behalte Filterparameter bei ihren Standardwerten, sofern ein Test vor Ort keine Anpassung erfordert.- Personenerkennung
- Lagerplatzerkennung
- Volumenerkennung
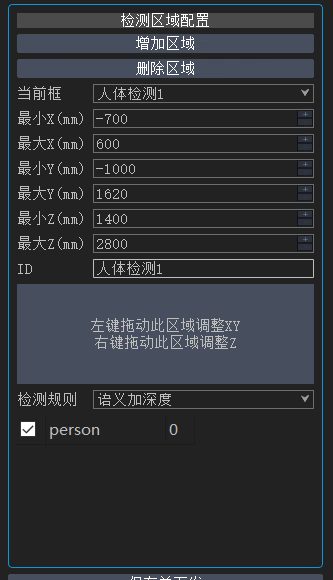
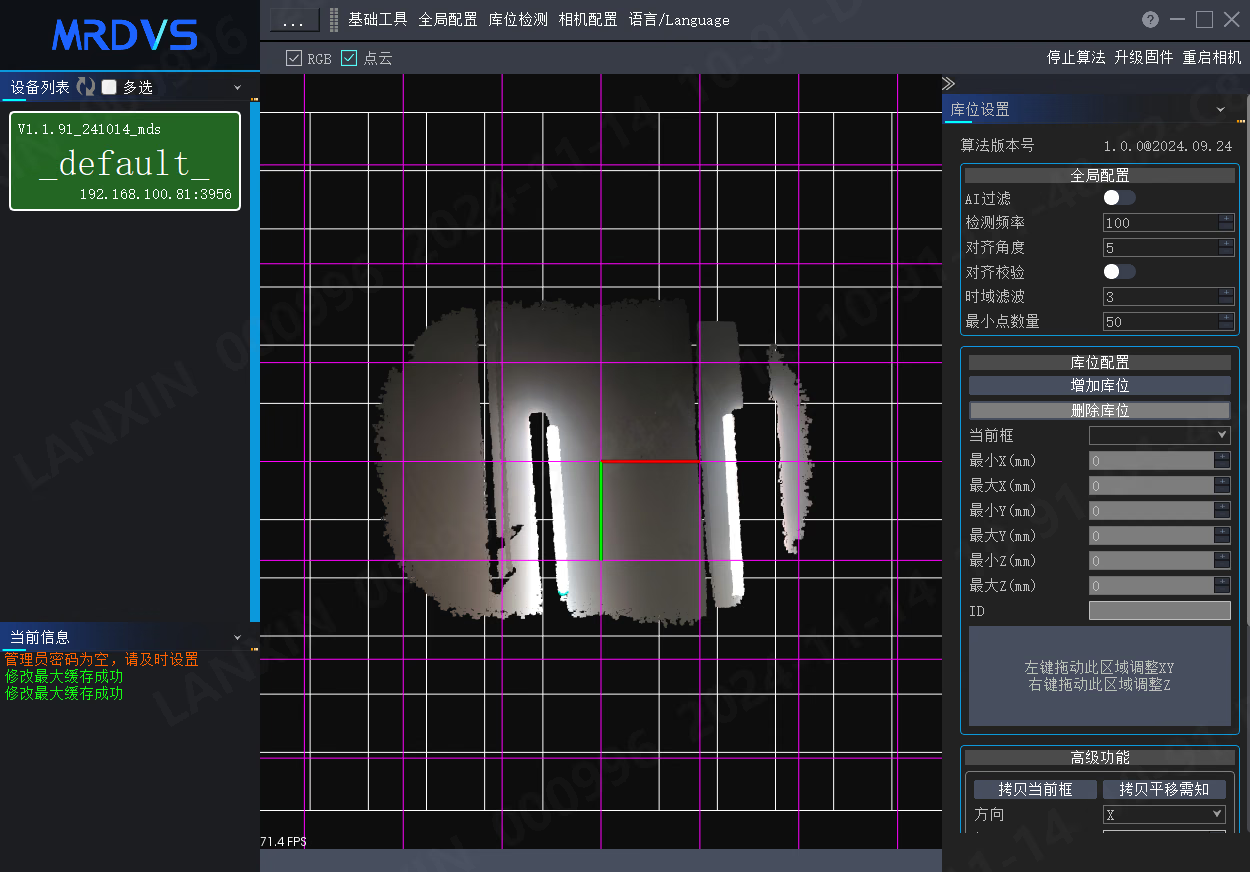
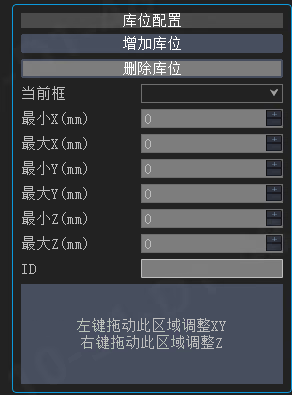
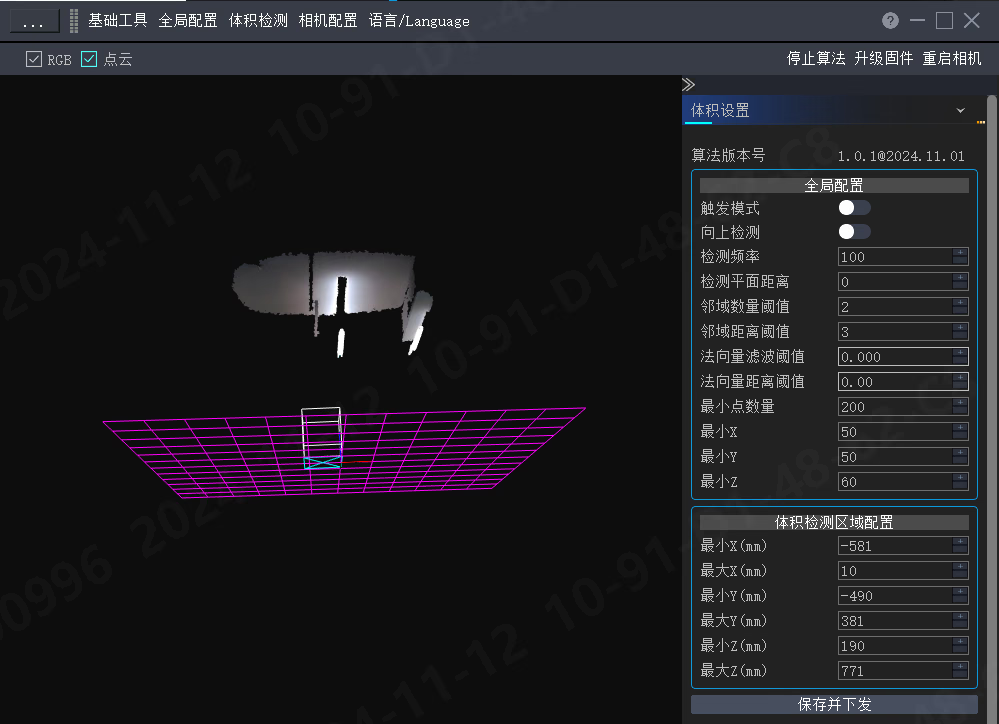
Algorithmus bereitstellen
Wechsle in den Punktwolkenmodus und scrolle über den Bildbereich, um Punktwolkendaten anzuzeigen.Personenerkennung
1
Horizontale Installation kalibrieren
Richte die
X- und Y-Achsen an der Bodenpunktwolke aus. Die Z-Achse muss senkrecht zum Boden stehen und nach oben zeigen.2
Globale Parameter festlegen
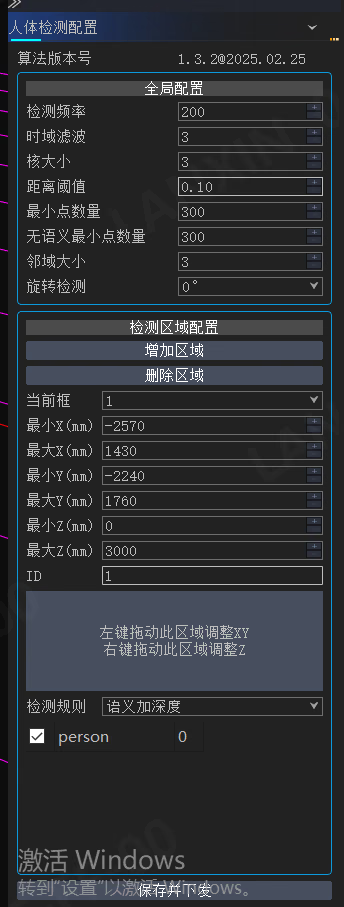
Öffne Human detection. Normalerweise muss nur Rotation detection festgelegt werden. Eine Drehung der Kamera im Uhrzeigersinn unterstützt
0°, 90°, 180° und 270°.3
Erkennungsbereich erstellen
Wähle Add detection region, lege minimales und maximales
X, Y und Z fest und verschiebe den Bereich über das Ziel. Im ursprünglichen Beispiel wird ein Bereich von 1000 × 1000 × 2000 mm verwendet.4
Speichern und prüfen
Wähle Save and send, führe einen Test durch, bei dem eine Person den Bereich durchquert, und prüfe das Ergebnis in der Statusleiste oder der historischen Wiedergabe.
Der Nur-Tiefe-Modus meldet jedes Objekt im Bereich. Der Modus Semantik plus Tiefe meldet nur als Personen klassifizierte Cluster.
Lagerplatzerkennung
1
Kamera kalibrieren
Befolge das Verfahren zur Extrinsikkalibrierung. Richte
X und Y am Boden aus und halte Z senkrecht und nach oben zeigend.2
Globale Parameter konfigurieren
Lege Alignment check, Alignment angle und Minimum point count für den Standort fest. Aktiviere die Ausrichtungsprüfung, wenn die Ladung in einem definierten Winkel platziert werden muss.
3
Lagerplätze erstellen
Wähle im Punktwolkenmodus Add storage location, wechsle zur Draufsicht und drücke
X, um das Zeichnen zu starten oder zu beenden. Ziehe das Rechteck über die Palette und passe die Grenzen für X, Y und Z an. Drücke erneut X, um den Zeichenmodus zu verlassen.4
Speichern und prüfen
Wähle Save and send. Konfiguriere die Plätze im 2D-RGB- oder 3D-Punktwolkenmodus und prüfe
Result in der Statusleiste.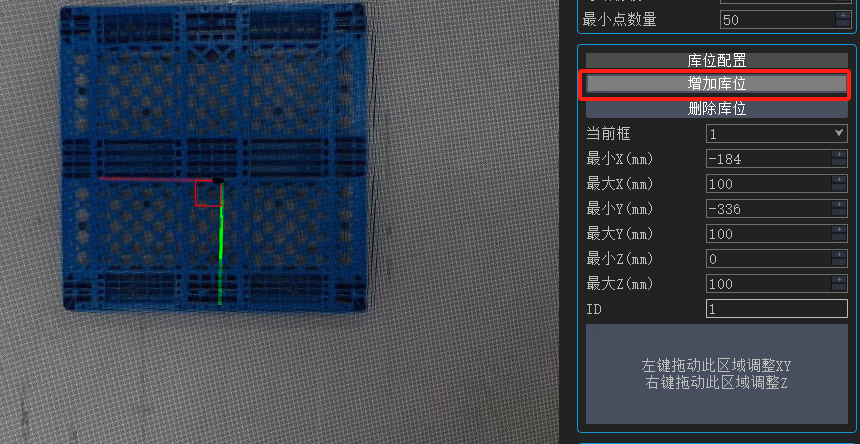
Verwende für ein regelmäßiges Layout Copy current box, um Plätze mit fester Richtung und festem Abstand zu erstellen. Wenn eine QR-Code-Prüfung erforderlich ist, verwende QR Code calibration, um Platzabmessungen und Tiefenbereich zu konfigurieren.
Volumenerkennung
1
Vertikale Installation kalibrieren
Die Volumenerkennung arbeitet von oben nach unten. Nach der Kalibrierung zeigt die
Z-Achse nach unten und die X-/Y-Ebene ist parallel zum Boden.2
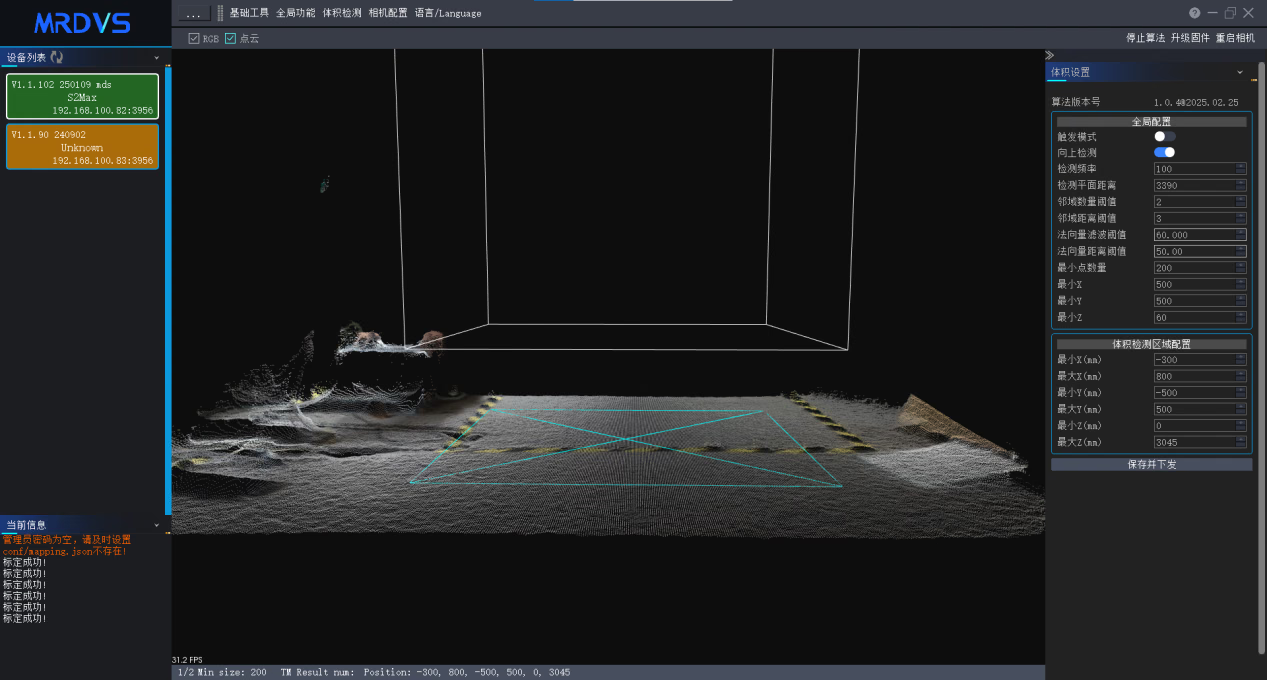
Erkennungsebene festlegen
Lege die Erkennungsebene bei Gütern, die direkt auf dem Boden liegen, auf die Bodenhöhe. Um nur Güter auf einer Palette zu messen, richte die Ebene an der Punktwolke der Palette aus.
3
Mindestabmessungen und Bereich festlegen
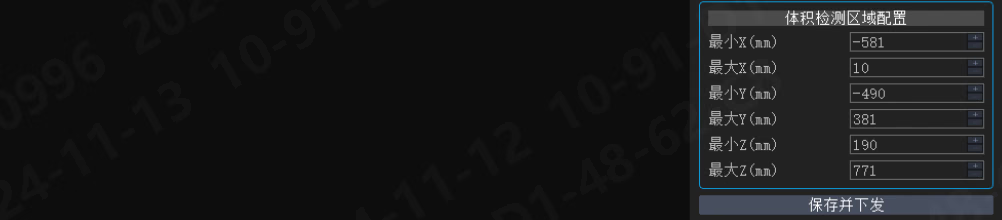
Lege minimale Werte für
X, Y und Z fest, um kleine Ziele zu filtern. Lege anschließend die Bereichsgrenzen anhand der Erkennungsebene und der Abmessungen der Ladung fest.4
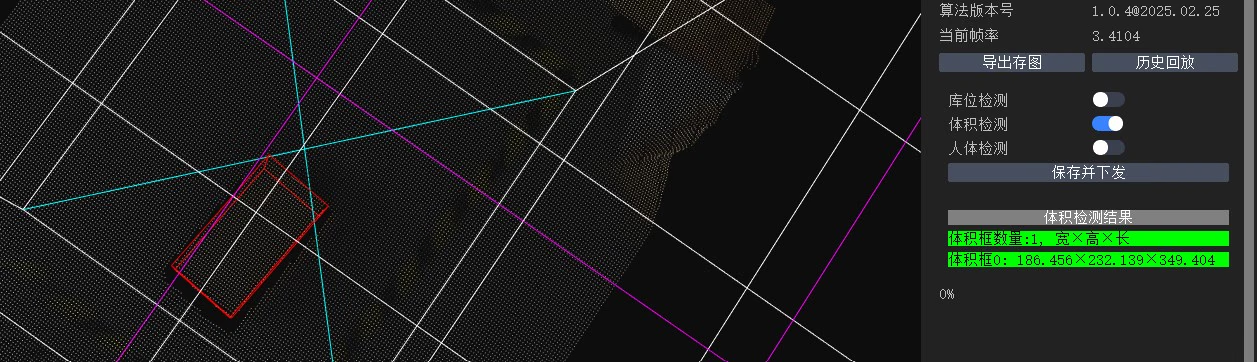
Speichern und prüfen
Wähle Save and send, platziere ein oder mehrere Objekte im Bereich und prüfe zurückgegebene Länge, Breite, Höhe und Anzahl.
TM_TRIGGER über TCP oder UDP.
Kommunikationsschnittstellen
Die IP-Adresse in den Beispielen dient nur zur Veranschaulichung. Ersetze sie durch die Kameraadresse am Standort und prüfe vor der Integration in ein übergeordnetes System Netzwerk, Algorithmusstatus und Ergebnisformat.
Übertragungsmethoden
HTTP-Anfrage für Ergebnisse
Das übergeordnete System sendet eine Ergebnisanfrage an den Vision-Endpunkt, der eine JSON-Zeichenfolge zurückgibt. Verwende die mit dem Projekt gelieferte Anfrage-Header in deinem HTTP-Client sowie den folgenden Anfrage-Body.string
Standard:"RESULT_UPDATE"
erforderlich
Löst die Rückgabe des aktuellen Algorithmergebnisses durch die Kamera aus.
Allgemeine Antwortfelder
string
erforderlich
IP-Adresse der Kamera, die die Daten erzeugt hat.
string
erforderlich
Kameraname; ändere ihn in der Kamerakonfiguration.
integer
erforderlich
Rückgabecode;
0 bedeutet Erfolg.- Personenerkennung (SG)
- Lagerplatzerkennung (SS)
- Volumenerkennung (TM)
object
erforderlich
Statusobjekt, dessen Schlüssel die IDs der Erkennungsbereiche sind:
0 bedeutet kein Ziel, 1 bedeutet, dass eine Person erkannt wurde, und 2 bedeutet, dass ein Objekt nur anhand der Tiefenregel erkannt wurde.string[]
Clusterdetails. Jedes Element ist eine JSON-Zeichenfolge, die erneut deserialisiert werden muss.
string
Zeitstempel der Personenerkennungsdaten.
string
Zeitstempel des Personenerkennungsergebnisses.
rbx2d, rby2d, tlx2d und tly2d (Koordinaten der 2D-Box), semantic_index, traceID sowie x_min, x_max, y_min, y_max, z_min und z_max (Grenzen der 3D-Box).Beispiel einer Antwort der Personenerkennung
Modbus TCP (Lagerplatzerkennung)
Ergebnisse werden nach Lagerplatz-ID geordnet; höchstens die ersten 16 Plätze werden zurückgegeben.Vierten Lagerplatz lesen
Das folgende Beispiel verwendet die Transaktions-ID0x0001, um ein Holding-Register an Adresse 0x0104 zu lesen. Die Antwort enthält den Status 0x0002.