
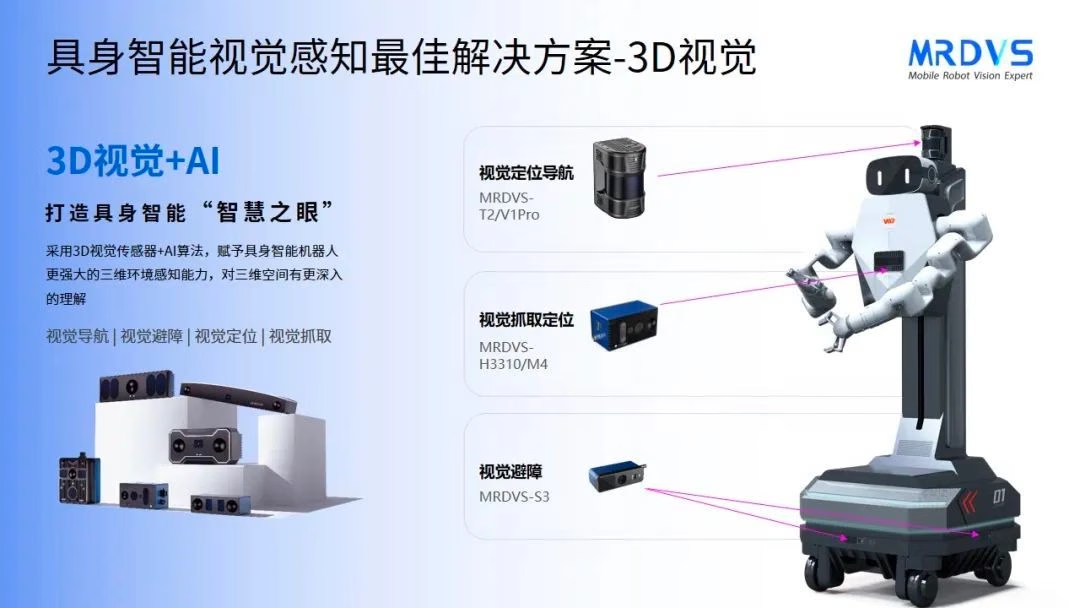
Navigation mit visuellem SLAM
Der Roboter verwendet eine visuelle SLAM-Kamera der T Series für Kartierung und Lokalisierung bei der Wegplanung und Navigation.- Kartierung und Lokalisierung: Erfassen Sie während des Betriebs Umgebungsmerkmale, um eine Karte zu erstellen und die Roboterpose zu schätzen.
- Anpassung an dynamische Szenen: Stellen Sie Umgebungsdaten für die Wegplanung bereit, wenn sich Personen, Anlagen und Gänge ändern.
- Wahrnehmung über große Entfernungen: Das ursprüngliche Projektmaterial nennt eine Erfassungsreichweite von
30 m. Bestätigen Sie die nutzbare Reichweite anhand von Installation, Szenenmerkmalen und Validierung vor Ort.
RGB-D-Hinderniswahrnehmung
In Arbeitsbereichen, die Menschen und Anlagen gemeinsam nutzen, verwendet der Roboter einen RGB-D-Sensor der S Series, um 3D-Umgebungs- und Texturdaten zu erfassen.- Hinderniserkennung: Verwenden Sie Tiefen- und RGB-Daten, um Position, Kategorie und Eigenschaften von Hindernissen zu erkennen.
- Eingaben für die Vermeidung: Übergeben Sie Wahrnehmungsergebnisse an übergeordnete Richtlinien, damit diese Umwege, Verlangsamung oder Stopp auslösen können.
- Einsatz mehrerer Roboter: Validieren Sie Kameraposition, überlappende Sichtfelder und Interferenzen vor Ort.
3D-Wahrnehmung beim Greifen
Der Roboter verwendet eine Kamera mit strukturiertem Licht der H Series, um beim Greifen Punktwolken für die Schätzung von Objektform und Pose zu erfassen.- 3D-Lokalisierung: Schätzen Sie die für den Greifvorgang erforderliche Position und Pose.
- Komplexe Objekte: Unterstützen Sie die 3D-Wahrnehmung unregelmäßiger oder gestapelter Objekte.
- Lichtbedingungen: Die tatsächliche Leistung hängt von Material, Oberflächenreflexion, Umgebungslicht und Kamerainstallation ab.
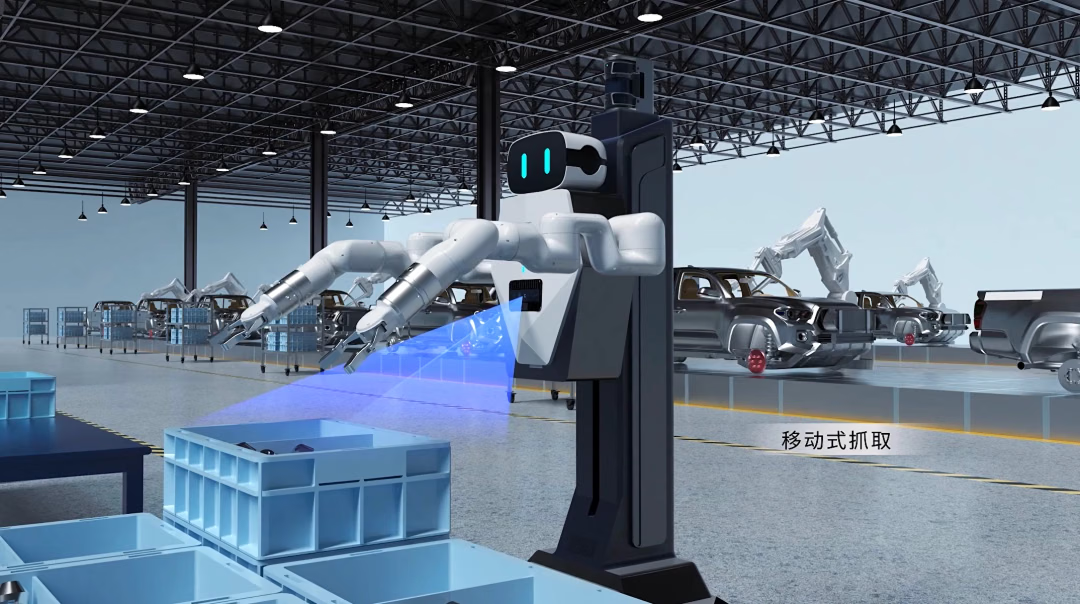
Diese Seite beschreibt die Wahrnehmungsaufgaben in der Fallstudie. Bewegungssteuerung, Aufgabenplanung, funktionale Sicherheit und die Abnahme des vollständigen Roboters auf Systemebene werden von der Roboterplattform übernommen.