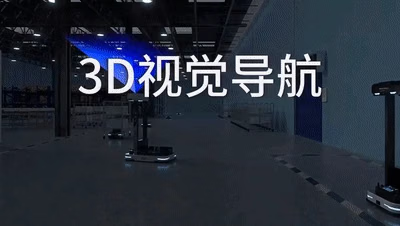
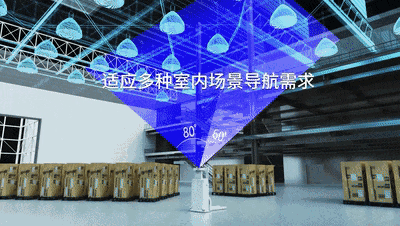
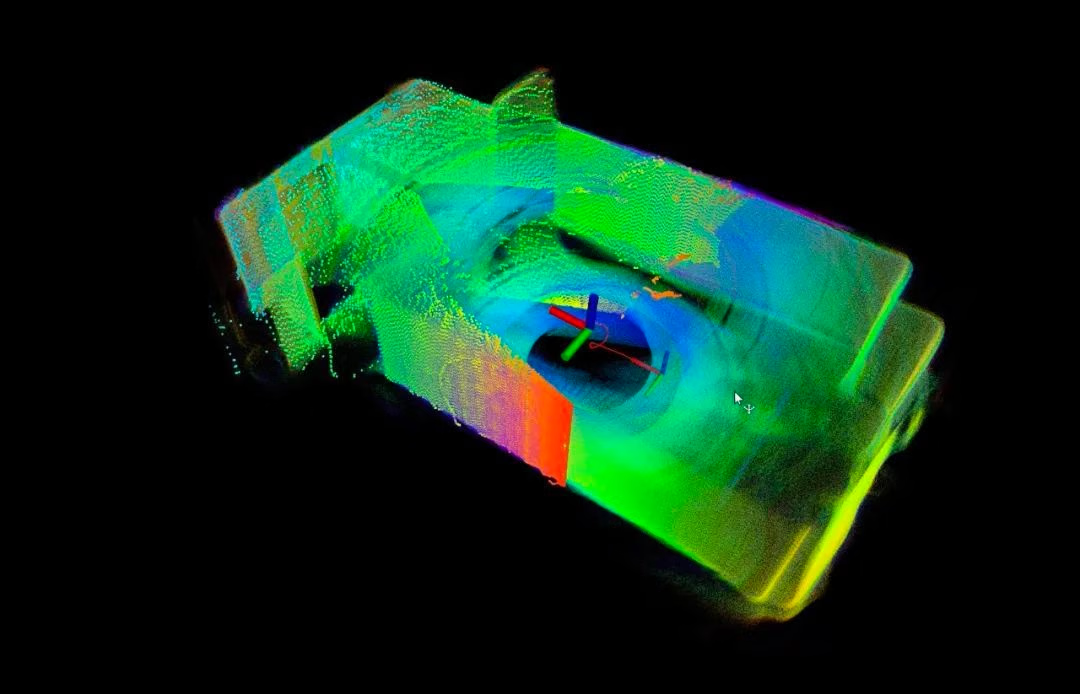
SLAM (simultaneous localization and mapping, simultane Lokalisierung und Kartierung) ermöglicht einem Roboter, in einer unbekannten oder veränderlichen Umgebung eine Karte zu erstellen und seine Pose zu schätzen. In der Top-View-SLAM-Lösung von MRDVS ist eine RGB-D-Kamera oben auf dem Fahrzeug montiert und nutzt die Decke sowie andere Merkmale oberhalb des Fahrzeugs zur Lokalisierung.
Merkmale der Lösung
Im Vergleich zu Lösungen, die ausschließlich auf Bodenmerkmalen beruhen, kann eine Top-View-Kamera Verdeckungen durch Fracht und Personen am Boden reduzieren. Sie erfasst Tiefendaten oberhalb des Fahrzeugs und schätzt während der Kartenerstellung die Fahrzeugpose.
Anwendungsbeispiele
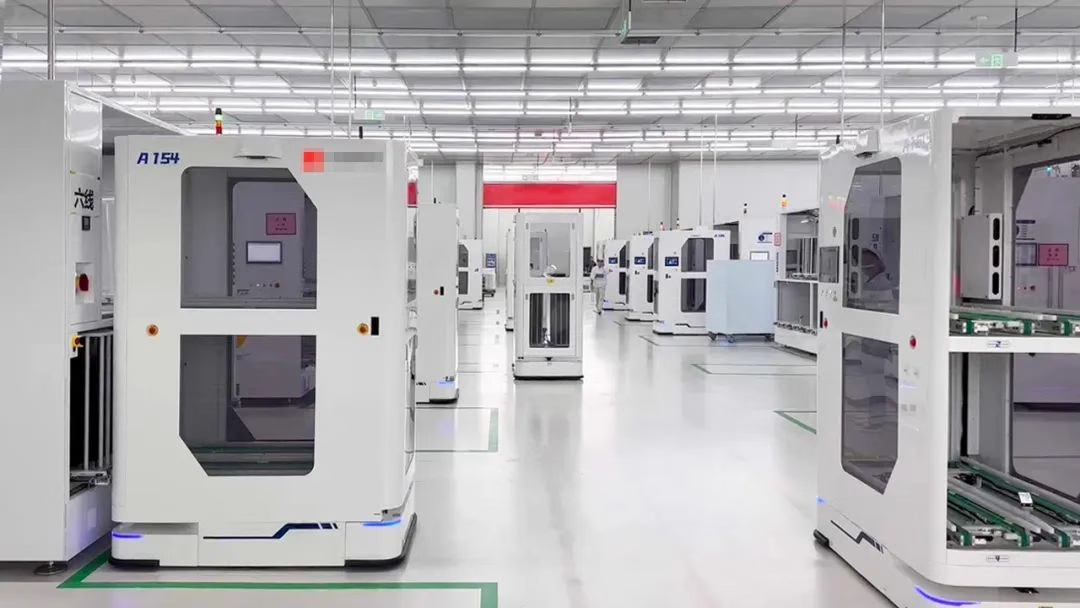
Photovoltaik-Fertigungswerkstatt
Die Produktionsanlagen und Transportroboter an diesem Standort wurden schrittweise in Betrieb genommen, daher änderten sich Umgebung und Verkehrsaufkommen kontinuierlich. Das Projekt montierte ein Top-View-SLAM-Modul auf einem integrierten Transportroboter, um eine stabile Positionierung an den Andockpunkten der Maschinen aufrechtzuerhalten. Den Projektaufzeichnungen zufolge umfassten die beiden Werkstätten etwa 80,000 m², und im erfassten Zeitraum nutzten mehr als 500 AGVs das Modul.
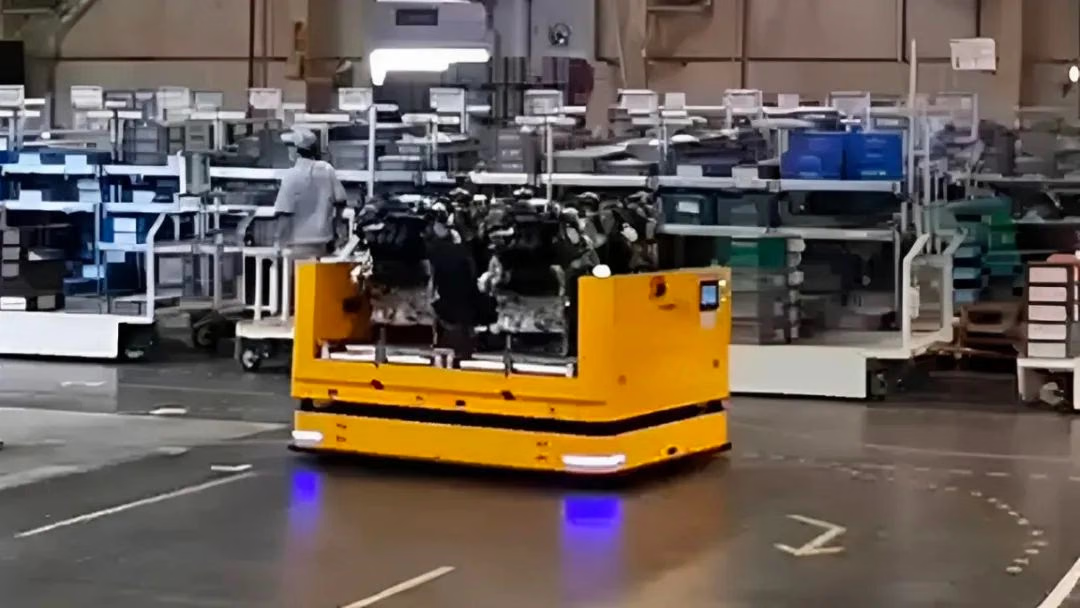
Automobil-Fertigungswerkstatt
In dieser offenen Werkstatt änderte sich das Verkehrsaufkommen durch Materialwagen, Komponenten und Personal schnell. Der Navigationssensor wurde oben auf einem AMR mit Rollenförderer montiert, um den Transport von Motorkomponenten zu lokalisieren.
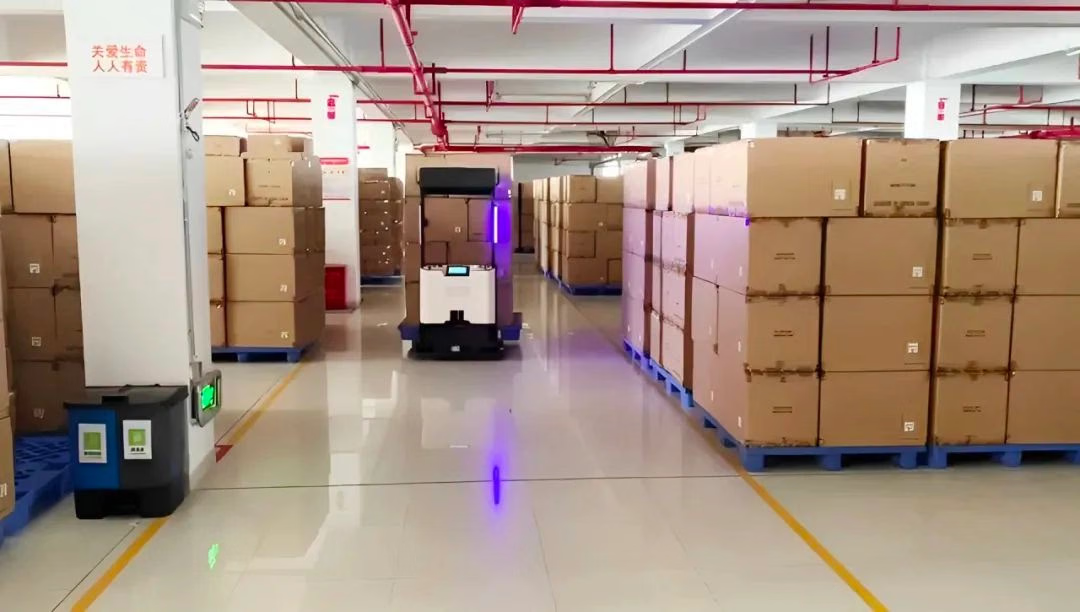
Lager für bodengestapelte Bekleidung
Das Lager verfügt über mehr als 4,000 Lagerplätze mit engen Abständen und häufig wechselnden Beständen. Das Navigationsmodul wurde oben auf einem AGV-Gabelstapler zur Lokalisierung des Palettentransports installiert.
Validieren Sie vor der Bereitstellung die Abdeckung von Merkmalen oberhalb des Fahrzeugs, Verdeckungen im Sichtfeld, Kartenaktualisierungen, Fahrzeugvibrationen und den Ablauf der Relokalisierung.