
本页中的示例参数仅用于说明配置关系。实际值取决于车型、安装位置和工作区域,应在现场验证后下发。
部署前准备
相机安装
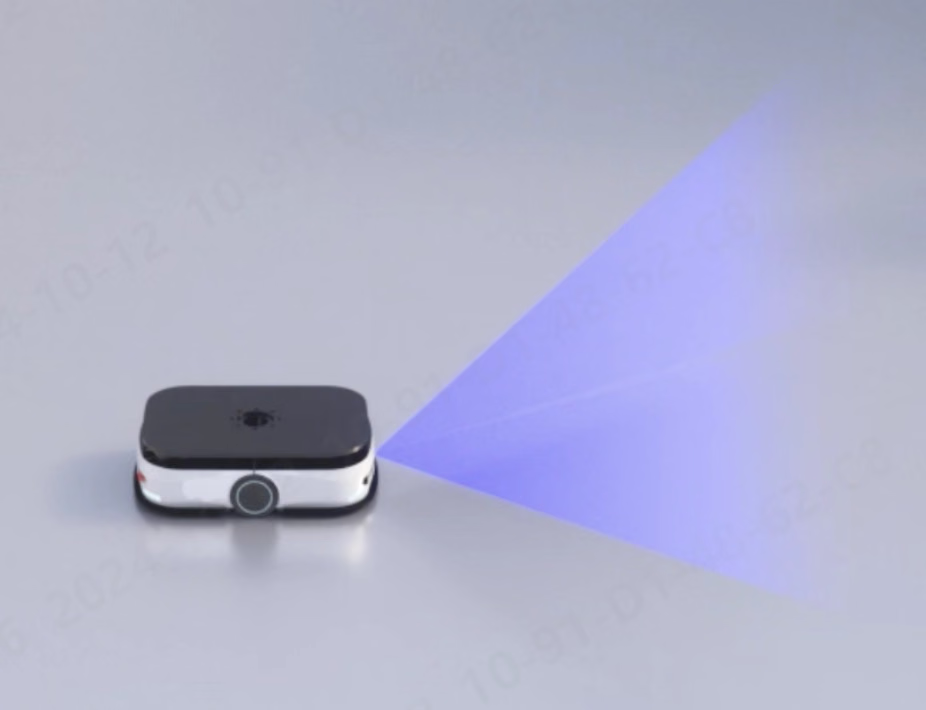
潜伏式 AMR 安装示例
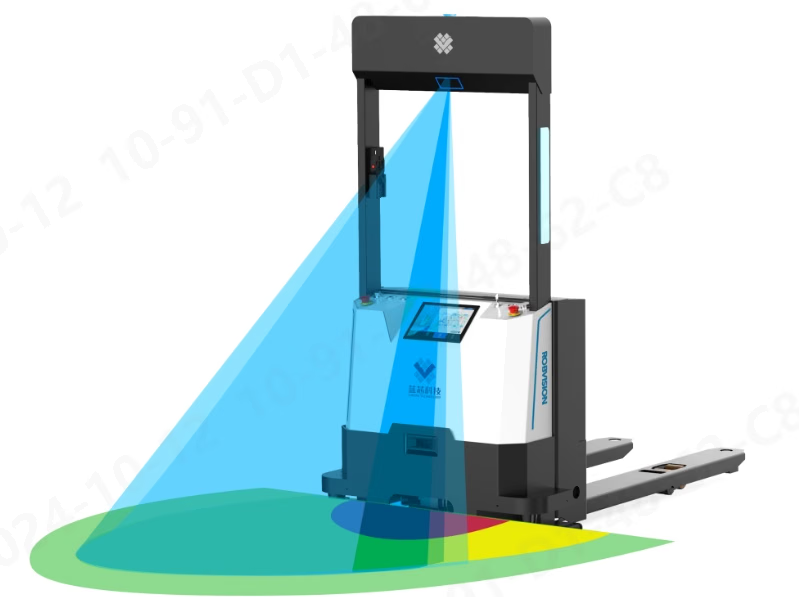
叉车安装示例
连接相机
1
配置本机网络
相机出厂地址为
192.168.100.82。将电脑网口配置为同一网段。2
连接并确认成像
打开 LxCameraViewer,扫描并打开相机,确认深度图和点云正常显示。
3
按需修改相机地址
在 其他工具 → 网络相关 → IP 配置工具 中修改 IP。修改后相机会重启;如跨网段,请同步调整电脑网口地址。
调整相机成像
在 3D 设置 和 滤波设置 中确认成像质量。旧版避障配置可参考高曝光650、低曝光 200 和低信号阈值 10–20;S10 通常只需将炫光等级设为 1。非标准安装方式请先联系技术支持确认。
配置避障算法
1
启用算法
在 应用算法 中选择常开模式。S10 选择 避障算法;其他支持机型选择 避障算法 2.0。
2
选择区域类型
根据车型选择矩形或扇形区域。S10 不支持扇形区域,使用后可能导致结果偏差。
3
设置外参与区域
先完成外参设置,再配置避障区域。更新外参后,其余区域会同步使用当前外参。
4
下发并验证
下发参数后,在点云视图和输出状态中验证预警、报警与屏蔽区。
相机外参
先调整安装高度,再依次微调滚转与俯仰,使地面在点云视图中保持水平。完成后点击 下发参数。
避障区域
支持的区域组数如下:
可在
Tools\\params\\<相机 ID>\\avoidance.json 备份已验证的避障参数,并通过 从文件加载配置 应用于同类车辆。
通信与状态输出
在使用现场总线或网络协议前,先通过上位机完成避障区域和外参配置。除 API 外,大多数通信方式仅用于切换参数组;详细参数应使用上位机或 API 设置。I/O 的优先级最高。I/O 有效时,其他方式不能改变当前参数组,但仍可更新默认参数或临时参数。上位机和 API 设置默认参数;UDP、CAN、RS485 等通常设置临时参数。断电后的行为取决于最后一次保存方式。
API
Windows、Linux 和 ARM 环境可通过 SDK 调用避障接口;安装 Windows 上位机后,SDK 和示例位于安装目录。避障示例位于Sample\\C\\application_obstacled。S10 不建议通过 API 高频切换参数组,宜使用 UDP 或 I/O。
RS485(仅 M4 Pro)
使用 Modbus RTU,建议波特率为9600。读取输入寄存器(功能码 0x04)的地址 108(0x6C)起始的两个寄存器可获取当前避障结果;写单寄存器(功能码 0x06)地址 106(0x6A)可切换参数组。
UDP 与 TCP
使用十六进制报文传输。UDP 首次通信先发送建立连接报文;建立后,相机按图像帧率发送结果。参数切换和结果报文如下。
UDP 默认远程端口为
6688。相机切换参数需要加载时间,避免高频切换;频繁切换会降低图像帧率和避障结果刷新率。