
本页的标准托盘、距离和参数范围仅适用于本页所述的标准识别流程。异形、无腿或高反射托盘应先进行现场评估。
部署前准备
标准托盘和安装要求
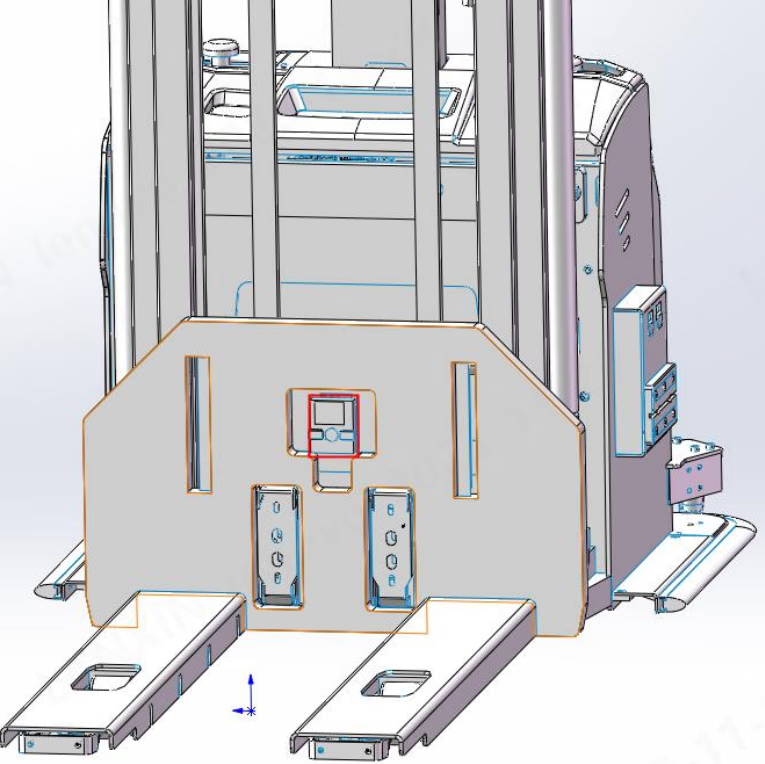
本流程使用三腿或双腿标准托盘进行标定。原始流程中的标准托盘尺寸为1.2 m × 0.8 m 或 1.2 m × 1.0 m;非标准尺寸请先与 MRDVS 确认。
叉臂长度不超过
1.2 m 时,经验安装高度为 0.35–0.4 m;叉臂长度超过 1.2 m 时,经验高度为 0.4–0.8 m。实际高度应以现场视野、托盘腿成像和对接距离为准。
设备与软件
- 使用
24 VDC为相机供电,通过七类网线连接相机和计算机。 - 推荐上位机:Windows 10 或更高版本、Intel® Core™ i5(第 7 代)或更高版本、
8 GB内存,以及 Intel® UHD Graphics 或更高性能显卡。 - 安装 PalletPro 时,接受安装程序提示的 C++ 运行库;缺少运行库可能导致软件无法启动。
快速部署
1
配置网络并打开相机
将电脑配置到
192.168.100.xxx / 255.255.255.0 网段。启动 PalletPro,扫描并打开目标相机。2
确认版本与成像
在 LxCameraViewer 中确认软件、相机固件和托盘算法版本符合项目交付要求;检查托盘腿在点云中完整可见。
3
设置初始高度
在 参数设置 中使用 高度自适应 获取初始值,再按地面水平线微调。设置后点击 保存参数。
4
执行近端标定
使用标准托盘,保持托盘居中且周围无遮挡。托盘距离相机约
1.3 m 时,执行 托盘示教(近端)。5
执行远端标定
保持托盘位置不变,使车辆沿直线后退约
600–1000 mm,托盘距相机约 2.0–2.4 m 时,执行 托盘示教(远端)。6
保存并验证
保存参数,在近端和远端来回验证 X、Y、角度输出及识别稳定性。
使用 PalletPro
主界面
外参标定
在 基础操作 → 外参标定 中先阅读 标定须知,再执行示教。填写客户名称时建议使用项目名和车辆编号。必须填写相机光心到叉车旋转中心的距离。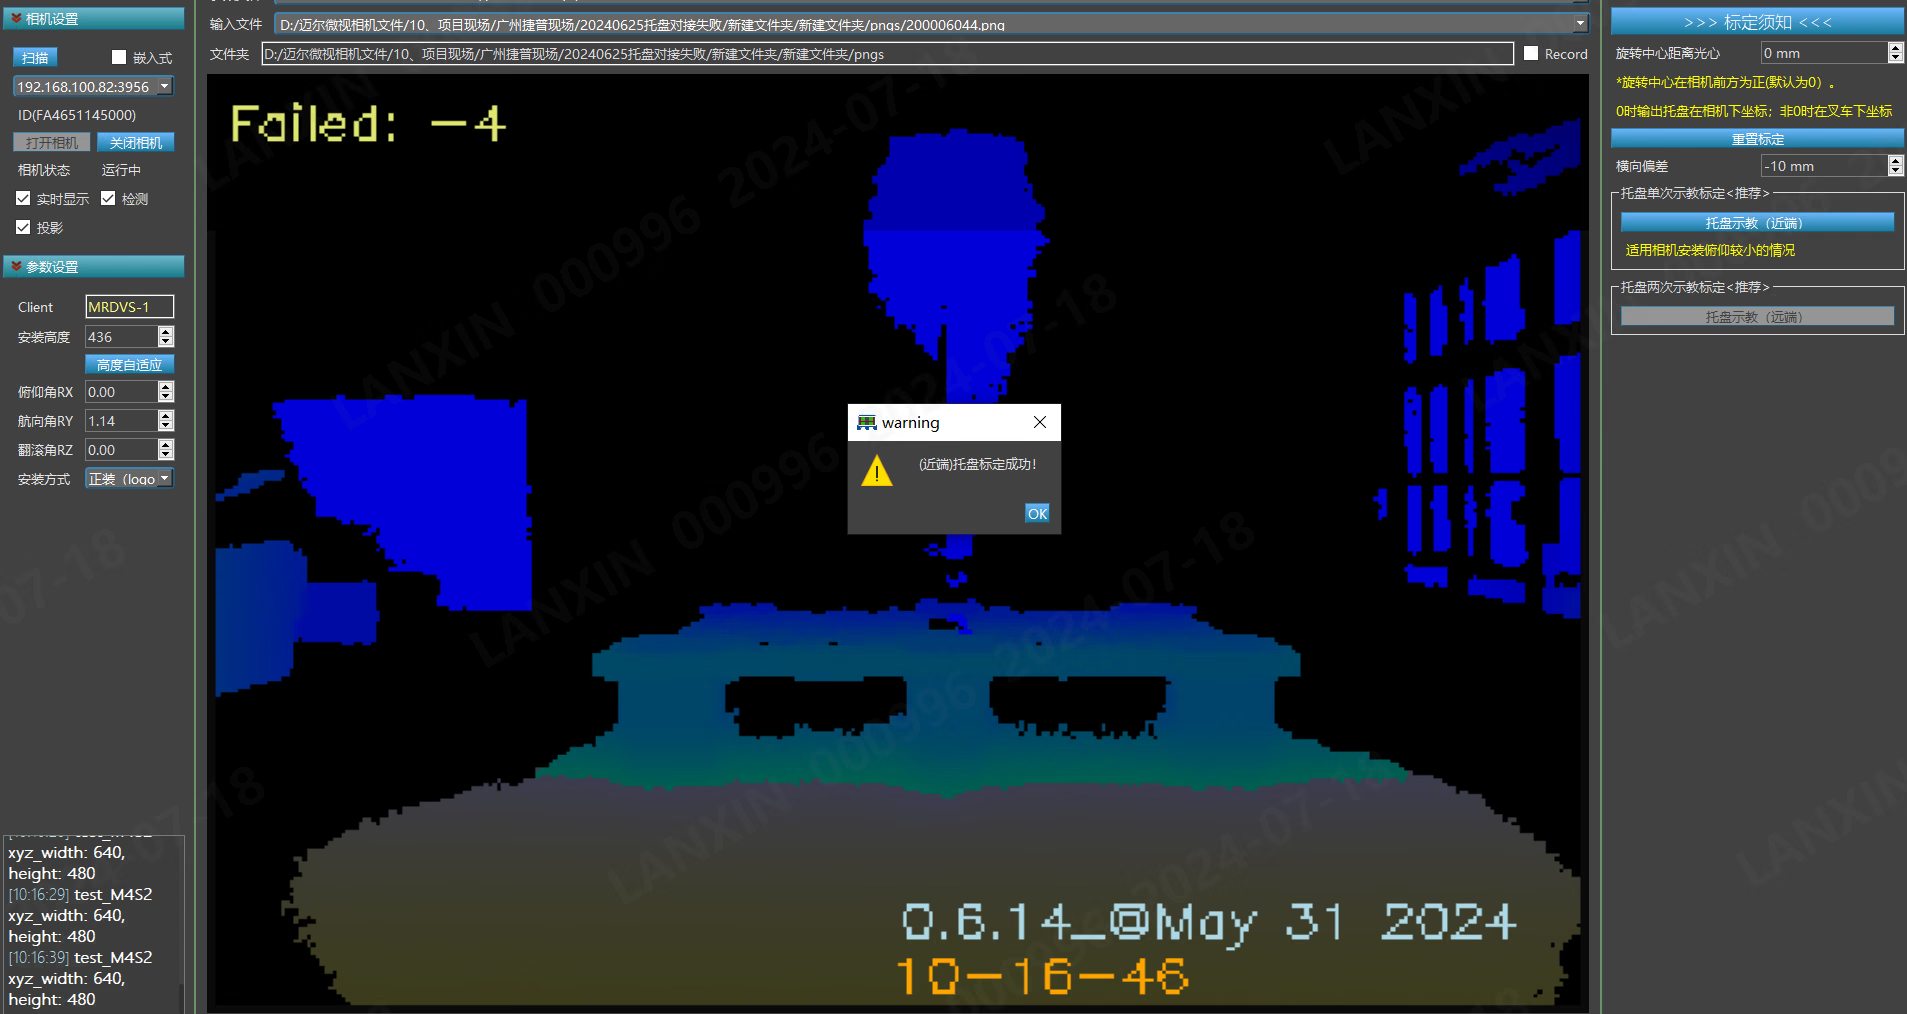
高级参数
仅调整与项目需求相关的字段。修改后必须点击 保存参数。未列出的高级参数通常不应修改。若需要调整腿宽、横梁检测或检测范围,请保留原配置并逐项验证识别结果。
离线测试和日志
在 高级应用 → 离线测试 中拖入:pallet_settings.json标定文件;- 单张 PNG 图像,或包含结果图的文件夹。
通信集成
TCP 和 UDP
在 LxCameraViewer 中选择 托盘定位 并设为 常开模式。TCP Server 默认端口为5501,UDP 默认端口为 8000。通信采用 Big-Endian 字节序,标准帧长度为 16 字节。
返回帧包含返回码、长度、X / Y / theta / Z 符号、托盘前部中心 X / Y、角度 theta 和托盘高度。当前协议中的扩展字节应置为
0。
RS485(仅 M4 Pro)
使用 Modbus RTU:波特率9600、8N1。默认 Modbus 地址为 0x17,可通过 SDK 配置为 1–247。
结果字段依次为 X、Y、yaw、返回值和高度,均为 4 字节字段。
CANopen(M4 / M4 Mega)
CAN 使用标准帧,CAN ID 为11 位,波特率为 250 Kbit/s。控制器向设备发送 COB ID 0x212,其中 MODE CTRL 为 0 表示关闭、1 表示开启。设备通过 0x192、0x292、0x392 和 0x492 返回识别状态、姿态、位置、高度和托盘尺寸字段。
Modbus TCP
该接口仅支持算法版本0.8.1 及以上。默认端口为 6601,监听所有网络接口,寄存器起始地址为 0x100。
验证和排查
标定验收
在近端和远端标定位置往返测试。若 X、Y 误差处于10 mm 范围内,且识别稳定无漏检,可视为标定完成。示例 x = -2000、y = 100、yaw = 2.3 表示托盘距相机光心 2000 mm、向右偏 100 mm,俯视逆时针角度偏差为 2.3°。
常见错误码
识别条件与现场限制
- 标准识别条件:托盘宽和长
800–2000 mm,高度80–200 mm,腿宽40–200 mm,孔宽300–600 mm,横梁厚度不小于30 mm,识别距离1200–3000 mm。 - 托盘必须完整位于视野内,避免叉臂、货物或周边物体遮挡。
- 黑色、低反或高反托盘应进行现场测试。原始测试条件中,
5%反射率黑色托盘的成像距离为2 m;可调整积分时间和低信号阈值改善成像。 - 高位叉取场景中,反光柱与托盘腿的相对间距建议不小于
200 mm。 - 使用实时对接时,应用层应按结果时间戳判断数据是否更新,避免延迟引发误纠偏。