
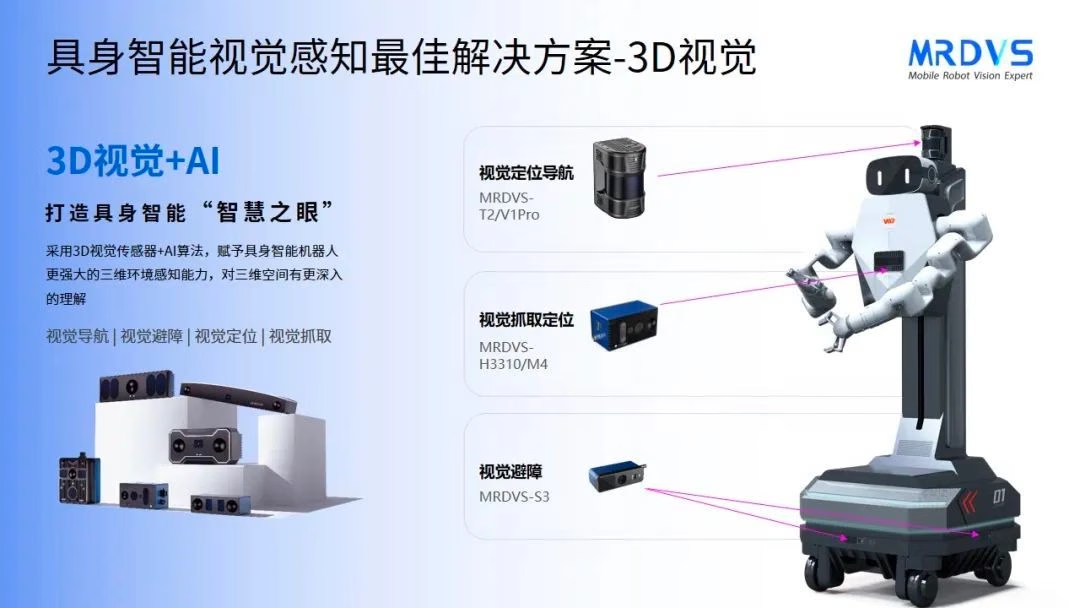
视觉 SLAM 导航
机器人路径规划与导航环节使用 T 系列视觉 SLAM 相机,通过环境视觉数据进行建图和定位。- 建图与定位:在运行中获取环境特征,用于构建地图与估计机器人位置。
- 动态环境适应:在人员、设备和通道状态变化时,为路径规划提供环境信息。
- 远距离感知:原始方案资料标注的感知距离为
30 m;实际可用范围应结合安装位置、环境特征和现场验证确定。
RGB-D 障碍物感知
在与人员和设备共享的工作空间中,机器人使用 S 系列 RGB-D 视觉传感器获取三维环境和纹理信息。- 障碍物识别:深度与 RGB 数据可用于检测障碍物的位置、类别和属性。
- 避障决策输入:感知结果可供绕行、减速或停止等上层策略使用。
- 多机部署考虑:应结合设备安装位置、视野重叠和现场干扰完成系统验证。
三维抓取感知
物料抓取环节使用 H 系列结构光相机获取点云数据,为目标形态和姿态估计提供输入。- 三维定位:支持抓取任务所需的目标位置与姿态估计。
- 复杂目标:可用于不规则或堆叠物体的三维感知。
- 光照条件:实际效果取决于物体材质、表面反射、环境光和相机安装方式。
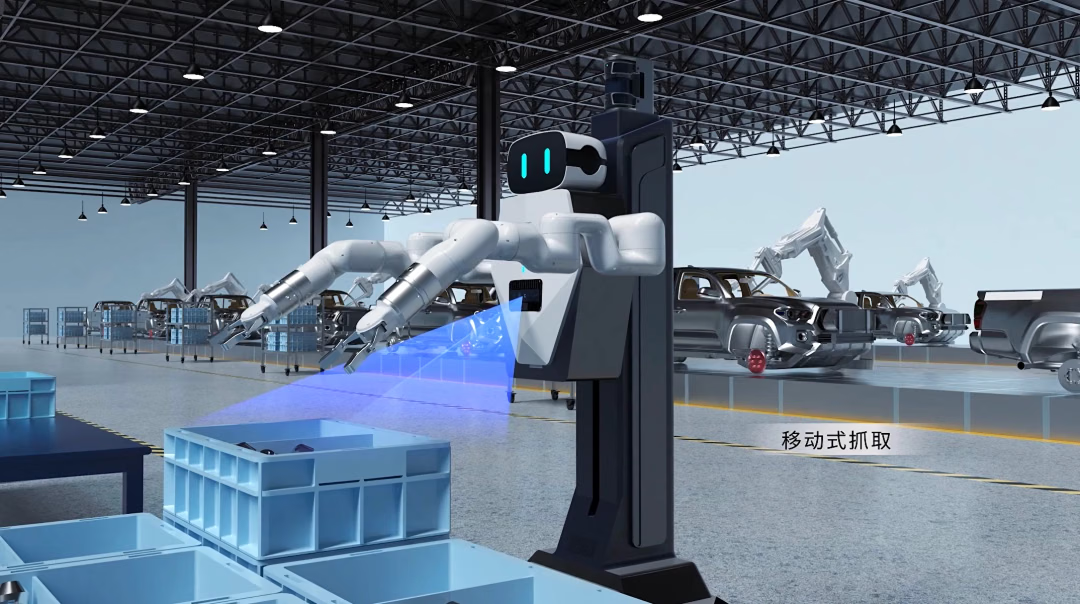
本页说明的是案例中的感知分工。机器人整机的运动控制、任务规划、功能安全和系统级验收由相应的整机系统负责。