方案特点
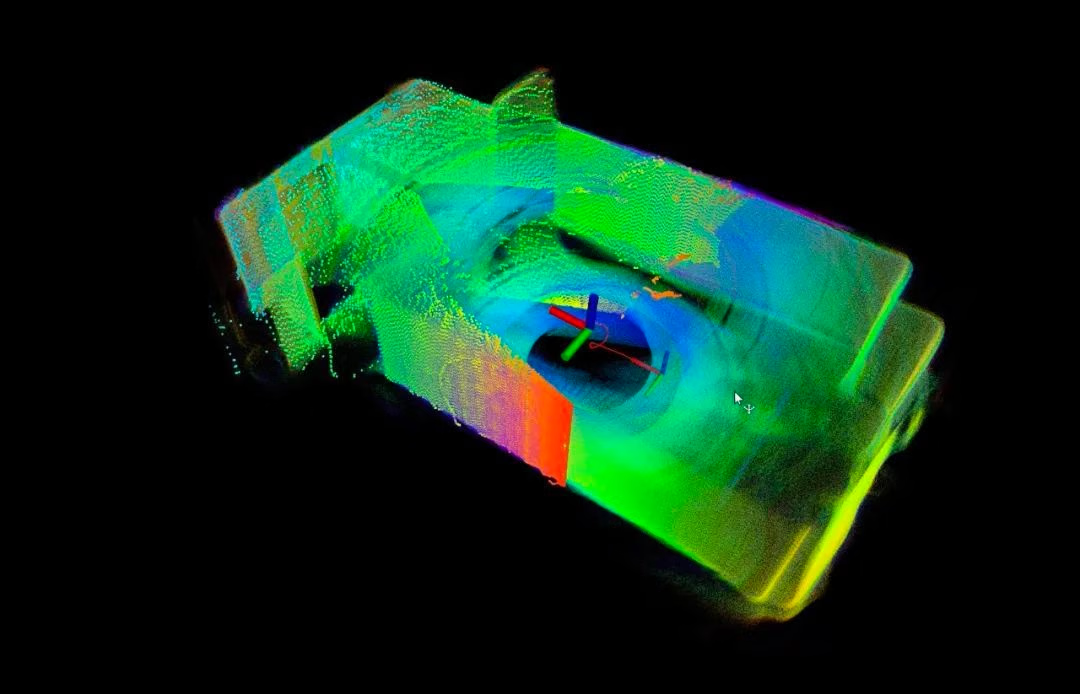
相较于仅依赖地面特征的方案,顶视视角可避开部分地面货物和人员遮挡。相机采集上方环境的深度数据,在建图时同时估计车辆位姿。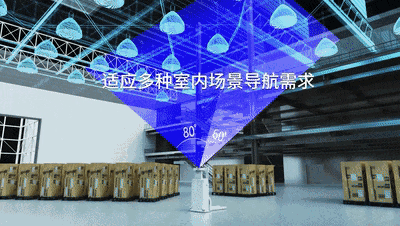
应用示例
光伏制造车间
该现场的产线设备与搬运机器人分阶段投产,环境和车流持续变化,且对接机台对定位稳定性有要求。项目在一体式搬运机器人顶部部署顶视 SLAM 模块。原始项目资料记录:两个车间面积约80,000 m²,超过 500 台 AGV 搭载该模块,并在记录期内持续运行。
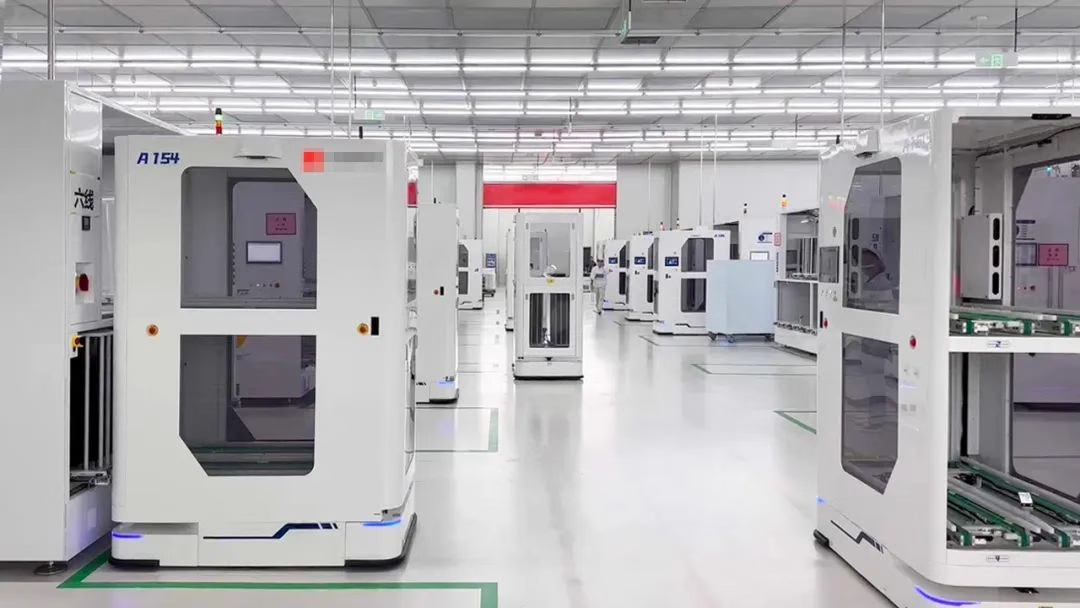
汽车制造车间
该现场环境较开阔,周转料车、零部件与人员的状态变化较快。方案将导航传感器安装在辊筒搬运 AMR 顶部,用于发动机部件运输过程中的定位。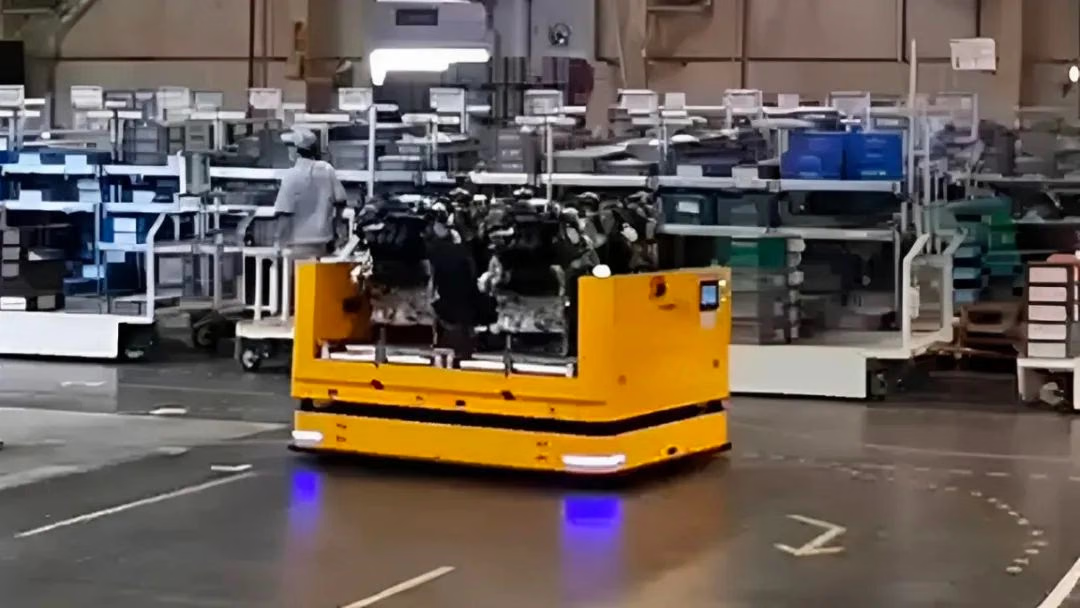
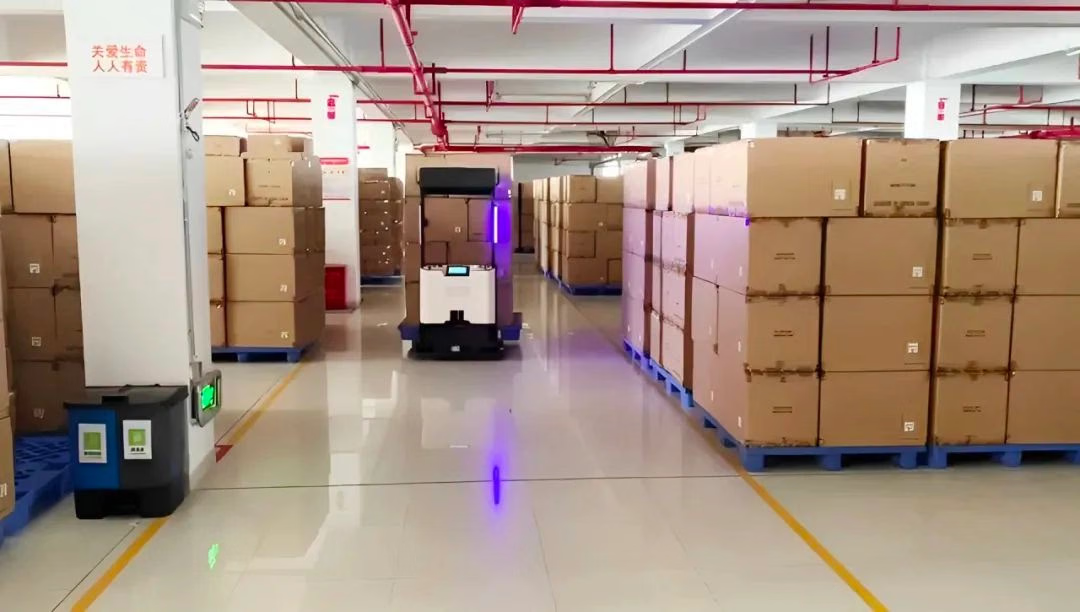
地堆式成衣仓库
该仓库拥有超过4,000 个库位,库位间距小且物料状态变化频繁。项目将导航模块部署在 AGV 叉车顶部,用于托盘运输过程中的定位。