
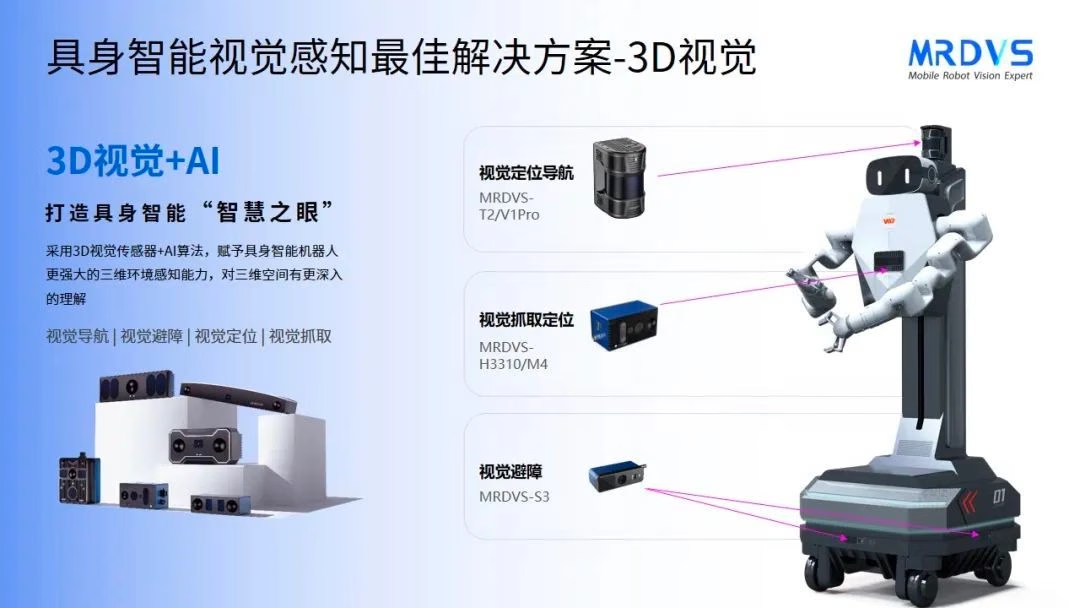
Visual SLAM ナビゲーション
ロボットは、経路計画とナビゲーション時のマッピングおよび自己位置推定に T シリーズの Visual SLAM カメラを使用します。- マッピングと自己位置推定: 稼働中に環境の特徴を取得し、地図を生成してロボットの姿勢を推定します。
- 動的環境への適応: 人、設備、通路の変化に応じて、経路計画用の環境データを提供します。
- 長距離認識: 元のプロジェクト資料では、認識距離は
30 mとされています。実用距離は、設置条件、環境特徴、現地検証に基づいて確認してください。
RGB-D 障害物認識
人と設備が共存する作業空間で、ロボットは S シリーズ RGB-D センサーを使用し、3D 環境データとテクスチャデータを取得します。- 障害物認識: 深度データと RGB データから、障害物の位置、カテゴリ、属性を検出します。
- 回避用入力: 認識結果を上位ポリシーに渡し、迂回、減速、停止に利用します。
- 複数ロボットの導入: カメラの設置位置、視野の重なり、現地での干渉を検証してください。
3D 把持認識
ロボットは H シリーズの構造化光カメラを使用し、把持時の物体形状および姿勢推定用に点群を取得します。- 3D 位置推定: 把持に必要な位置と姿勢を推定します。
- 複雑な物体: 不規則な物体や積み重ねられた物体の 3D 認識に対応します。
- 照明条件: 実際の性能は、材質、表面反射率、環境光、カメラ設置条件に依存します。
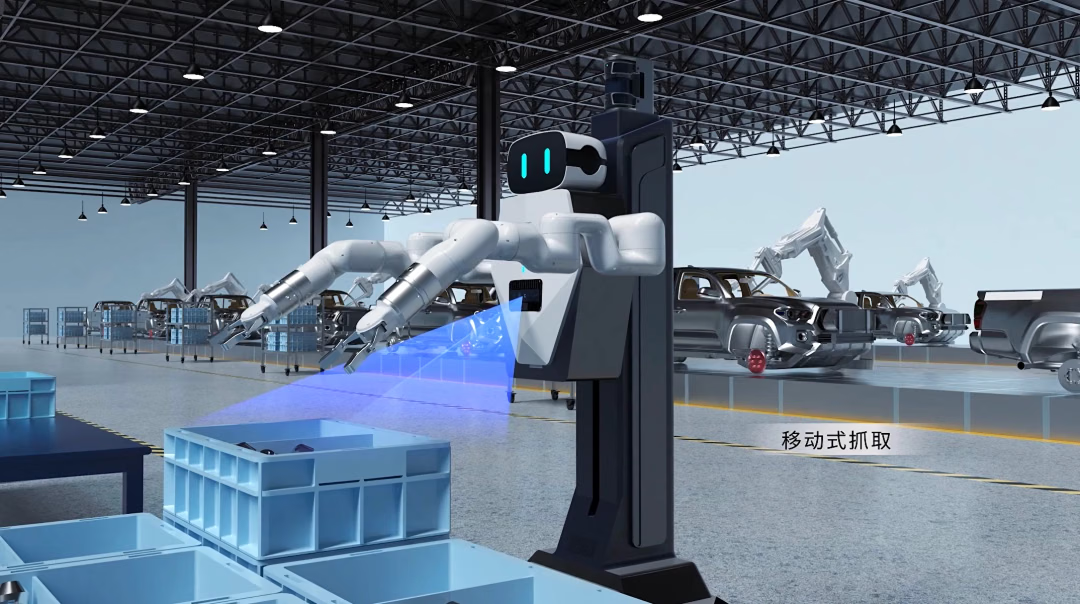
このページでは、本事例における認識機能の役割を説明します。モーション制御、タスク計画、機能安全、およびロボット全体のシステムレベルの受入れは、ロボットプラットフォーム側が担当します。