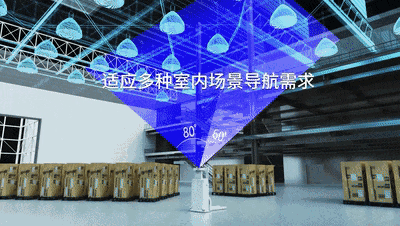
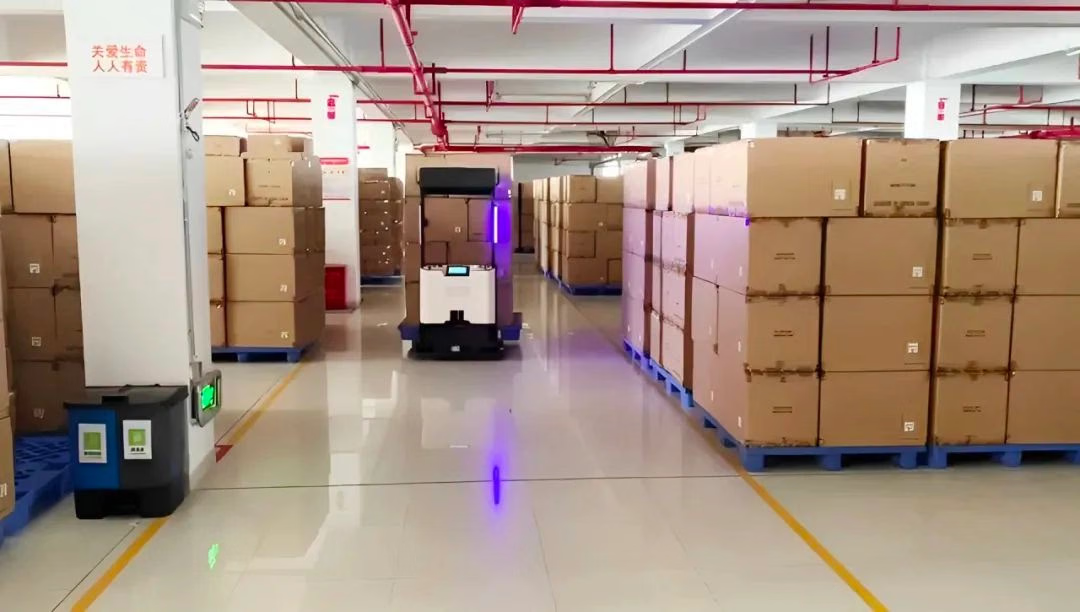
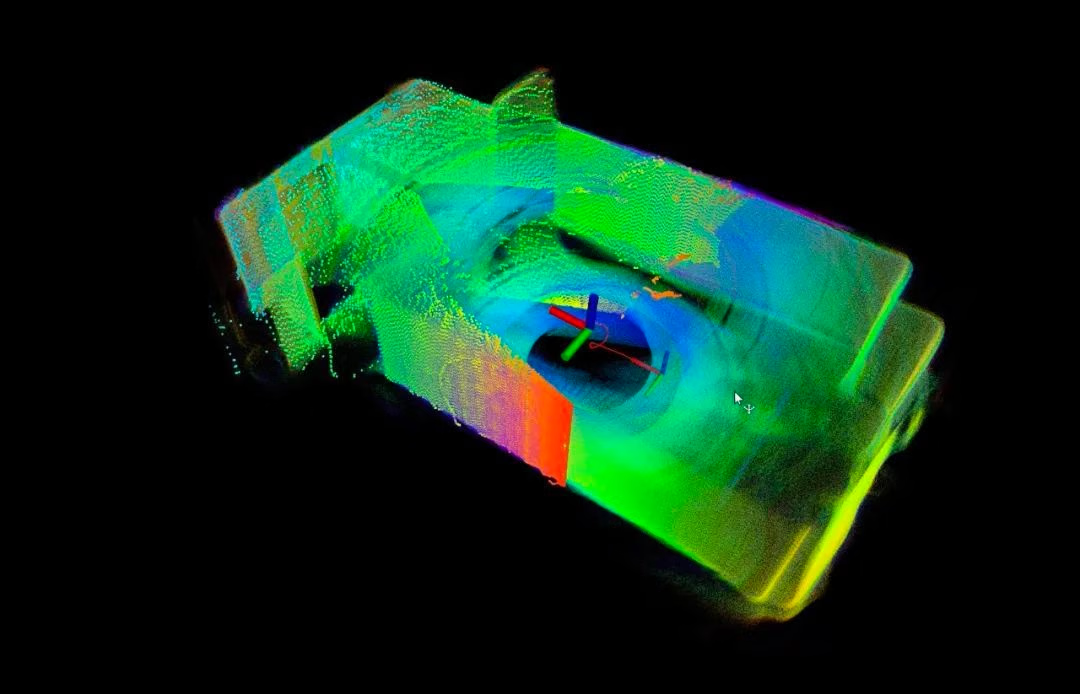
SLAM(Simultaneous Localization and Mapping)は、未知または変化する環境で、ロボットが地図を作成しながら自身の姿勢を推定する技術です。MRDVS の俯瞰 SLAM ソリューションでは、車両上部に RGB-D カメラを搭載し、天井など頭上の特徴を用いて自己位置を推定します。
ソリューションの特徴
床面の特徴だけに依存する方式と比べ、俯瞰カメラは床上の荷物や人による遮蔽を低減できます。車両上方の深度データを取得し、地図を作成しながら車両の姿勢を推定します。
適用事例
太陽光発電の製造工場
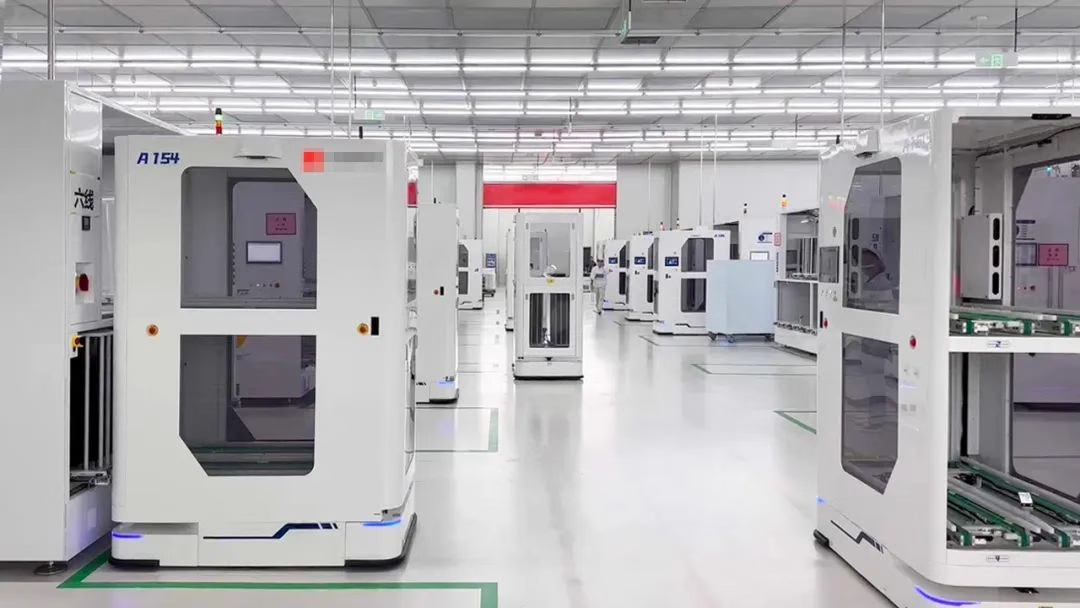
この拠点では、生産設備と搬送ロボットが段階的に導入されたため、環境と交通量が継続的に変化していました。プロジェクトでは、統合型搬送ロボットに俯瞰 SLAM モジュールを搭載し、設備ドッキング位置で安定した位置決めを維持しました。プロジェクト記録によると、2 つの工場棟は合計約 80,000 m² で、記録対象期間中に 500 台を超える AGV がこのモジュールを使用しました。
自動車製造工場
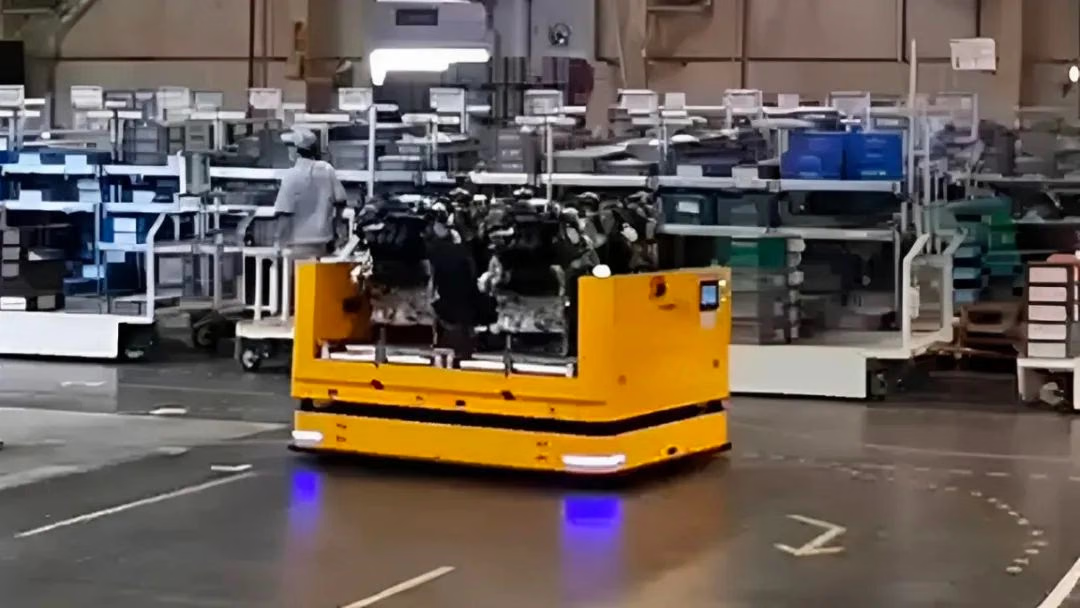
この開放型工場では、資材台車、部品、作業者によって交通状況が急速に変化します。エンジン部品搬送用のローラーコンベヤ搭載 AMR の上部にナビゲーションセンサーを搭載し、自己位置推定を行いました。
床置きアパレル倉庫
この倉庫には 4,000 を超える保管ロケーションがあり、間隔が狭く在庫も頻繁に変動します。パレット搬送時の自己位置推定用に、AGV フォークリフトの上部へナビゲーションモジュールを設置しました。
導入前に、頭上特徴のカバー範囲、視野の遮蔽、地図更新、車両振動、再位置推定のワークフローを検証してください。