
知覚設計
S3 は RGB 画像と深度データを同時に取得し、距離、色、テクスチャの情報を提供します。カメラを低い位置に搭載することで、床面付近の障害物を視野に収め、上位の障害物回避ポリシーに 3D 知覚入力を提供します。適用上の考慮事項
- 床面付近のカバー範囲: 小さな障害物や走行経路の端にある物体を検出します。
- 動的環境: 運転中に人物、台車、その他の移動物体を識別するために知覚データを使用します。
- 現場適応: 視野角、車両速度、障害物の材質、照明、シャーシ振動は実際の性能に影響します。
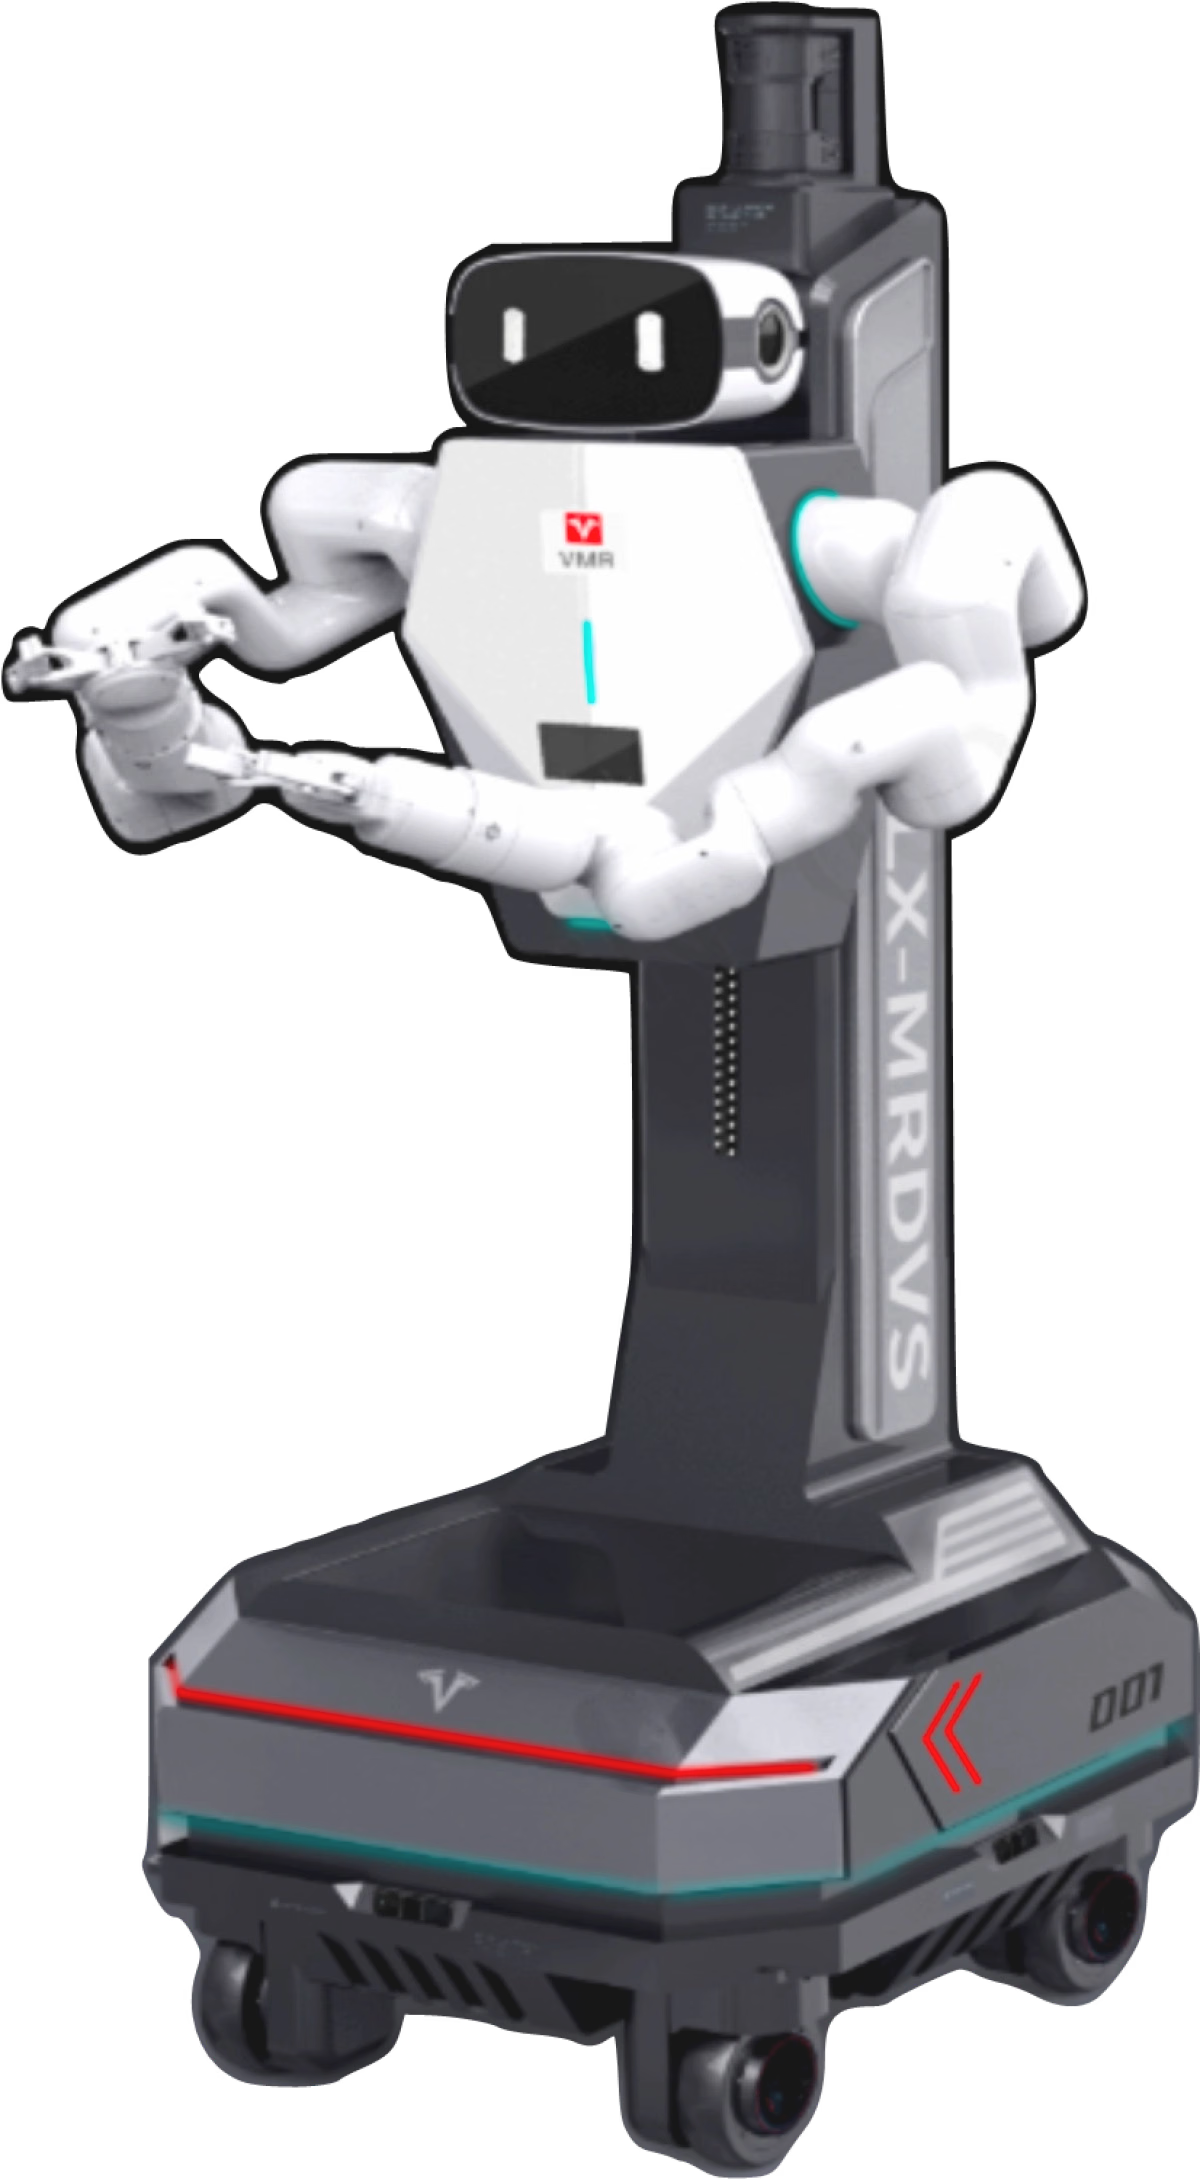
VersaBot 車輪型ヒューマノイドロボットで、床面付近の障害物を認識する MRDVS S3 RGB-D ToF カメラの導入事例です。