
Contesto del progetto
Un produttore chimico nell’Anhui si affidava in precedenza a operatori manuali per la depallettizzazione e lo spostamento di confezioni flessibili. Le confezioni si deformano facilmente e utilizzano materiali di imballaggio diversi, creando rischi di inefficienza, caduta e rottura delle confezioni.Soluzione
Il progetto ha adottato una soluzione di depallettizzazione di confezioni flessibili basata sulla visione 3D. Una camera RGB-D acquisisce la texture delle confezioni e i dati della nuvola di punti 3D. L’algoritmo identifica la deformazione e la posizione delle confezioni impilate, quindi fornisce il risultato a un braccio robotico per la presa e il trasporto verso la porta di scarico.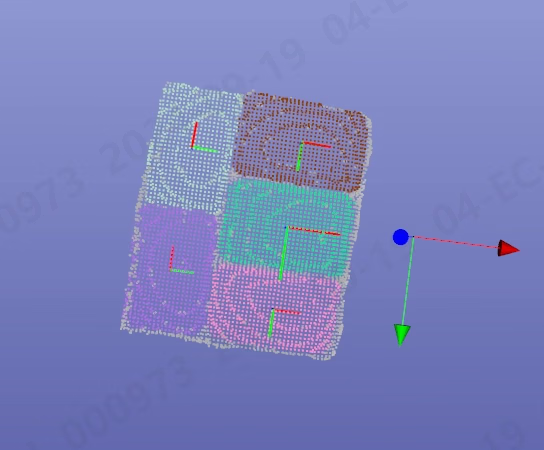
Flusso di implementazione
1
Riconosci la confezione
La camera acquisisce dati di texture e nuvola di punti e identifica la posizione e la forma della confezione target.
2
Pianifica la presa
Il sistema genera la sequenza di presa del braccio robotico e fornisce le posizioni target al sistema di controllo.
3
Sposta la confezione
Il braccio robotico sposta la confezione verso la porta di scarico e la trasferisce al processo successivo.