
Contesto del progetto
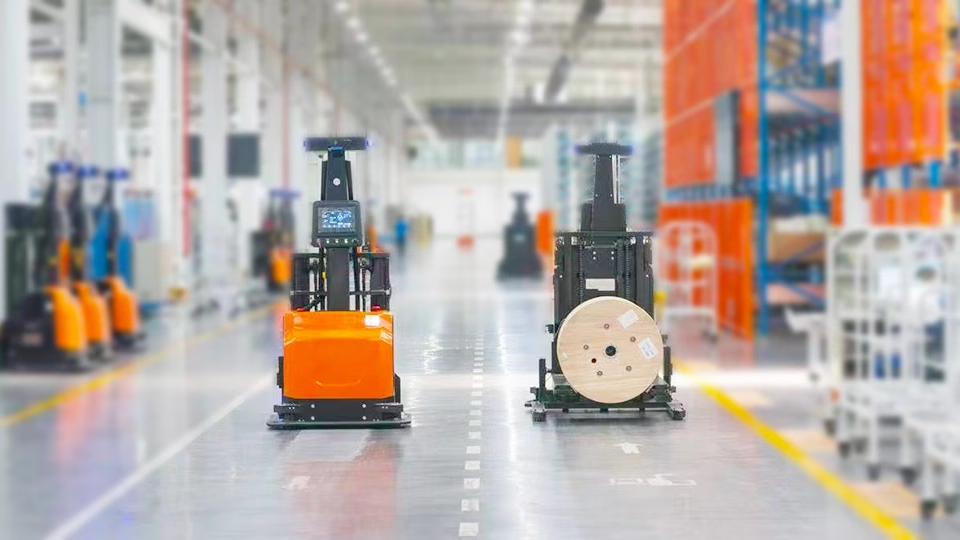
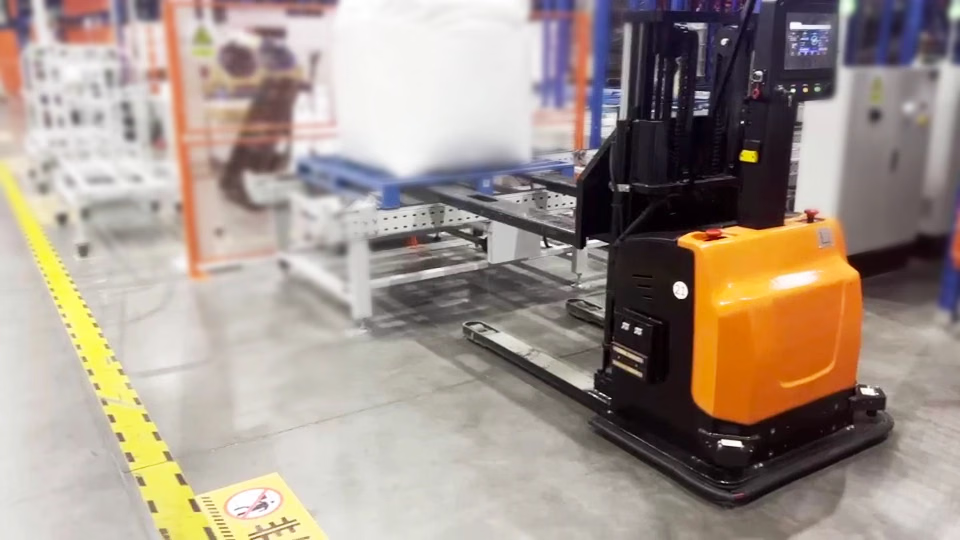
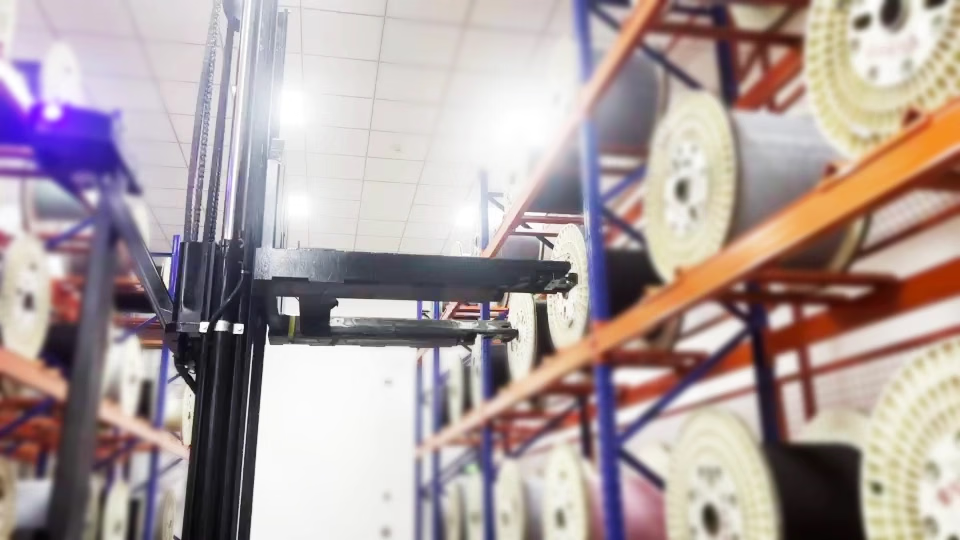
L’azienda F utilizza carrelli elevatori a grande sbraccio senza conducente per movimentare pallet e bobine di cavo in una fabbrica intelligente. La posizione e l’angolo di pallet e bobine non sono fissi. I veicoli devono rilevare ostacoli bassi in un ambiente dinamico e movimentare carichi a un’altezza operativa massima di 2.2 m.Componenti della soluzione
Riconoscimento di pallet e bobine
Il sistema di riconoscimento PalletPro acquisisce dati di profondità da pallet e bobine di cavo e restituisce posizione e posa. I record del progetto indicano che il carrello a grande sbraccio regola la propria posa a circa 200 mm da un pallet e che un veicolo può completare più di 500 attività di aggancio, movimentazione e impilamento al giorno.White paper sul riconoscimento dei pallet
Scopri come viene utilizzato il riconoscimento dei pallet nella movimentazione logistica.
Evitamento visivo 3D degli ostacoli
Il carrello a grande sbraccio e l’AGV under-ride utilizzano l’evitamento visivo 3D degli ostacoli per rilevare ostacoli bassi e sporgenti e fornire dati di percezione per la guida in un magazzino dinamico.Evitamento visivo 3D degli ostacoli per robot mobili
Consulta la soluzione di evitamento visivo degli ostacoli per robot mobili.
Navigazione dalla vista dall’alto
Il sistema di navigazione dalla vista dall’alto della V Series esegue la localizzazione riconoscendo caratteristiche naturali su soffitti e pareti. I record del progetto indicano che ogni veicolo percorre quasi 10 km al giorno e che 18 carrelli a grande sbraccio hanno percorso complessivamente 50,000 km.Localizzazione SLAM visuale per robot mobili
Consulta la soluzione di localizzazione SLAM visuale.