Предпосылки проекта
Автоматизированный склад на юге Китая использует несколько AGV для перемещения материалов. Ручное размещение и извлечение грузов может привести к тому, что записанная в системе заполненность отстает от фактического состояния объекта, что влияет на задачи AGV по подбору и размещению грузов.
Выбор решения
Проекту требовались данные о заполненности мест и высоте груза. Одноточечное лазерное измерение расстояния может не обнаружить зазоры между грузами, а RGB-камера не может напрямую определить высоту. В итоговом решении RGB-D-камера получает цветовые данные, данные глубины и облако точек, а алгоритм распознавания мест хранения выполняется на камере.Реализация системы
- Получать данные 3D и цветовые данные из каждого места, чтобы определять заполненность и высоту груза.
- Передавать результаты в WMS или систему диспетчеризации в формате JSON через TCP/IP, UDP или HTTP.
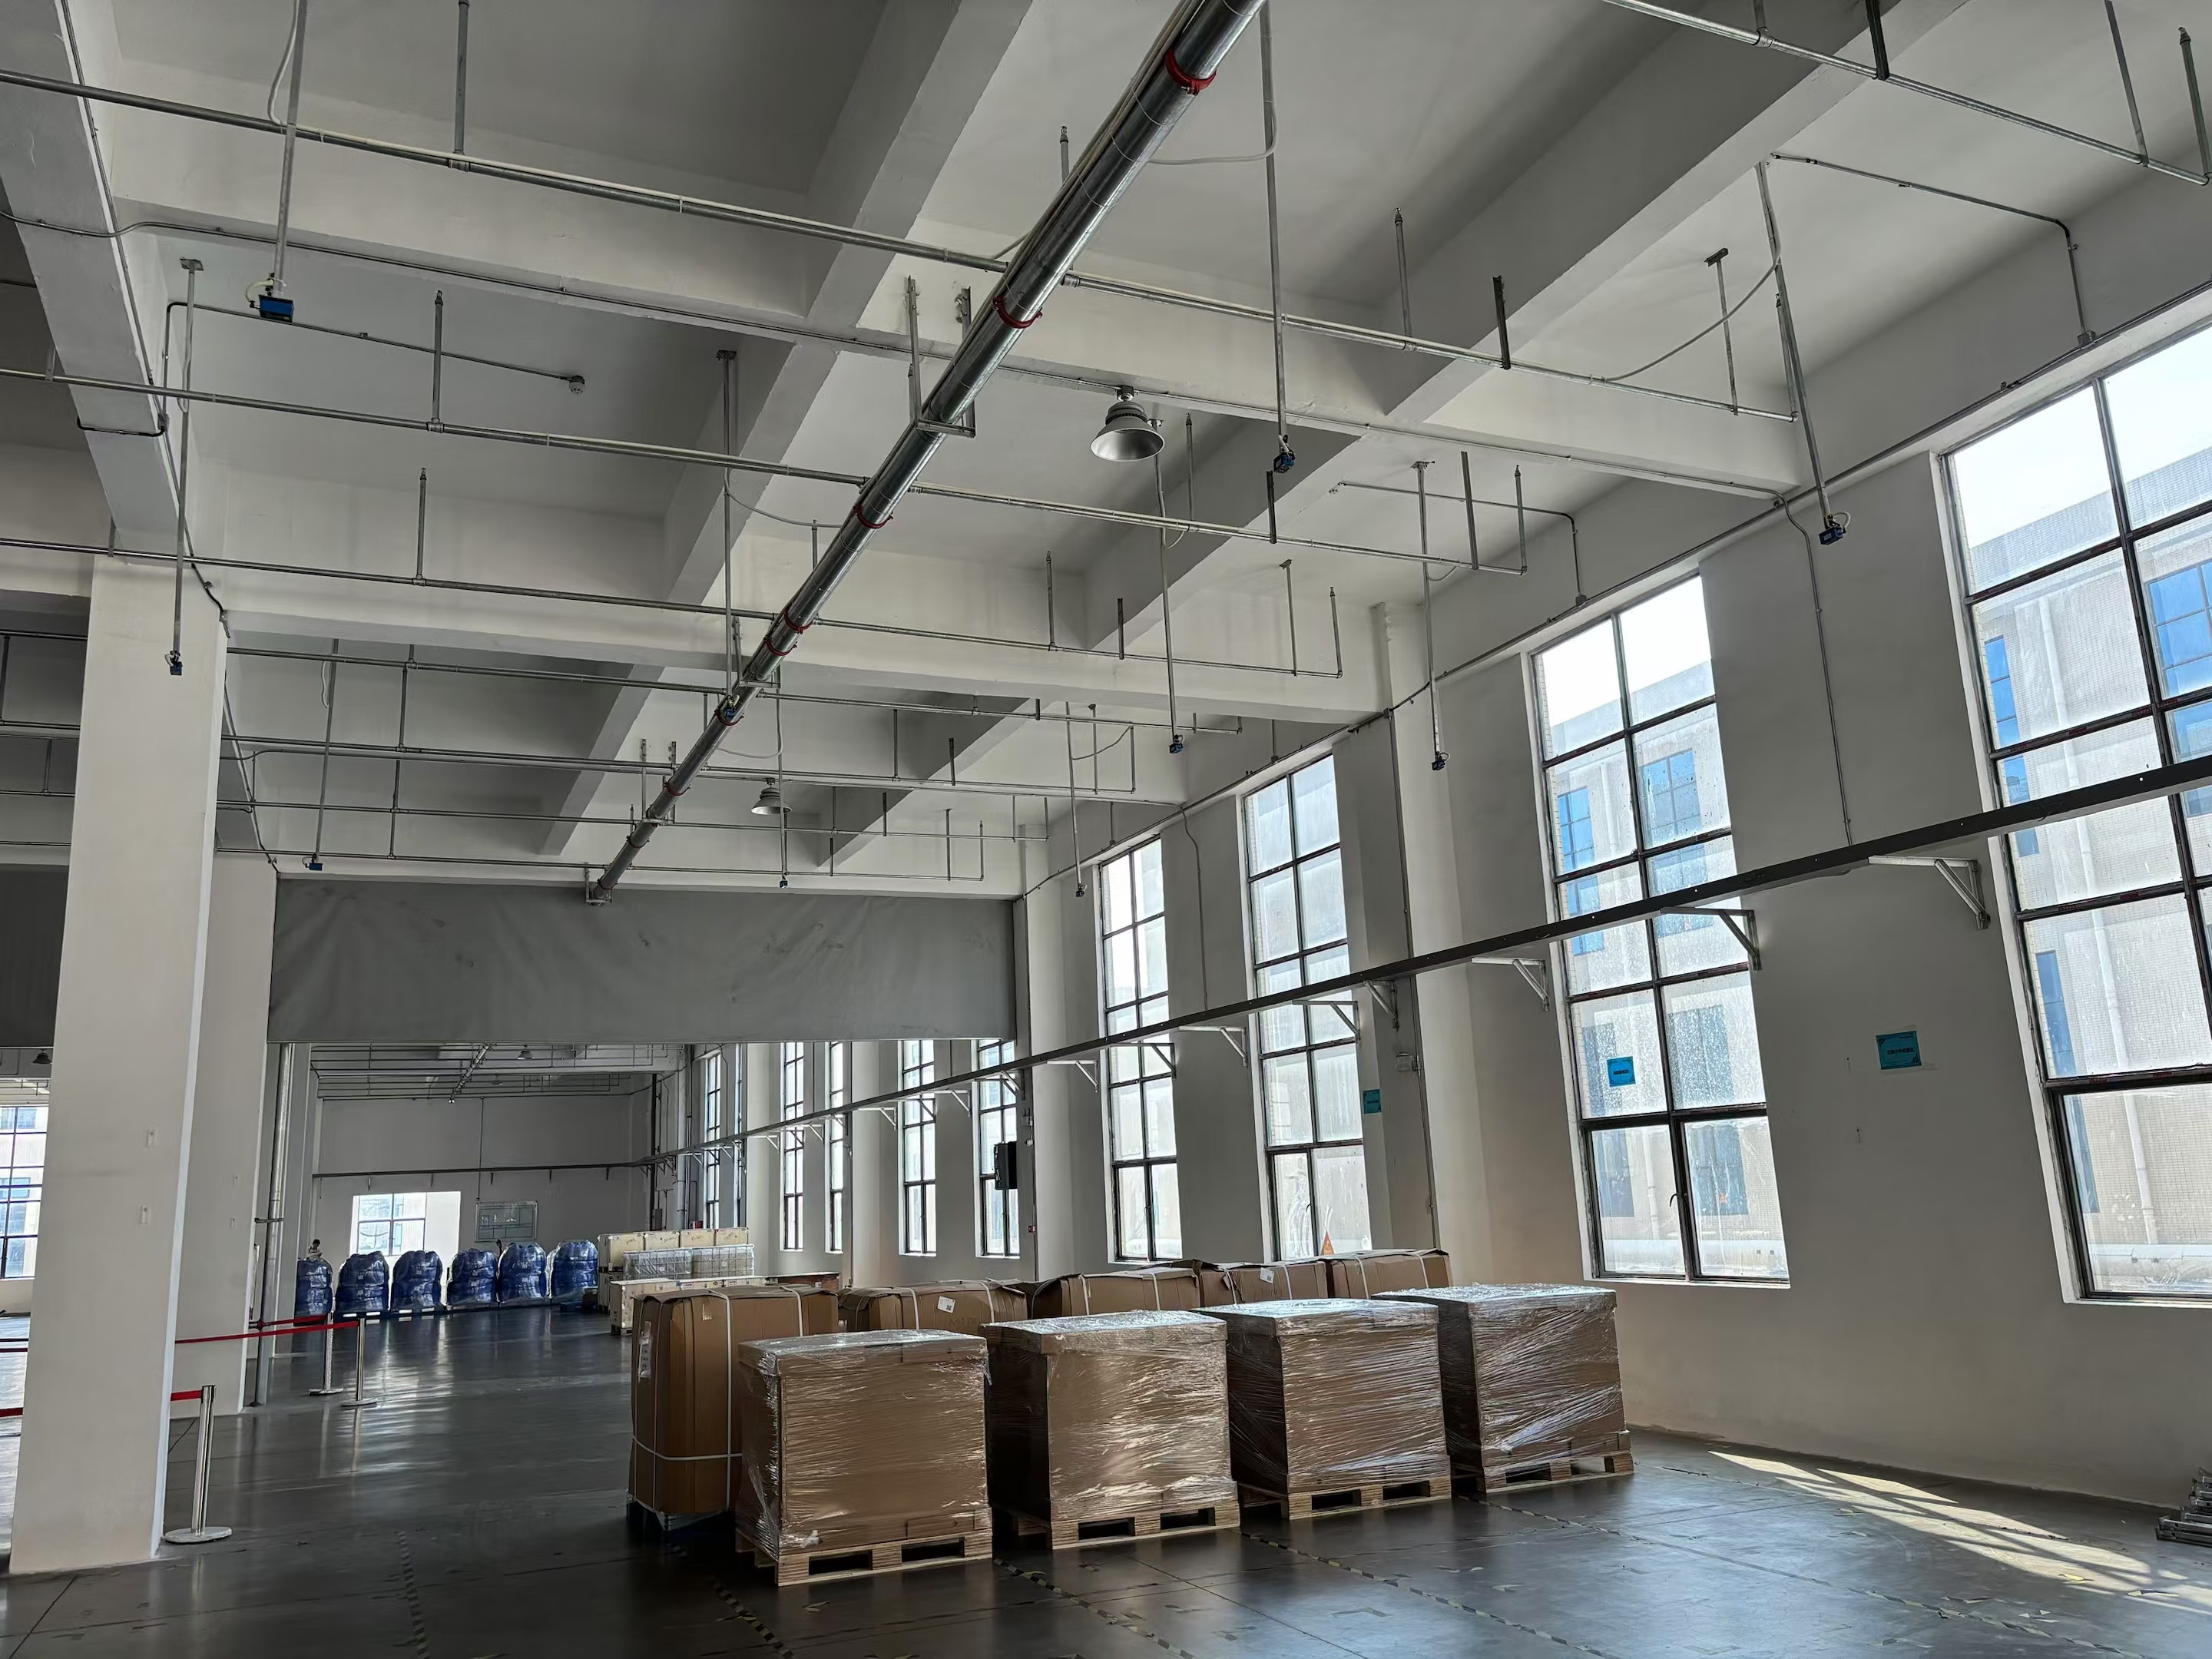
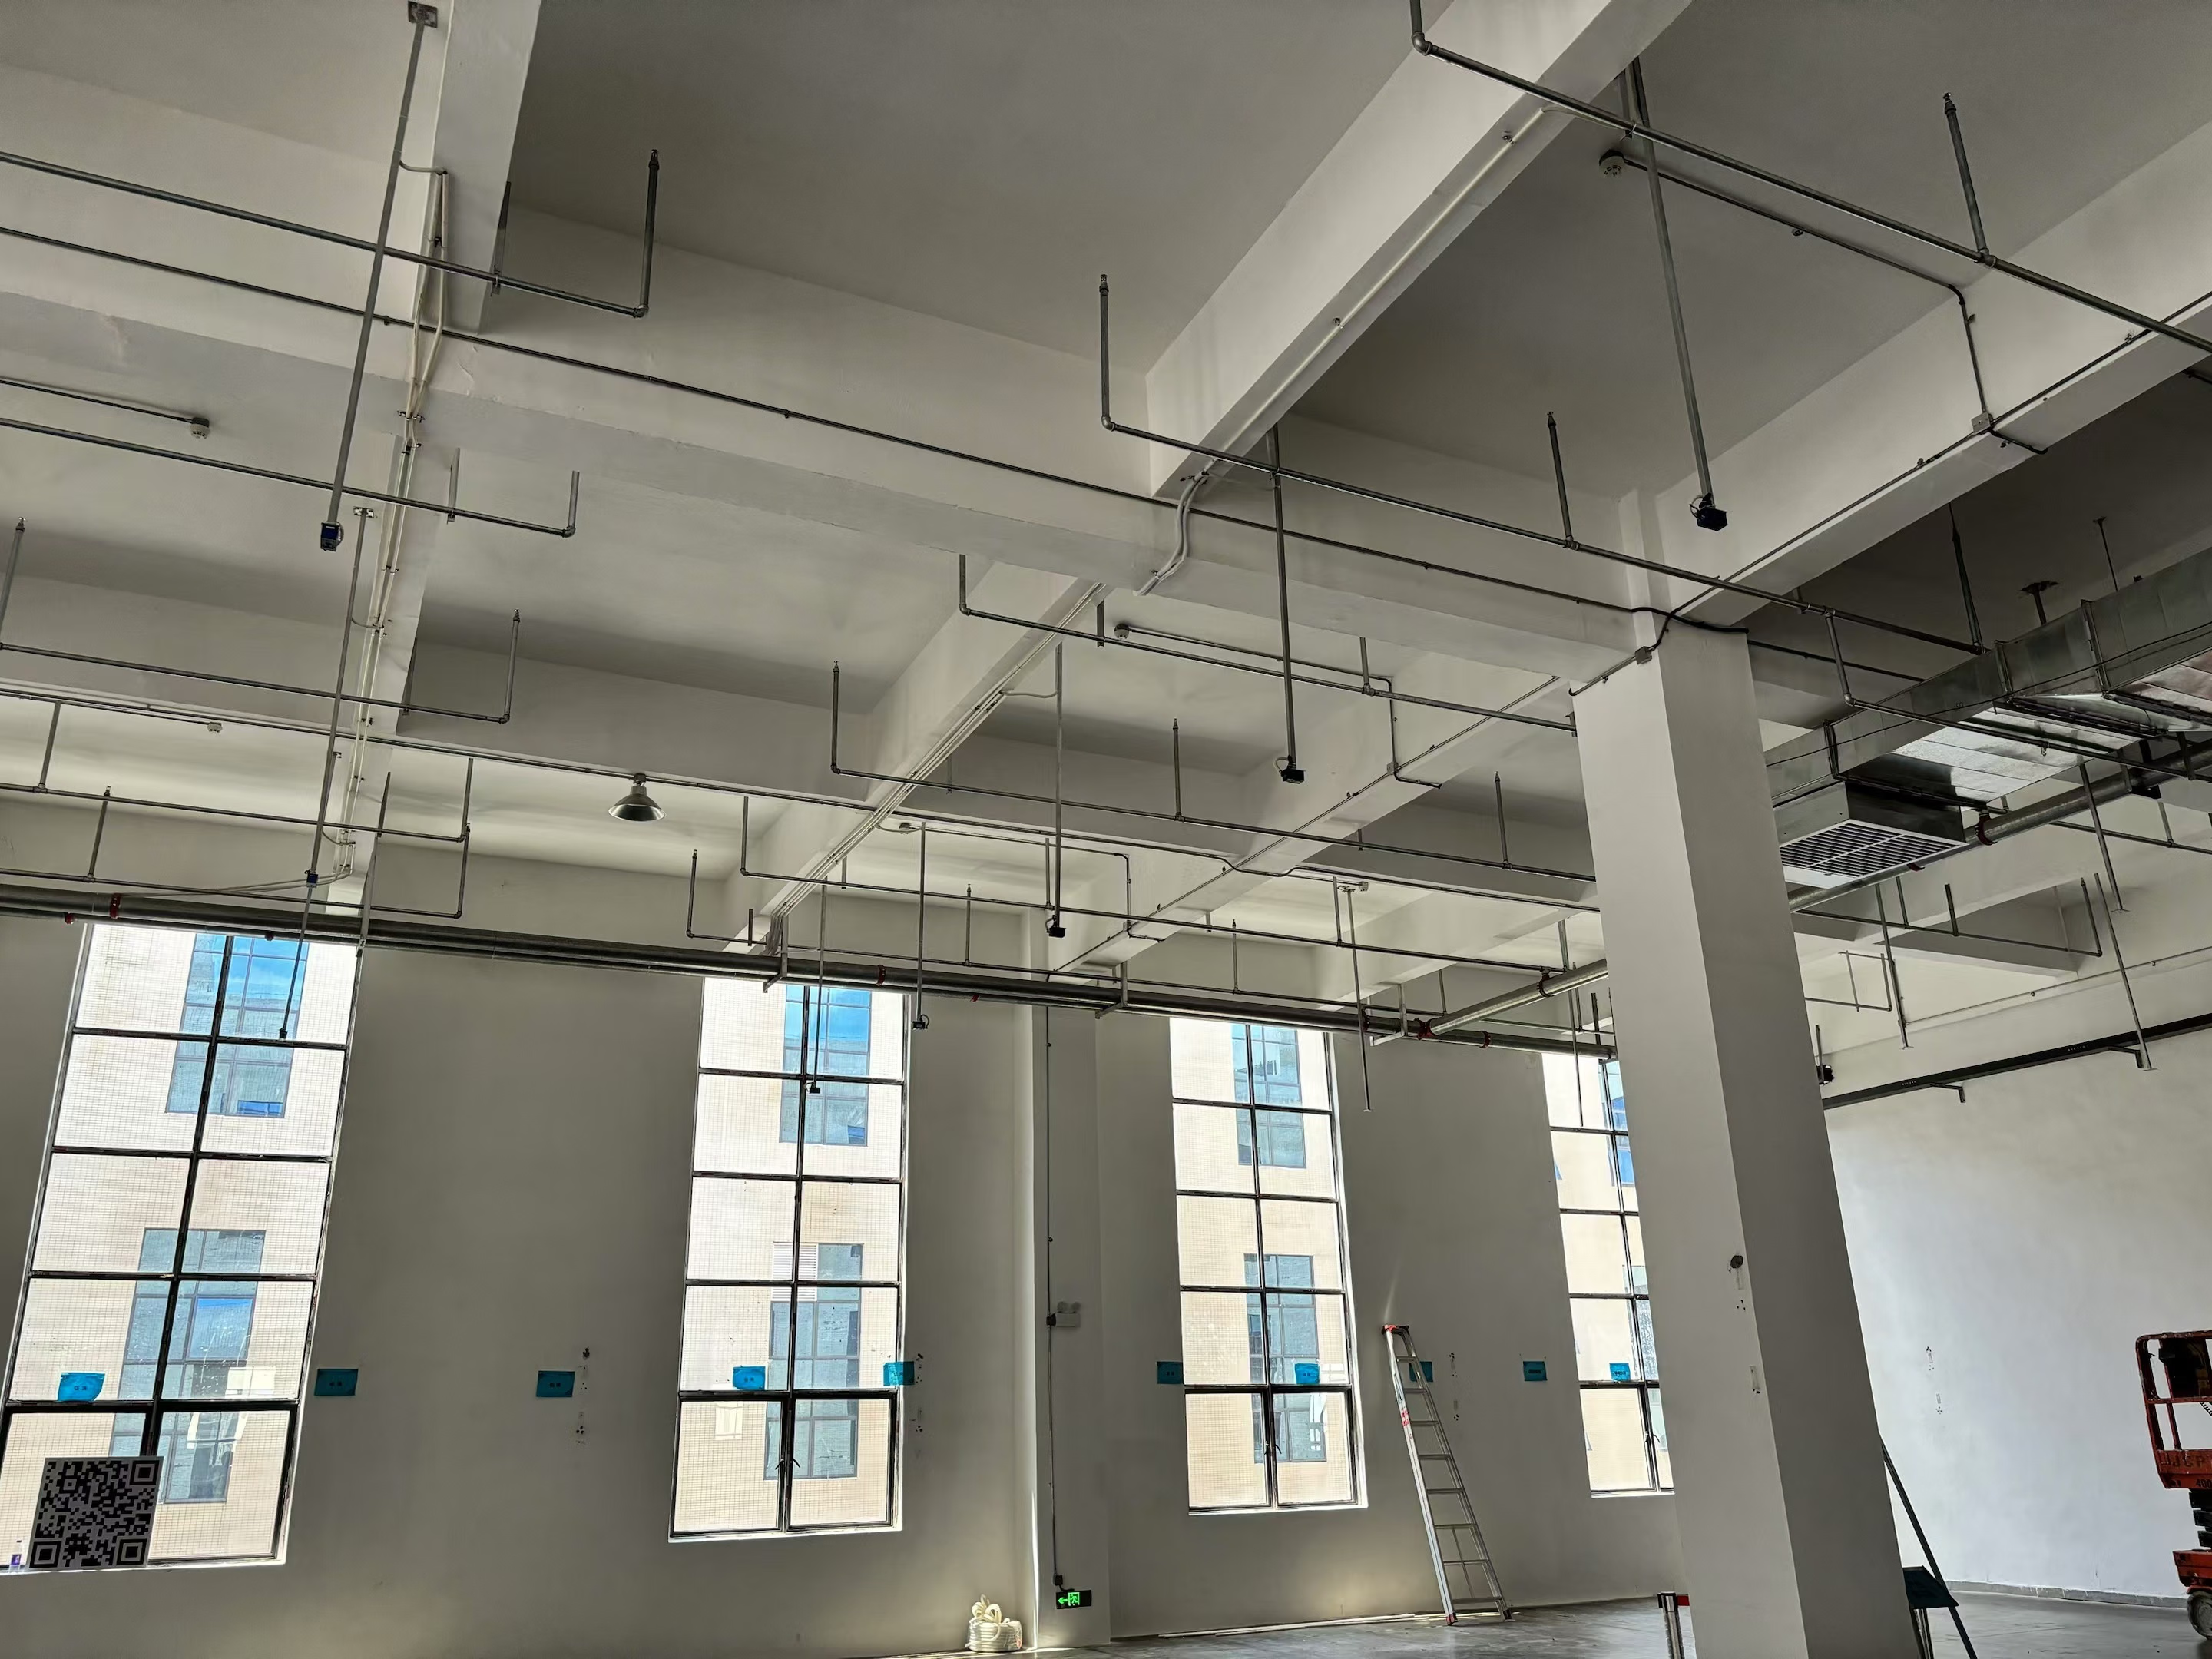
- Согласно данным проекта, для мониторинга состояния мест хранения развернуто более ста датчиков.
Установка на объекте
Результаты
Система синхронизирует фактическое состояние мест хранения с системой верхнего уровня и предоставляет данные для назначения задач AGV.