
Предпосылки проекта
Химическое предприятие в провинции Аньхой ранее использовало ручной труд для депаллетирования и перемещения мягких упаковок. Упаковки легко деформируются и изготавливаются из разных материалов, что создает риски снижения эффективности, падения и повреждения упаковок.Решение
В рамках проекта внедрили решение для депаллетирования мягких упаковок с помощью 3D-зрения. RGB-D-камера получает данные о текстуре упаковок и 3D-облако точек. Алгоритм определяет деформацию упаковки и ее положение в штабеле, а затем передает результат роботизированному манипулятору для захвата и перемещения к порту выгрузки.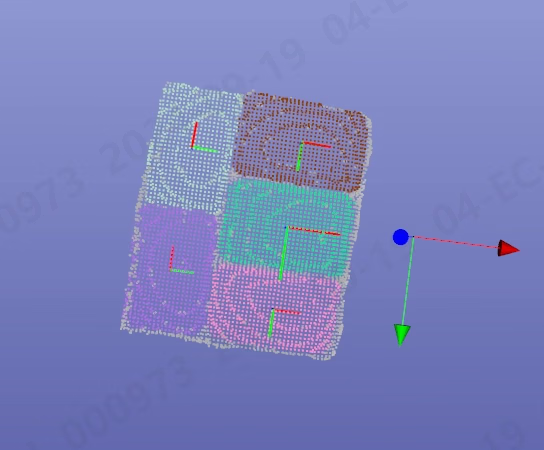
Рабочий процесс реализации
1
Распознать упаковку
Камера получает данные о текстуре и облаке точек, а также определяет положение и форму целевой упаковки.
2
Спланировать захват
Система формирует последовательность захвата роботизированным манипулятором и передает целевые положения в систему управления.
3
Переместить упаковку
Роботизированный манипулятор перемещает упаковку к порту выгрузки и передает ее на следующий этап.