Bối cảnh dự án
Một kho tự động ở miền nam Trung Quốc sử dụng nhiều AGV để vận chuyển vật liệu. Việc đưa hàng vào và lấy hàng thủ công có thể khiến dữ liệu tình trạng có hàng do hệ thống ghi nhận không còn khớp với trạng thái thực tế tại hiện trường, từ đó ảnh hưởng đến tác vụ lấy hàng và đặt hàng của AGV.
Lựa chọn giải pháp
Dự án cần cả thông tin tình trạng có hàng tại vị trí và chiều cao tải. Đo khoảng cách laser một điểm có thể bỏ sót khoảng trống giữa các tải, trong khi camera RGB không thể trực tiếp cung cấp chiều cao. Giải pháp cuối cùng sử dụng camera RGB-D để thu nhận dữ liệu màu sắc, độ sâu và đám mây điểm, đồng thời chạy thuật toán nhận dạng vị trí trên camera.Triển khai hệ thống
- Thu nhận dữ liệu 3D và màu sắc từ từng vị trí để xác định tình trạng có hàng và chiều cao tải.
- Gửi kết quả đến WMS hoặc hệ thống điều phối dưới dạng JSON qua TCP/IP, UDP hoặc HTTP.
- Hồ sơ dự án ghi nhận đã triển khai hơn một trăm cảm biến để giám sát trạng thái vị trí.
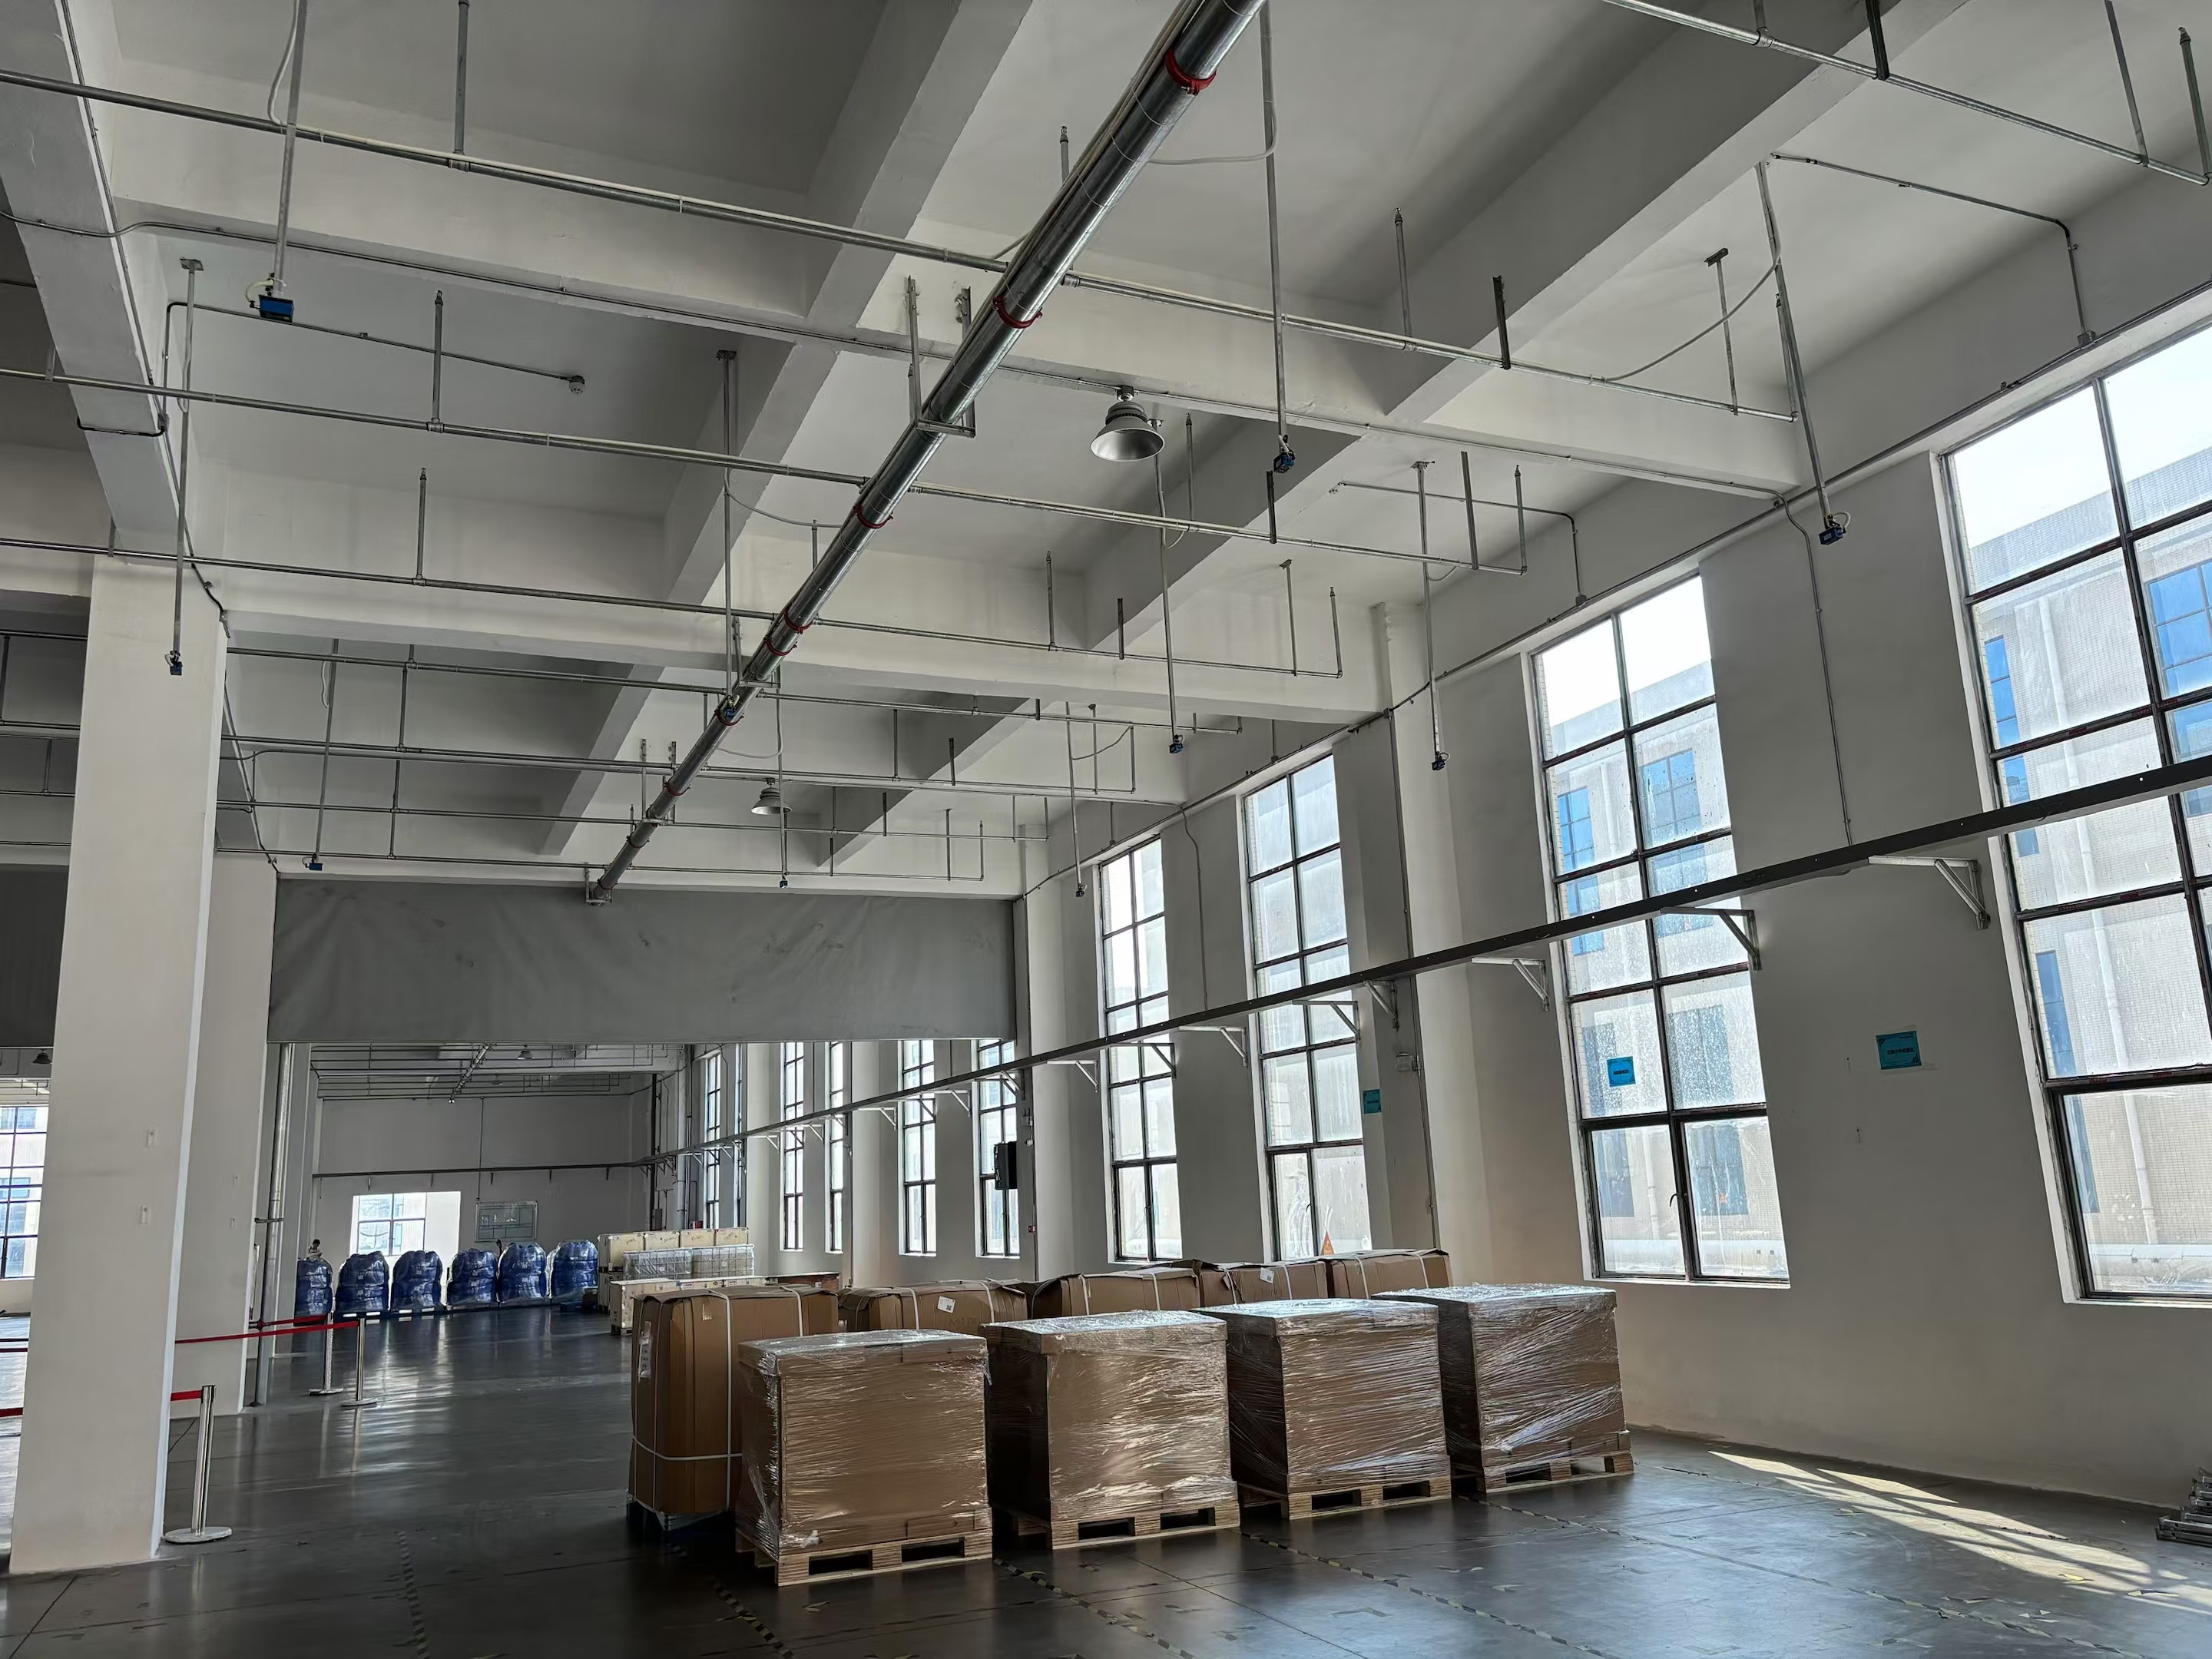
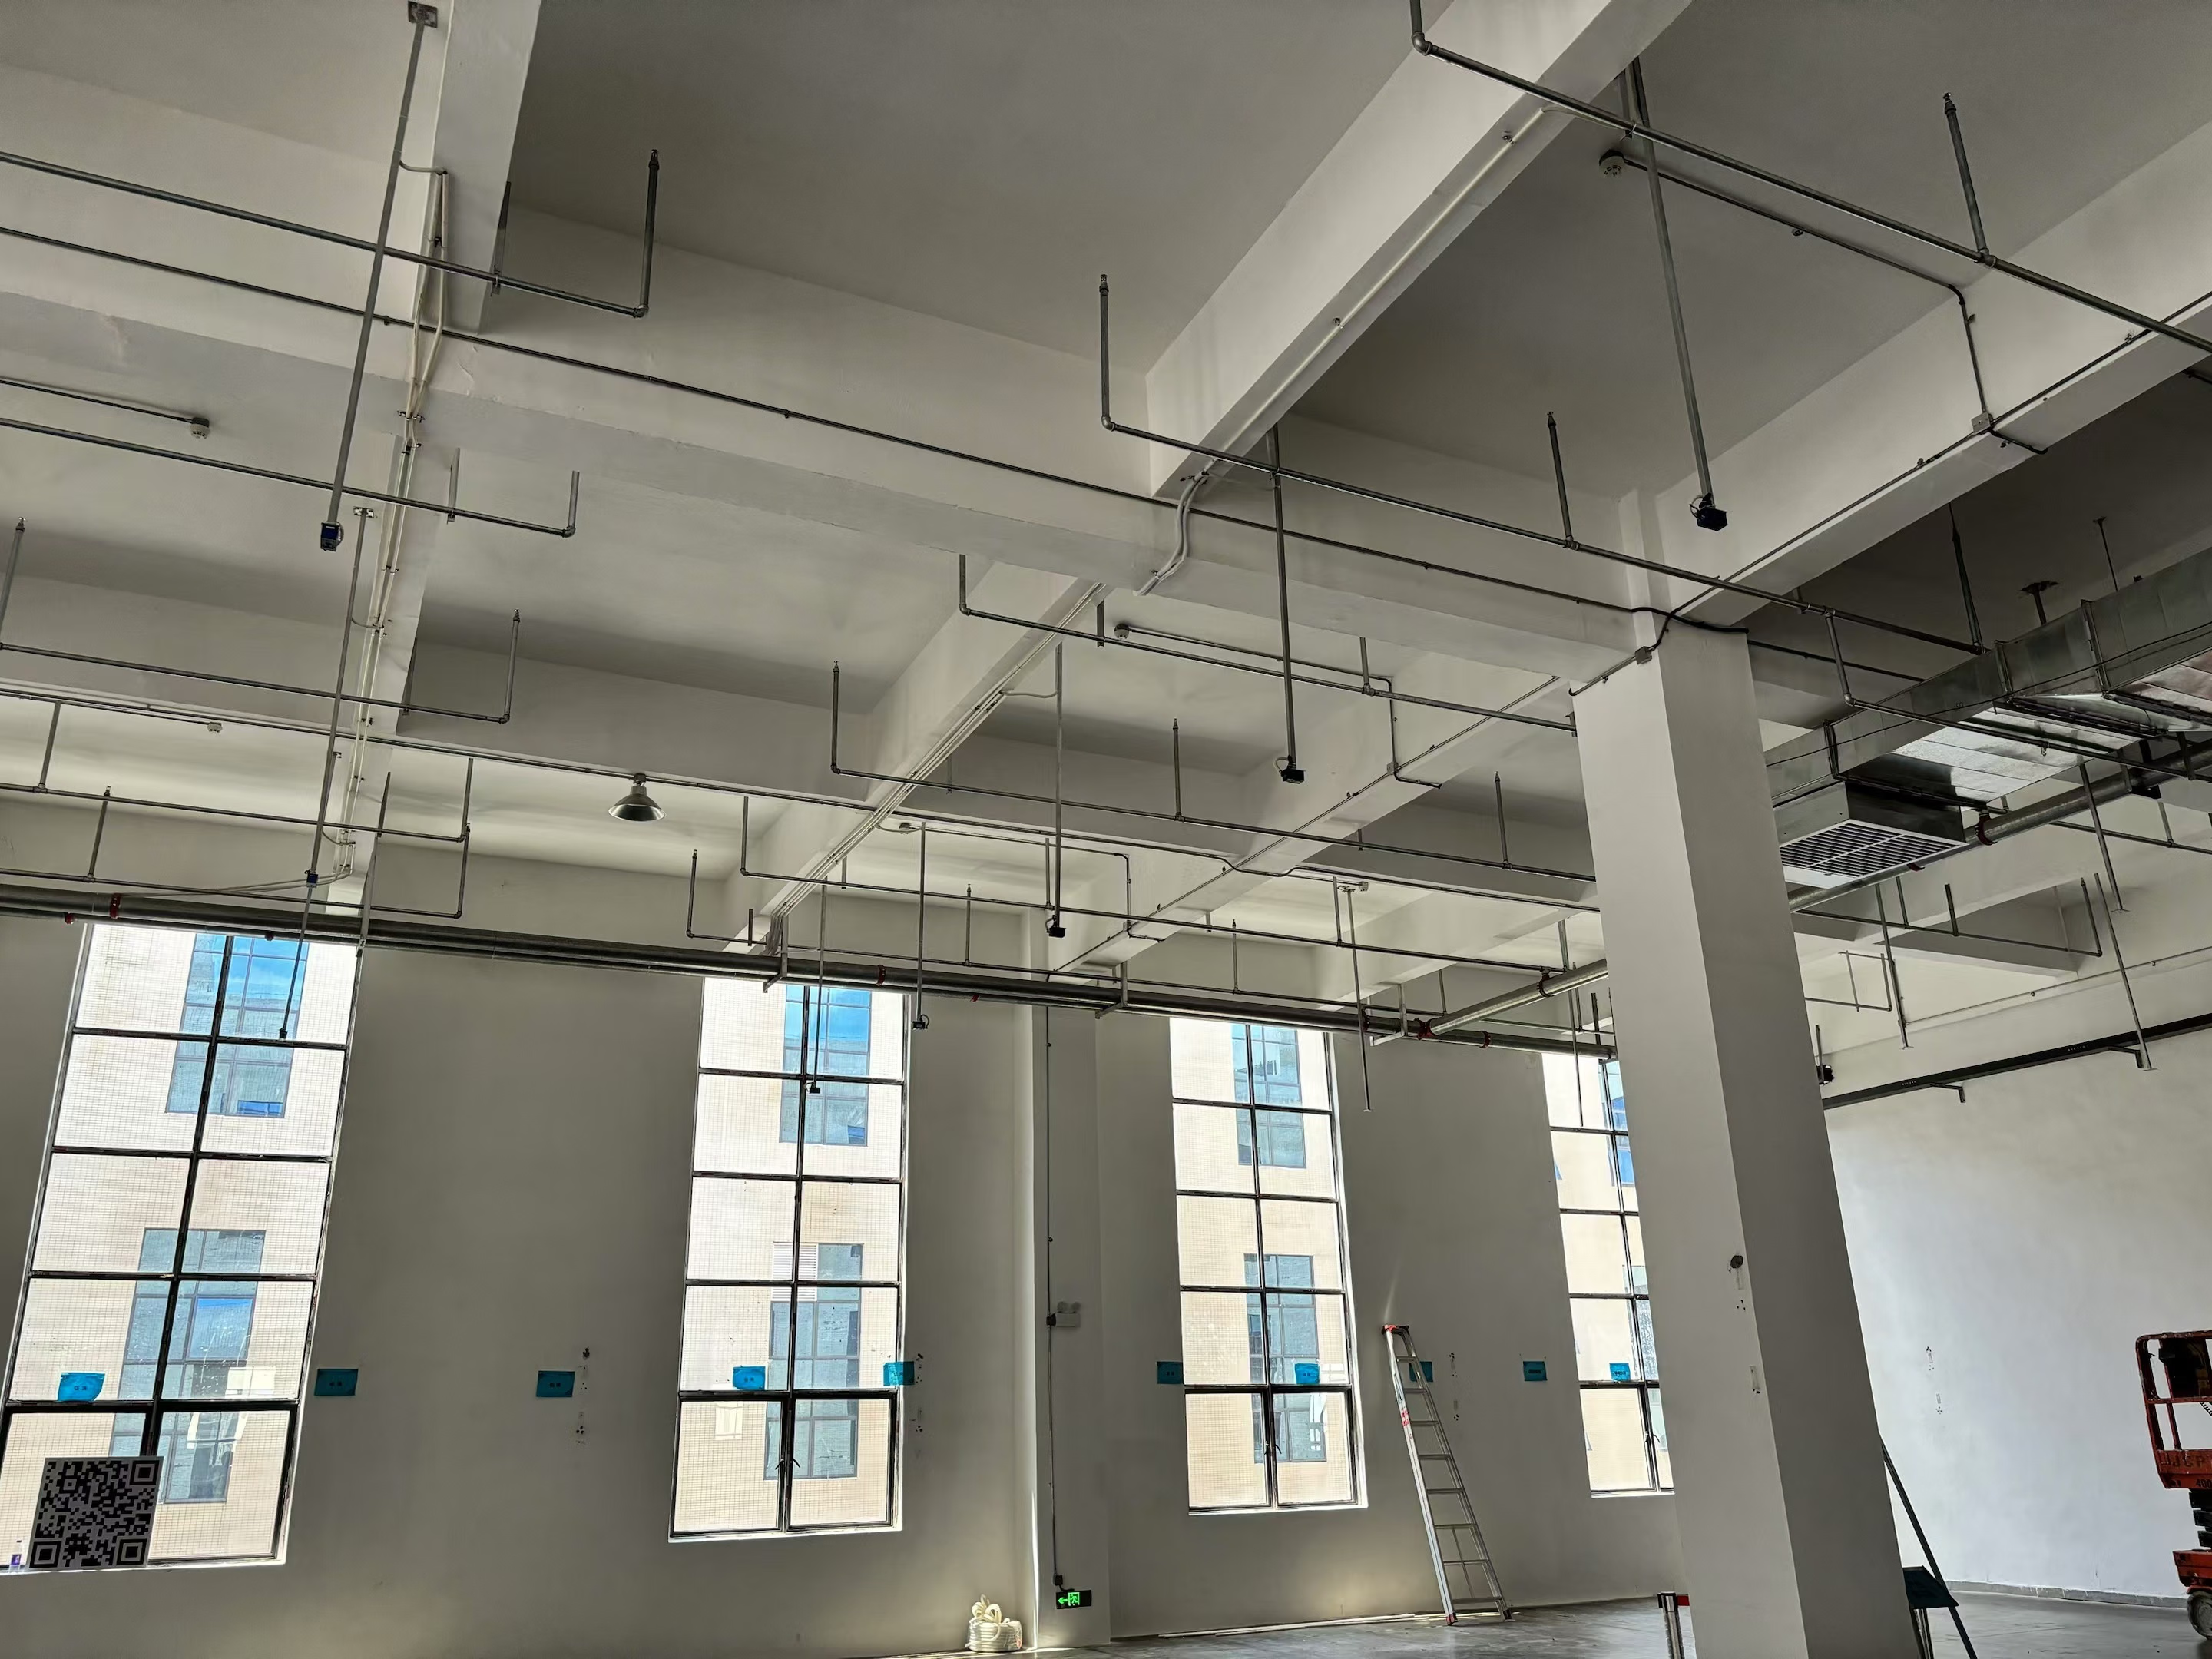
Lắp đặt tại hiện trường
Kết quả
Hệ thống đồng bộ trạng thái vị trí tại hiện trường với hệ thống cấp cao hơn và cung cấp dữ liệu cho việc phân công tác vụ AGV.