
Bối cảnh dự án
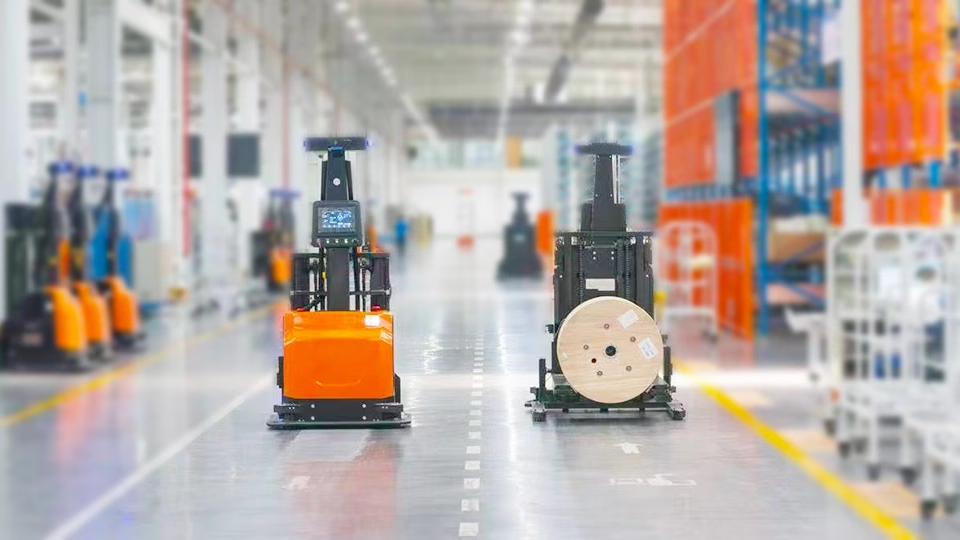
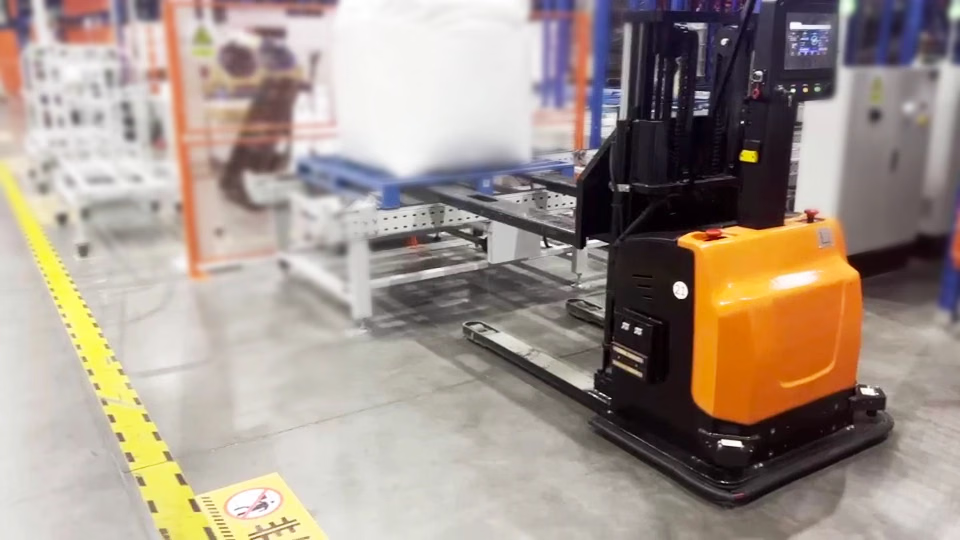
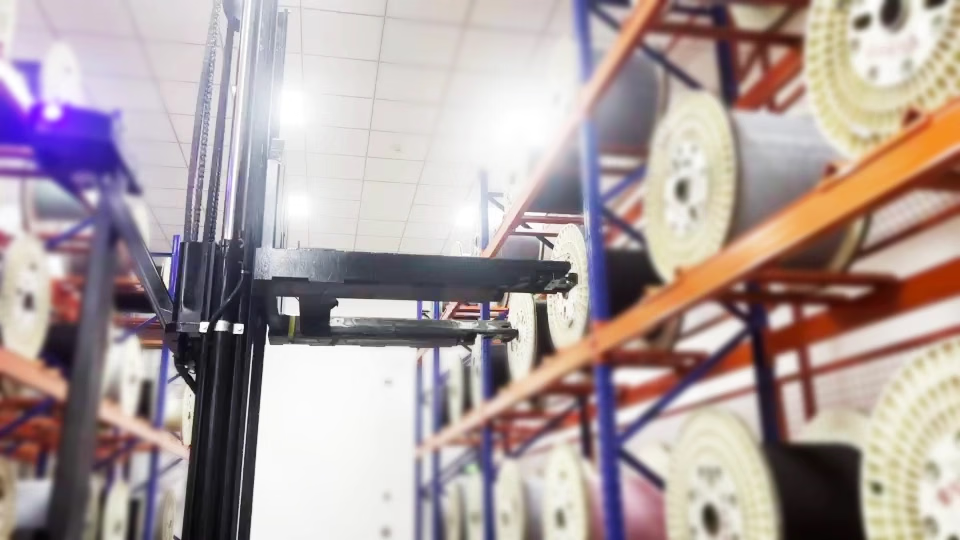
Công ty F sử dụng xe nâng reach không người lái để vận chuyển pallet và cuộn cáp trong một nhà máy thông minh. Vị trí và góc của pallet và cuộn cáp không cố định. Xe phải phát hiện các chướng ngại vật thấp trong môi trường động và xử lý tải ở độ cao vận hành tối đa 2.2 m.Các thành phần của giải pháp
Nhận dạng pallet và cuộn cáp
Hệ thống nhận dạng PalletPro thu nhận dữ liệu độ sâu của pallet và cuộn cáp, đồng thời xuất vị trí và pose. Hồ sơ dự án ghi nhận xe nâng reach điều chỉnh pose khi cách pallet khoảng 200 mm và một xe có thể hoàn thành hơn 500 tác vụ ghép, vận chuyển và xếp chồng mỗi ngày.Tài liệu kỹ thuật về nhận dạng pallet
Tìm hiểu cách nhận dạng pallet được sử dụng trong xử lý logistics.
Tránh chướng ngại vật bằng thị giác 3D
Xe nâng reach và AGV chui gầm sử dụng tính năng tránh chướng ngại vật bằng thị giác 3D để phát hiện chướng ngại vật thấp và nhô ra, đồng thời cung cấp dữ liệu nhận biết phục vụ di chuyển trong kho hàng động.Tránh chướng ngại vật bằng thị giác 3D cho robot di động
Xem giải pháp tránh chướng ngại vật bằng thị giác cho robot di động.
Dẫn đường nhìn từ trên cao
Hệ thống dẫn đường nhìn từ trên cao dòng V định vị bằng cách nhận dạng các đặc trưng tự nhiên trên trần và tường. Hồ sơ dự án ghi nhận mỗi xe di chuyển gần 10 km mỗi ngày và 18 xe nâng reach đã tích lũy tổng cộng 50,000 km.Định vị trực quan SLAM cho robot di động
Xem giải pháp định vị trực quan SLAM.