
Bối cảnh dự án
Trước đây, một nhà sản xuất hóa chất ở An Huy phụ thuộc vào công nhân để dỡ kiện hàng mềm khỏi pallet và di chuyển chúng. Các kiện hàng dễ biến dạng và sử dụng nhiều vật liệu bao bì khác nhau, tạo ra rủi ro về hiệu suất, rơi kiện và vỡ bao bì.Giải pháp
Dự án áp dụng giải pháp dỡ kiện hàng mềm khỏi pallet bằng thị giác 3D. Camera RGB-D thu nhận kết cấu bao bì và dữ liệu đám mây điểm 3D. Thuật toán xác định biến dạng của kiện hàng và vị trí trong chồng hàng, sau đó cung cấp kết quả cho cánh tay robot để gắp và vận chuyển đến cổng dỡ hàng.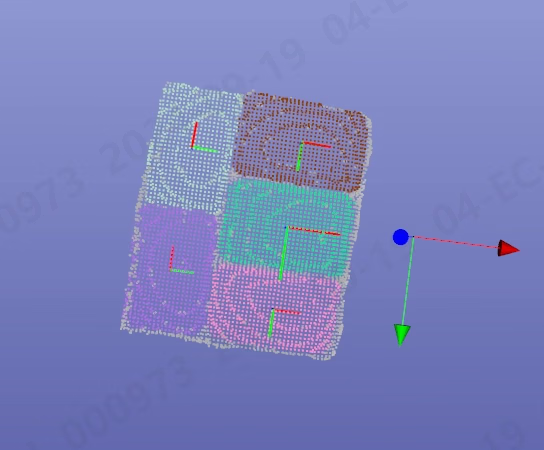
Quy trình triển khai
1
Nhận dạng kiện hàng
Camera thu nhận dữ liệu kết cấu và đám mây điểm, đồng thời xác định vị trí và hình dạng của kiện hàng mục tiêu.
2
Lập kế hoạch gắp
Hệ thống tạo trình tự gắp cho cánh tay robot và cung cấp vị trí mục tiêu cho hệ thống điều khiển.
3
Di chuyển kiện hàng
Cánh tay robot di chuyển kiện hàng đến cổng dỡ hàng và bàn giao cho công đoạn tiếp theo.