
Antecedentes del proyecto
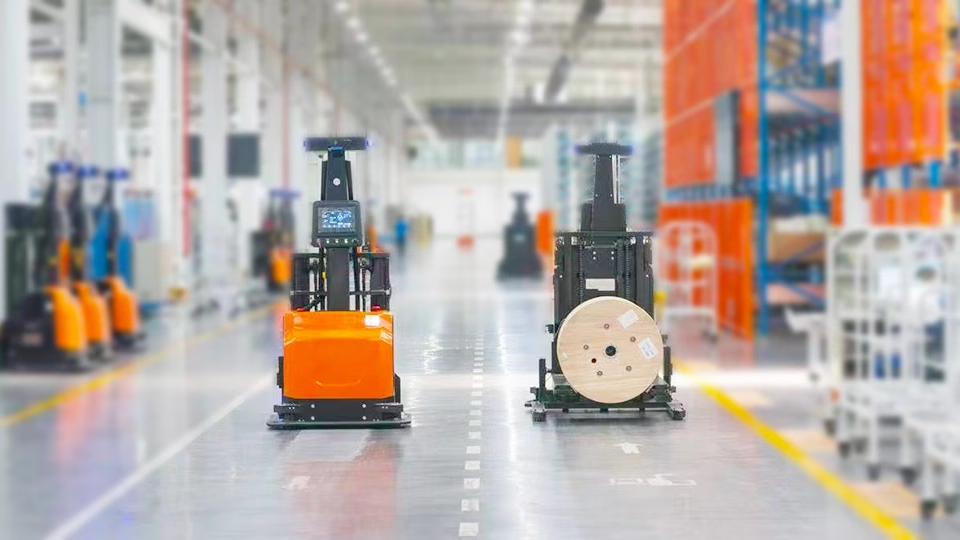
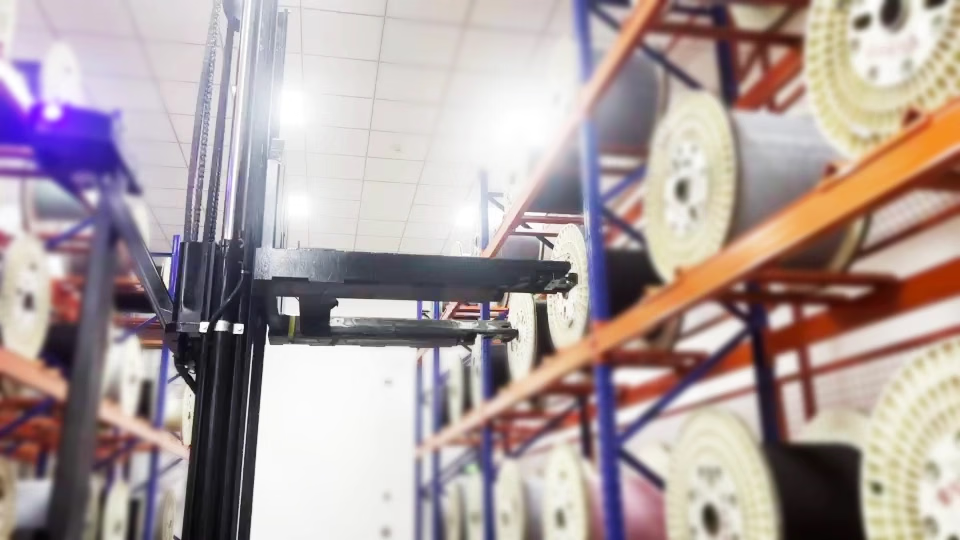
La empresa F utiliza carretillas retráctiles no tripuladas para mover palés y bobinas de cable en una fábrica inteligente. La posición y el ángulo de los palés y las bobinas no son fijos. Los vehículos deben detectar obstáculos bajos en un entorno dinámico y manipular cargas a una altura máxima de operación de 2.2 m.Componentes de la solución
Reconocimiento de palés y bobinas
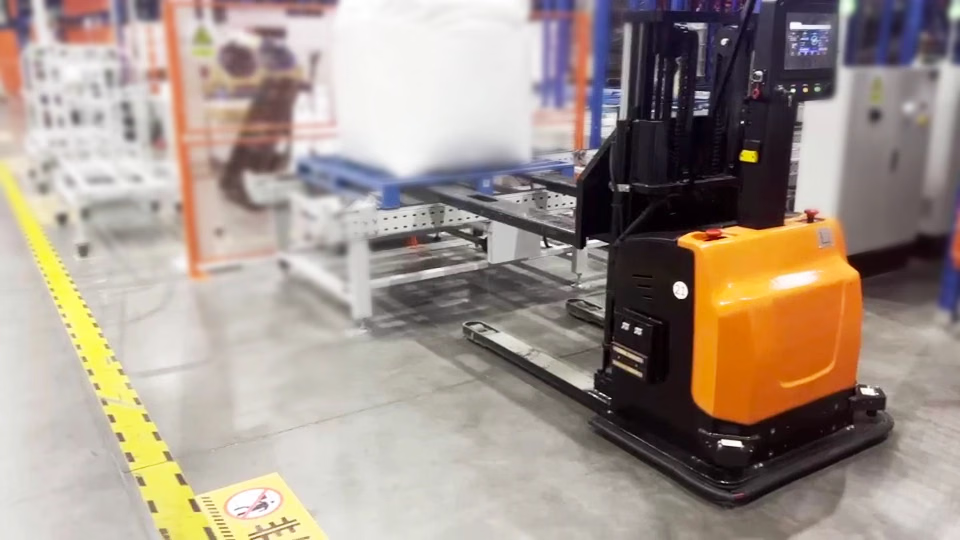
El sistema de reconocimiento PalletPro captura datos de profundidad de los palés y las bobinas de cable, y genera su posición y pose. Los registros del proyecto indican que la carretilla retráctil ajusta su pose a unos 200 mm del palé y que un vehículo puede completar más de 500 tareas de acoplamiento, manipulación y apilado al día.Documento técnico sobre el reconocimiento de palés
Descubre cómo se utiliza el reconocimiento de palés en la manipulación logística.
Evitación visual de obstáculos 3D
La carretilla retráctil y el AGV underride utilizan la evitación visual de obstáculos 3D para detectar obstáculos bajos y sobresalientes, y proporcionar percepción para la conducción en un almacén dinámico.Evitación visual de obstáculos 3D para robots móviles
Consulta la solución de evitación visual de obstáculos para robots móviles.
Navegación desde vista superior
El sistema de navegación desde vista superior V Series realiza la localización reconociendo características naturales en techos y paredes. Los registros del proyecto indican que cada vehículo recorre casi 10 km al día y que 18 carretillas retráctiles acumularon 50,000 km en total.Localización visual SLAM para robots móviles
Consulta la solución de localización visual SLAM.