Antecedentes del proyecto
Un almacén automatizado del sur de China utiliza varios AGV para la manipulación de materiales. El almacenamiento y la recuperación manuales pueden hacer que la ocupación registrada por el sistema quede desfasada respecto al estado real del sitio, lo que puede afectar a las tareas de recogida y colocación de los AGV.
Selección de la solución
El proyecto necesitaba información tanto sobre la ocupación de las ubicaciones como sobre la altura de la carga. La medición láser de un solo punto puede no detectar los huecos entre las cargas, mientras que una cámara RGB no puede proporcionar directamente la altura. La solución final utiliza una cámara RGB-D para capturar datos de color, profundidad y nube de puntos, y ejecuta el algoritmo de reconocimiento de ubicaciones en la cámara.Implementación del sistema
- Captura datos 3D y de color de cada ubicación para identificar la ocupación y la altura de la carga.
- Envía los resultados al WMS o al sistema de despacho en JSON mediante TCP/IP, UDP o HTTP.
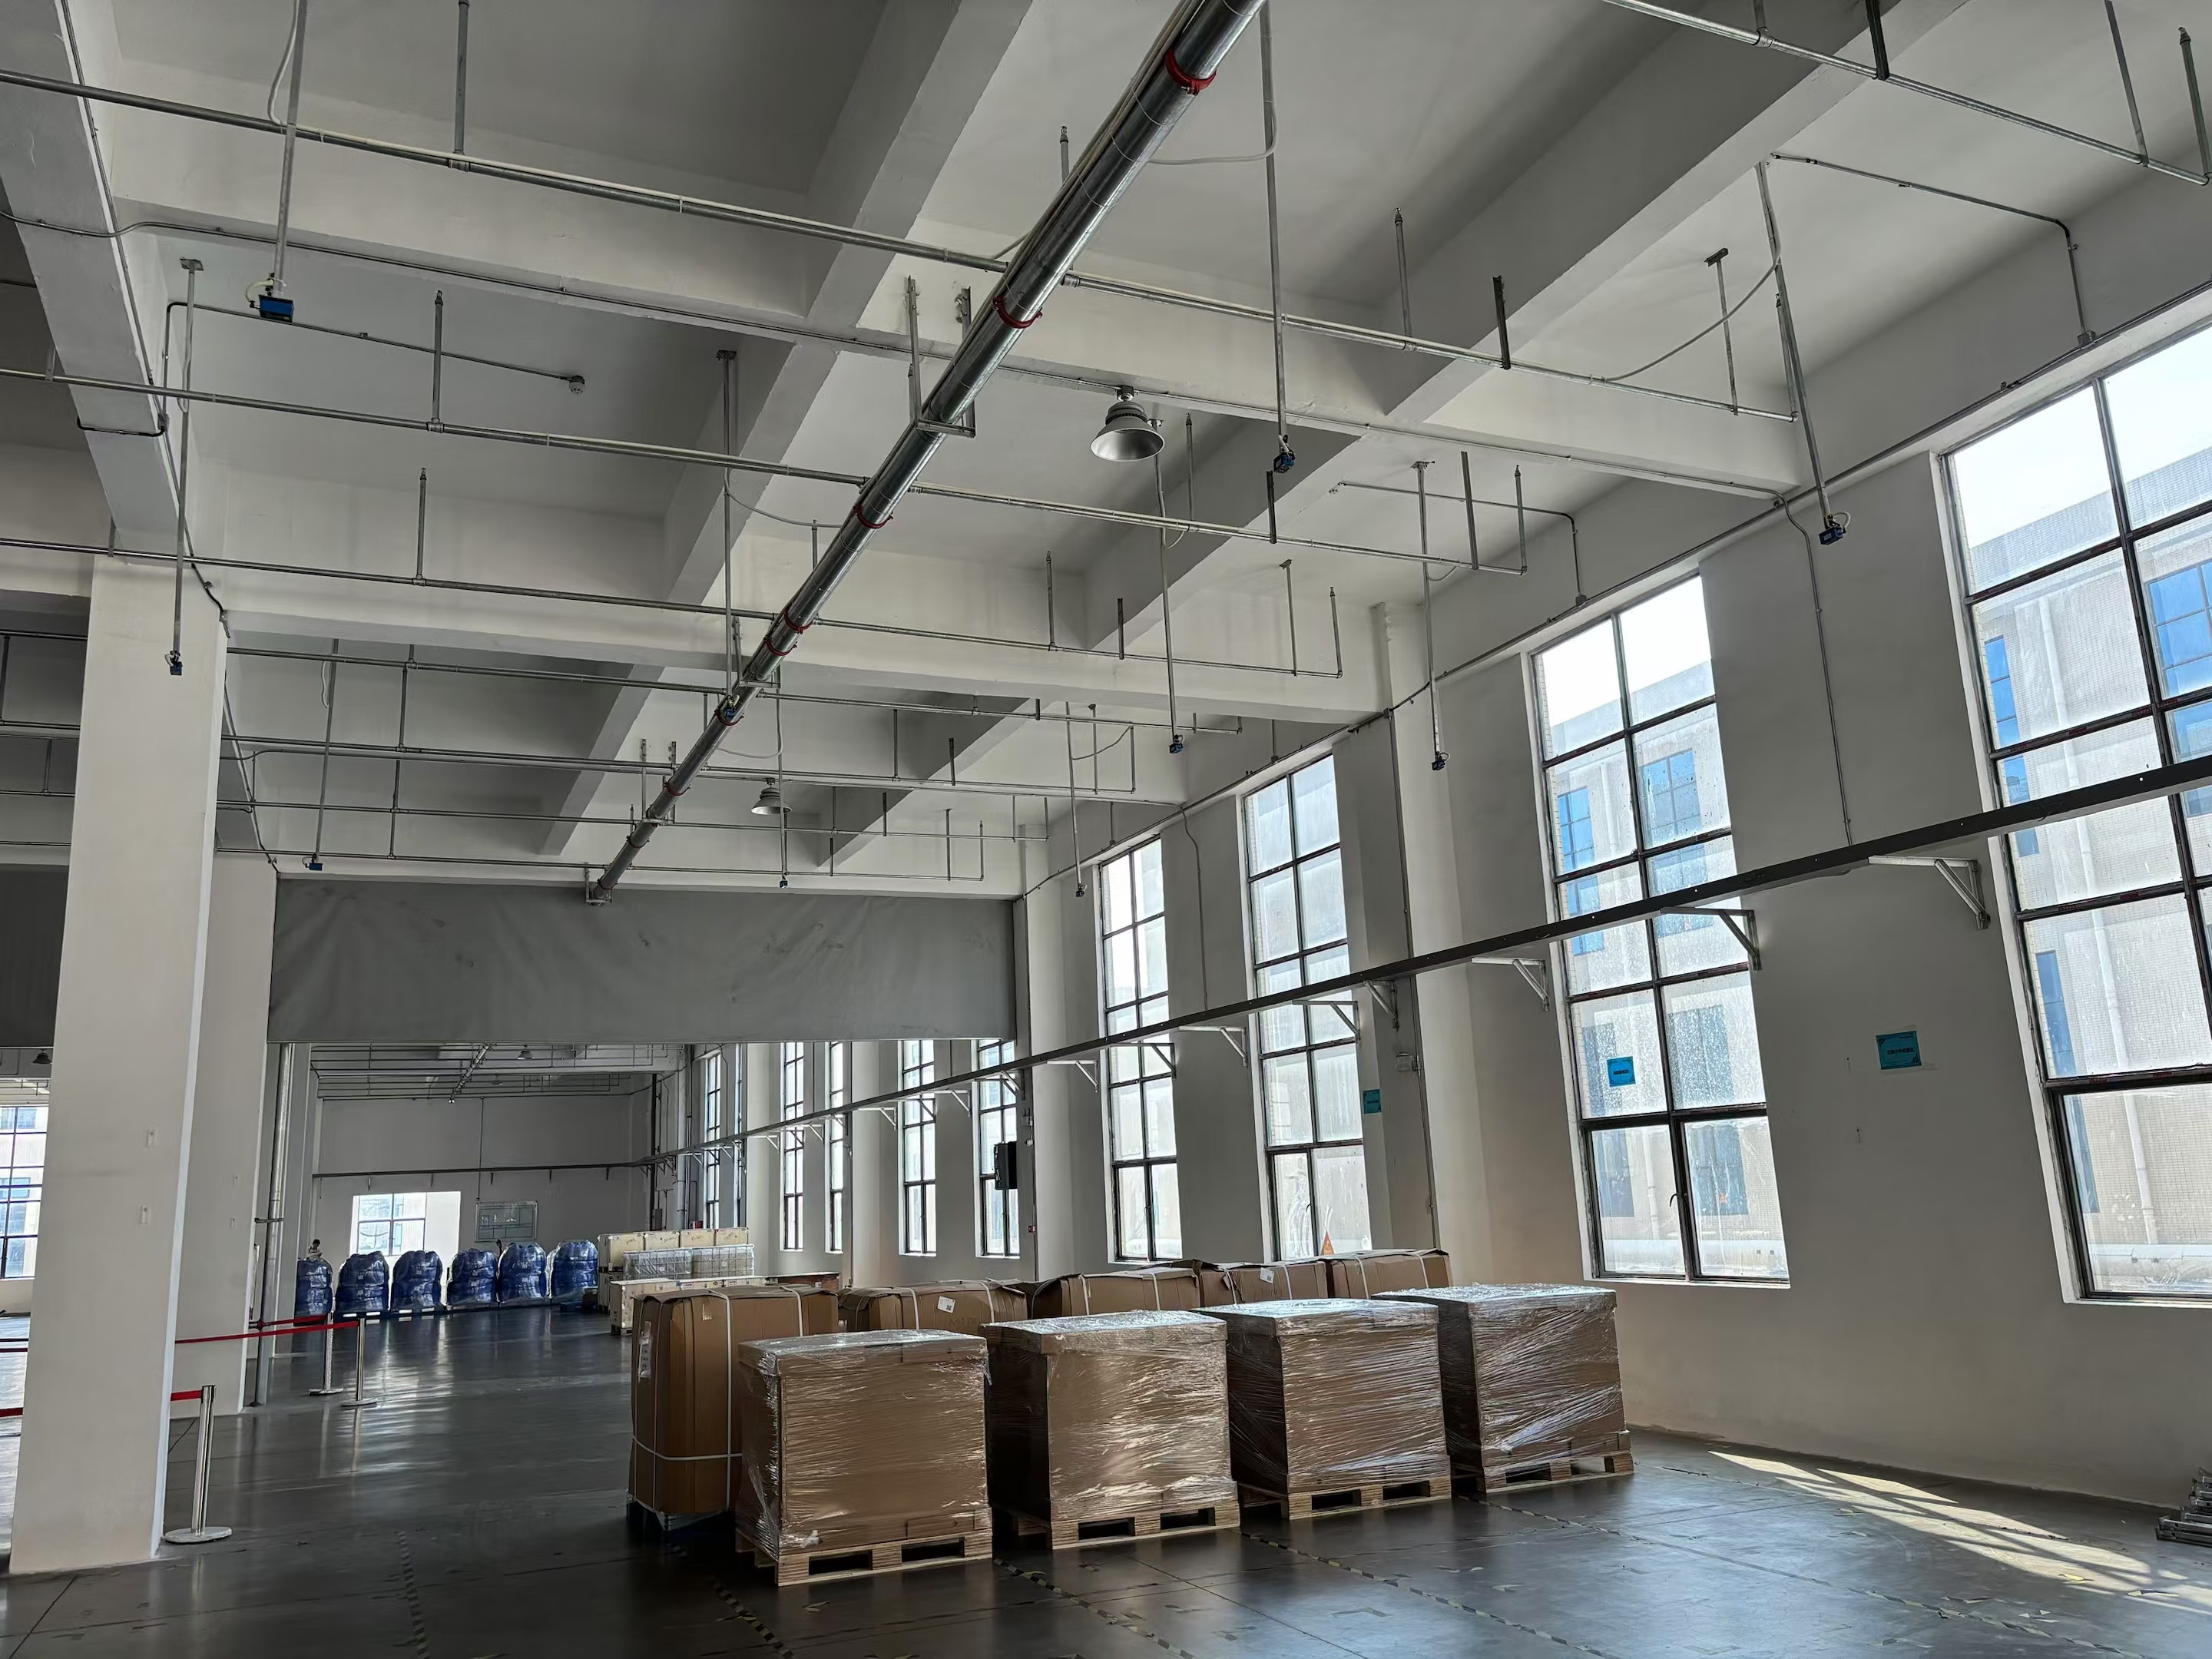
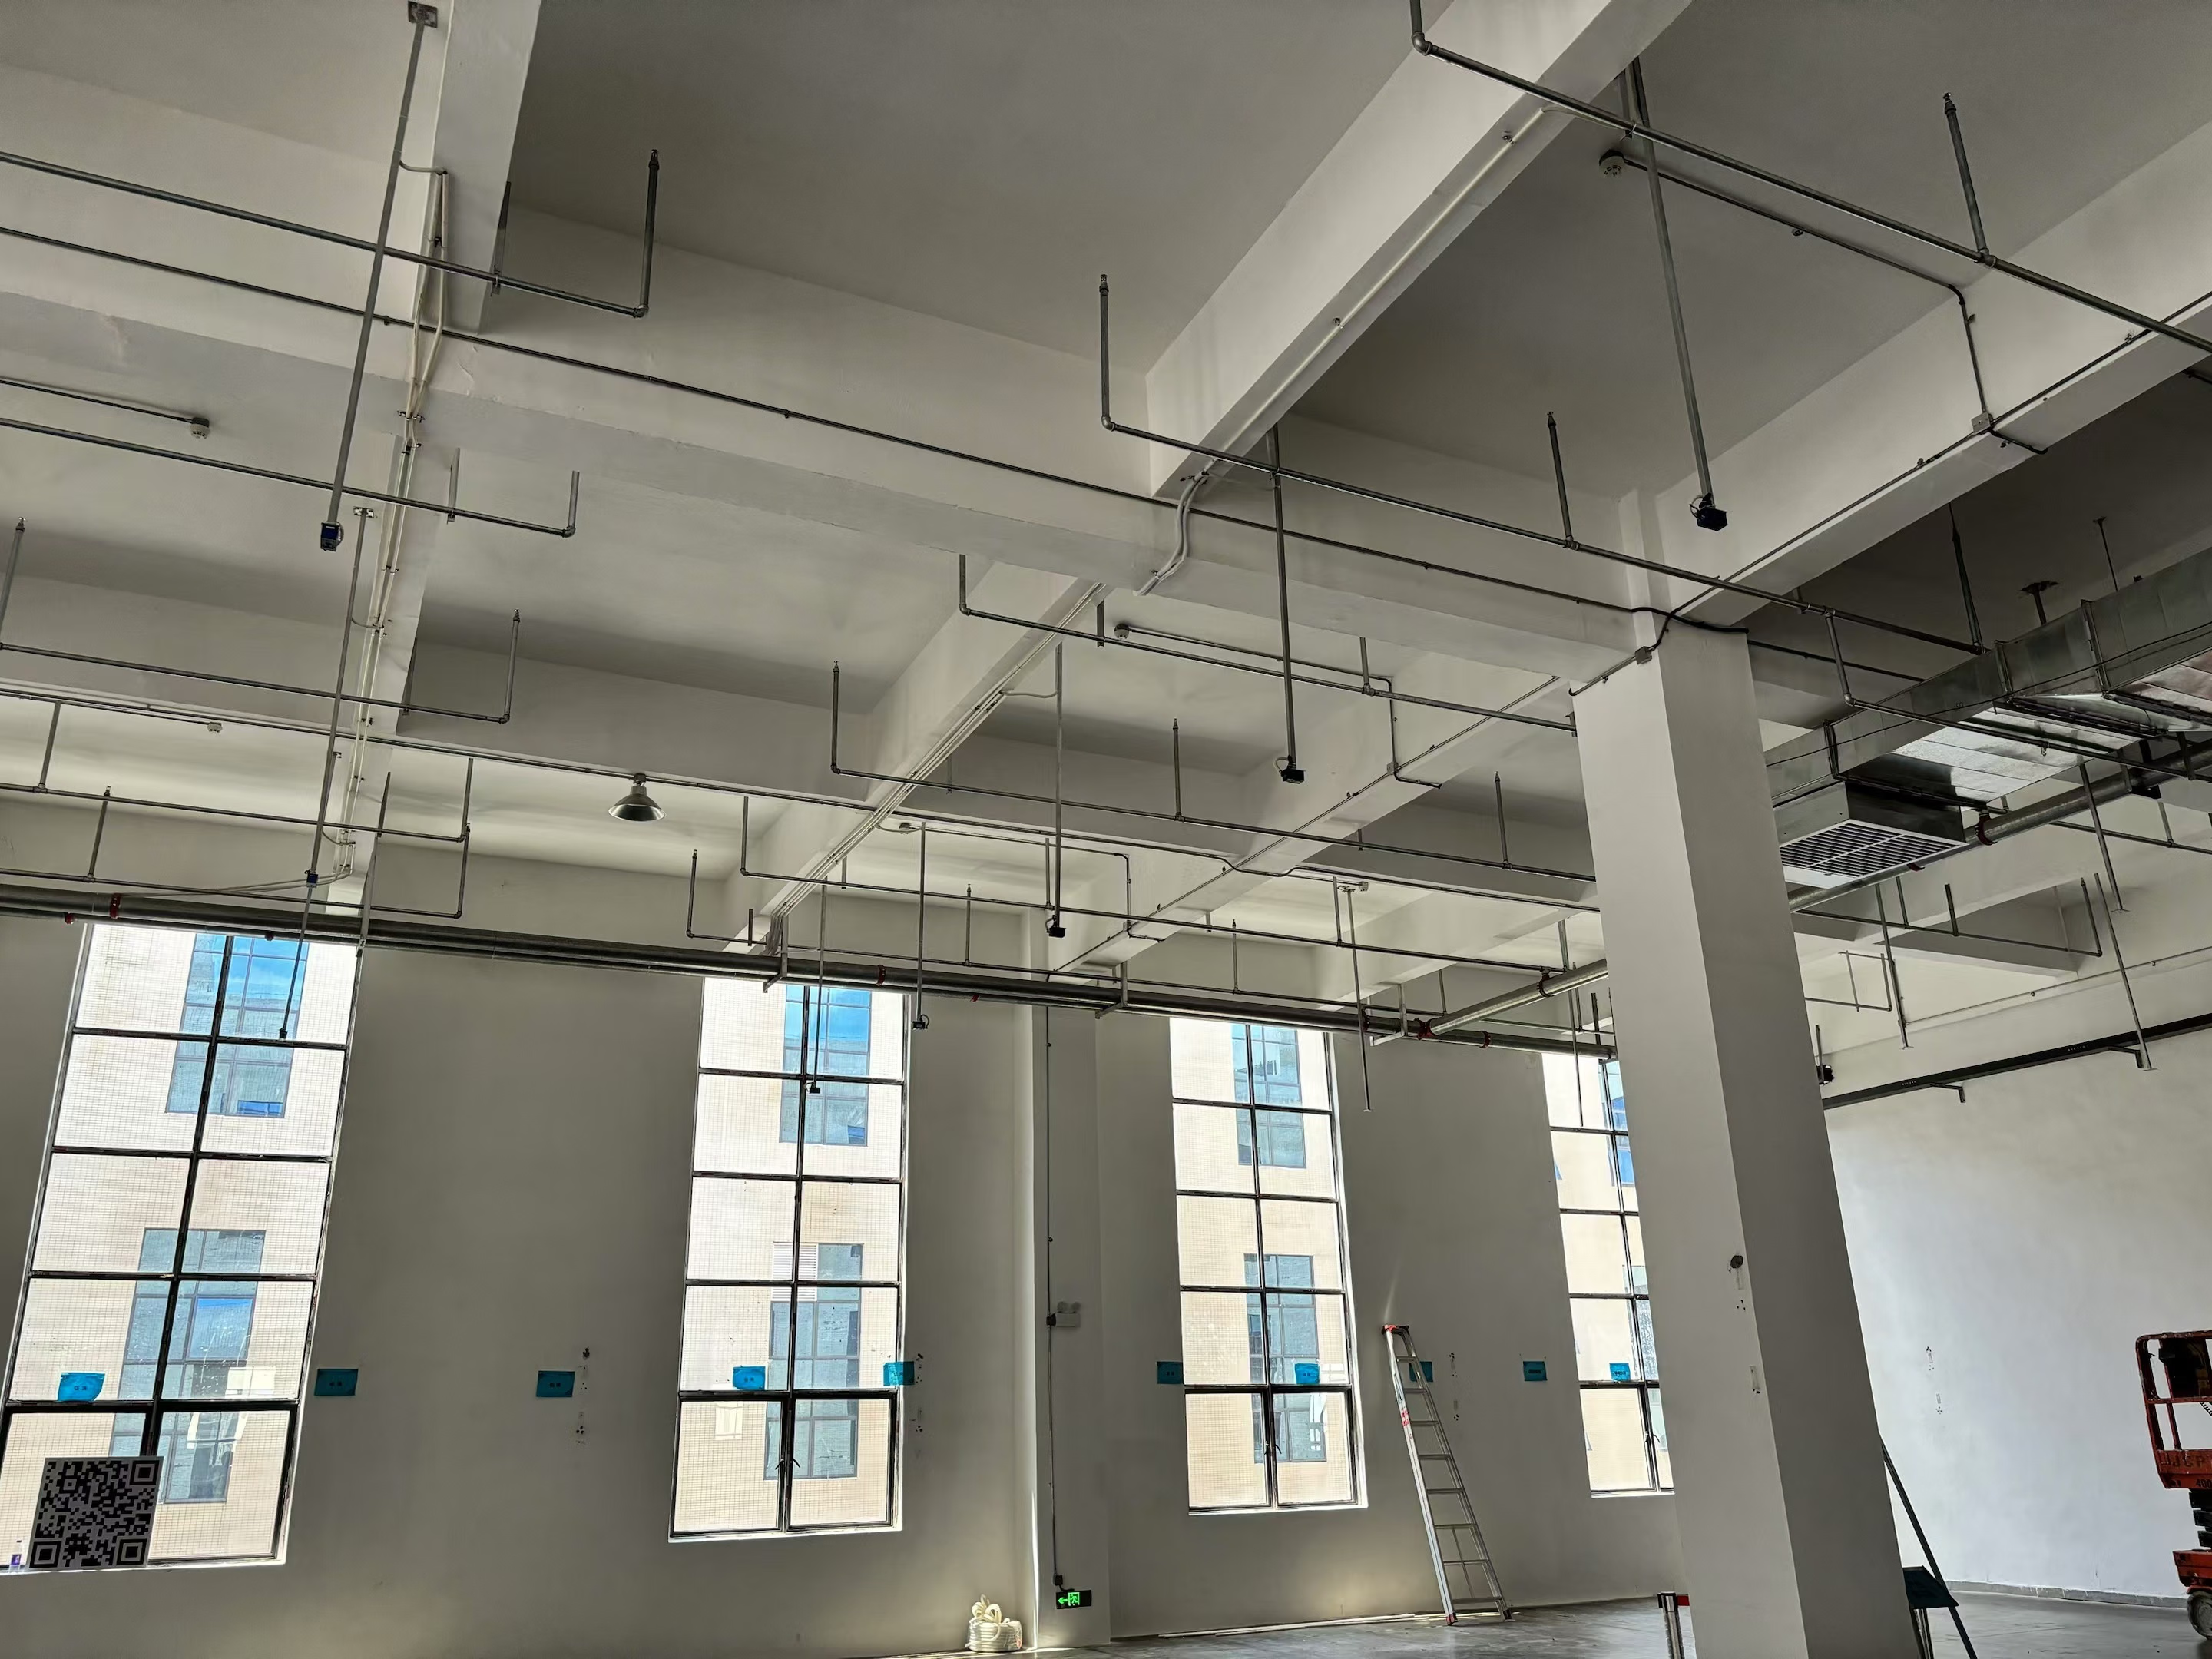
- Los registros del proyecto indican que se desplegaron más de cien sensores para supervisar el estado de las ubicaciones.
Instalación en el sitio
Resultados
El sistema sincroniza el estado de las ubicaciones en el sitio con el sistema de nivel superior y proporciona datos para asignar tareas a los AGV.