
Antecedentes del proyecto
Un productor químico de Anhui dependía anteriormente de trabajadores manuales para despaletizar y mover paquetes flexibles. Los paquetes se deforman con facilidad y utilizan distintos materiales de embalaje, lo que genera riesgos de ineficiencia, caída y rotura de paquetes.Solución
El proyecto adoptó una solución de despaletizado de paquetes flexibles mediante visión 3D. Una cámara RGB-D captura la textura de los paquetes y los datos de nube de puntos 3D. El algoritmo identifica la deformación y la posición de apilado de los paquetes, y proporciona el resultado a un brazo robótico para recogerlos y transportarlos al puerto de descarga.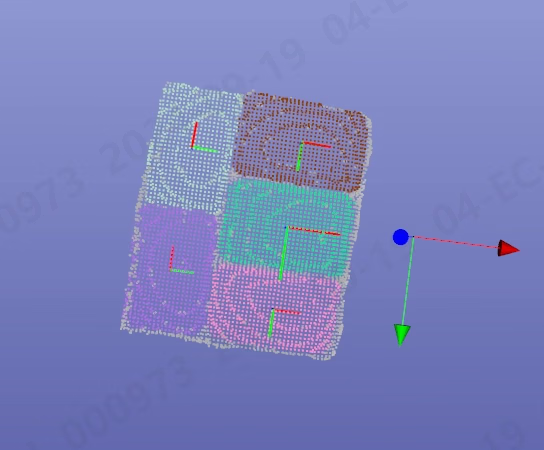
Flujo de implementación
1
Reconocer el paquete
La cámara captura datos de textura y de nube de puntos, e identifica la posición y la forma del paquete objetivo.
2
Planificar el agarre
El sistema genera la secuencia de agarre del brazo robótico y proporciona las posiciones objetivo al sistema de control.
3
Mover el paquete
El brazo robótico mueve el paquete al puerto de descarga y lo entrega al proceso siguiente.