
프로젝트 배경
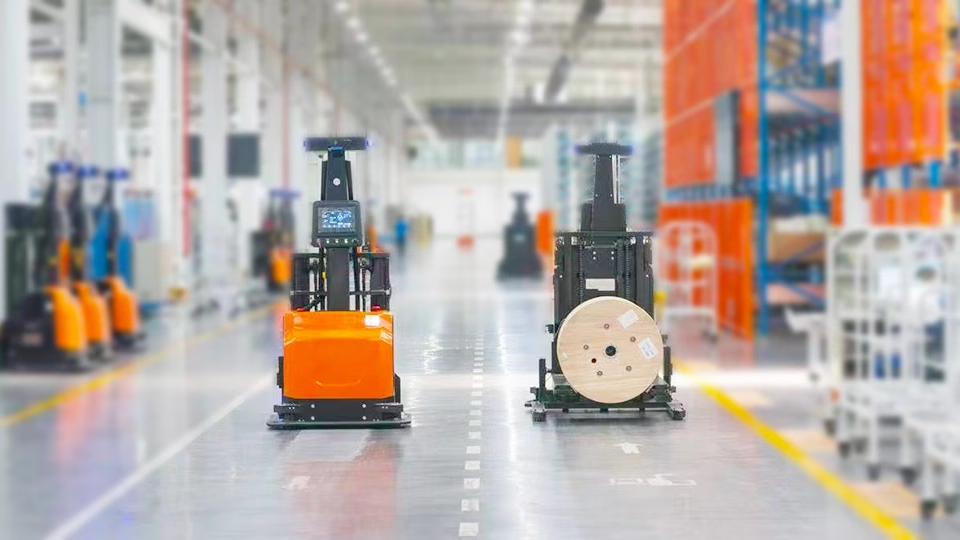
Company F는 스마트 공장에서 팔레트와 케이블 릴을 운반하기 위해 무인 리치트럭을 사용합니다. 팔레트와 릴의 위치 및 각도는 고정되어 있지 않습니다. 차량은 동적 환경에서 낮은 장애물을 감지하고 최대 2.2 m 높이에서 하중을 취급해야 합니다.솔루션 구성
팔레트 및 릴 인식
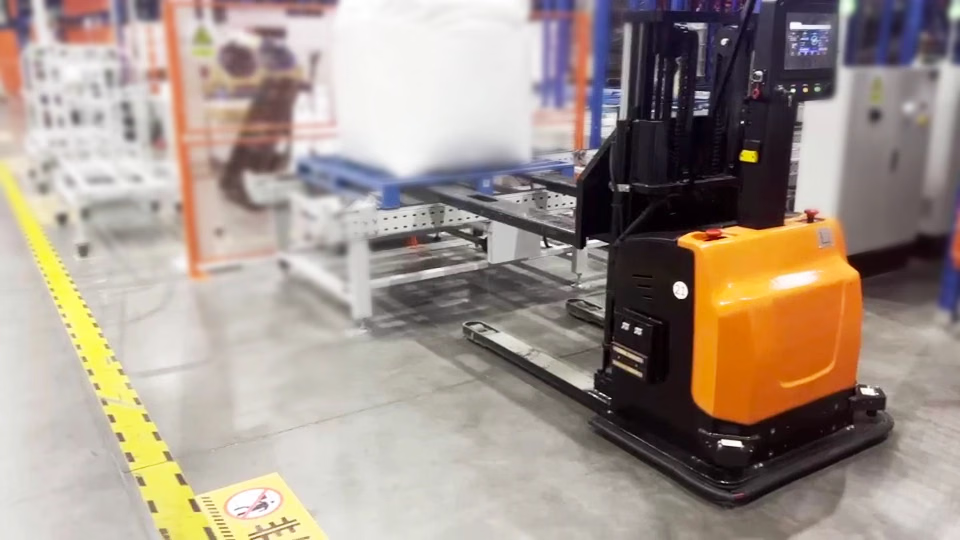
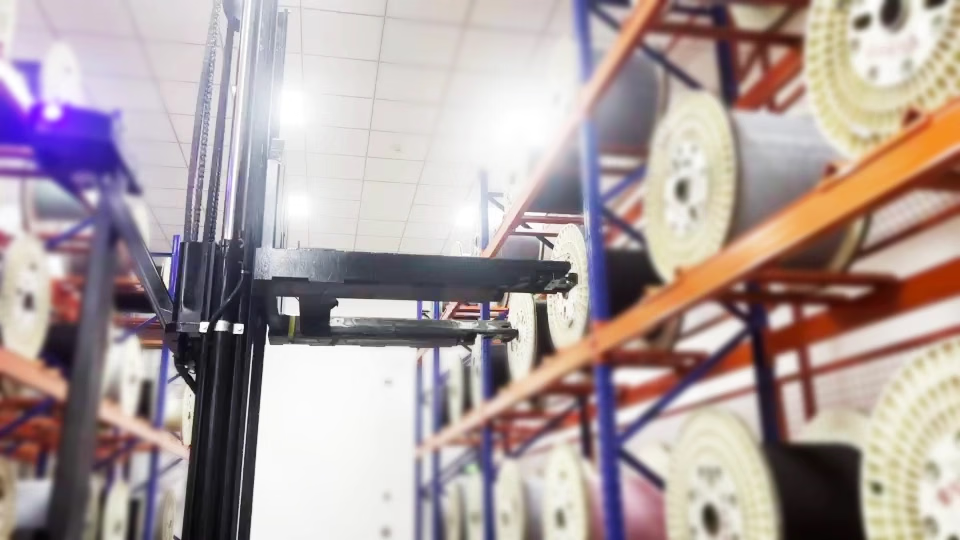
PalletPro 인식 시스템은 팔레트와 케이블 릴의 깊이 데이터를 포착하고 위치와 자세를 출력합니다. 프로젝트 기록에 따르면 리치트럭은 팔레트에서 약 200 mm 떨어진 위치에서 자세를 조정하며, 차량 한 대가 하루에 도킹, 취급 및 적재 작업을 500건 이상 완료할 수 있습니다.팔레트 인식 백서
물류 취급에서 팔레트 인식이 사용되는 방식을 알아보세요.
3D 비전 장애물 회피
리치트럭과 언더라이드 AGV는 3D 비전 장애물 회피를 사용해 낮은 장애물과 돌출 장애물을 감지하고 동적인 창고에서 주행에 필요한 인식 정보를 제공합니다.모바일 로봇용 3D 비전 장애물 회피
모바일 로봇 비전 장애물 회피 솔루션을 확인하세요.
상부 시점 내비게이션
V Series 상부 시점 내비게이션 시스템은 천장과 벽의 자연 특징을 인식해 위치를 추정합니다. 프로젝트 기록에 따르면 차량 한 대가 하루에 약 10 km를 주행하며, 리치트럭 18대의 누적 주행 거리는 총 50,000 km에 이릅니다.모바일 로봇 SLAM 비전 위치 추정
비전 SLAM 위치 추정 솔루션을 확인하세요.