프로젝트 배경
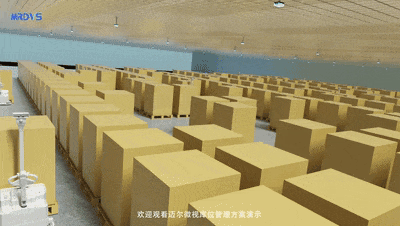
중국 남부의 한 자동화 창고는 자재 운반에 여러 대의 AGV를 사용합니다. 수동 입고 및 출고로 인해 시스템에 기록된 점유 상태가 실제 현장 상태를 따라가지 못할 수 있으며, 이는 AGV 픽업과 배치 작업에 영향을 줄 수 있습니다.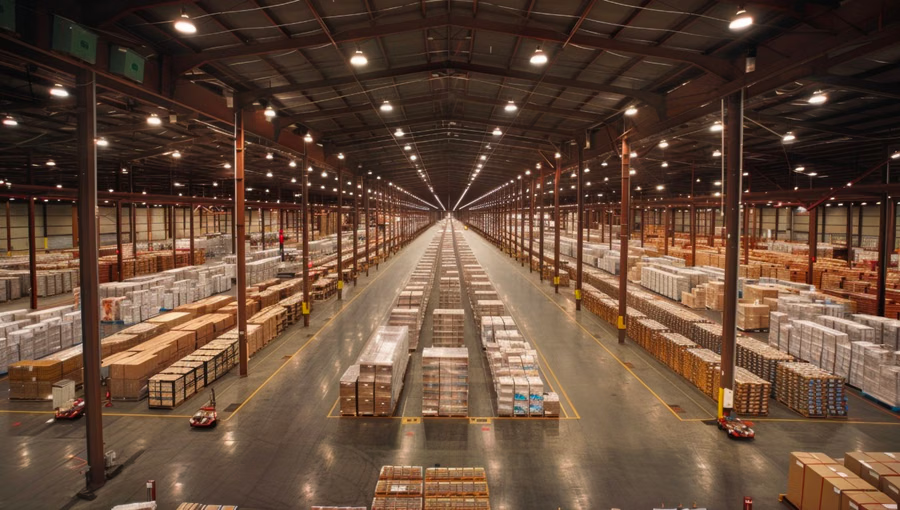
솔루션 선정
프로젝트에는 위치 점유 상태와 적재 높이 정보가 모두 필요했습니다. 단일 지점 레이저 거리 측정은 적재물 사이의 틈을 놓칠 수 있고 RGB 카메라는 높이를 직접 제공할 수 없습니다. 최종 솔루션은 RGB-D 카메라로 색상, 깊이 및 포인트 클라우드 데이터를 포착하고 카메라에서 위치 인식 알고리즘을 실행합니다.시스템 구현
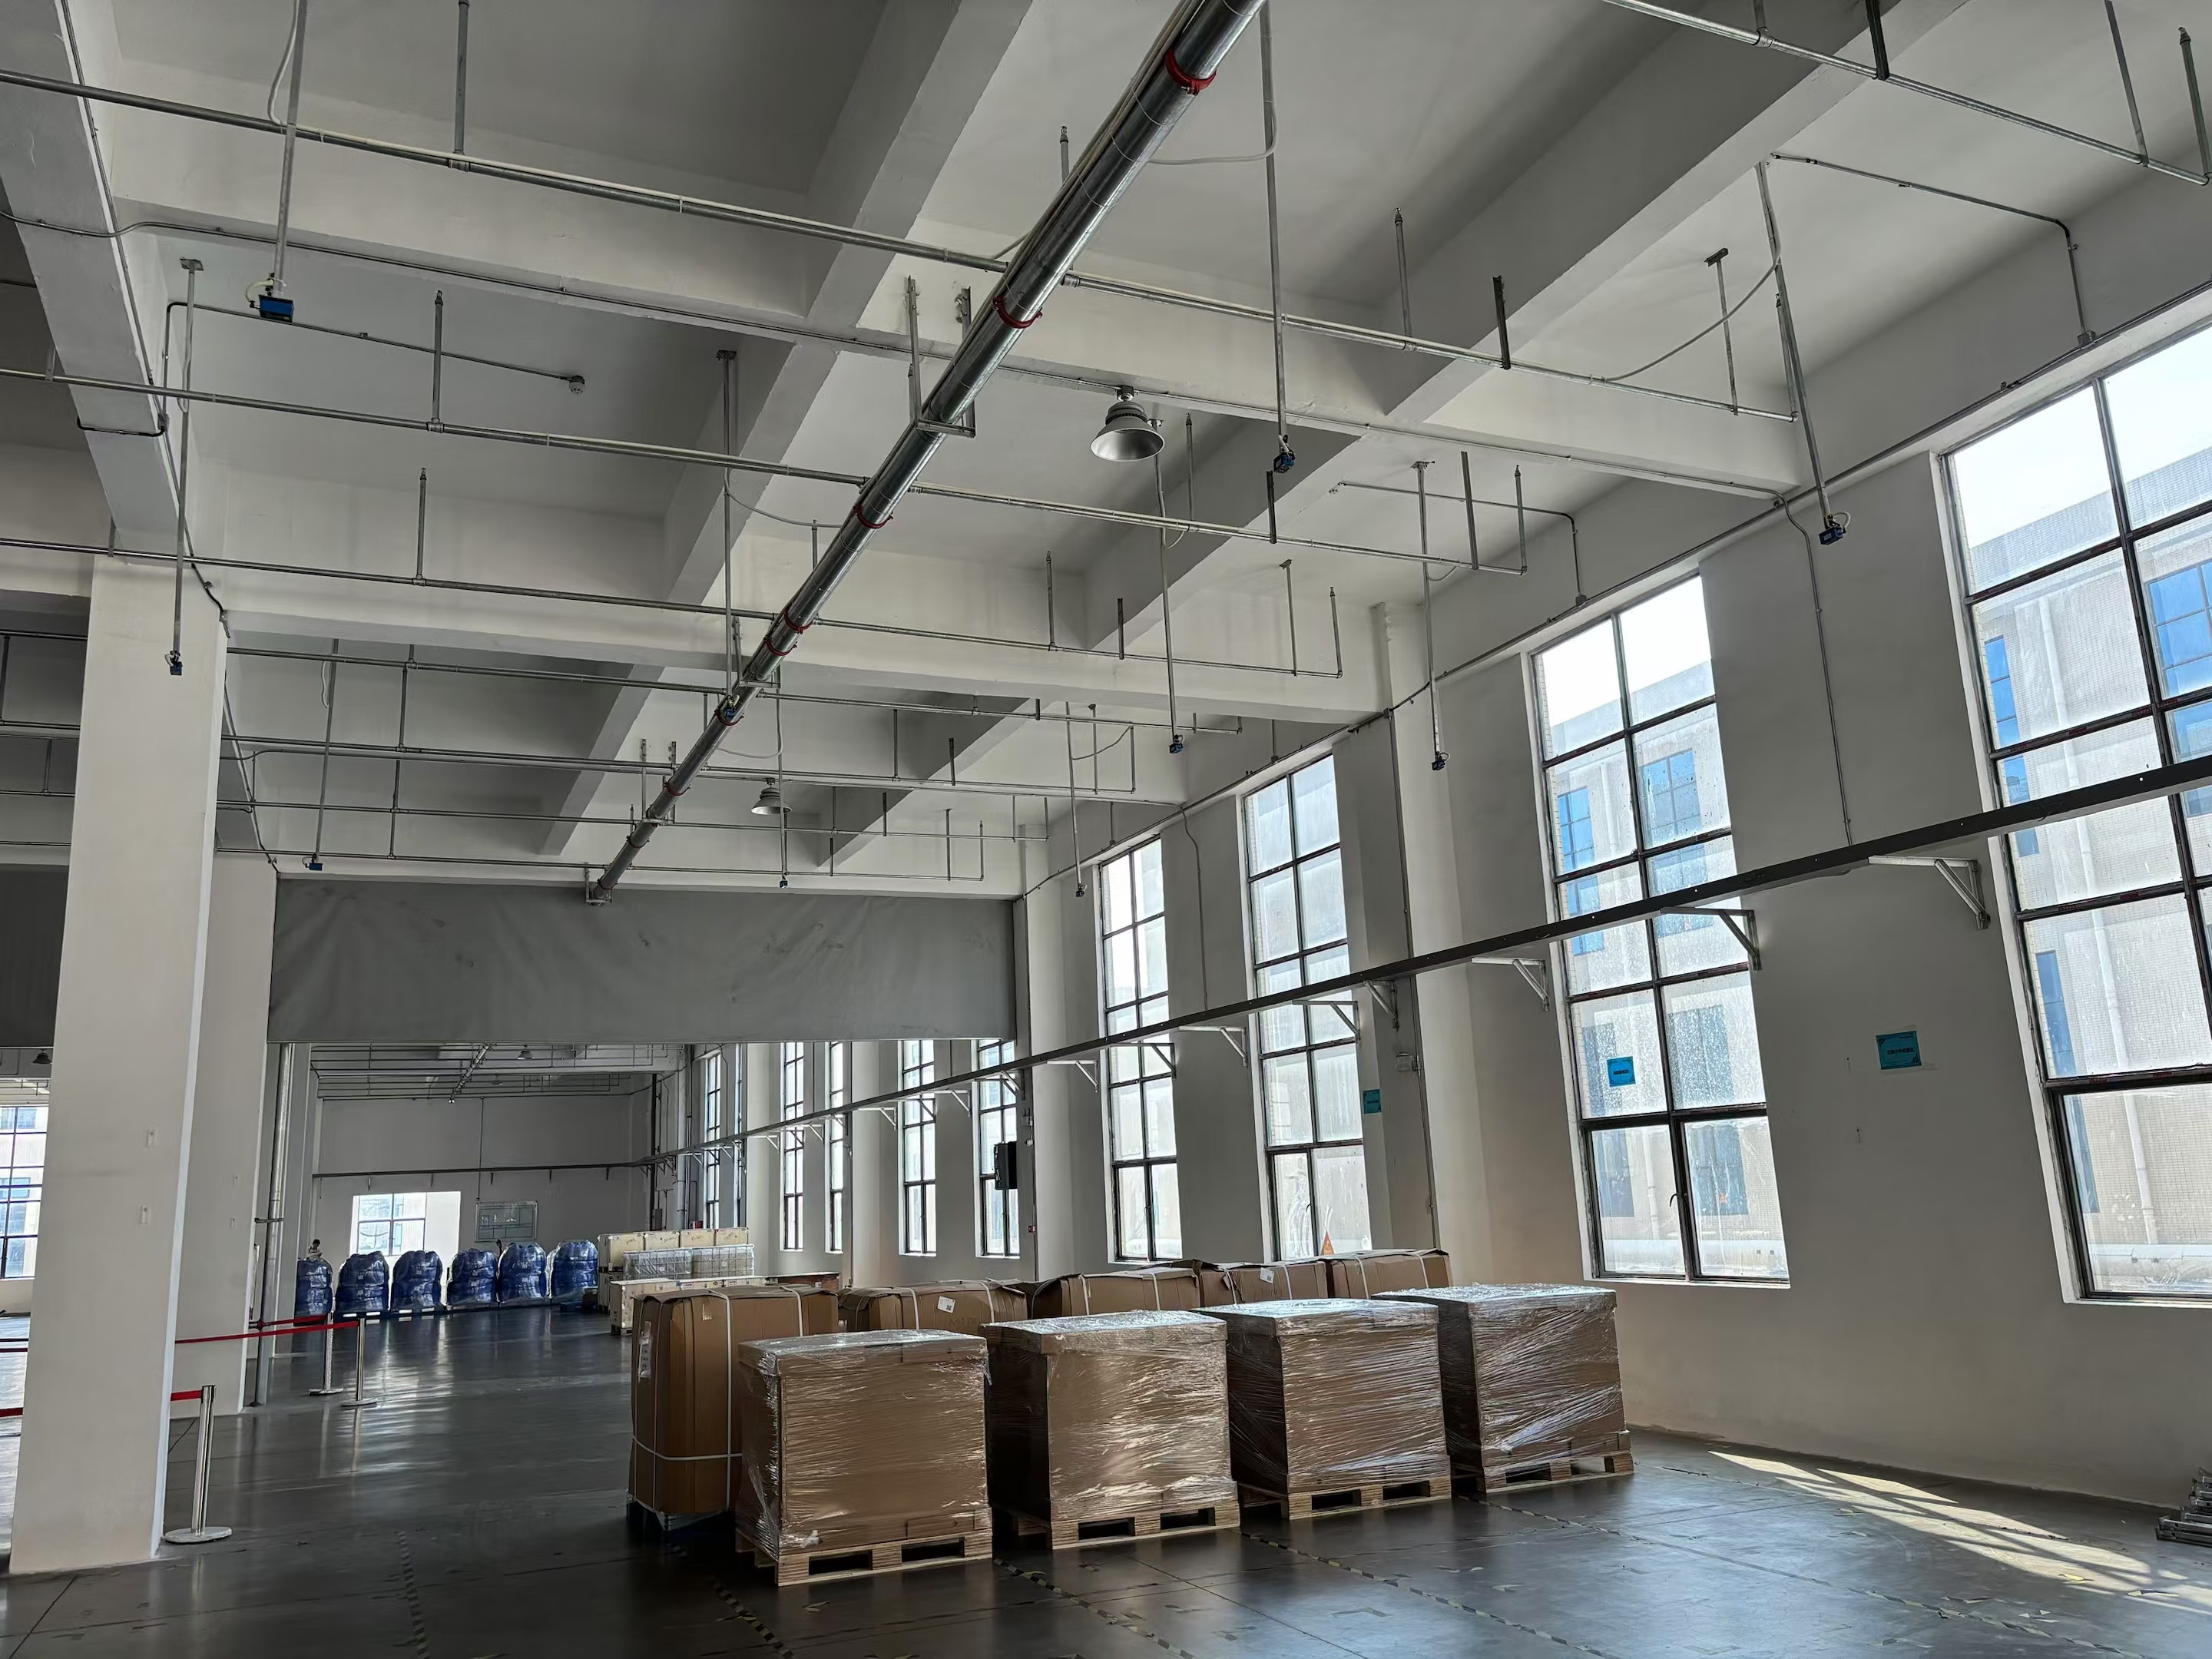
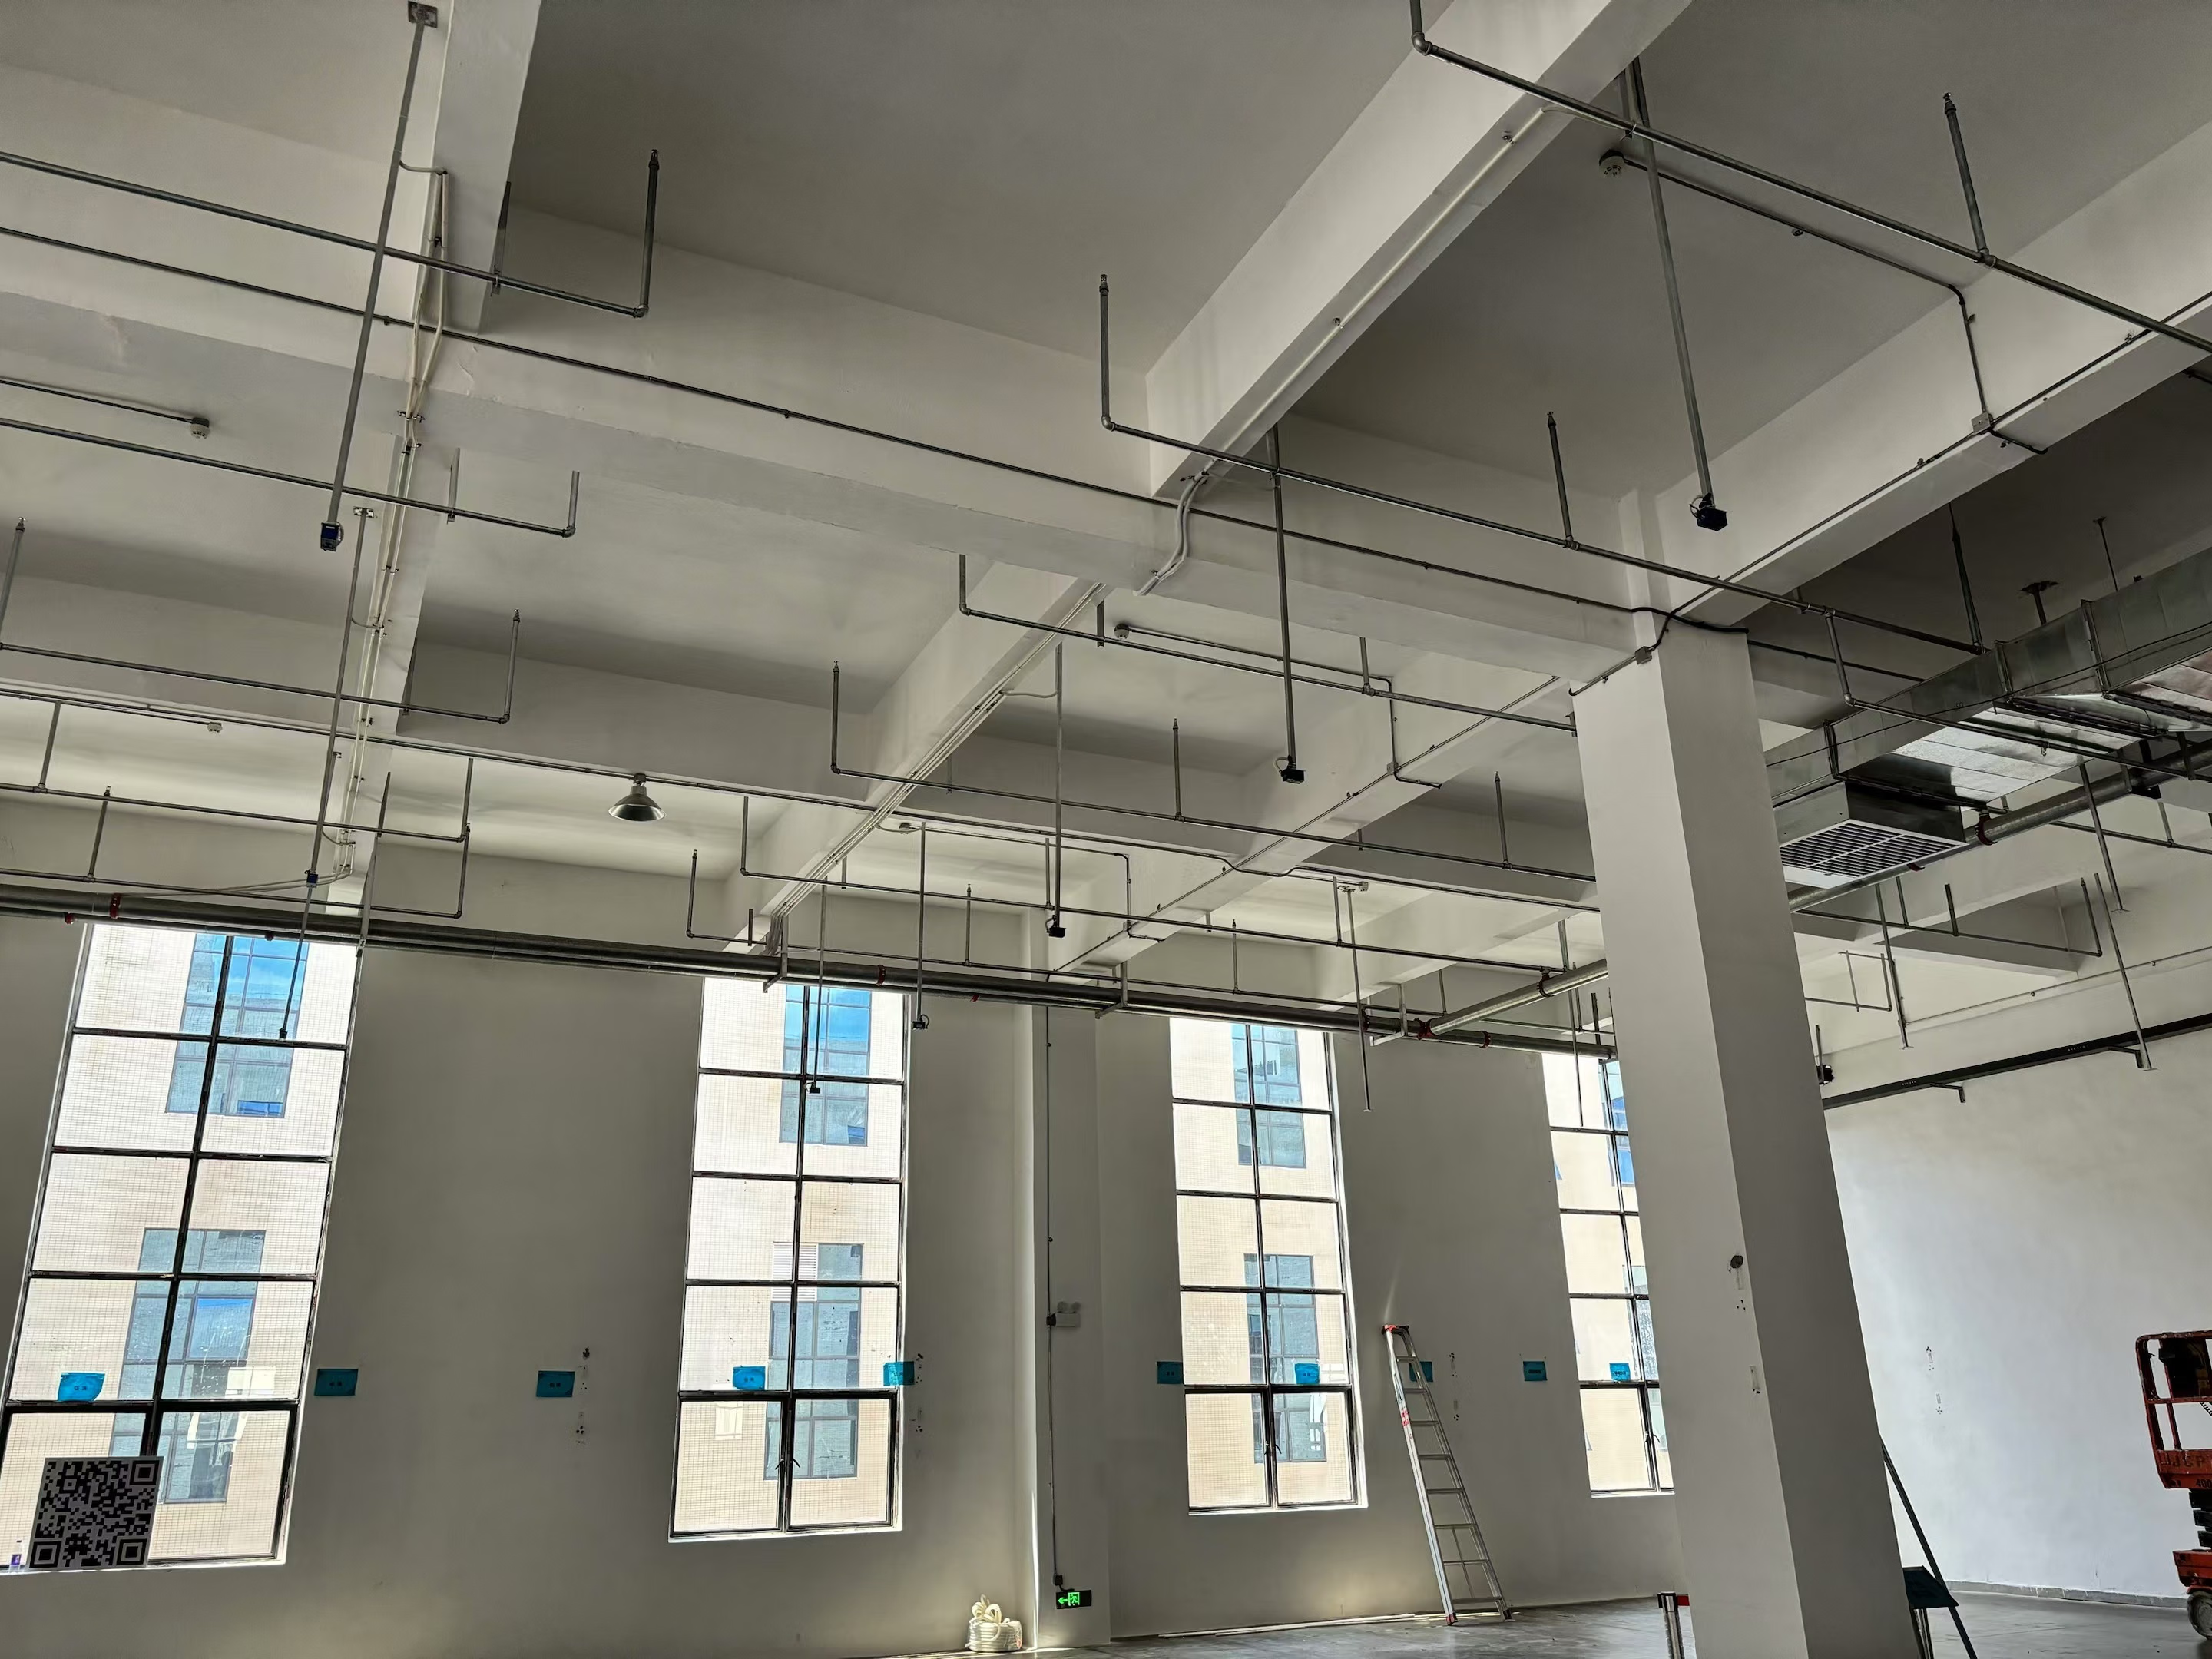
- 각 위치에서 3D 및 색상 데이터를 포착해 점유 여부와 적재 높이를 식별합니다.
- TCP/IP, UDP 또는 HTTP를 통해 JSON 형식의 결과를 WMS 또는 디스패치 시스템으로 전송합니다.
- 프로젝트 기록에 따르면 위치 상태 모니터링을 위해 100개 이상의 센서를 배포했습니다.
현장 설치
결과
시스템은 현장 위치 상태를 상위 시스템과 동기화하고 AGV 작업 할당에 필요한 데이터를 제공합니다.