
프로젝트 배경
안후이의 한 화학 제조업체는 이전에 작업자가 연포장 화물을 디팔레타이징하고 운반했습니다. 화물은 쉽게 변형되고 포장 재질도 다양해 작업 효율 저하, 낙하 및 파손 위험이 있었습니다.솔루션
프로젝트에는 3D 비전 연포장 디팔레타이징 솔루션을 도입했습니다. RGB-D 카메라가 화물의 질감과 3D 포인트 클라우드 데이터를 포착합니다. 알고리즘은 화물의 변형과 적재 위치를 식별한 후 로봇 팔에 결과를 제공해 하역 포트로 픽업하고 운반하도록 합니다.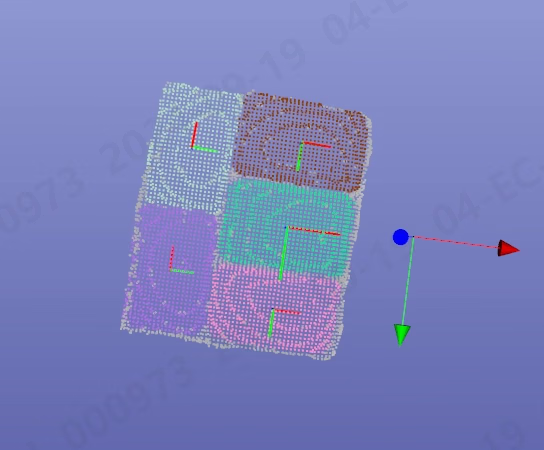
구현 작업 흐름
1
화물 인식
카메라가 질감과 포인트 클라우드 데이터를 포착하고 대상 화물의 위치와 형상을 식별합니다.
2
파지 계획
시스템이 로봇 팔의 파지 순서를 생성하고 대상 위치를 제어 시스템에 제공합니다.
3
화물 운반
로봇 팔이 화물을 하역 포트로 옮긴 후 다음 공정에 전달합니다.