Lösungsübersicht
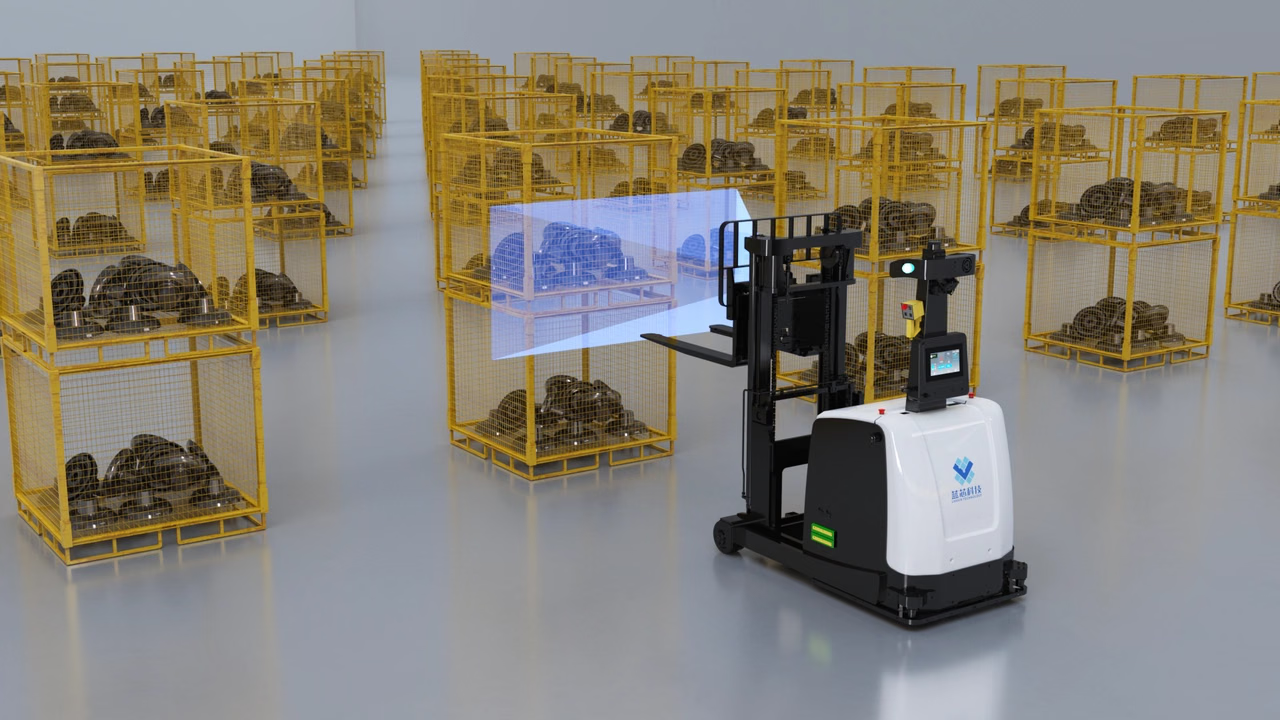
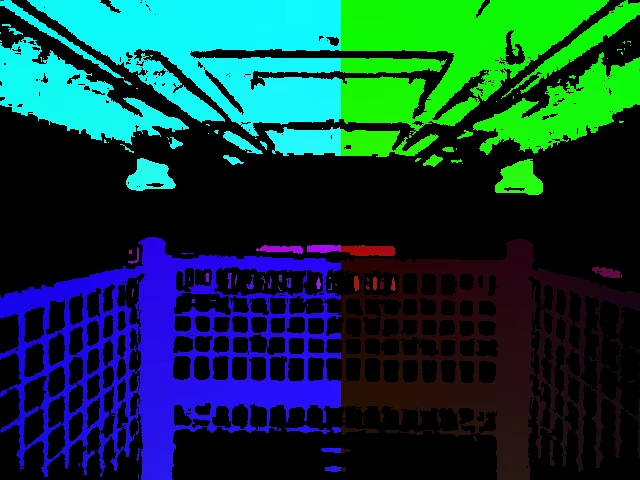
Die Lösung verwendet eine 3D-Kamera, die am intelligenten Gabelstapler montiert ist, um die relative Pose des Behälters auf den Gabelzinken und des Zielbehälters zu schätzen. Positions- und Winkelversätze werden an die Gabelstaplersteuerung gesendet, um Aufnahme und Stapelung zu führen. Die Lösung eignet sich für Behälter, Paletten und andere Aufgaben mit präzisem Andocken.Verifizierte Leistungsdaten
- Positioniergenauigkeit bis zu ±5 mm und Winkelgenauigkeit bis zu 0,1°.
- Erkennungsbereich für Behälterversatz von ±15°.
- Verarbeitungszeit pro Bild unter 100 ms.
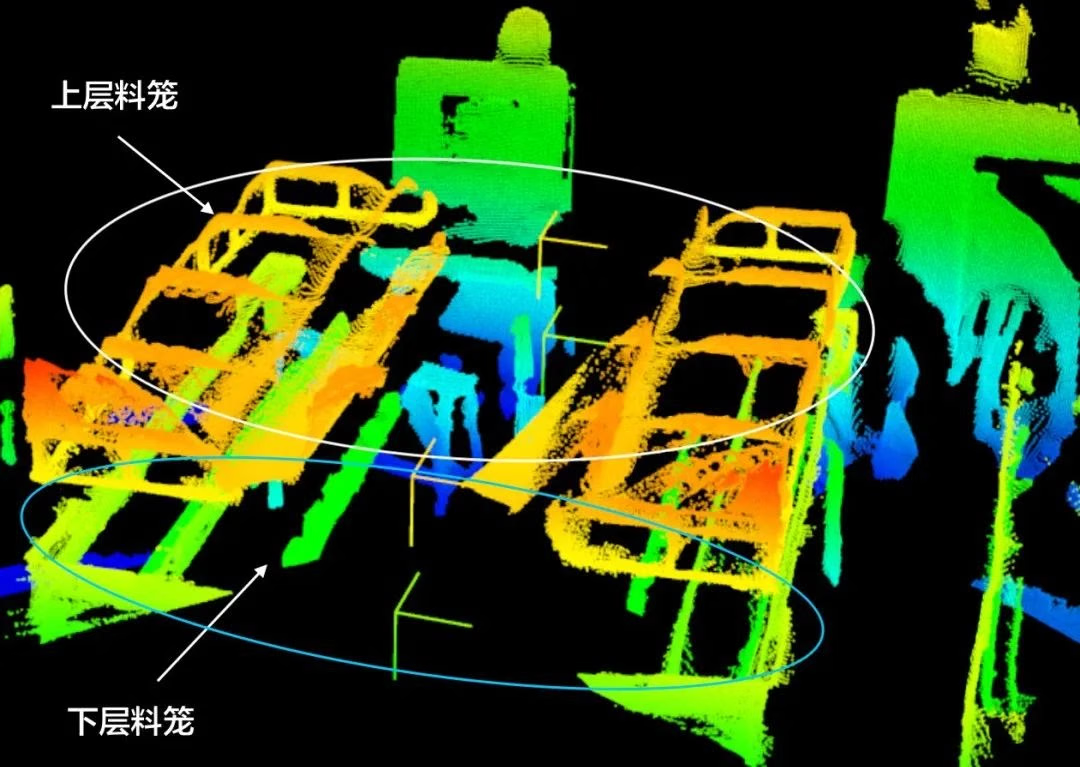
- Unterstützung für 1–4 Ebenen und
2 × 2-Stapelung.
Installationsoptionen
- Einzelkamera-Aufbau
- Zweikamera-Aufbau
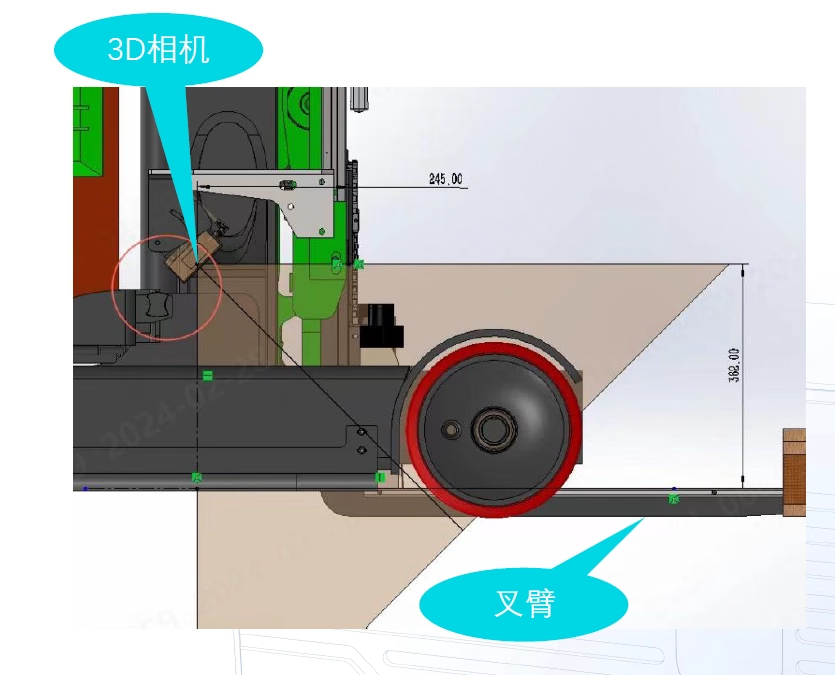
Montieren Sie die Kamera am Hubmechanismus und richten Sie sie horizontal auf die Behälter an beiden Gabelzinken. Halten Sie einen Abstand von 35–55 cm zur Unterkante der Gabelzinken ein; der Positionsfehler des Hubmechanismus sollte 1 cm nicht überschreiten.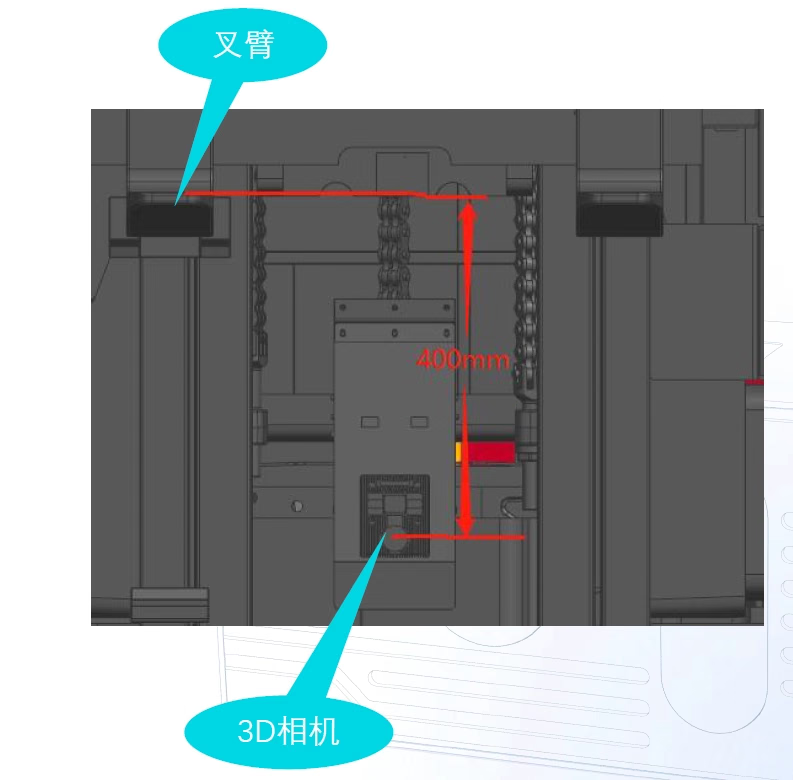
Die M Series, zum Beispiel M4 Pro oder M4 Mega, wird empfohlen. Wählen Sie das Modell anhand von Arbeitsabstand, Sichtfeld und Behälterabmessungen.
Kommunikationsdaten
Das System kommuniziert über TCP/IP mit der Gabelstaplersteuerung. Die Steuerung fordertX, Y und θ des Behälters an; die Kamera gibt die folgenden Felder zurück.
Ablauf
- Aufnahme
- Stapelung