
Projekthintergrund
Ein Chemiehersteller in Anhui setzte zuvor manuelle Arbeitskräfte ein, um weiche Packstücke zu entpalettieren und zu bewegen. Die Packstücke verformen sich leicht und bestehen aus unterschiedlichen Verpackungsmaterialien. Dadurch entstehen Risiken durch geringe Effizienz, herabfallende und beschädigte Packstücke.Lösung
Das Projekt führte eine 3D-visionsgestützte Lösung zur Entpalettierung weicher Packstücke ein. Eine RGB-D-Kamera erfasst Packstücktextur und 3D-Punktwolkendaten. Der Algorithmus erkennt Verformung und Stapelposition der Packstücke und übergibt das Ergebnis an einen Roboterarm zum Greifen und Transportieren zur Entladestelle.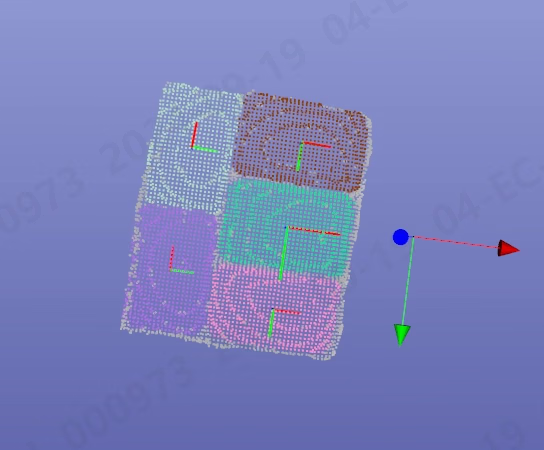
Ablauf der Umsetzung
1
Packstück erkennen
Die Kamera erfasst Textur- und Punktwolkendaten und erkennt Position und Form des Zielpackstücks.
2
Greifvorgang planen
Das System erzeugt die Greifsequenz des Roboterarms und übergibt Zielpositionen an das Steuerungssystem.
3
Packstück bewegen
Der Roboterarm bewegt das Packstück zur Entladestelle und übergibt es an den nächsten Prozess.