
项目背景
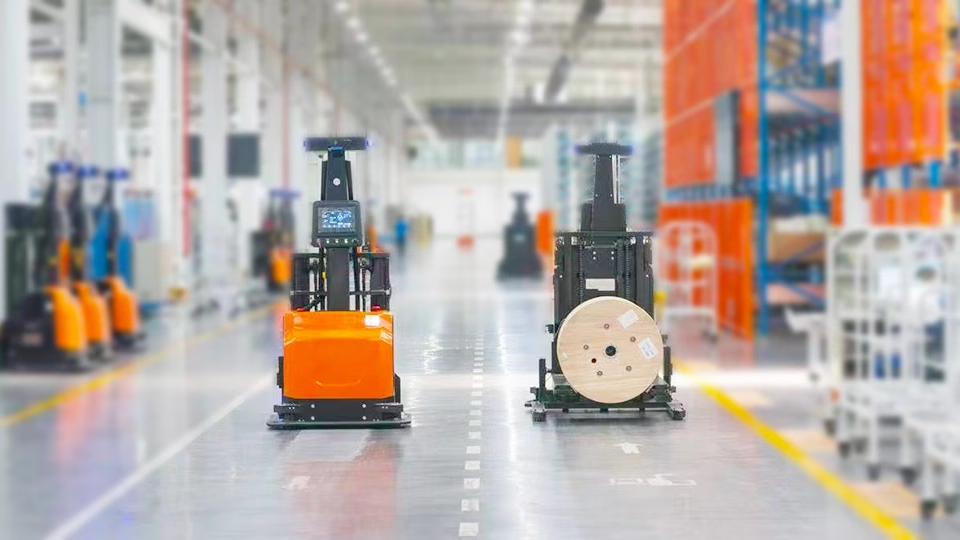
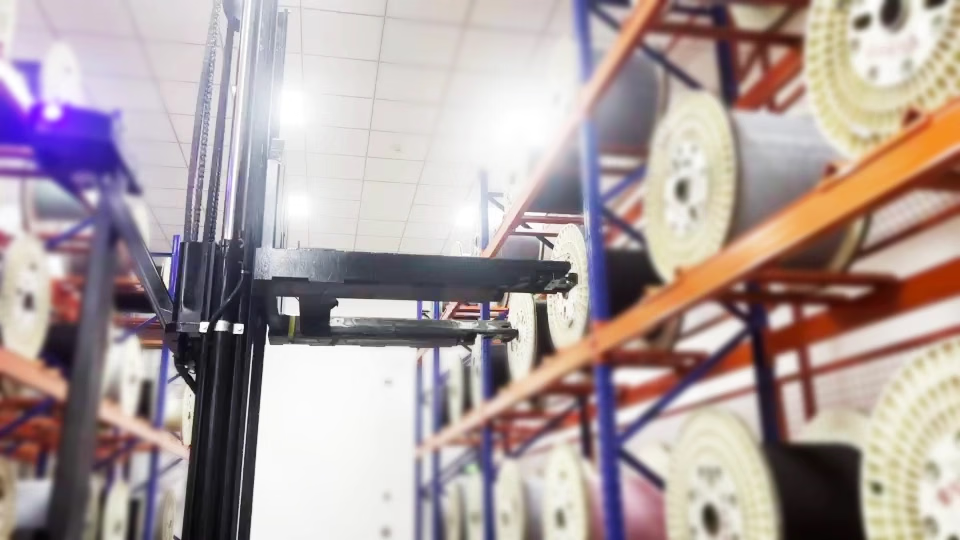
F 公司在智能工厂中使用无人堆高叉车搬运托盘和电缆盘具。现场托盘和盘具的摆放位置、角度不固定,车辆还需要在动态环境中识别低矮障碍物,并在最高 2.2 m 作业高度下完成搬运。方案组成
托盘与盘具识别
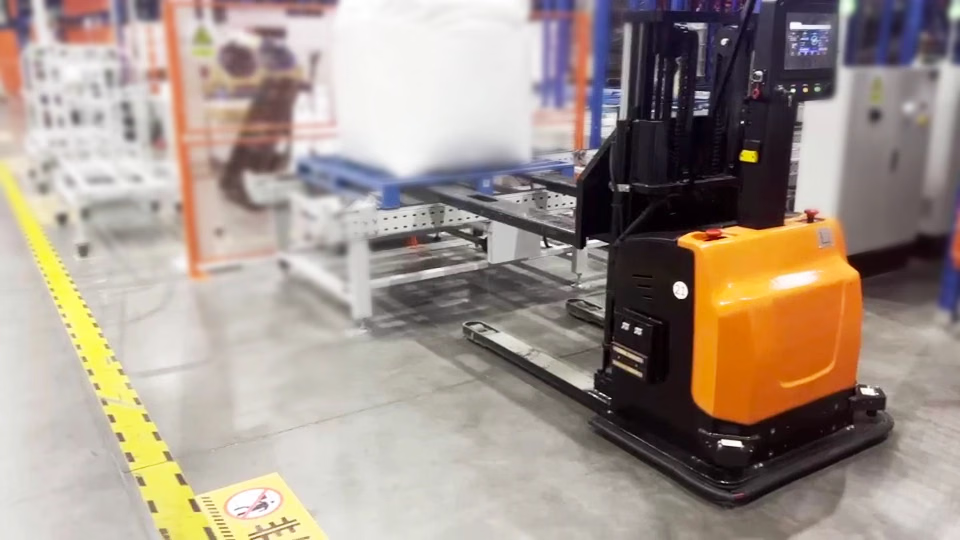
PalletPro 托盘识别系统采集托盘和电缆盘具的深度信息,输出位置和姿态。历史项目资料显示,堆高叉车接近托盘约 200 mm 时会调整位姿;单车每日可完成超过 500 次对接、搬运和堆高任务。托盘识别技术白皮书
了解托盘识别在物流搬运中的应用。
3D 视觉避障
堆高叉车和潜伏 AGV 使用 3D 视觉避障方案识别低矮和悬空障碍物,为动态仓储场景中的行驶提供环境感知。移动机器人 3D 视觉避障
查看移动机器人视觉避障方案。
顶视导航
V 系列顶视导航系统利用天花板和墙壁的自然特征进行定位。历史项目资料显示,单车日行程近 10 km,18 辆堆高叉车累计行程达 50,000 km。移动机器人 SLAM 视觉定位
查看视觉 SLAM 定位方案。