项目背景
某汽车制造物流中心需要对装有冲压件的料笼进行自动堆垛。单个料笼高 1.6 m,需要堆叠 4 层,总高度达 6.4 m;每个料笼的载荷超过 1 t。项目因此需要在高载荷和多层作业条件下控制对接位置与姿态。解决方案
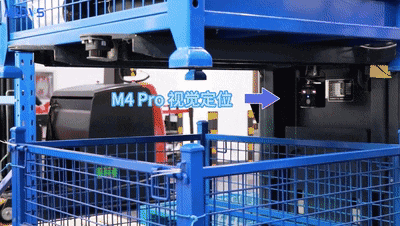
项目在智能叉车上安装 M4 Pro 3D 相机,识别叉车与料笼的相对位姿,并将偏差用于引导叉车调整堆叠位置和角度。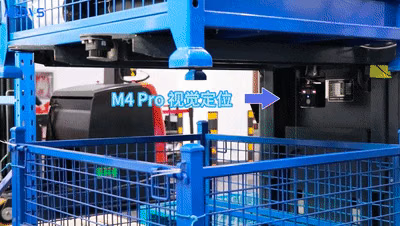
实施要点
- 多层作业:支持单层高 1.6 m 的料笼进行四层堆叠。
- 位姿对接:相机实时计算叉车与料笼的相对位姿。历史项目资料记录,料笼脚识别误差小于 5 mm。
- 异常处置:当位姿偏差超出设定范围时,系统可执行再次识别、重新对接或触发异常告警。
项目结果
该方案用于完成多层料笼堆垛,并减少人工对接干预。现场图像如下。