
项目背景
安徽某化工企业此前主要依靠人工完成软包物料的拆垛和搬运。软包易变形,且包装材质多样,人工处理存在效率、掉包和破包等问题。解决方案
项目采用 3D 视觉软包拆垛方案。RGB-D 相机采集软包表面纹理和三维点云数据,算法识别软包形变与堆垛位置,并将结果提供给机械臂,用于抓取和搬运至下料口。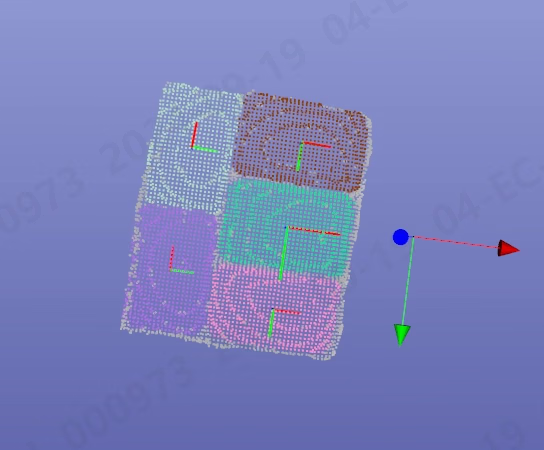
实施流程
1
识别软包
相机获取软包纹理和点云数据,识别待抓取物体的位置与形态。
2
规划抓取
系统生成机械臂抓取顺序,并向控制系统提供目标位置。
3
执行搬运
机械臂将软包搬运至下料口,并与后续工序衔接。