ソリューションの概要
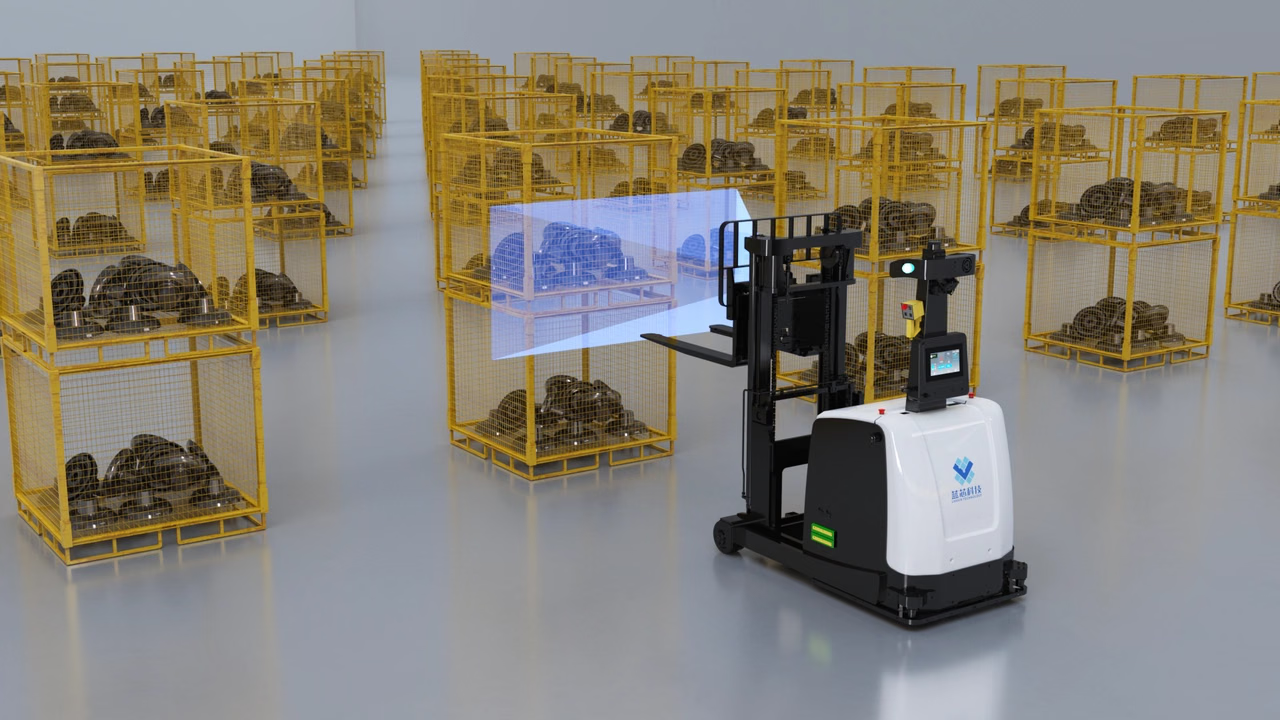
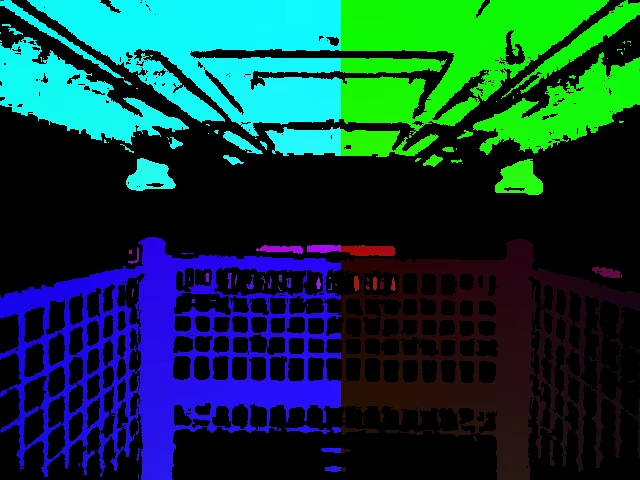
このソリューションは、スマートフォークリフトに搭載した 3D カメラで、フォーク上のビンおよび目標ビンの相対姿勢を推定します。位置と角度のオフセットをフォークリフトコントローラーへ送信し、ピックアップと積み重ねを誘導します。ビン、パレット、その他の高精度ドッキング作業に適しています。検証済みの機能
- 位置決め精度は最大 ±5 mm、角度精度は最大 0.1°。
- ビンのオフセット認識範囲は ±15°。
- フレームあたりの処理時間は 100 ms 未満。
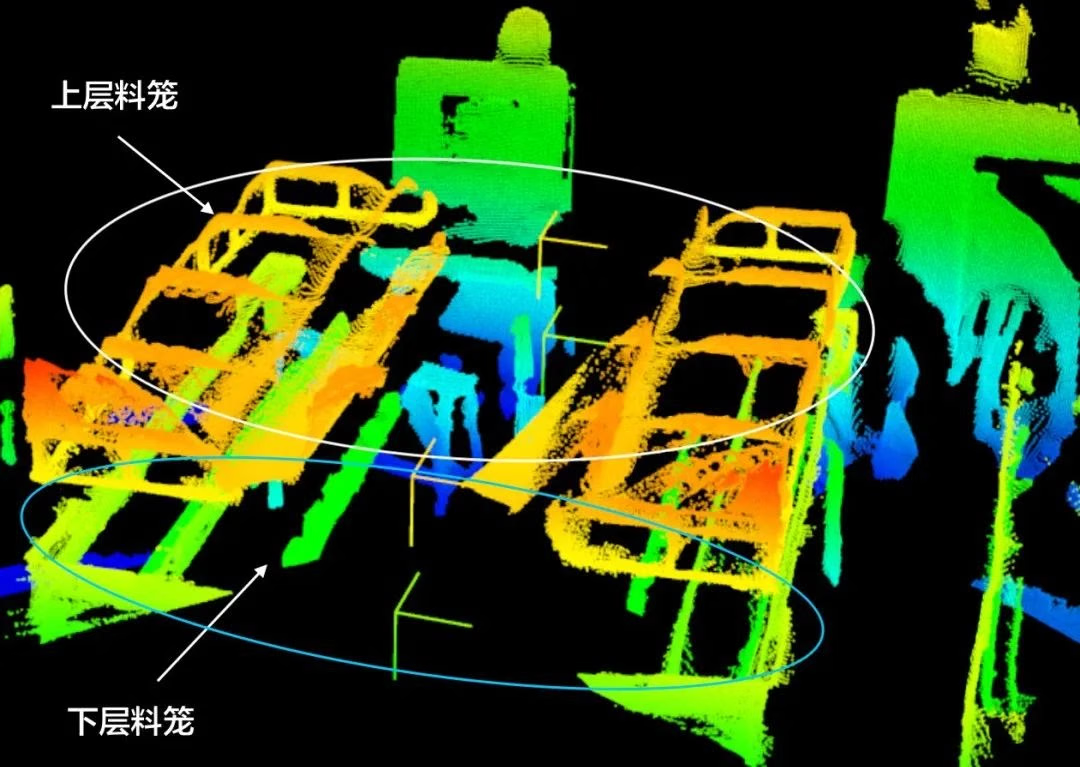
- 1~4 段、
2 × 2の積み重ねに対応。
設置オプション
- 単眼構成
- 二眼構成
カメラを昇降機構に取り付け、両方のフォーク上のビンへ水平方向に向けます。カメラとフォーク下端の距離は 35~55 cm に保ち、昇降機構の位置誤差は 1 cm 以下にしてください。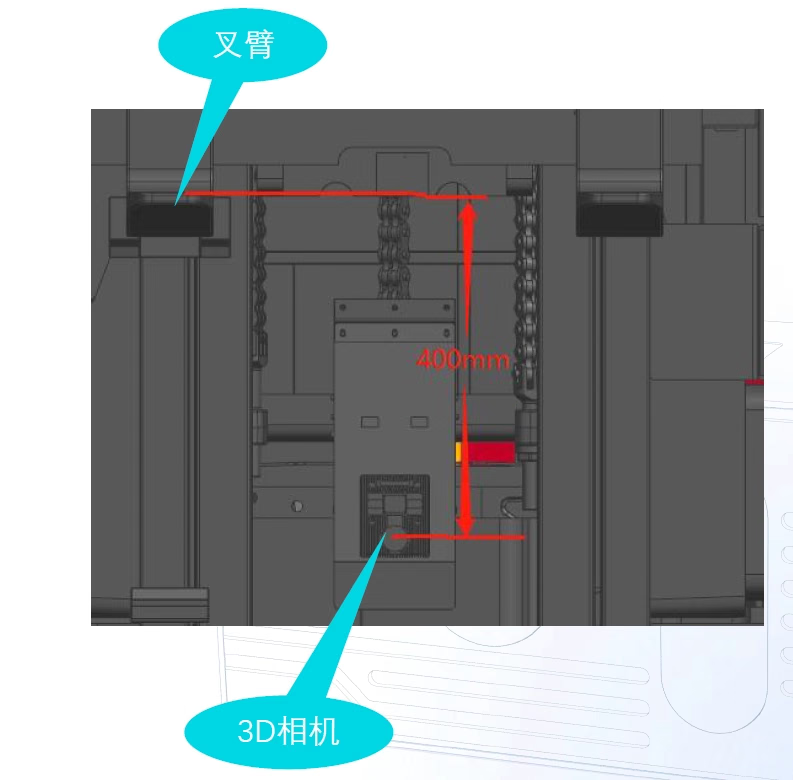
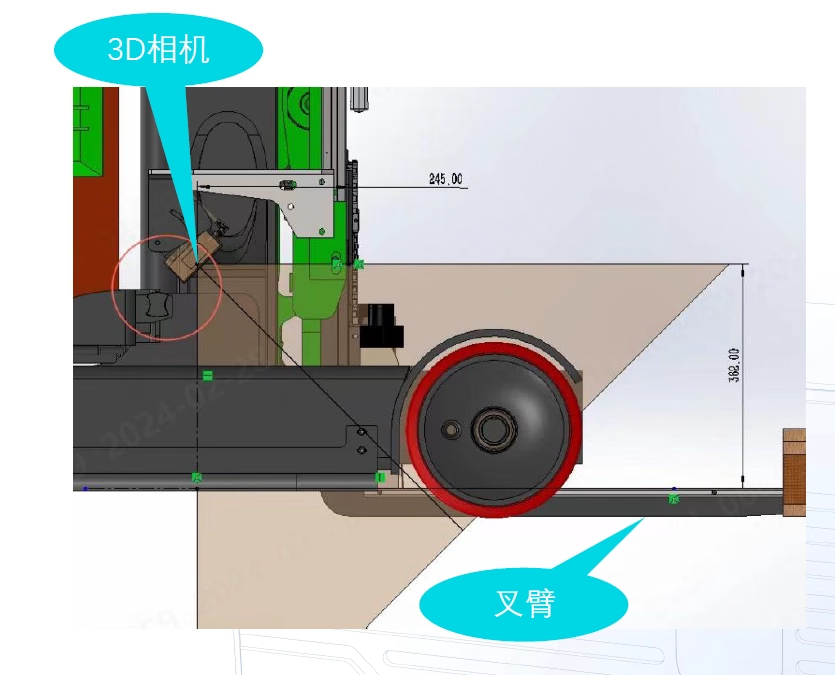
M4 Pro や M4 Mega などの M シリーズを推奨します。作業距離、視野角、ビン寸法に応じてモデルを選定してください。
通信データ
システムは TCP/IP 経由でフォークリフトコントローラーと通信します。コントローラーはビンのX、Y、θ を要求し、カメラは以下のフィールドを返します。
ワークフロー
- ピックアップ
- 積み重ね