
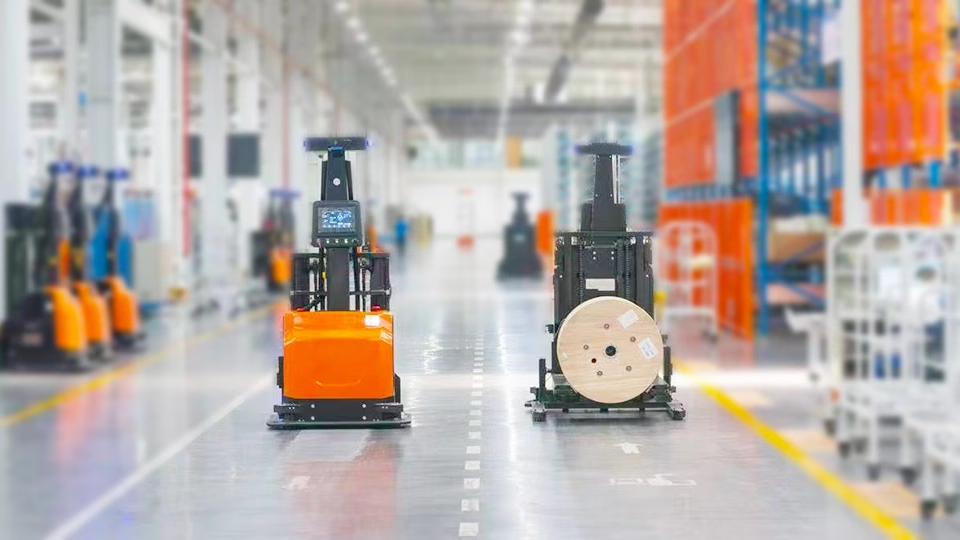
プロジェクトの背景
F 社はスマートファクトリーで無人リーチトラックを用い、パレットとケーブルドラムを搬送しています。パレットとドラムの位置・角度は固定されていません。車両は動的環境における低い障害物を検出し、最大 2.2 m の作業高さで荷物を扱う必要があります。ソリューションの構成要素
パレットおよびケーブルドラム認識
PalletPro 認識システムは、パレットとケーブルドラムの深度データを取得し、位置と姿勢を出力します。プロジェクト記録では、リーチトラックはパレットから約 200 mm の位置で姿勢を調整し、1 台の車両が 1 日に 500 件を超えるドッキング、搬送、積み重ねタスクを完了できるとされています。パレット認識ホワイトペーパー
物流搬送におけるパレット認識の活用方法を確認します。
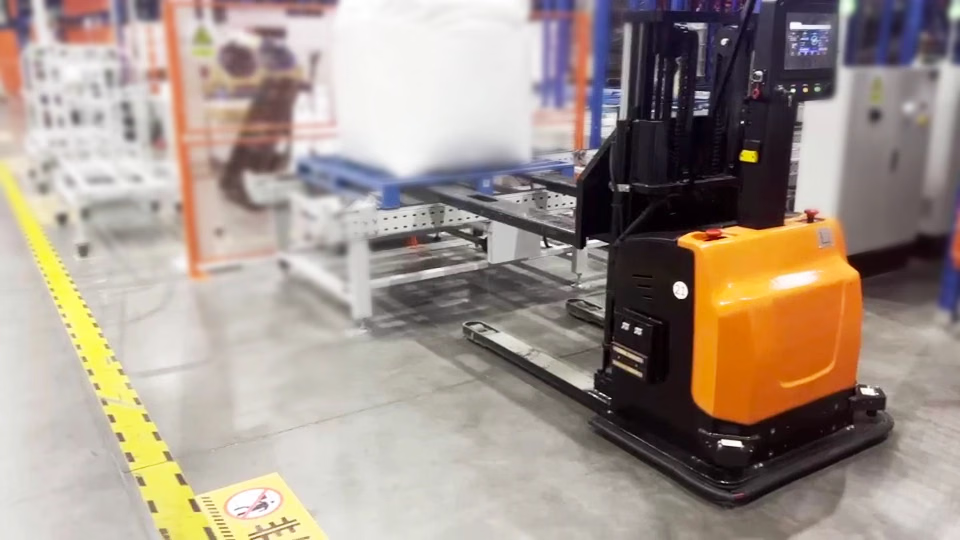
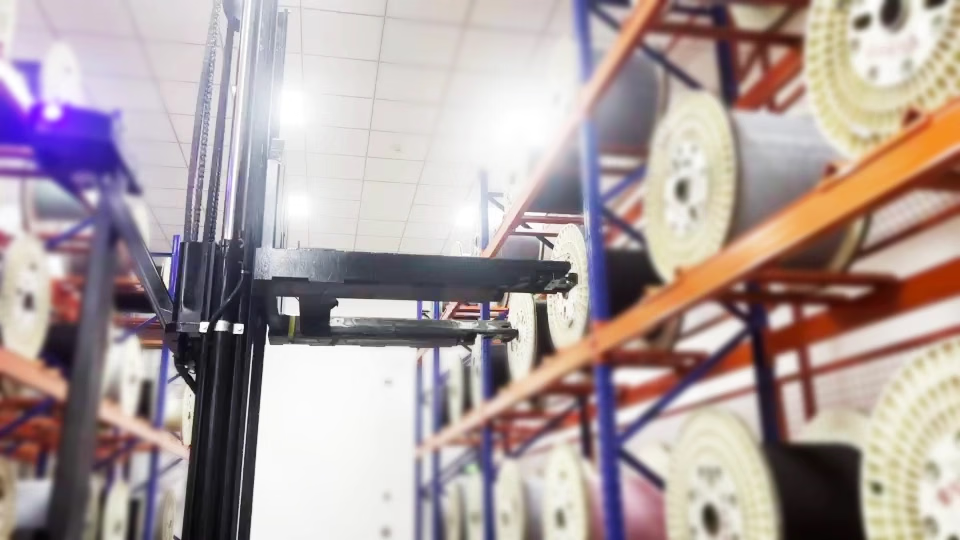
3D ビジョン障害物回避
リーチトラックと潜り込み型 AGV は、3D ビジョン障害物回避を使用して低い障害物および頭上の障害物を検出し、動的な倉庫内走行のための認識情報を取得します。モバイルロボット向け 3D ビジョン障害物回避
モバイルロボット向けビジョン障害物回避ソリューションを確認します。
俯瞰ナビゲーション
V シリーズの俯瞰ナビゲーションシステムは、天井および壁面の自然特徴を認識して自己位置を推定します。プロジェクト記録では、各車両は 1 日あたり約 10 km を走行し、18 台のリーチトラックの累計走行距離は 50,000 km に達したとされています。モバイルロボットの SLAM ビジョン自己位置推定
Visual SLAM 自己位置推定ソリューションを確認します。