
プロジェクトの背景
安徽省のある化学メーカーでは、以前は作業者が軟包装荷物のデパレタイズと搬送を行っていました。パッケージは変形しやすく、包装材も異なるため、作業効率、荷物の落下、包装破損のリスクがありました。ソリューション
プロジェクトでは、3D ビジョンによる軟包装荷物デパレタイズソリューションを採用しました。RGB-D カメラがパッケージのテクスチャと 3D 点群データを取得します。アルゴリズムがパッケージの変形と積載位置を識別し、ロボットアームへピッキングと荷下ろし口への搬送に必要な結果を提供します。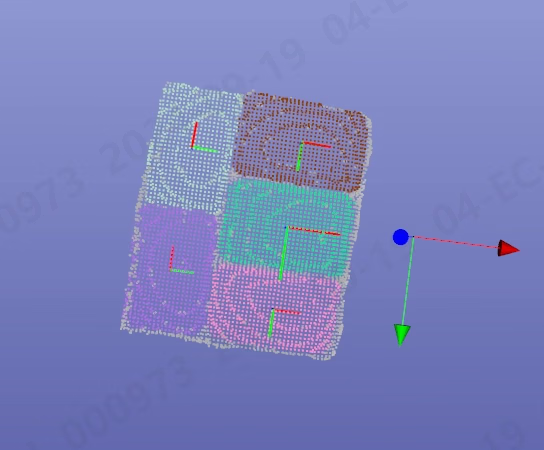
実装ワークフロー
1
パッケージを認識
カメラがテクスチャと点群データを取得し、対象パッケージの位置と形状を識別します。
2
把持を計画
システムがロボットアームの把持順序を生成し、制御システムへ目標位置を提供します。
3
パッケージを搬送
ロボットアームがパッケージを荷下ろし口へ搬送し、次工程へ引き渡します。