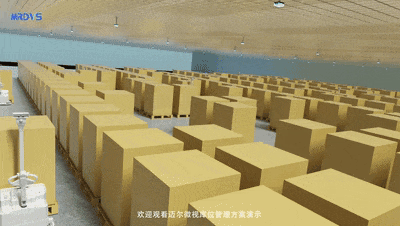
プロジェクトの背景
中国南部のある自動倉庫では、複数の AGV を使って搬送を行っています。手作業による入庫・出庫により、システムに記録された占有状態が現場の実際の状態に追従できず、AGV のピックアップおよび配置タスクに影響する可能性があります。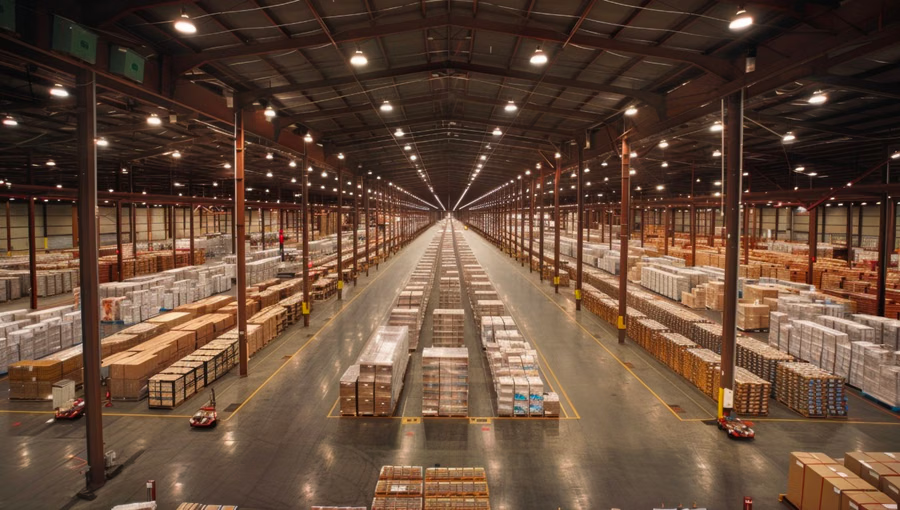
ソリューションの選定
このプロジェクトでは、ロケーションの占有状態と荷物の高さの両方が必要でした。単点レーザー測距では荷物間の隙間を見逃すことがあり、RGB カメラでは高さを直接取得できません。最終的に、RGB-D カメラでカラー、深度、点群データを取得し、カメラ上でロケーション認識アルゴリズムを実行する構成を採用しました。システムの実装
- 各ロケーションの 3D データと色情報を取得し、占有状態と荷物の高さを識別します。
- TCP/IP、UDP、HTTP 経由で、JSON 形式の結果を WMS または配車システムへ送信します。
- プロジェクト記録では、ロケーション状態の監視に 100 台を超えるセンサーを導入したとされています。
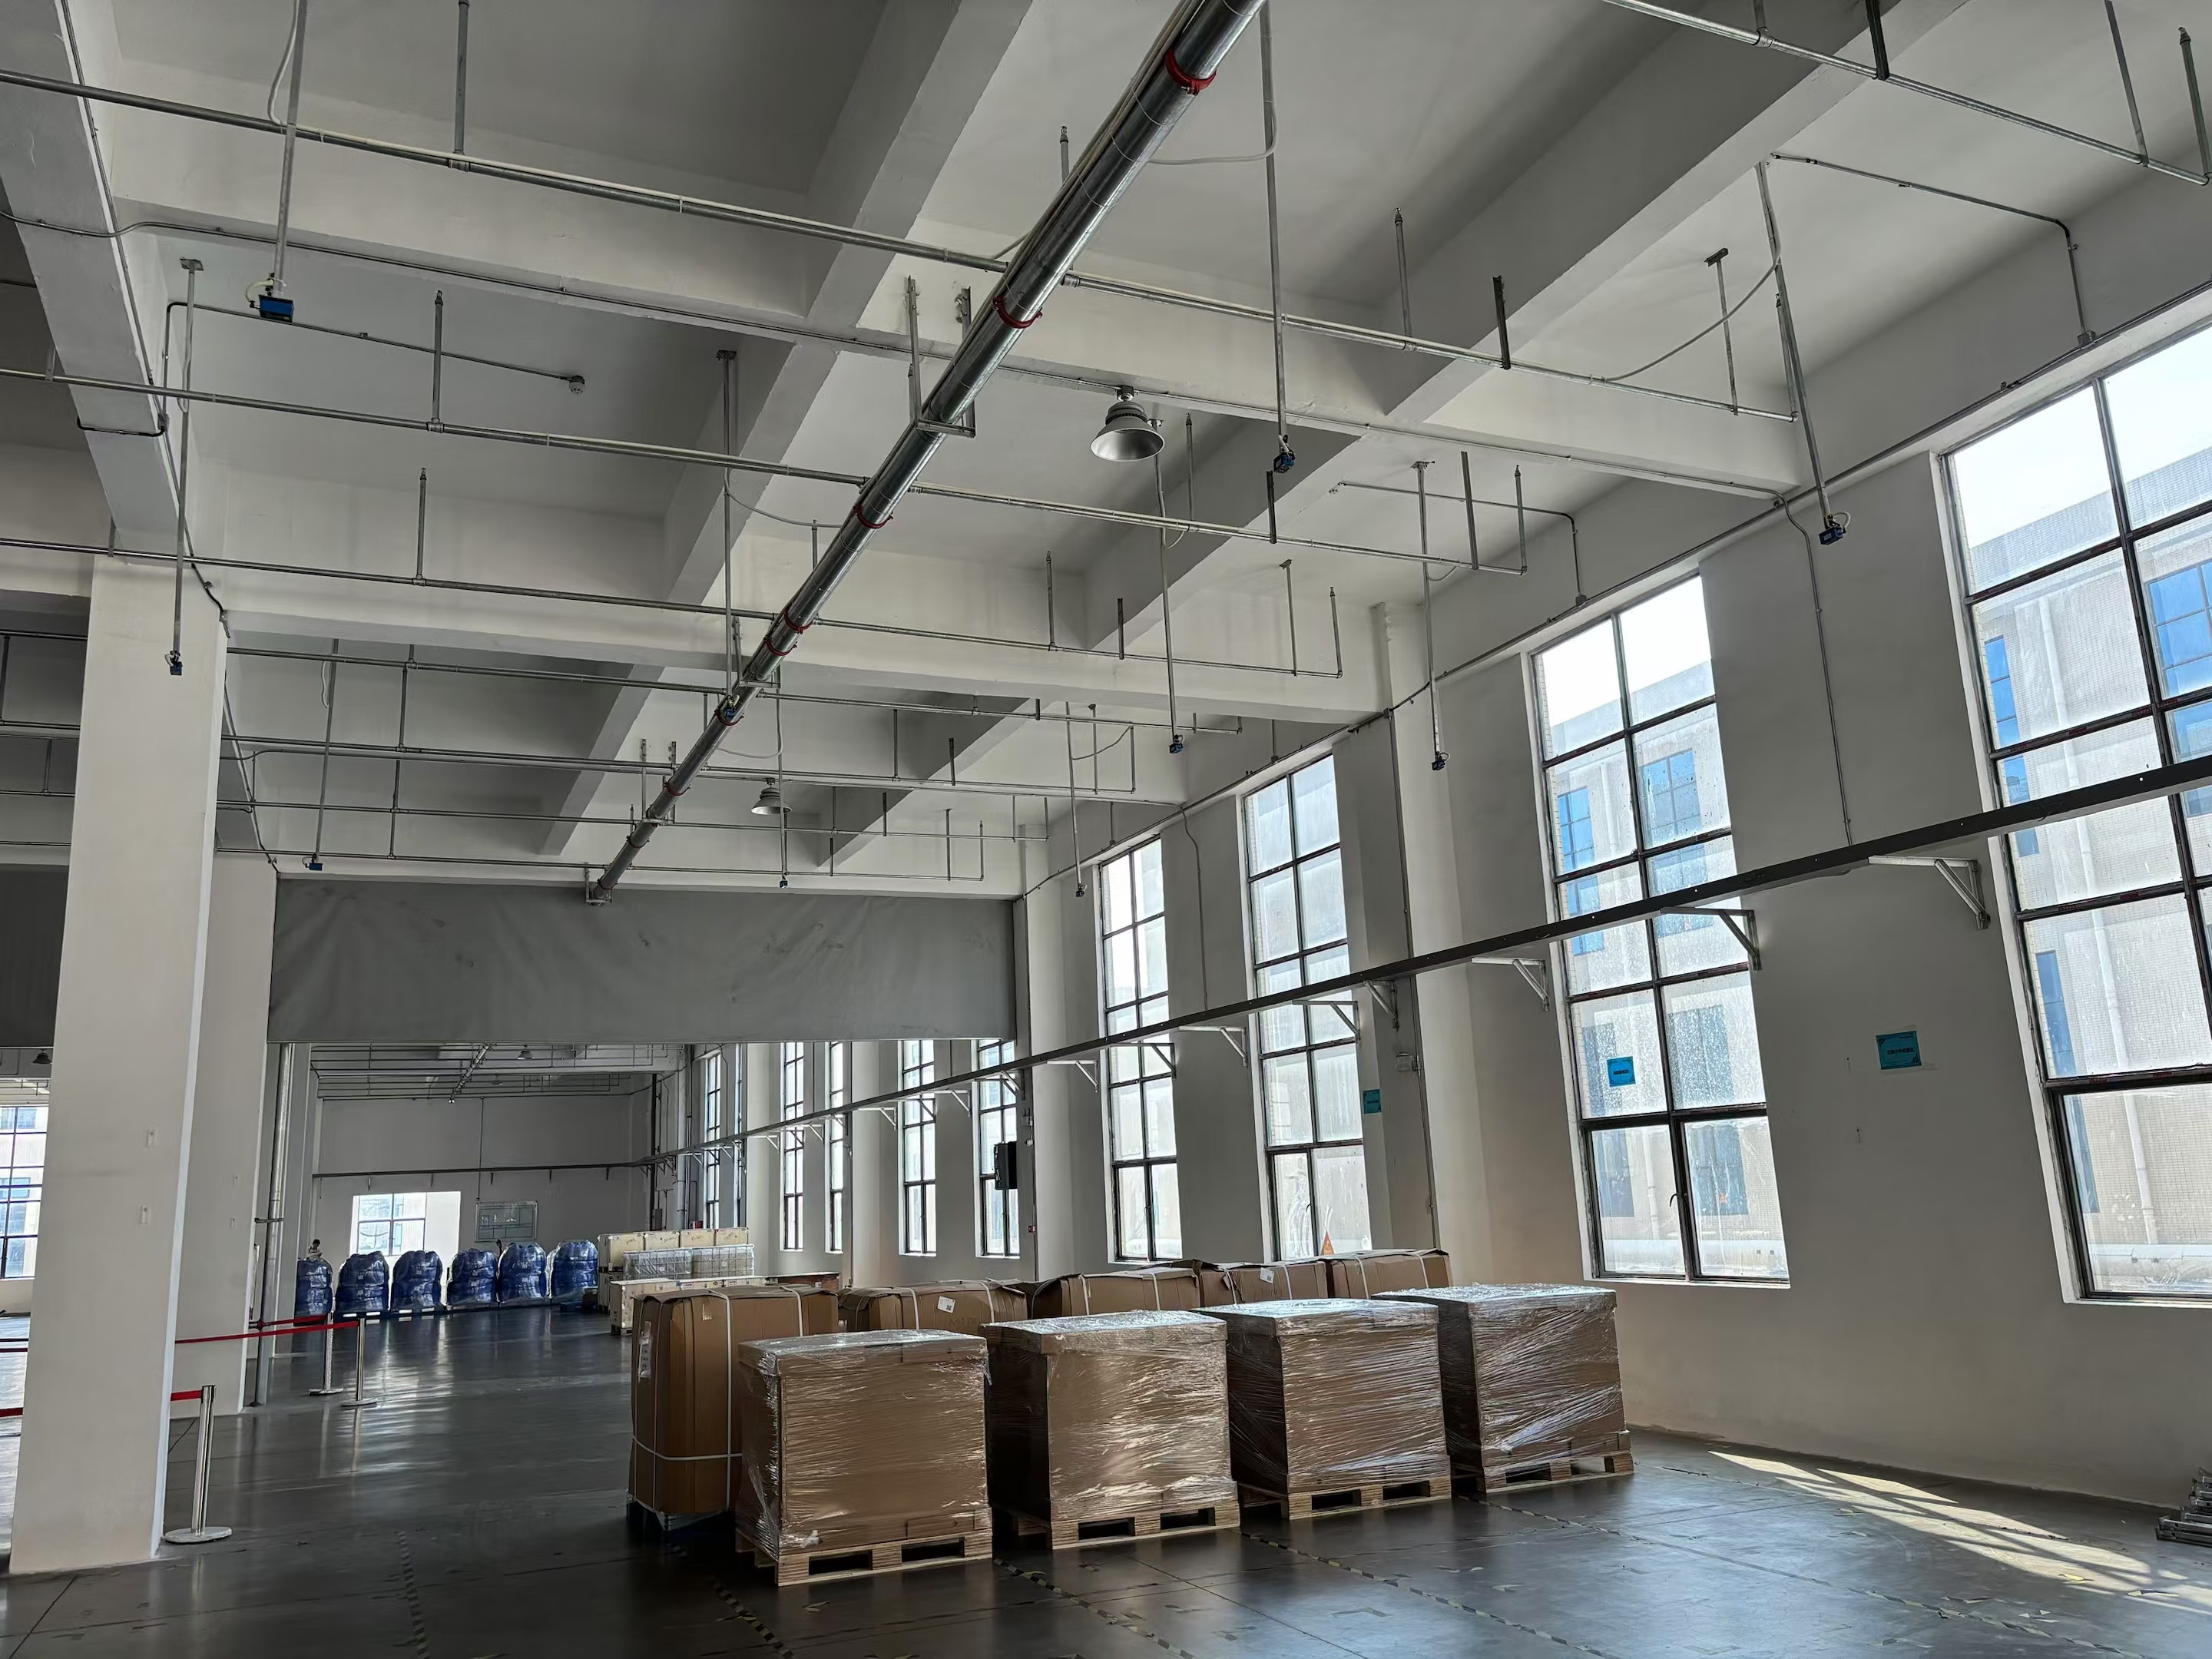
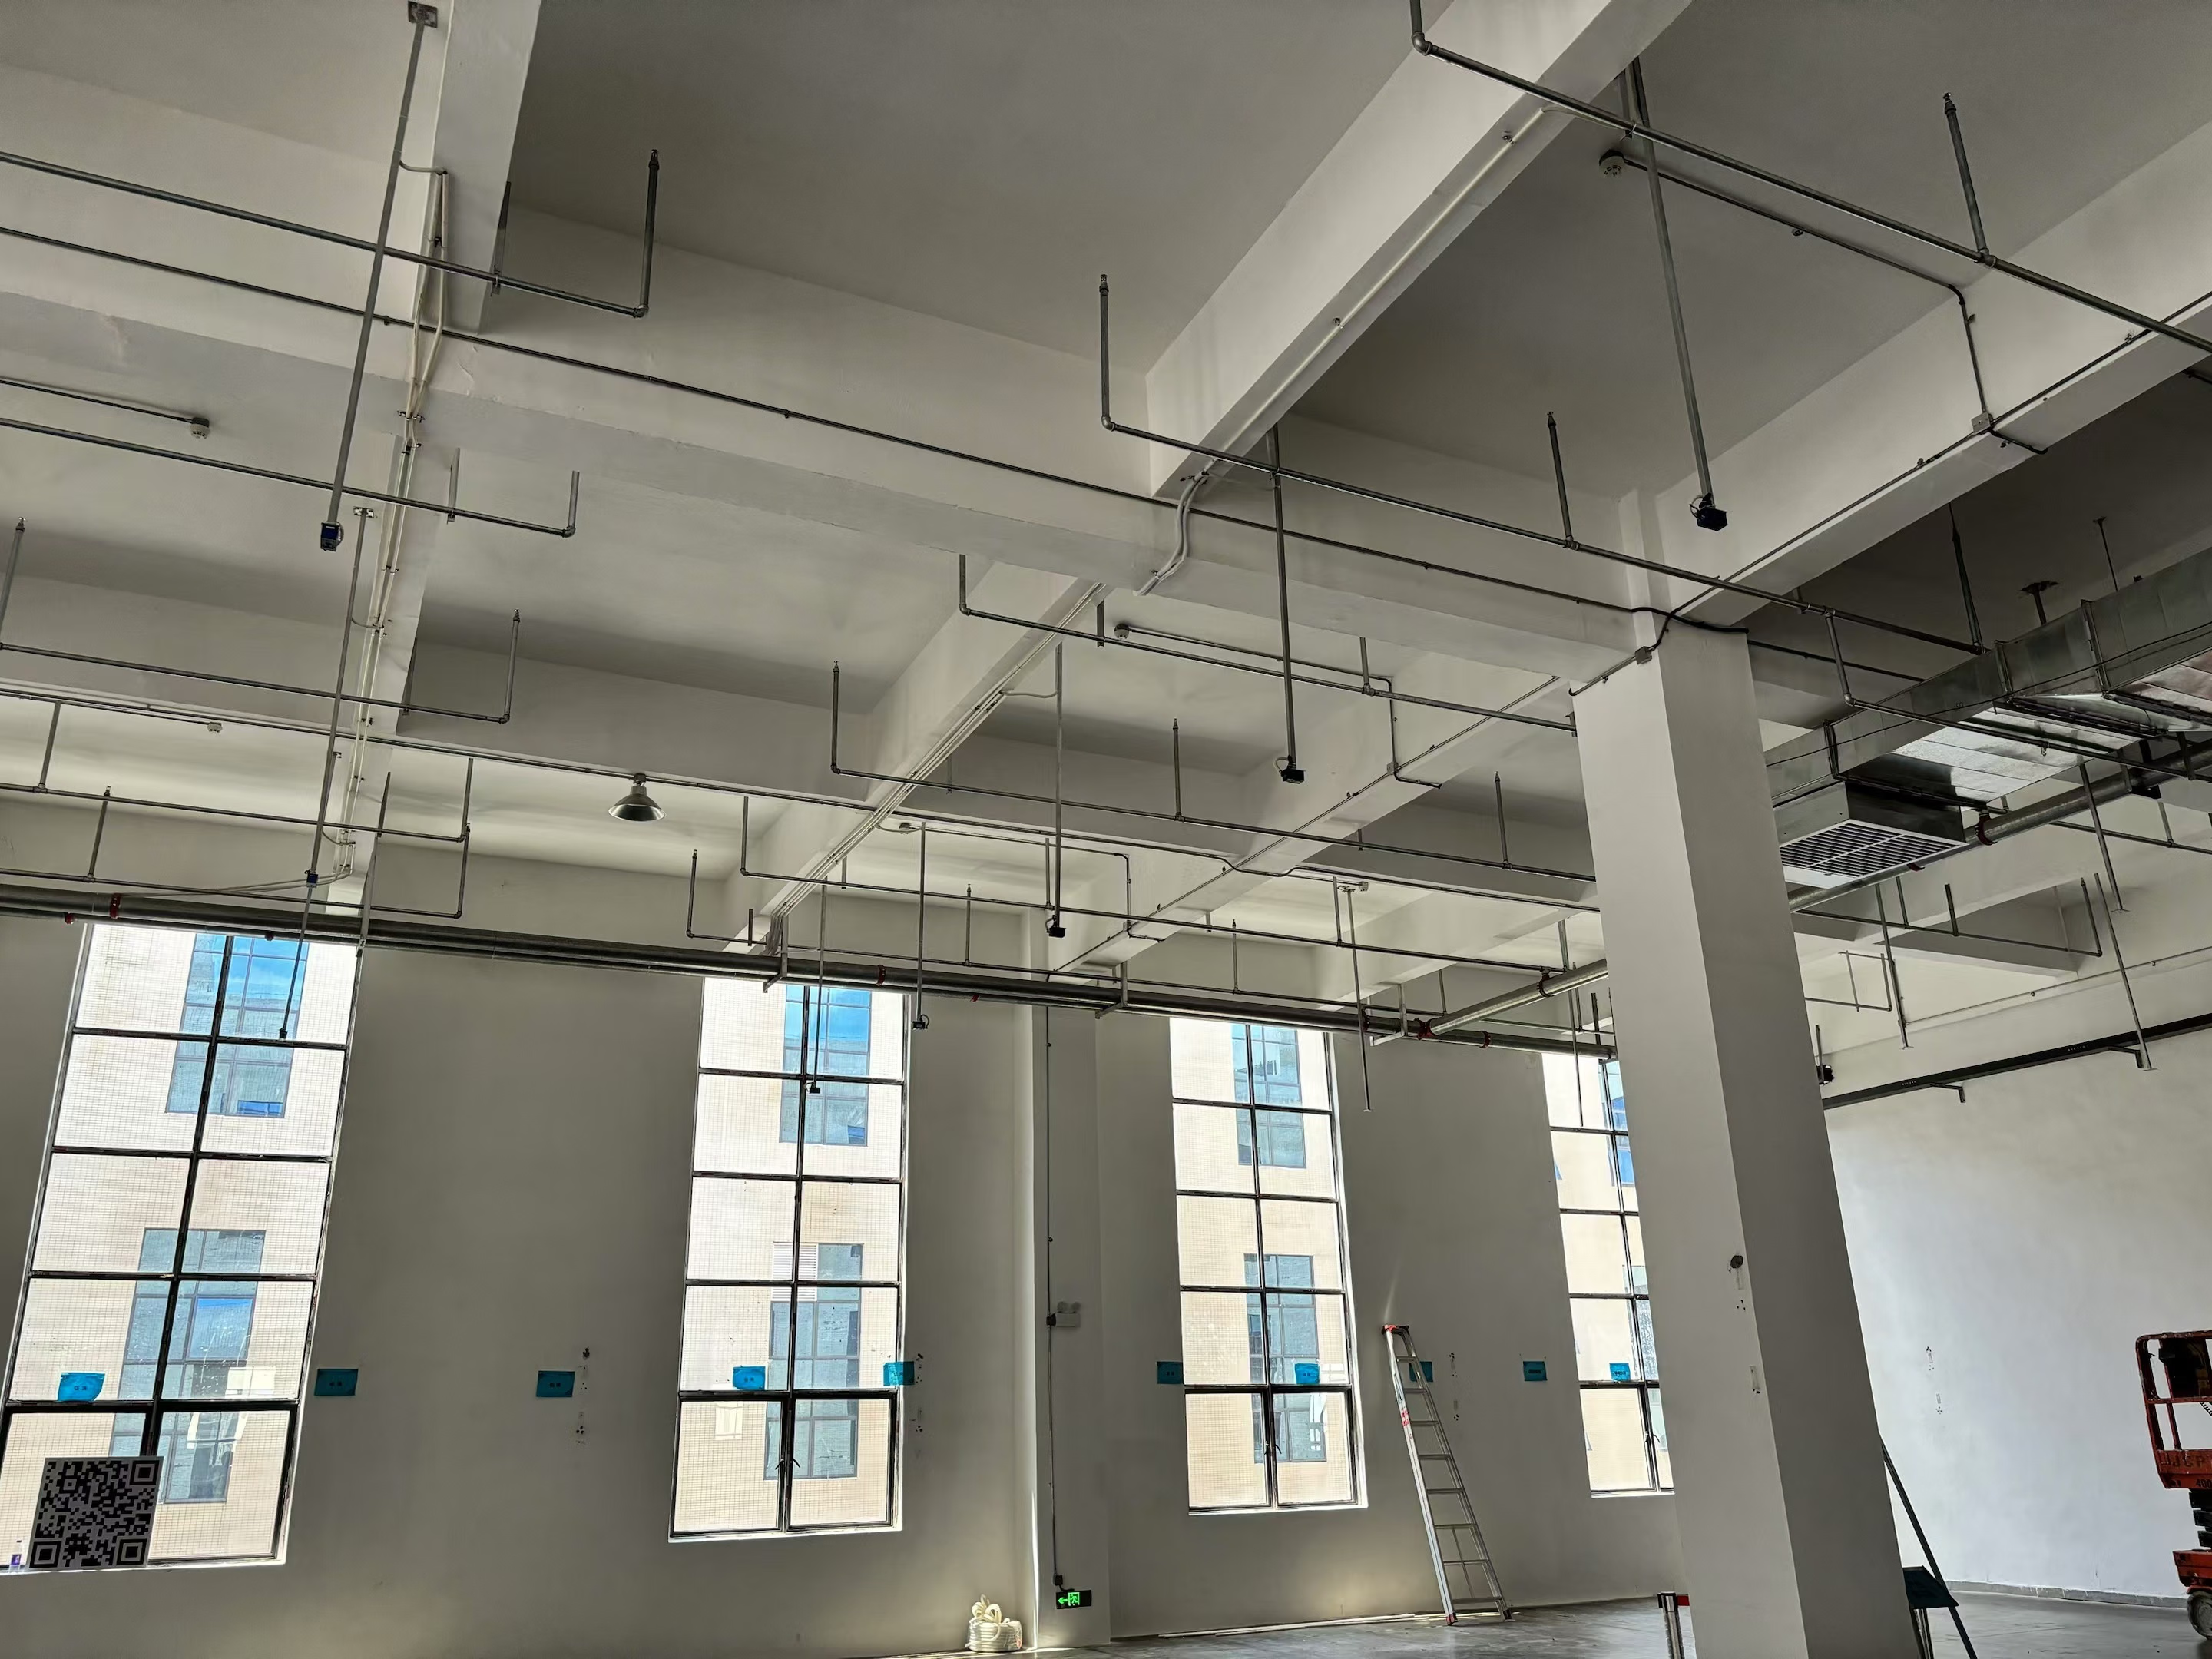
現場での設置
結果
システムは現場のロケーション状態を上位システムと同期し、AGV のタスク割り当てに必要なデータを提供します。